📄 論文サマリー
著者:Romina Adhami、Ebrahim Shahabi、Alessio Mondini 他4名
発表:arXiv(ロボティクス)/2611.09468v1
公開日:2026年11月06日
✨ 本論文の新規性
- キウイの曲率や産毛に対応する二成分構造の吸盤を開発し、実果実への吸着と Gentle な接触を両立させた。
- 実果実70個の接触データを用い、未知の果実に対しても決定係数0.968という高い精度で接触力を推定するモデルを構築した。
- 圧縮試験による硬さ分類では精度が中程度にとどまり、接触力推定と硬さ推定の難易度の差を実証した。
論文の主張: ソフトロボットの吸盤に光センサーを組み込み、キウイとの接触力を高精度に推定した。未知の果実でも誤差0.138Nを実現し、損傷防止と安定把持の両立に貢献する。
今回紹介するのは、柔らかい果物の収穫を支援するロボティクス技術に関する研究です。イタリアとオランダの共同チームが、キウイフルーツ用のソフト吸盤に光センサーを組み込み、接触時の力をどのように正確に推定できるかを検証しています。
光で力を測るというのは興味深いですね。硬い金属同士なら電圧で測れますが、果物相手だと難しそうです。特に印象に残ったポイントは何でしたか。
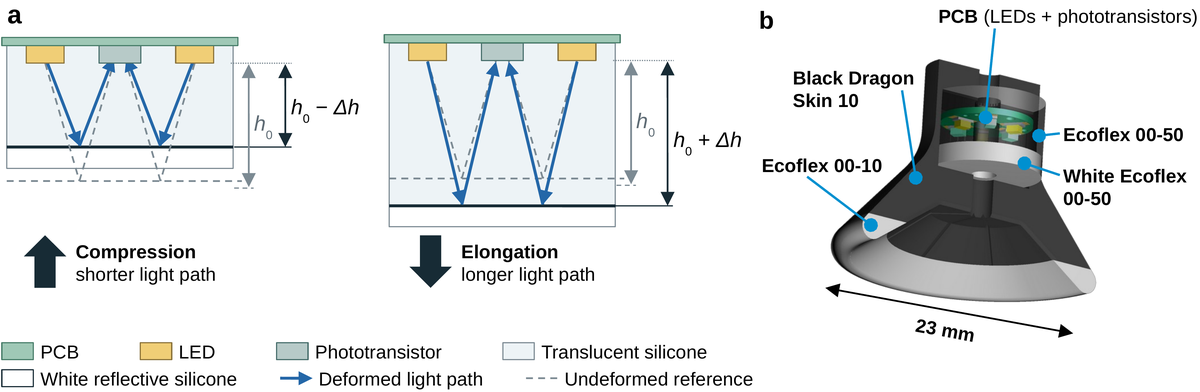
この吸盤は、内部のLEDと光トランジスターの組み合わせで構成されています。圧縮されると光の経路が変わり、その変化を数値化して力を推定する仕組みです。学習に使われていない実物のキウイでも、決定係数が0.968という高い精度を記録しています。
0.968はかなり高い数値ですね。ただし、これは特定の条件での話でしょうか。現場のバラつきには対応できるのですか。
そこが重要なんです。異なる日に収穫したキウイで検証しても、決定係数は0.955前後を維持しています。果物の個体差や、採取時期による硬度の違いがあっても、安定した推定ができるとされています。
個体差に強いのは実用面では大きいですね。ただ、センサー自体のコストや耐久性はどうなんでしょう。複雑な構造に見えますが。
構造自体はシンプルです。基板に三組の発光素子と受光素子を配置し、半透明なエラストマーで包んでいるだけです。硬い接触面がないため、壊れにくく、果物の表面を傷つけにくいという利点があります。
硬い部品がないなら、故障リスクは低そうですね。ただ、これを既存のラインに導入する場合、導入コストは既存の吸引力制御と比べてどう見られていますか。
論文では具体的な導入コストは示されていません。ただし、既存の吸盤にセンサーを追加する形なので、大幅な設計変更は必要ないようです。制御システム側で光信号を処理するアルゴリズムを組み込む必要はあります。
ソフトウエア側のアップデートで済むなら、ハードウェア投資は抑えられそうです。ただ、精度の高い力推定ができれば、損果率はどれくらい改善する見込みでしょうか。
損果率の直接的な減少データは、今回の検証範囲には含まれていません。あくまで力を正確に計測できるかどうかが焦点です。しかし、過剰な圧力による組織の損傷を防ぐ可能性は指摘されています。
つまり、直接の経済効果はまだ未知数だと。それでも、計測精度が高いことは確かだと。この技術の普及には、どんな壁がありそうですか。
光センサーは汚れや湿気に弱い傾向があります。果物の表面水分や農薬の残留物が、光の経路に影響を与える可能性は排除できません。長期的な屋外使用での信頼性は、今後の課題として挙げられています。
環境要因への耐性は重要ですね。現場では雨や泥は避けられませんから。この点がクリアされれば、選択肢としては有力になりそうです。今日はここまでです。
背景と課題
キウイは表面が曲率を持ち、産毛があり、個体差が大きいため、機械的な収穫が難しい作物である。従来の硬いグリッパーでは、接触圧の不均一により果実を損傷させるリスクが高い。一方、柔らかいソフトロボットは接触圧を分散できるが、接触力を定量的に把握する仕組みがない。損傷を防ぐには過剰な力を避け、安定した把持には十分な力が必要である。このバランスを制御するため、実果実との接触時に生じる力を正確に計測する技術が求められていた。
手法・アプローチ
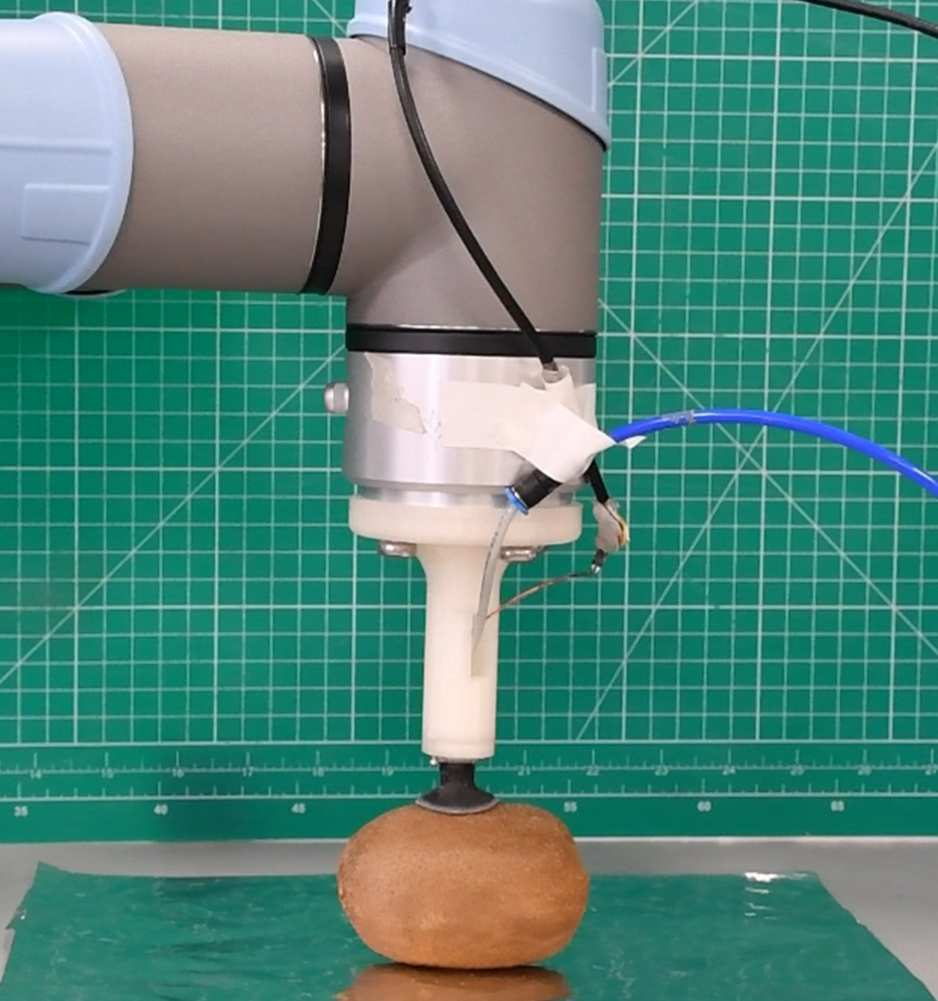
研究チームは、光センサーを組み込んだソフト吸盤を開発した。吸盤の茎部分に3つのLEDとフォトトランジスターを配置し、圧縮による変形を光強度の変化として検出する。構造には、硬いDragon Skin 10を本体に、柔らかいEcoflex 00-10を果実接触部に使用し、吸着力と Gentle な接触の両立を図った。実験ではUR5eマニピュレーターを用い、実果実70個に対して異なる力で接触させ、ロードセルで計測した力を正解データとして学習させた。
実験結果
学習していない未知の果実に対する接触力推定で、浅いニューラルネットワークモデルが決定係数R2=0.968、平均絶対誤差MAE=0.138Nを達成した。単純な単調写像でもR2=0.925を示し、光信号に十分な情報が含まれることを確認した。収集日を変えた検証でもR2=0.955と高い精度を維持し、環境変動への頑健性を示した。ただし、圧縮試験に基づく硬さ分類では、バランス精度が約0.705にとどまり、接触力推定ほど高精度にはならなかった。
意義・応用可能性
この技術は、果実の損傷を防ぎながら安定した把持を実現するためのフィードバック制御を可能にする。接触力のリアルタイム推定により、ロボットアームは果実の状態に応じた最適な力を加減できる。これは、キウイだけでなく、他のデリケートな果実の収穫や選別工程への応用が期待される。従来の視覚ベースの硬さ判定とは異なり、物理的な接触情報を直接利用するため、外観だけでは判断難しい内部品質への接近も視野に入る。
限界と今後の課題
接触力推定は高精度だが、果実の硬さ分類には限界がある。3段階の硬さ分類ではバランス精度が約0.490と低く、本手法だけで品質等級を正確に判定するのは困難である。また、接触力が大きい範囲では若干の過小評価傾向が見られ、低力域では相対誤差が大きくなる。今後の課題は、硬さ推定精度の向上や、実際の収穫ラインでの高速処理への対応、さらには多様な果実種への汎用性拡大である。
日本での適用可能性
日本ではキウイの生産が和歌山県や愛媛県などで盛んであり、労働力不足への対策として収穫自動化が急務である。本技術は、既存のロボットアームに吸盤を装着する形で導入可能であり、設備投資の負担を抑えられる可能性がある。特に、高単価なブランドキウイの生産現場では、損傷防止による歩留まり向上が経済的なメリットをもたらす。日本農業の省力化と品質維持の両立に貢献する技術として注目される。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: Mechanical Interaction Sensing for Robotic Kiwifruit Handling with an Optoelectronic Soft Suction Cup – 著者: Romina Adhami, Ebrahim Shahabi, Alessio Mondini, Samuel M. Youssef, Cosimo Della Santina, Gualtiero Volpe, Barbara Mazzolai – 発表日: 2026-11-06 – arXiv ID: 2611.09468v1 – カテゴリ: cs.RO