📄 論文サマリー
著者:Lyes Saad Saoud、Oualid Doukhi、Reza Ghorbani、Moussa Ayyash
発表:arXiv(ロボティクス)/2611.16752v1
公開日:2026年11月12日
✨ 本論文の新規性
- Isaac Sim上の仮想温室で四足ロボットとマルチモーダルAIを統合し、環境制御と植物単位の噴霧を連携させるワークフローを実装した点
- DINOv2とBERTを用いたVLDAモデルが、画像・テキスト・環境データから12項目の環境基準値と介入判断を同時に出力する構造を提案した点
- シミュレーション環境での局所化誤差5.22〜17.32mmや、環境制御の平均絶対誤差0.249℃など、コンポーネントごとの性能限界を定量的に評価した点
論文の主張: 仮想温室環境で四足ロボットとVision-Languageモデルを連携させ、病害検知から噴霧までをシミュレーションで検証した研究。マルチモーダル入力の増分効果は限定的だが、シミュレーション上でのシステム統合と評価基準を提示した。
今回紹介するのは、バーチャル温室環境でマルチモーダルAIがロボットの判断を下す「AgriSense」というフレームワークに関する論文です。視覚と言語モデルを組み合わせて環境基準や介入場所を提案し、シミュレーション上で検証しています。
シミュレーション上での検証ということですね。ロボットの自律運用という点では興味深いです。この研究で特に印象に残ったポイントは何ですか。
興味深いのは、画像と言語の両方を使うモデルと、片方だけ使うモデル、あるいはセンサーデータのみを使うモデルを比較した点です。結果として、複合的な入力を使っても、単独のセンサーデータと同等の精度しか出ませんでした。
あれ、AIの高度な処理が必ずしも精度向上につながらなかったわけですね。それは想定外でした。
そうなんです。論文では、追加のマルチモーダル情報による精度向上は確立されないと結論づけています。画像処理や言語解析の計算コストに見合う成果が出ていない可能性が示唆されています。
コストパフォーマンスの観点では厳しいですね。導入を検討する企業側からすると、追加のセンサーやGPU投資に見合うリターンが見えないなら、導入判断は難しいところです。
一方で、環境制御の数値精度は高いです。温度や湿度、土壌水分の誤差が非常に小さいことが報告されています。ロボット自体のナビゲーションではなく、環境データの読み取り精度では優位性があるようです。
なるほど、判断の自動化より、計測の高精度化に価値があるということですね。ただし、これはあくまで仮想空間での話ですよね。
はい、そこが重要な前提です。実際の温室環境での検証は行われていません。シミュレーション上のデータと現実世界の差異、つまり分布シフトが課題として挙げられています。
現実の農場は雨風や光の条件が複雑ですからね。シミュレーションでうまくいっても、実機投入で失敗するケースは業界でも珍しくありません。
確かにその通りです。この研究は、自律的な治療システムそのものではなく、判断支援インターフェースの再現性と構成要素の評価に貢献していると位置づけられています。
「支援」に留めている点は現実的ですね。完全自動化を目指すと、想定外の障害への対応でコストが膨らみがちですから。
ええ。また、実際の農業現場での作業効率は、ロボット自体の移動速度や安定性、そして農作業の柔軟性との調整が必要です。シミュレーションでは再現しきれない物理的な制約が多く存在します。
技術的な可能性は感じますが、現場導入には地域や作物の種類、規模によって判断が分かれそうです。メリットと課題のバランスを見極める必要がありますね。
その通りです。このフレームワークがどのように進化するか、また実環境での検証が進むかどうかが今後の注目点ですね。今日はここまでです。
背景と課題
従来のスマート温室は、温度や湿度をゾーン単位で管理する固定センサーと制御器に依存してきた。この方式は広域の環境調整には有効だが、葉の病斑や局所的な害虫など、植物単位の微細な異常への対応は苦手である。移動ロボットによる点検や防除が注目されるものの、多くの研究ではナビゲーションと環境制御、そして物理的な介入が個別に評価され、統合された自律パイプラインとしての検証は不足していた。本論文は、仮想環境上で感知・判断・実行を一貫して評価する枠組みを構築し、このギャップを埋めることを目指した。
手法・アプローチ
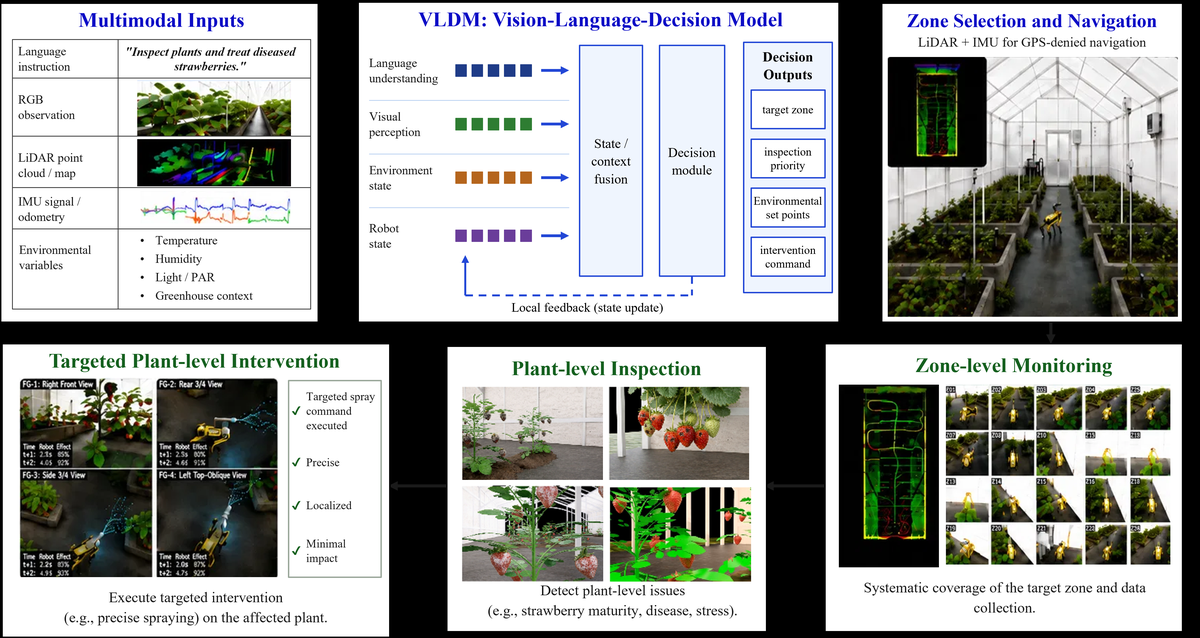
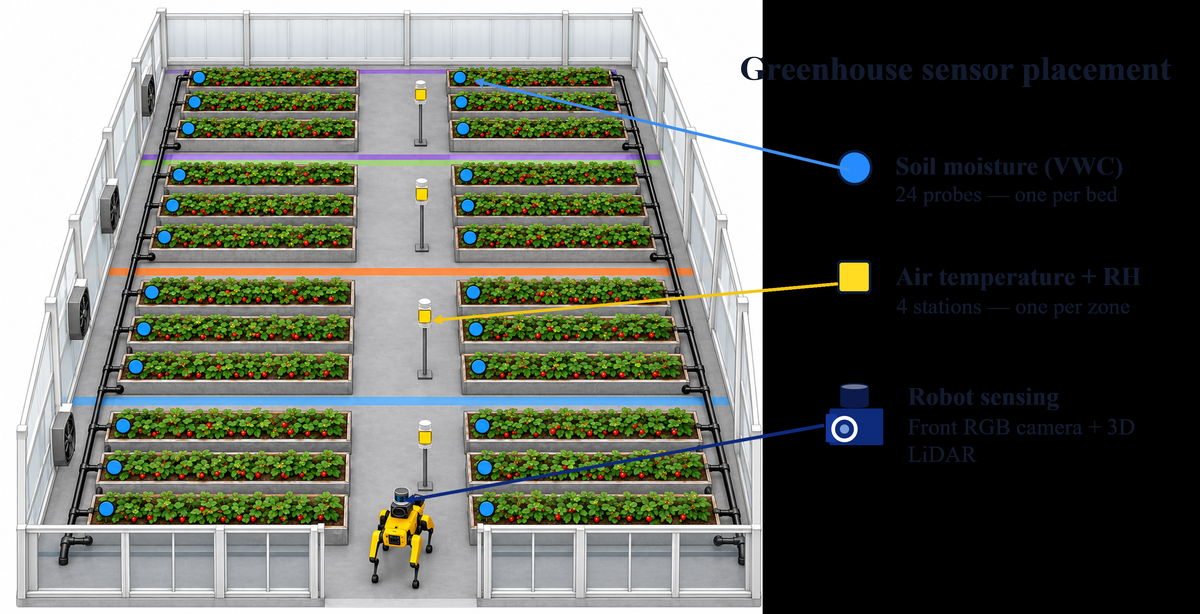
研究チームはNVIDIAのIsaac Simを用いて、四足歩行ロボットとマニピュレーターを備えた仮想温室を構築した。ロボットはRGBカメラ、LiDAR、IMUを搭載し、環境データを取得する。中核となるAgriSenseフレームワークは、Frozen DINOv2とBERTエンコーダーを用いたVision-Language Decision-to-Action(VLDA)モジュールを実装している。このモデルは画像、テキストプロンプト、19項目の構造化された環境データを入力とし、12項目の環境基準値、対象ゾーン、噴霧介入の要否を出力する。出力された基準値は、PI/PID制御器によって実際のアクチュエーターコマンドに変換され、安全な範囲内で実行される仕組みだ。
実験結果
シミュレーション環境での評価では、VLDAモデルの環境制御精度として、温度の平均絶対誤差0.249℃、湿度2.030ポイント、土壌水分0.997ポイントを確認した。局所化性能では、Point-LIOアルゴリズムを用いたオフライン経路で5.22〜17.32mmの軌道誤差を達成した。一方、マルチモーダル入力の寄与度については、画像や言語情報を除去した条件でもゾーン判定精度が低下しなかった。これは、環境数値のみでも高い精度が出ていることを示唆する。また、実画像への転移では分布シフトによる性能低下が確認され、シミュレーションと実世界のギャップが残存している。
意義・応用可能性
本研究の貢献は、実際のフィールドでの自律防除システムを完成させたことではなく、仮想環境上でマルチモーダル意思決定とロボティクスを統合するインターフェースを再現可能に実装し、その構成要素ごとの振る舞いを詳細に評価した点にある。シミュレーション上での安全なコマンド承認メカニズムや、環境制御と植物単位の介入を分離したアーキテクチャは、実機導入前のリスク低減や開発効率化に寄与する。特に、病害の視覚的特徴と環境データを組み合わせた判断ロジックは、今後のスマート温室における精密農業の実現に向けた基盤となり得る。
限界と今後の課題
本研究はあくまで仮想環境での検証であり、物理的な温室での精度や農学的な防除効果は確立されていない。マルチモーダルモデルの画像や言語情報による増分的な精度向上は、今回の実験設定では明確に示されなかった。また、シミュレーションで生成した画像と実世界の画像との間には大きな分布シフトが存在し、実機転送にはさらなるドメイン適応技術が必要である。ナビゲーションや統合ミッションではシミュレーターの状態情報を利用しており、推定姿勢に基づくフィードバックチェーンの完全な検証は今後の課題として残されている。
日本での適用可能性
日本では高設栽培や植物工場など、環境制御が高度な温室農業が普及している。AgriSenseのようなシミュレーションベースの検証手法は、実機導入前のコスト削減や安全性の確認に有用である。特に、四足ロボットの狭い通路での機動性と、植物単位の精密噴霧を組み合わせることで、農薬使用量の削減や労働力不足への対応が期待できる。ただし、実環境での稼働には、日本の温室構造に合わせたナビゲーションアルゴリズムの調整や、実画像データを用いたモデルの再学習が不可欠である。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: AgriSense: Vision-Language Decision Support and Robotic Intervention in a Virtual Greenhouse Copy title – 著者: Lyes Saad Saoud, Oualid Doukhi, Reza Ghorbani, Moussa Ayyash – 発表日: 2026-11-12 – arXiv ID: 2611.16752v1 – カテゴリ: cs.RO