📄 論文サマリー
著者:Renato Cristiano Torres、Fabiano Mariath D Oliveira、Claudio Gottschalg Duque
発表:arXiv(ロボティクス)/2610.13688v1
公開日:2026年10月09日
✨ 本論文の新規性
- 物理的相互作用と自動化レベルを独立軸とする統一分類法を提唱し、機械化とロボティクスの比較を可能にした
- 自動化が進んでも選択性は自動的に向上しないことを示し、知覚・判断・局所駆動の連鎖が重要だと定義した
- 従来の単一的な分類基準では捉えきれなかった中間的な自動化段階やヒューマン・ロボット協働を明確に位置付けた
論文の主張: 農業収穫技術の分類を「物理的除去原理」と「自動化レベル」の2軸で再定義。自動化が進んでも選択性が伴わない現状を分析し、知覚と局所駆動が結びついた真の選択的収穫への移行条件を提示した。
今回紹介するのは、ブラジルのエンブラパ(Embrapa)などの研究チームによる論文です。「農作物収穫技術の統一分類体系」というテーマで、従来の機械化システムからロボットシステムまでの進化を、単なる「自動車の有無」ではなく、「植物と機械の物理的な相互作用」と「自動化の度合い」という2つの軸で整理し直した内容なんですね。
なるほど、既存の分類がバラバラで比較しにくかった問題へのアプローチですね。特に印象に残ったポイントは何でしょうか?
面白いのは、「自動化が進めば必然的に選別性が高まるわけではない」という指摘です。論文では、選別性は「知覚と意思決定が、物理的な収穫動作に直接影響を与えたとき」に初めて質的に変化する、と定義しています。つまり、ナビゲーションだけ自動化しても、収穫自体が「塊ごと」なら、それは従来の機械化と同じ範疇だというわけですね。
それは重要な視点ですね。現場では「AI搭載」と聞くと、すべてが個別選別できると思いがちですが、実際は異なるわけですか?
ええ。研究では、収穫が農業生産コストの30〜50%を占めると言われていますが、高付加価値な果樹や野菜では、製品の不均一性(サイズや熟度のバラつき)が課題になります。従来の機械は「切断」や「振動」といった物理原理で塊ごと処理しますが、ロボットは個々の果実を認識して摘み取ります。この「塊」から「個別」への移行をどう捉えるかが、本質的な違いなんですよね。
数字としてはインパクトありますね。ただ、個体認識して摘み取るロボットは、処理速度が落ちる印象があります。採算面ではどうなんでしょう?
そこがまさに議論の分かれるところです。論文では、従来の機械は効率的ですが、製品への損傷や混入物への対応が難しいとされます。一方、ロボットは選別性は高いものの、経済性や作物への適応という課題が残っています。単純に「自動化=コスト削減」とはならない、という現実を提示していますね。
やはりそこは経営判断として慎重になりますね。補助金前提の導入だと、政策変更で揺らぎますし、純粋なROIで計算すると、既存の機械更新との比較が難しいところです。
そうなんです。この論文の貢献は、そうした「中間段階」を明確に位置づけられる点にあります。完全な人手による収穫、半自動化、協調型、そして自律ロボット型を、物理的な除去メカニズムと知能レベルのマトリクスで整理することで、技術の境界線をはっきりさせているのですね。
技術的な詳細だけでなく、概念の整理という意味では、導入計画を立てる際の指針になりそうです。既存事業のリプレイスというよりも、新しい選択肢としての整理、という理解で良いでしょうか?
その通りです。この分類軸を使うことで、どの技術が自社の生産体系にフィットするのかを客観的に評価しやすくなります。メリットとして比較分析が可能になる一方で、実際の導入には地域や作物、規模による判断が必要である点も、論文は示唆していますね。
技術の進化を冷静に見極めるための枠組みですね。導入には地域や規模で判断が分かれそうです。
ええ。収穫技術の未来像を語る前に、まずは「何ができるか」を正しく定義し直すことが重要だと指摘しています。メリットも課題もある取り組みですが、選択肢の一つとして捉えたいですね。
了解しました。これからの動向、注視していきたいと思います。今日はここまでです。
背景と課題:分類基準の不一致が比較を阻む
農業収穫は生産コストの30〜50%を占める重要工程だが、従来の機械化システムと最新のロボットシステムでは、記述に使われる用語や評価軸が大きく異なる。機械分野では「切断」「振動」といった物理原理が重視される一方、ロボティクス分野では「知覚」「計画」「自律性」が主軸となる。このため、異なる技術世代のシステムを直接比較することが困難であり、技術の進化を直線的に捉える誤解を生んでいた。本研究は、この分類の断絶を解消し、機械化から自律ロボットまでを共通の枠組みで位置付ける統一分類法の必要性を提唱する。
手法:2軸と選択性による統一分類フレームワーク
提案された分類法は、収穫システムを「物理的相互作用(P)」と「自動化レベル(A)」という2つの独立した軸で定義する。物理軸には切断、引抜き、振動、衝撃、ブラシ、空気圧などが含まれ、自動化軸はナビゲーションから自律的な知覚・判断・駆動までをカバーする。さらに、「選択性(S)」を、知覚と判断が物理的駆動のターゲットをどの程度絞り込めるかを示す創発的機能属性として扱う。これにより、同じ物理原理を用いていても自動化レベルや選択性が異なるシステム、あるいは同じ自動化レベルでも物理原理が異なるシステムを明確に区別できる。
分析結果:自動化≠選択性の真実
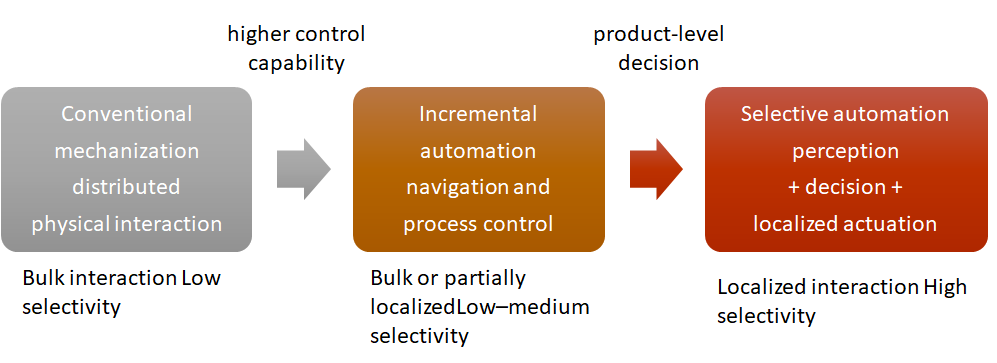
分析により、自動化の進歩が必ずしも収穫の選択性向上につながらないことが明らかになった。例えば、GPSによる自動ナビゲーションや振動パラメータの自動調整は効率を上げるが、個体ごとの識別を行わないため選択性は低いままとなる。選択性が高まるのは、カメラ等の知覚システムが個体を認識し、その判断に基づいて局所的な駆動(摘み取りや切断)が行われる場合のみである。論文では、この質的転換点を「知覚+判断+局所駆動→選択的収穫の可能性」という式で示し、従来の機械化と高度なロボット化の間に存在する中間的な技術構成を可視化した。
意義:技術開発と導入戦略への指針
この統一分類法は、農業現場での技術選定や開発戦略に有用な指針を提供する。システムのパフォーマンス低下が生じた際、その原因が物理的除去メカニズムの限界なのか、知覚・判断能力の不足なのか、あるいは駆動精度の問題なのかを切り分けることが可能になる。また、完全自律型ロボットが経済的・技術的に難しい作物に対して、半自動化やヒューマン・ロボット協働といった中間的なソリューションが有効な選択肢となり得ることを示唆する。これにより、過剰な自動化への投資を避け、現場の課題に最適な技術レベルを選定できる。
限界と今後の課題
本研究は概念比較レビューであり、特定の商業機種の性能を統計的に評価したものではない。提案された分類法は定性的な枠組みであり、選択性の「低・中・高」などの基準は標準化された数値閾値ではなく、分析用の記述子として位置付けられている。また、新しい収穫メカニズムやロボットのアーキテクチャが登場するたびに、この分類体系自体も更新が必要となる。今後の課題は、この概念フレームワークを実際のフィールドデータや商業システムのベンチマーク結果と結びつけ、より定量的な評価基準へと発展させることである。
日本農業への適用可能性
日本では高付加価値な果樹や野菜の収穫において、人手不足と品質要求の高まりが同時に進行している。本分類法は、完全自律ロボットへの移行が難しいイチゴやトマトなどの施設園芸において、半自動化や協働ロボットという現実的な中間ステップを明確に位置付けることに役立つ。例えば、既存の機械化収穫機に視覚センサーを追加して「半自動化」へ移行する場合、そのシステムがどの程度の選択性を持つのかを客観的に評価できる。これにより、投資対効果の高い段階的な自動化導入が可能になる。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: Towards a Unified Taxonomy of Agricultural Harvesting Technologies: Linking Physical Interaction, Automation, and Selectivity – 著者: Renato Cristiano Torres, Fabiano Mariath D Oliveira, Claudio Gottschalg Duque – 発表日: 2026-10-09 – arXiv ID: 2610.13688v1 – カテゴリ: cs.RO