📄 論文サマリー
著者:Vineet Prasad、Shiron Melvin、Sheikh Azid、Hai Wang
発表:arXiv(コンピュータビジョン)/2610.32174v1
公開日:2026年10月23日
✨ 本論文の新規性
- RGB-D画像から牛の10個の骨格ポイントと4つの背部領域を同時に検出するマルチタスクネットワークを開発し、単一の推論で処理を完了させる
- 手動で領域を設定していた従来の熱画像計測に対し、深度情報を用いて3D空間上の正確な位置を特定し、他センサーへの転送を可能にした
- わずか10枚のラベル付き画像でのファインチューニングにより、異なるカメラ環境でも高精度な部位検出を実現し、実機での転移学習コストを大幅に低減した
論文の主張: 商業搾乳回転台での牛の体温測定を自動化するため、RGB-D画像から牛の特定部位をリアルタイムで検出するAIを開発した。ConvNeXt-Tモデルを用い、1フレームあたり26.4msで処理し、熱画像カメラへ正確な領域情報を転送することで、非接触での個別管理を可能にする。
今回紹介するのは、オーストラリアのマードック大学の研究チームによる論文です。商業用の回転式搾乳台において、RGB-Dカメラの映像から牛の背側の特定部位をリアルタイムで位置推定する手法を提案しています。
牛の部位を特定する話ですね。搾乳現場での自動化が進んでいるのは知っていますが、具体的にどのような課題を解決しているんですか?
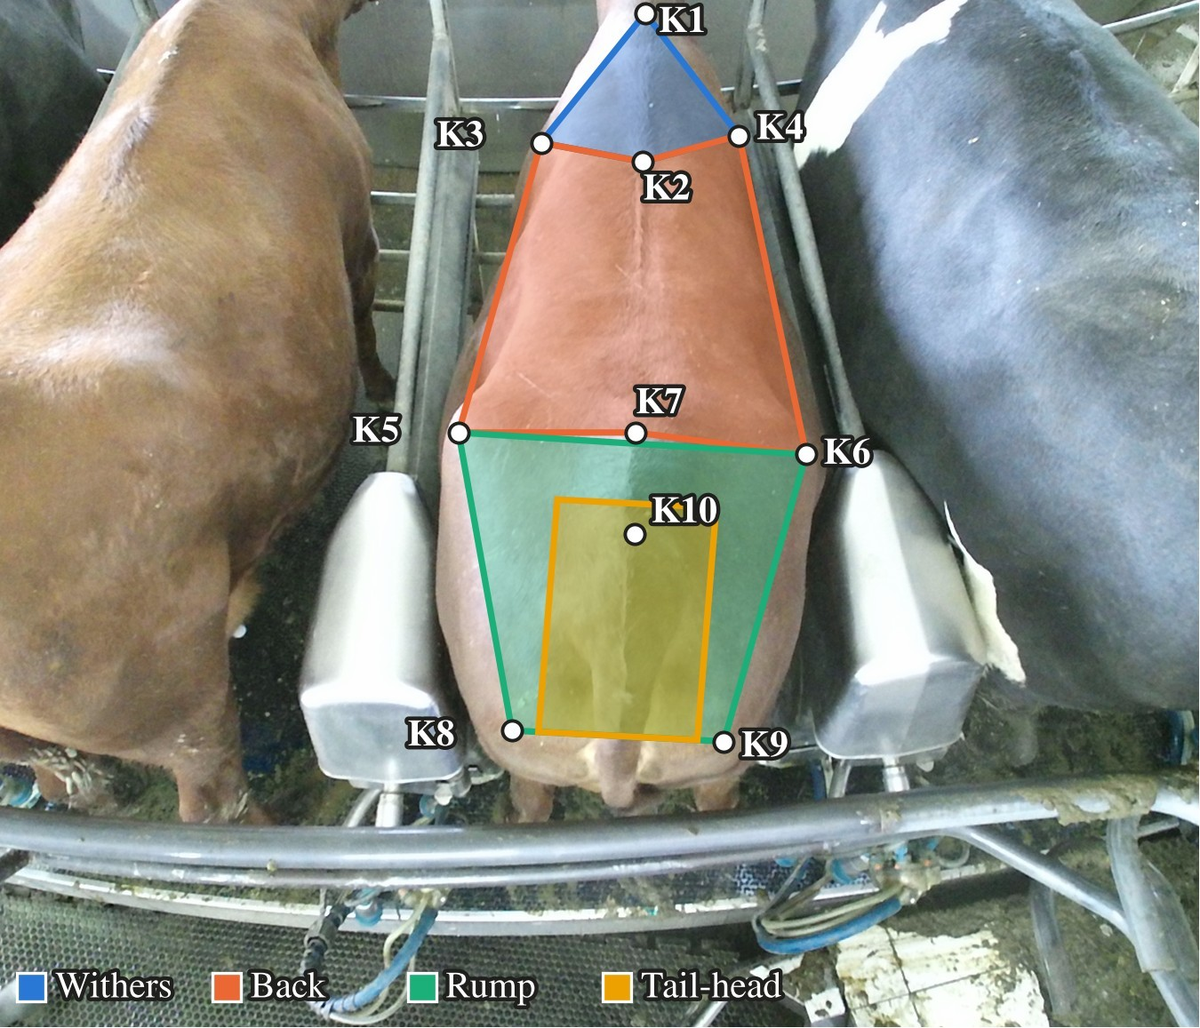
既存のシステムでは、手作業で測定領域を設定したり、全体のスコアのみを出したりするケースが多いんです。しかし、この研究では、一度の前向きな処理で、対象の牛、10の骨格ランドマーク、そして4つの名付けられた背側領域のマスクを同時に検出します。
なるほど、単発の処理でそこまでできるのは効率的ですね。現場の回転台は動きがあると思うので、精度と速度のバランスが気になります。
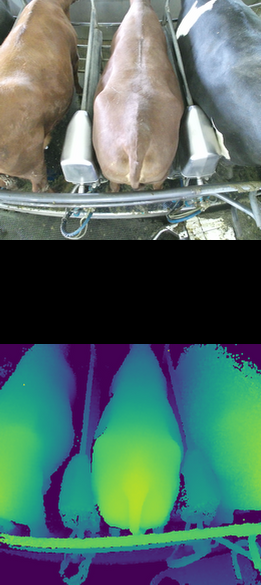
そこが重要なんです。カラー映像と深度映像を別々のエンコーダーで処理し、後半で融合させる構造を取っています。その結果、1フレームあたり26.4ミリ秒で処理でき、カメラの11fpsに対して十分に高速な性能を出しています。
26.4ミリ秒ですか。リアルタイム処理としては十分な数字ですね。ただ、現場の環境は光量や牛の混雑度で変わると思うのですが、頑健性はどうなんでしょう。
深度情報を使うことで、黒白の毛柄によるカラー情報の不確実性を補っています。また、密集した領域の教師データを用いることで、ランドマークの精度が向上することが示唆されています。領域頭部を外すと精度が下がるという実験結果もあります。
深度センサーを使うとなると、コスト面の懸念は消せませんよね。既存のカメラシステムから置き換える場合の導入障壁はどの程度ありますか?
研究では、西オーストラリア最大の牧場であるペニンシュラ・ダウンズにある自家製の装置で検証が行われています。わずか10枚のラベル付きフレームで、別の深度カメラへ転移学習が可能でした。これは、現場でのアノテーションコストを抑える一つの道筋です。
10枚で転移できるのは大きいですね。ただ、深度カメラ自体のコストや、搾乳という過酷な環境での耐久性が運用コストにどう響くか、経営的には注視が必要ですね。
一方で、この手法には利点もあります。検出された領域を深度経由で放射温度計に投影することで、牛ごとの部位別の温度を繰り返し計測できるようになります。これにより、発情検知などの管理業務の自動化が進む可能性があります。
温度計測が自動化されるのは、労務コスト削減につながりそうです。ただし、センサーの初期投資と、システムダウン時のリスク管理をどう設計するか、導入判断は慎重になりそうです。
確かに、技術的なメリットと運用上の課題は表裏一体です。この研究は、精密酪農における自動計測のための一つのフロントエンドとして提示されていますが、実際の普及には牧場ごとの規模や環境に応じた検討が求められます。
技術の可能性と現場の現実のバランス、というのがキーワードになりそうですね。今日はここまでです。
背景と課題
精密酪農では、牛の発情検知や跛行評価、体況判定のために、臀部や背部などの特定部位の温度や形状を非接触で測定する需要が高まっている。しかし、従来のシステムでは測定対象となる部位を人間が手動で設定するか、歩行通路などの制御された環境でのみ動作するものが多く、混雑した商業搾乳回転台では実用的ではなかった。回転台では牛同士が隣接し、柵や搾乳機が視界を遮るため、色情報だけでは黑白の被毛の牛を区別できず、深度情報だけでは細かな骨格ポイントの特定が難しいという課題があった。
手法・アプローチ
本研究では、RGB-D画像全体を入力とし、色用と深度用の2つのエンコーダを持つマルチタスクネットワークを提案する。各エンコーダで抽出した特徴量を後半で融合(Late Fusion)し、共有デコーダを通じて3つのヘッドへ分配する。各ヘッドは、対象牛のマスク、10個の骨格ランドマーク、そして4つの背部領域(肩甲部、背部、臀部、尾根部)を同時に出力する。深度情報を色画像に整準させることで、検出された領域の各ピクセルに3D座標を付与し、熱画像カメラなど他のセンサーへ正確な位置情報を転送できる仕組みを構築した。
実験結果
公開されている商業搾乳回転台のRGB-Dデータセットを用いた評価では、ConvNeXt-Tバックボーンを採用したモデルが、骨格ポイント検出精度(PCK@10)で0.905、領域IoUで0.70から0.91を達成した。推論速度はT4 GPU上で1フレームあたり26.4msであり、カメラのフレームレート(約11fps)に対して十分なマージンを持つ。また、オーストラリア最大の酪農農場で実施した実機検証では、わずか10枚のラベル付き画像でのファインチューニングにより、PCK@10が0.839まで向上し、異なるカメラ環境への転移学習の有効性が確認された。
意義・応用可能性
本手法により、搾乳回転台という限られた空間内で、牛ごとに異なる部位の温度や形状を自動的に、かつ繰り返し測定することが可能になる。人間による手動設定が不要になることで、大規模な herd での継続的なモニタリングが実現し、発情検知や跛行の早期発見、体況スコアの自動算出などの精度向上が期待される。また、検出された領域の3D情報を他センサーへ転送できるため、既存の熱画像カメラや重量計測システムとの連携が容易になり、農場全体のデジタル化を促進する基盤技術となり得る。
限界と今後の課題
現在のモデルにはいくつかの課題が残されている。特に、牛の前方にある肩甲部(withers)の検出精度が他の部位に比べて低く、IoUが0.70程度にとどまっている。これは、回転台の構造上、牛の頭部や隣接する牛によって視界が遮られやすいことに起因する。また、深度情報の絶対的な距離精度にはばらつきがあり、日付を超えた絶対的な体幅の計測には適さないため、相対的な形状変化の追跡に限定される。今後の研究では、オクルージョンへの耐性向上や、より多様な環境での汎用性検証が求められる。
日本での適用可能性
日本の酪農現場でも、搾乳ロボットや搾乳回転台の普及が進んでおり、個体ごとの健康管理の重要性が増している。本技術は、既存のカメラシステムに追加する形で導入可能であり、特に熱画像カメラを用いた非接触体温測定との連携により、発情検知や疾病の早期発見に貢献できる。日本国内のデータセットを用いた再学習や、国内の搾乳設備環境への最適化を進めることで、人手不足の解消と生産効率の向上に寄与する可能性がある。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: Real-Time Localisation of Dorsal Anatomical Regions on Dairy Cows in Commercial Rotary Parlours from RGB-D – 著者: Vineet Prasad, Shiron Melvin, Sheikh Azid, Hai Wang – 発表日: 2026-10-23 – arXiv ID: 2610.32174v1 – カテゴリ: cs.CV