📄 論文サマリー
著者:Nitin Rai、Won Suk Lee、Hongyoung Leon、Heping Zhu
発表:arXiv(ロボティクス)/2610.22765v1
公開日:2026年10月16日
✨ 本論文の新規性
- 果実ではなく茎(pedicel)を標的とした収穫を、視覚と動作を統合したend-to-endの模倣学習で実現した点
- 低コストのSO-ARM101アームとJetson AGX Orinを用い、130件の人間デモからACTポリシーを学習・実機展開した点
- ResNet-50をバックボーンに採用し、葉陰や色調の類似性がある環境下での細い茎の検出精度を向上させた点
論文の主張: イチゴの果実を傷つけず茎を切断する収穫課題に対し、人間の遠隔操作デモから視覚と動作を統合するACTポリシーを学習させた。低コストハードウェアで実機展開し、茎への接近・把持動作の自動化に成功した。
今回紹介するのは、フロリダ大学の研究チームによる、コストを抑えたロボットアームを使った草莓の果梗(茎)摘み取りに関する論文です。視覚と動作計画を統合する「模倣学習」の手法を用いて、人手による操縦データから自律的な摘み取りを可能にした取り組みなんですよね。
なるほど、草莓の収穫自動化ですね。果実ではなく茎を掴むという点に、品質管理の工夫を感じます。この研究で特に印象に残った技術的なポイントはどこでしたか。
一番の注目点は、果梗の直径がわずか1.3から3ミリしかないという課題への対処です。従来のカメラ画像による検出では、葉や花弁と色が似ているため区別が難しく、誤動作が多かったんです。そこで、人間の操縦動作を学習する「ACT」というアルゴリズムを使い、視覚情報から直接モーターの動きを出力させることで、この微細な構造への正確なアライメントを実現しました。
なるほど、視覚処理の負担を減らすアプローチですね。ただ、茎を痛めずに切断するのは難しそうです。このロボットで、実際に茎をきれいに切り離すことができましたか。
実は、今回のデータ収集段階では、専用の末端エンドエフェクター(ハンド部)が未開発であったため、完全な切断動作自体は実施していません。研究の焦点は、葉陰の中で茎を正確に捉え、接触するまでの「接近と把持戦略」の確立にありました。つまり、収穫の前半工程を自動化することに成功した、という位置づけですね。
あ、そうだったんですね。完全な収穫までには至っていないと。では、このシステムの稼働環境やコスト面についてはいかがですか。低コストとありましたが、導入にはどれくらいの設備投資が必要になるのでしょうか。
使用されているのは「SO-ARM101」という6軸のロボットアームで、比較的入手しやすい構成になっています。制御にはエッジデバイスである「Jetson AGX Orin」を用いており、15ヘルツの制御周波数で動作します。オープンソースとしてコードやデータが公開されているため、既存の大型機械を導入するよりも、初期の検証コストは大幅に抑えられる構造と言えますね。
オープンソースなのは助かりますね。ただ、現場への実装を考えると、学習に必要なデータ量が気になります。どの程度の人手による操縦データが必要だったのでしょうか。
学習には、約130件の人間による操縦デモエピソードが必要でした。これは総数で25万フレームに相当するデータです。この規模のデータがあれば、損失関数が2.84から0.091まで収束し、安定した動作が可能になるとされています。人手で一つ一つ教える必要があるため、導入時の労務コストは無視できない部分ですね。
130件なら、熟練スタッフが数日でこなせる量かもしれませんね。一方で、フロリダの草莓生産は10月から3月がピークで、人手不足が深刻だと聞きます。この技術が、実際の労働力不足を補えるほどの速度と信頼性を持つのか、そこが問われそうです。
おっしゃる通りです。フロリダでは100エーカーあたり110人の労働者が必要とされていますが、ロボットがその速度に追いつけるかは別の問題です。現状の制御周波数や、葉陰での検出精度を考えると、大規模農場での完全自動化というよりは、特定条件下での補助的な役割、あるいは小規模な高付加価値栽培への適用が現実的かもしれません。
確かに、大規模な収穫ラインを置き換えるには、まだ時間がかかりそうですよね。でも、高品質な草莓は市場価値が高いため、損傷を防ぐ茎摘み取りの自動化には、ニッチな需要があるのかもしれません。技術の成熟度と採算のバランスを見極める段階ですね。
はい、この研究は、視覚と制御を分断せず統合することで、複雑な農作業の自動化に対する新しい道筋を示しています。一方で、完全な切断機構の実装や、屋外環境での安定性など、解決すべき課題も残されています。メリットと課題の両面を持った、興味深い取り組みと言えるでしょう。
ええ、技術的には進歩していますが、現場導入にはまだハードルがありそうです。コストと技術のバランスがどう変化していくか、今後の動向に注目ですね。今日はここまでです。
背景と課題
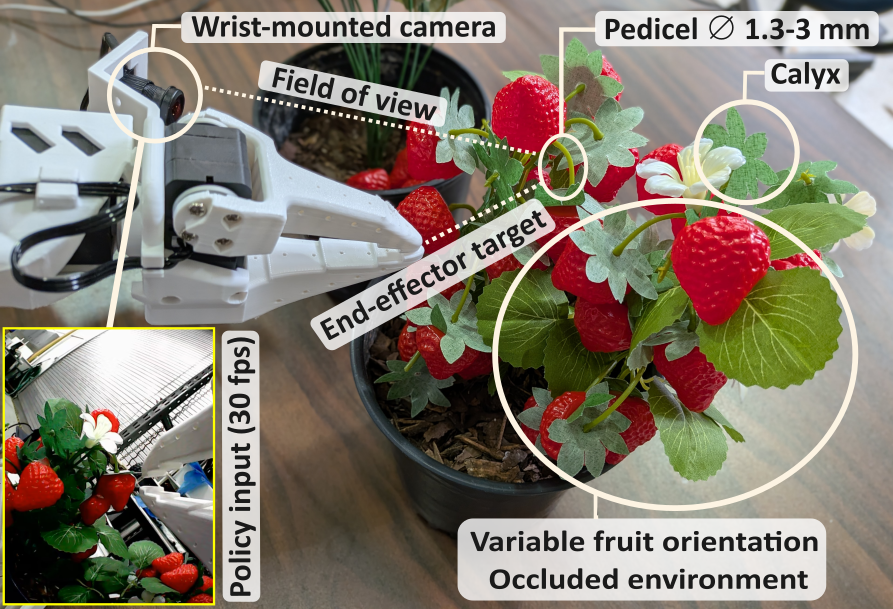
米フロリダ州ではイチゴ生産に膨大な労働力を要し、収穫期の人手不足が深刻化している。従来のロボット収穫は果実を直接掴む方式が主流だが、掴む力の制御が難しく、果実の打撲や品質低下を招くリスクがある。市場価値を守るには、果実ではなく茎(pedicel)を切断して収穫する手法が望ましい。しかし、茎は直径1.3〜3mmと細く、周囲の葉やガクと色が似ているため、視覚的な検出が困難である。さらに、葉による遮蔽や複雑な運動計画が必要となり、従来のコンピュータビジョンと動作計画を組み合わせる古典的なアプローチでは、誤差が蓄積して安定した収穫が難しかった。
手法・アプローチ
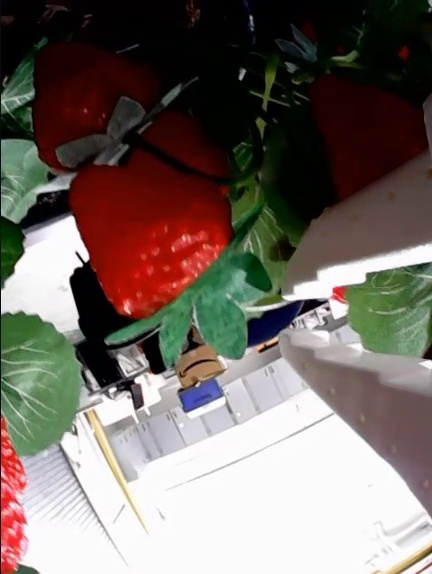
本研究では、視覚入力から直接動作出力を生成するend-to-endの模倣学習フレームワークを構築した。低コストの6自由度ロボットアーム「SO-ARM101」を用い、人間が遠隔操作で茎に接近・把持するデモデータを収集した。学習には「Action Chunking with Transformers (ACT)」アルゴリズムを採用し、視覚バックボーンとしてResNet-50を使用することで、細い茎の特徴抽出能力を強化した。収集した130エピソードのデモデータから、接近から把持までの一連の動作をポリシーとして学習させ、NVIDIA Jetson AGX Orinエッジデバイス上で自律実行させる仕組みを整備した。
実験結果
学習プロセスでは、10万回の勾配ステップを経て損失値が2.84から0.091まで収束し、ポリシーがデモ動作を正しく学習していることを確認した。実機での推論速度はJetson AGX Orin上で約15Hzを実現し、人間の介入なしにイチゴ株への接近、茎軸へのアライメント、グリッパーの閉鎖という一連の動作を再現した。特に、葉陰などの遮蔽環境下でも茎の位置を特定し、果実を傷つけない位置でグリッパーを動作させる能力を示した。ただし、本研究の初期段階では、完全な茎切断(離層帯からの分離)には至らず、接近と接触フェーズの自動化に留まっている。
意義・応用可能性
本研究は、高価な専用ハードウェアや複雑なソフトウェアスタックを用いずに、低コストなロボットアームとAIモデルだけで複雑な収穫動作を自動化できる可能性を示した。オープンソースとしてデータセットとモデル重みを公開しており、農業ロボティクス分野での再現性と発展性を担保している。果実の品質を損なわない「茎収穫」の実現は、イチゴだけでなく、同様に繊細な果実を持つ作物の自動化にも応用が見込まれる。エッジコンピューティングでのリアルタイム処理が可能になったことで、現場での自律稼働への道筋がついた。
限界と今後の課題
現状のシステムにはいくつかの課題が残る。第一に、主茎に直結した短い茎を持つイチゴでは、グリッパーの可動域が制限され、切断が困難である。第二に、手首カメラの設置位置が重要であり、接触領域が遮蔽されると性能が低下する。第三に、シミュレーション環境での学習(Sim-to-Real)は、実物の茎の柔軟性や光環境の複雑さを再現できず、データ拡張の効果が限定的である。今後は、デモデータを300エピソード以上に増やして多様性を確保し、接触・切断フレームに重み付けした損失関数を導入することで、切断精度の向上を目指す。
日本での適用可能性
日本でもイチゴは高付加価値作物であり、収穫時の品質管理と省力化が求められている。本研究の手法は、既存のハウス栽培環境に低コストで導入できる可能性がある。特に、果実を傷めない茎収穫の自動化は、日本市場が重視する「見栄えの良いイチゴ」の生産効率化に直結する。ただし、日本のハウスは通路幅や栽培方式が異なるため、ロボットアームのサイズやカメラ位置の最適化が必要である。また、日本語でのUI整備や、国内の農業機械規格への適合を進めることで、現場導入のハードルを下げられるだろう。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: Pedicel-Targeted Strawberry Harvesting via Imitation Learning on a Low-Cost Teleoperated Robotic Arm – 著者: Nitin Rai, Won Suk Lee, Hongyoung Leon, Heping Zhu – 発表日: 2026-10-16 – arXiv ID: 2610.22765v1 – カテゴリ: cs.RO