TAG

収穫ロボット

  • 5月 23, 2026

Fieldwork Robotics:英国発のラズベリー自律収穫ロボットが約6億円調達、2027年に農場展開へ

収穫期になっても人手が集まらない――。果実栽培の現場で年々深刻になるこの課題に対し、英国発のスタートアップ Fieldwork Robotics(フィールドワーク・ロボティクス) が、ラズベリー専用の自律収穫ロボットで実用化フェーズへと踏み出しました。2026年4月、同社は約300万ポンド(約6億円)の資金を調達し、技術検証から「収穫サービス」の商用トライアルへと移行します。本記事では、傷つきやす […]
  • 4月 16, 2026

AIがトマトの「収穫しやすさ」を予測する収穫ロボット|大阪公立大学が成功率81%を達成

研究の概要 大阪公立大学(Osaka Metropolitan University)大学院工学研究科の藤永拓矢助教が、AIを活用したトマト収穫ロボットの新たな手法を開発しました。この研究は、従来の「トマトを検出できるかどうか」という二者択一のアプローチから、「各トマトがどの程度収穫しやすいか」を定量的に評価する手法へとパラダイムシフトを実現したものです。 この手法は「収穫容易度推定(harves […]

  • 3月 26, 2026

Burro:農場を自律走行する運搬ロボットで収穫作業の効率化を実現

会社基本情報 会社名 Burro, Inc. 所在地 アメリカ合衆国 ペンシルベニア州 フィラデルフィア 設立 2017年 CEO Charlie Andersen 資金調達額 約4,600万ドル 公式サイト https://burro.ai/ 事業概要 Burroは、農場向けの自律走行モバイルロボット(AMR)を開発・提供するアメリカのアグリテック企業です。作業者に追従して農作物を運搬するほか、 […]

  • 3月 25, 2026

FourGrowers:AI搭載トマト収穫ロボットでオランダの温室から世界へ

会社基本情報 会社名 FourGrowers, Inc. 所在地 アメリカ合衆国 ペンシルベニア州 ピッツバーグ 設立 2016年 CEO Brandon Contino 資金調達額 約1,600万ドル(シリーズA 900万ドル、2024年9月) 推定売上 約260万ドル 公式サイト https://fourgrowers.com/ 事業概要 FourGrowersは、温室栽培向けのAI搭載トマト […]

  • 2月 28, 2026

4AG Robotics:キノコ収穫を完全自動化するカナダ発ロボティクス企業

会社基本情報 会社名:4AG Robotics Inc.(旧TechBrew Robotics) 所在地:カナダ・ブリティッシュコロンビア州サーモンアーム 設立:1999年(2023年に4AG Roboticsへリブランド) CEO:Sean O’Connor 従業員数:78名(うちフルタイム66名) 累計調達額:6,000万CAD以上 公式サイト:https://4ag.ai/ 元々 […]

  • 12月 1, 2020

特許取得済みの地下検出技術が搭載された、Cerescon社のアスパラガス自動収穫ロボット「Sparter」について解説

事業概要 Cerescon社は、2014年にオランダを拠点に設立された農業テック企業です。社員数は約11〜50人と推定されます。アスパラガスをはじめとした選択的収穫ロボットの開発をビジョンとしています。 アスパラガス自動収穫ロボットの実現可能性を実証した世界初の企業で、現在アスパラガス自動収穫ロボットの開発、製造、マーケティングに注力しています。アスパラガスの収穫は、収穫に適したものを選択して収穫 […]

  • 11月 16, 2020

摘み取るイチゴをAIで判別し傷つけずに収穫できる、AGROBOT社のロボットEシリーズについて解説

事業概要 AGROBOT社は2009年にスペインを拠点に設立された、イチゴを収穫する農業用ロボットを開発・販売する企業です。社員数は2〜10人と推定されています。 AGROBOT社はイチゴを大量かつ傷つけることなく収穫できるロボットを開発することで、労働力不足の問題や、摘み取りの難しさといったイチゴ業界のニーズに対応しています。 AGROBOT社では、イチゴを大量に収穫するロボットであるEシリーズ […]

  • 11月 5, 2020

双眼カメラを使った小ギク自動収穫ロボットの研究開発

今回は、小ギクの収穫省力化における新技術を紹介します。日本では仏花として利用される小キクですが、中国や東南アジアでは、お茶の原料としても、利用されています。中国の研究チームは、茶原料としての小ギク自動収穫ロボットの研究開発を行っており、この最新情報をお伝えします。  小ギク収穫の現状 小ギクの栽培では、開花した順に、適宜採花を行いますが、これには大きな労力を要します。品目別経営統計(キク […]

  • 11月 4, 2020

可動式カメラによる、自動収穫のためのカラーピーマンの認識

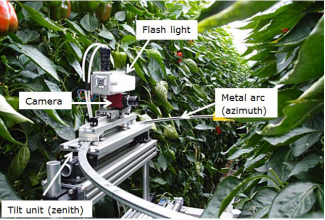
今回は、カラーピーマンの自動収穫ロボット開発に関連して、果実検知率向上に関する報告を紹介します。以前、この農業先端マガジンにおいて、カラーピーマンの自動収穫ロボットに関する論文も紹介しましたが、こちらでは、栽培品種や仕立て方、場合によっては果実を閉塞する葉(認識に障害となる葉)を事前に除去することで、果実検知率向上をはかっていました(前回記事:カラーピーマンの自動収穫ロボット)。 一方、今回の技術 […]