📄 論文サマリー
著者:Ruben Beumer、Tom Janssen、René van de Molengraft、Duarte Antunes
発表:arXiv(ロボティクス)/2609.20048v1
公開日:2026年09月17日
✨ 本論文の新規性
- クアッドロープロボットを用いた機械的除草技術を初めて実証。従来の大型トラクターに代わる軽量な代替手段を提供。
- 除草ロボットに特化した0自由度ロボットアームを搭載し、精度の高い除草を実現。従来の複雑なアーム構造とは異なり、制御が簡略化。
- 室内・屋外での実験を通じて、さまざまな地形に対応可能な除草システムの実用性を示した。
論文の主張: クアッドロープロボットBoston Dynamics Spotを用いた機械的精密除草技術を検証。除草ロボットに特化した0自由度アームを搭載し、従来の化学除草に代わる代替手段を提供。
今回の論文は、四足のロボットを用いた精密な杂草除去技術についてです。特に、Boston DynamicsのSpotというロボットに専用の除草ツールを装備し、土壌の圧縮を抑える新しいアプローチを提案しています
なるほど、トラクターのように重い機械じゃなくて、軽量なロボットで処理するんですね。特に印象的だったのは、その技術の背景にある問題点ですね
はい。現在の農業では、除草剤の使用が広く行われていますが、 Weed Resistance(雑草の耐性)の問題が深刻化しています。また、環境や人間へのリスクも指摘されています。この論文では、それらの課題を回避するため、機械的な方法での除草を研究しています
コスト面ではどうなんでしょう?初期投資が高くなると、導入は難しいかもしれませんね
研究では、ロボットの重さが伝統的なトラクターと比べて10倍程度軽く、土壌の圧縮を大幅に軽減できるとされています。ただし、ロボットの数を増やすことで、運用コストの削減も期待できます
つまり、効率的な運用でコストを抑える方向性なんですね。ただ、農業の現場では季節性や天候の影響が大きく、システムの柔軟性は必要そうですね
その通りです。また、ロボットを複数台使うことで、作業のスケール感を柔軟に調整できるという利点もあります。特に、作物の種類や生育状況に応じた対応も可能です
それって、既存の除草機械よりも、より精度が高くて柔軟な運用が可能な方向なんですね
はい。研究では、機械の移動と除草ツールの操作を組み合わせることで、作物と雑草の区別を正確に行う方法も模索されています。ただし、実際に導入する際には、検出精度の問題や、農家との連携が課題になる可能性もあります
補助金の制度にも左右されやすそうですね。政策の変化が導入の判断に大きく影響しそうです
その通りです。特に、新技術の導入は、初期投資の回収期間や、補助金の有無が大きな影響をします。今後の実用化においては、その経済性をしっかり検証することが求められます
それって、今後の技術の方向性も見えてくるんですかね
はい。特に、小規模農家や、複雑な作物の栽培に適した柔軟なシステムが求められる中、この技術は今後の農業の多様化に対応する可能性があります
確かに、技術の進歩は農業の未来に大きく影響するでしょう。今後の展開、楽しみですね
そうですね。今回の論文は、機械的精度で除草を行う新しい選択肢を示すものであり、今後の農業技術の幅を広げるきっかけになるかもしれません
背景と課題
化学除草剤の使用は、耐薬性の増加や環境への悪影響といった問題を引き起こしており、持続可能な農業の実現に課題がある。従来の機械的除草は大型機械が使用され、土壌圧縮を引き起こす。本研究では、小型のクアッドロープロボットを用いた機械的除草技術を提案し、土壌への負荷を低減する。
手法・アプローチ
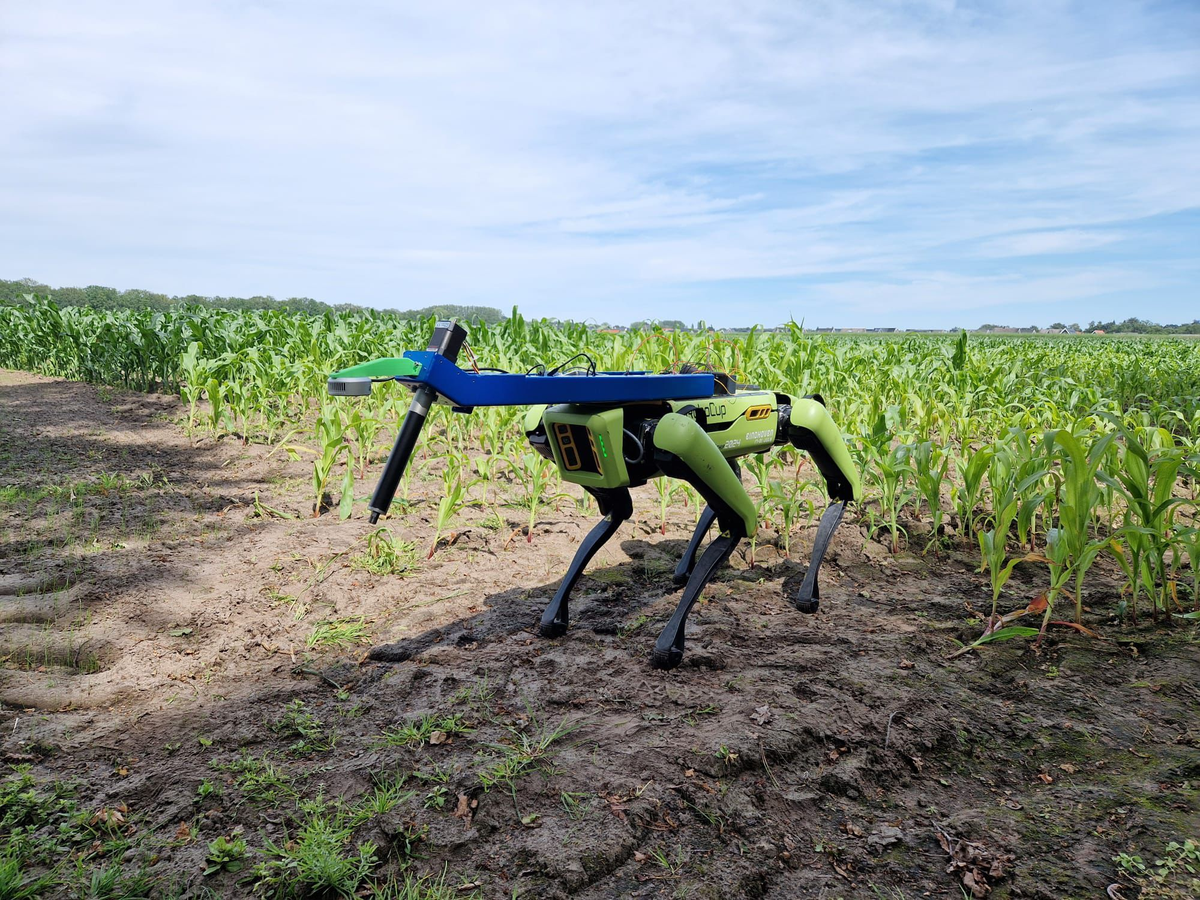
Boston Dynamics Spotクアッドロープロボットに、除草用の0自由度ロボットアームを搭載し、除草作業を実施。アームには22mm径のミリングビットを設置し、除草精度を高める。除草位置の検出にはIntel RealSense L515カメラを用い、除草作業はSpotの体の姿勢制御により行う。
実験結果
実験結果として、Spotロボットが除草作業を室内・屋外で行えることを確認。除草精度は、除草対象の中心位置をミリングビットが正確に捉えることで、約84.3%の精度を達成。除草作業の効率性と精度の両面で、従来技術と比較して優れた性能を示した。
意義・応用可能性
本技術は、化学除草に依存しない持続可能な農業の実現に寄与する。特に、小規模農場や間作農法に適した軽量で柔軟な除草ソリューションとして、農業自動化の新たな可能性を示した。日本における小規模農家への応用も期待される。
限界と今後の課題
本技術は、除草精度と作業効率の面で優れた性能を示したが、除草作業の自動化のためのソフトウェア制御の複雑さや、除草対象の種類に応じた調整が必要な点が課題である。今後は、より高度な画像認識技術や、複数ロボットの協調制御の導入が求められる。
日本での適用可能性
日本では、小規模農家が多いため、従来の大型機械に代わる軽量な除草ロボットが大きな需要を抱く。特に、間作農法が普及する中で、作物と雑草の区別が難しい場面において、本技術の精度と柔軟性が活かせる。また、農業労働力不足の問題に対応するための代替手段としても期待される。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: Mechanical Precision Weeding with a Quadruped Robot – 著者: Ruben Beumer, Tom Janssen, René van de Molengraft, Duarte Antunes – 発表日: 2026-09-17 – arXiv ID: 2609.20048v1 – カテゴリ: cs.RO