📄 論文サマリー
著者:Yixuan Xia、Yilin Cai、Natalia Belen Espinoza 他4名
発表:arXiv(ロボティクス)/2609.18051v1
公開日:2026年09月16日
✨ 本論文の新規性
- ブルーベリー収穫におけるクラスターレベル選択的摘果を実現する新規ソフトローリングバンドグリッパーを提案
- センサーレスの力制御により、熟成度に応じた選択的摘果を可能にし、従来技術と比較して摘果成功率を92%に達成
- グリッパーの力制御精度を3.7%以内に抑えることで、未熟果の損傷を最小限に抑え、鮮度保持に貢献
論文の主張: ブルーベリーの収穫において、熟成度に応じて選択的に摘果するクラスターレベルの自動ロボットシステムCLASPを提案。ソフトローリングバンドグリッパーとセンサーレス力制御により、摘果成功率92%を実現。
今回の話題は、CLASPという新しいクラスタレベルの選択的収穫ロボットに関する論文です。ブルーベリーの収穫において、柔軟なローリングバンドグリッパーを用いた選択的摘果を実現しています。
なるほど、ブルーベリーって実は収穫が難しいんですよね。個別に摘果するのではなく、まとめて選択的に摘むってことですか?
はい、その通りです。クラスタレベルで摘果を行うことで、個々の果実を操作するよりも効率的に、かつ機械的ダメージを抑えることが可能になるんです。研究では、成熟果と未熟果の間の脱落力の差を活かして、選択的に摘果できるとされています。
つまり、摘果の力のコントロールが鍵なんですね。それってどうやってやってるんですか?
このロボットは、力センサーを使わずにサーボモーターの電流フィードバックで力制御をしています。成熟果と未熟果の脱落力の差を活かして、適切な力で摘果を実現しているんです。
それは結構な工夫ですね。コストも抑えられてるんでしょうか?
はい、コンポーネントのコストは1台あたり約3326ドルで、これは比較的低く、規模拡大が可能とされています。また、フィールドでの実験では、提示されたクラスタの92%を自動的に摘果できています。
92%って結構高いですね。でも、これって実際の農場でどう実装されるんでしょうか?
このロボットは、グローバルからローカルへの認識パイプラインを用いています。目のカメラを使ってクラスタを検出し、その位置や傾きを推定しています。つまり、環境に応じて自動的に位置調整が可能になっています。
その認識精度って、現場の雑音や日差しの影響とか、ちゃんと対応できるんでしょうか?
フィールドでのテストでは、認識精度を確認しており、現実の農場環境でも比較的安定して動作するよう設計されています。ただ、コストと実運用のバランスは、導入する農家次第ではあると思います。
なるほど。補助金の支援が前提になるんでしょうか?
補助金の支援が前提になる可能性はありますが、実際の導入では、労務コストの削減や生産性の向上が見込まれるため、投資回収が短期間で見込めるケースもあるかもしれません。
それって、コストパフォーマンス的にも魅力的そうですね。でも、農業の現場って、設備の維持管理も大変ですよね。
それはですね、ロボットの保守性や運用の容易さも重要なポイントです。このロボットは、比較的シンプルな構造で設計されており、実運用の際の運用コストも考慮されています。
それは良いですね。これ、他にも試されるべき技術だと思います。ただ、日本ではまだ導入が進んでいないんでしょうか?
現状では、主にアメリカで試験が行われています。日本では、気候や栽培方法の違い、また地域の規模感なども考慮する必要がありますね。
そうですね。技術の可能性はありますが、実装の難しさも感じます。でも、選択肢としては面白いですね。
はい、確かに今後の導入可能性は、地域や規模、政策に大きく左右される部分もあると思います。この研究は、ブルーベリー収穫において新しい可能性を示していると評価できますね。
ブルーベリー収穫の課題と従来技術の限界
ブルーベリーは密に成長するため、熟成が非同期に進行する。従来の機械収穫は果実を破壊しやすく、選択的摘果が困難である。また、個別果実の摘果には高精度な認識と操作が必要だが、ブルーベリーの密な構造により、その手法は適用しづらい。本研究では、これらの課題を解決するため、クラスターレベルでの選択的摘果を実現するCLASPロボットを提案。
CLASPの構成と技術的特徴
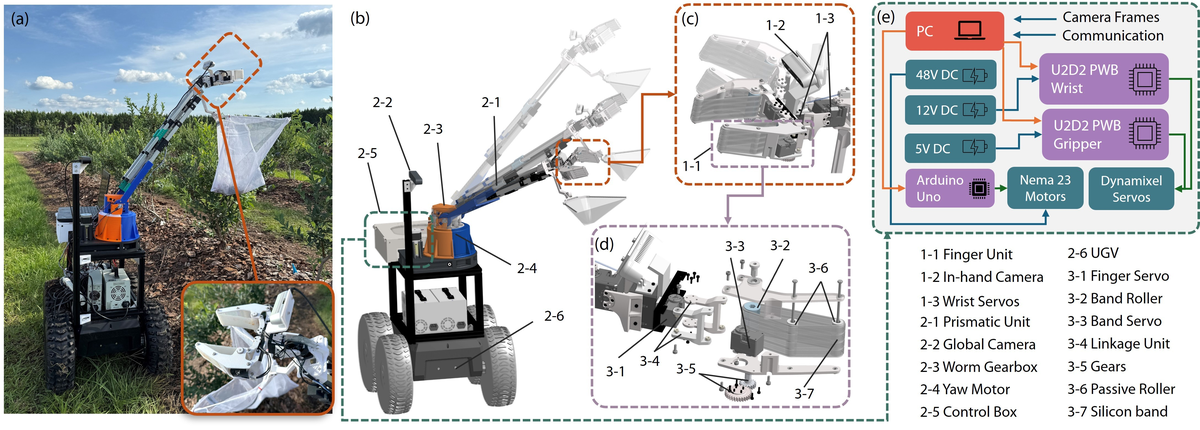
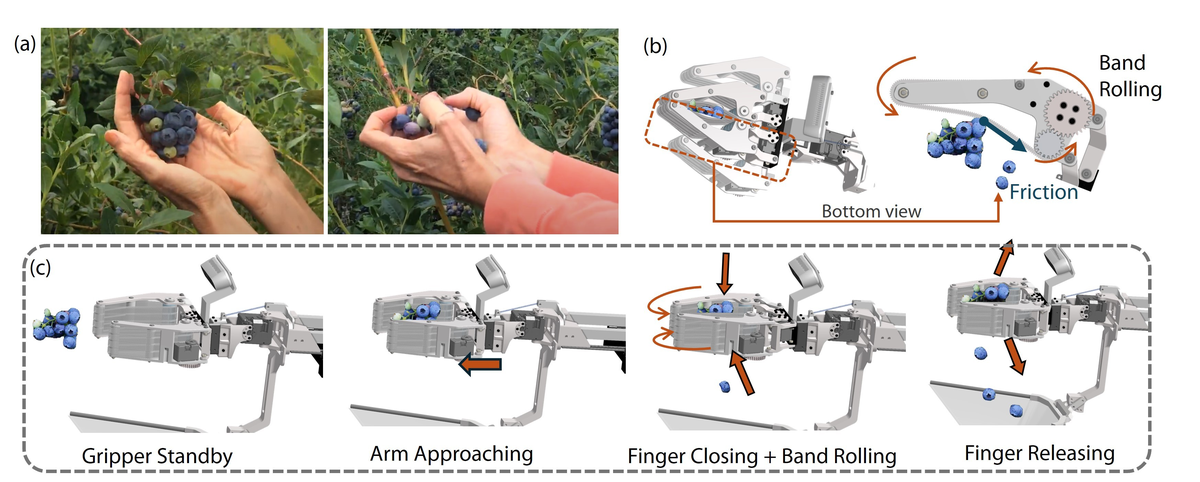
CLASPは、ソフトローリングバンドグリッパー(SARB-Gripper)を搭載した6自由度ロボットアームで構成される。SARB-Gripperは、複数の果実を一度に接触し、回転運動により摘果する。センサーレスの力制御により、摘果力の精度を3.7%以内に保ち、未熟果の損傷を抑える。グリッパーは、果実の熟成度に応じて力の差を感知し、選択的に摘果する。
実験結果と性能評価
フィールド実験では、CLASPが提示された25クラスタのうち23クラスタ(92%)を自動的に摘果することを確認。グリッパーの力制御精度は3.7%以内で、熟成果と未熟果の摘果力差を正確に再現。これにより、熟成度に応じた選択的摘果が実現。コストは1台あたり約3326ドルで、実用化が可能。
農業現場への応用と意義
ブルーベリー収穫は労働集約型であり、人手不足が深刻化する中、CLASPは労働力不足への対応が可能。クラスターレベルでの摘果により、鮮度保持と品質向上が期待できる。特に、日本におけるブルーベリー栽培の拡大に応じて、効率的な収穫技術として注目が集まる。
限界と今後の課題
本研究では、ブルーベリーの収穫を対象としているため、他の作物への適用には限界がある。また、複雑な環境下での安定性や、より高精度な認識技術との統合が今後の課題である。さらに、コストと運用の複雑さを考慮した実用化のための改善も必要。
日本市場における適用可能性
日本では、ブルーベリー栽培が拡大しており、労働力不足が深刻な問題である。CLASPは、特に鮮度を重視する市場向けの収穫技術として、導入が期待できる。日本農業の自動化推進に寄与する可能性があり、既存の農場に導入することで、労働負担の軽減と品質向上が見込まれる。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: CLASP: A Cluster-Level Autonomous Selective Picking Robot with a Soft Rolling-Band Gripper for Fresh-Market Blueberry Harvesting – 著者: Yixuan Xia, Yilin Cai, Natalia Belen Espinoza, Changying Li, Zilfina Rubio Ames, Xin Zhang, Yue Chen – 発表日: 2026-09-16 – arXiv ID: 2609.18051v1 – カテゴリ: cs.RO