📄 論文サマリー
著者:Fernando Cañadas-Aránega、Rowan Border、José C. Moreno、José L. Blanco-Claraco
発表:arXiv(ロボティクス)/2609.18738v1
公開日:2026年09月16日
✨ 本論文の新規性
- 複数視点から得られた点群データを活用した3D再構成手法を提案し、オクルージョンが強いトマトクラスターの検出精度を向上
- Active Perception手法を用いて、固定センサーでは検出不可能な隠れた果実を特定する新しいパイプラインを構築
- DBSCANとRegion Growingを組み合わせたハイブリッドセグメンテーションにより、部分的に遮蔽された果実の位置推定精度を高める
論文の主張: メディテラニア型温室におけるトマトクラスターのオクルージョン問題を解決するため、3D再構成と位置推定技術を統合したロボット収穫システムを構築。精度は90%以上を達成。
今回の論文は、地中海式温室におけるトマトの収穫を支援するためのロボット技術に関する研究です。特に、隠れた果実を検出・定位するActive perceptionの手法を提案しています。
なるほど、つまり、トマトが重なって生えている場所の果実をどうやって探すか、という話ですね。
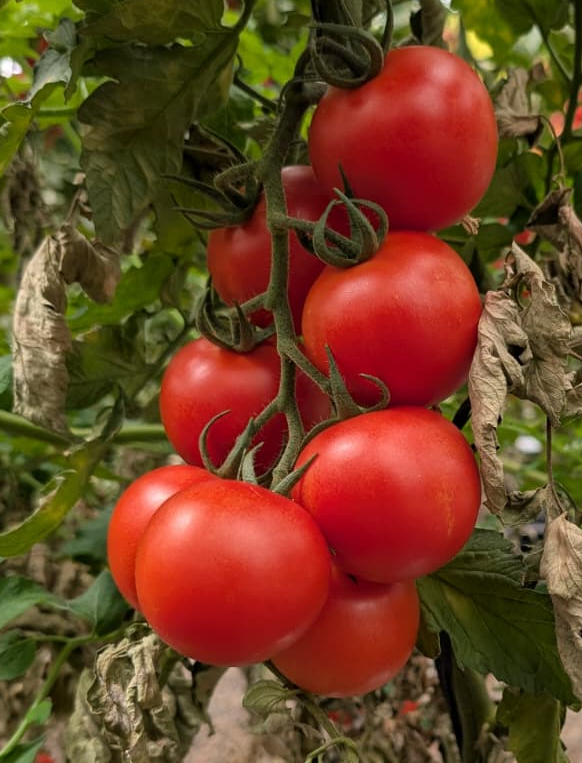
はい、その通りです。一般的なセンサーでは、奥にある果実を検出するのが難しく、この問題を解決するために、Next Best View(NBV)プランナーを使ってポイントクラウドを取得し、その後、DBSCANなどの手法で奥に隠れた果実を特定しています。
ポイントクラウドをどうやって取得するんですか?それって、カメラとLiDARの組み合わせですか?
この研究ではAgriSEEというNBV active plannerを使い、ロボットが自動的に最適な視点を選び、複数回のスキャンによって3D情報を構築しています。そして、データのノイズ除去やクラスタリングの技術を用いて、果実を正確に分離しています。
精度はどれくらいなんですか?
精度は90%を上回り、平均再現率は82.8%、mIoUは80.7%を記録しています。センターポイントの誤差は平均4.2mmで、これだけの精度があれば、実際の収穫作業にも適用可能です。
ええ、結構高い精度ですね。でも、これって、実際の温室で使えるレベルなんでしょうか?
シミュレーション環境での評価ですが、実際の条件にも近い設定で試験されています。ただし、実際の温室では、照明や葉の影、色の変化といった要素が影響するため、現実の導入にはさらに調整が必要です。
コスト面での話ですが、初期投資はどのくらいかかるんでしょうか?
このアプローチは、センサーの配置・ロボットの動きを最適化するという点で、既存の固定型センサーと比較して、構成コストの増加は少ないとされています。ただ、センサーの精度を高めるには、高価なLiDARや高度なアルゴリズムが必要です。
そうですね。補助金の適用も考える必要がありますよね。
はい、これは補助金の対象になる可能性がありますが、導入の際にはROIや労働力の代替効果といったビジネス的な視点も重要です。日本では、労働力不足が深刻な地域もあるため、導入の可能性はあるものの、現実的な運用には課題もあります。
この技術、他の果物にも応用できるんでしょうか?
研究ではトマトを主に扱っていますが、この手法は、果実が重なりやすい作物に応用できる可能性があります。例えば、リンゴやナスなど、形が複雑な果実にも適用の余地があります。
それって、農業の未来の一つの選択肢として、見えてくるんでしょうか。
確かに、集団に成長する作物の収穫には、この技術が活用できる可能性があります。ただ、実際の導入には、環境や規模、技術の成熟度など、さまざまな条件が影響するため、選択肢の一つとして注目されていますが、完全な代替はまだ難しいですね。
背景と課題
メディテラニア型温室では、トマトのようにクラスターで成長する作物の収穫において、固定センサーでは隠れた果実を検出することが困難である。従来のRGB-DカメラやLiDARセンサーでは、遮蔽された果実の位置を正確に把握できず、自動収穫の実現に課題がある。
手法・アプローチ
本研究ではAgriSEE Next Best View (NBV) アクティブプランナーを用いて点群を取得し、SORフィルタリングとRegion Growing、DBSCANを用いたセグメンテーションを行う。これにより、部分的に隠れたトマトの3D位置と姿勢を推定する。
実験結果
シミュレーション環境で評価した結果、精度は90%以上、平均再現率は82.8%、mIoUは80.7%を達成。センターポイント推定のRMSEは4.2mmと高い精度を示した。これは、実際の温室環境でも適用可能であることを示唆する。
意義・応用可能性
本手法は、オクルージョンが強い環境でも高精度な果実検出が可能であり、温室での自動収穫ロボットの実用化に大きく貢献する。特に、日本における高密度栽培の温室では、効率的な収穫を支える技術として期待される。
限界と今後の課題
本手法はシミュレーション環境での評価に基づいているため、現実の複雑な環境では精度が低下する可能性がある。また、点群の取得時間や処理速度の改善が今後の課題である。
日本での適用可能性
日本では、高密度栽培が進む温室農業において、本技術は収穫作業の効率化と人手不足への対応に役立つ。特に、トマトやナスなどのクラスター作物に適用可能であり、今後の導入が期待される。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: Active perception for robotic harvesting: 3D reconstruction and localisation of tomatoes hidden within clusters in a Mediterranean greenhouse – 著者: Fernando Cañadas-Aránega, Rowan Border, José C. Moreno, José L. Blanco-Claraco – 発表日: 2026-09-16 – arXiv ID: 2609.18738v1 – カテゴリ: cs.RO