✨ 本論文の新規性
- RGB-Dカメラによる3D位置情報を用いたGA最適化で、2D画像ベースの誤差を解消し収穫順序を決定
- 残存果実の重心に基づき動的に中間経路を更新する手法を提案し、静的経路比で衝突イベントを大幅低減
- グローバルカメラでの順序計画とエンドエフェクタカメラでの近接観察を統合し、実行時の安定性を向上
論文の主張: 高密度環境でのロボット収穫において、3D位置に基づくGA順序最適化と動的ウェイポイント戦略を統合した。実機実験で静的戦略比の衝突を40%減らし、目標到達成功率を70.7%へ改善した。
今回紹介するのは、全南大学の研究チームによる論文で、果菜類の収穫ロボットに関する内容です。混雑した環境下で、遺伝的アルゴリズムを使って収穫順序を最適化し、ロボットの動きを効率化する手法を提案しています。
なるほど、収穫の順番と動きを同時に最適化するわけですね。混雑した圃場での作業効率化は重要ですが、特に印象に残った技術的なポイントはどこでしたか。
注目すべきは「動的ウェイポイント」の導入です。従来の固定経路ではなく、残りの果実の分布に応じて中間目標点を更新しながら動く仕組みです。実験では、この動的戦略により、衝突イベントが55回から40回へ減少し、到達成功率も65.3パーセントから70.7パーセントへ向上しています。
数字としてはインパクトがありますね。衝突が減って成功率が上がると、稼働時間あたりの収穫量が増えますから、経営的には大きな改善ポイントになります。
はい。特に「ホームポジションへ戻らない連続実行」が効果的でした。不要な往復動作を省くことで、作業時間を短縮できています。RGB-Dカメラによる3次元位置情報の活用と、近接カメラによる詳細確認を組み合わせた感知システムも特徴です。
感知システムの構成が複雑ですね。カメラ複数台と高性能な処理が必要になるわけですが、初期投資の回収期間を考えると、ハードウェアコストとのバランスが気になるところです。
確かにハードウェアは必要です。ただ、人手不足による労務コストの上昇を考えると、自動化による人件費削減効果が大きくなります。研究では、労働力の減少が経済的損失を招くことを背景として挙げています。
確かに、労務コストは経営の重荷です。ただ、この手法が実運用でどの程度の耐用年数を持つか、メンテナンスの手間はどうなのか、といった運用コストの観点も重要ですよね。
論文では、制御室でのテストベッドと、4果から6果という限定的な実環境での評価にとどまっています。大規模な圃場での長期的な稼働データや、天候不良時の安定性については、まだ検証が必要と言えます。
つまり、小規模な環境での有効性は示されましたが、商業規模での再現性や、荒天時の信頼性には課題が残るわけですね。導入判断には、こうした技術成熟度の確認が欠かせないでしょう。
その通りです。遺伝的アルゴリズムによる順序最適化は理論的に優位性がありますが、計算リソースやリアルタイム性のバランスが課題です。向いている作物や環境がある一方で、そうでないケースもあります。
技術的な可能性は感じますが、採算性と安定性の両立が鍵になりそうですね。選択肢として注目しつつ、実証データを待ちたいと思います。
メリットと課題の両面がある研究ですね。収穫ロボットの進化を促す一つの手法として、今後の展開が見守られます。
今日はここまでです。元動画もぜひご覧ください。
背景と課題
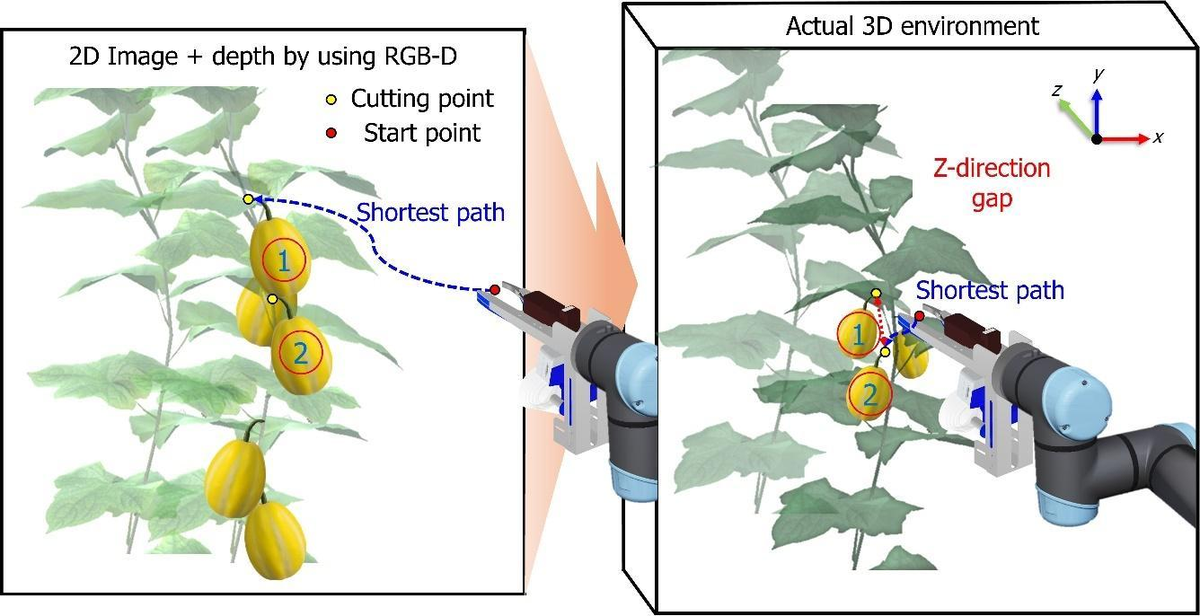
農業現場では人手不足が深刻化しており、収穫作業の自動化が急務となっている。しかし、キュウリやトマトなどの高密度栽培環境では、葉や茎による遮蔽、果実の重なり、不規則な配置が課題となる。従来の2D画像処理では、奥行き情報の欠落により、画像上で近接して見える果実が実際には異なる深度に存在する場合がある。この奥行き不確実性は、ロボットアームの移動経路計画において、最短経路の誤算や不要な往復運動、さらには作物への衝突を引き起こす要因となる。効率的な収穫を実現するには、3D空間での正確な位置把握と、それに連動した動的な経路計画が不可欠である。
手法・アプローチ
本研究では、RGB-Dカメラを用いた3D果実位置推定と、Genetic Algorithmに基づく収穫順序最適化を統合したフレームワークを提案する。固定されたグローバルRGB-Dカメラで検出した果実の3D座標を用い、GAにより移動距離を最小化する収穫順序を決定する。さらに、ロボットアームの中間移動経路を定義するウェイポイント戦略を導入した。静的戦略では各果実に対し固定オフセットを設けるが、動的戦略では収穫ステップごとに残存果実の重心を計算し、中間ウェイポイントを再更新する。これにより、GAで決定された順序を変更することなく、残存果実の分布変化に適応した柔軟なロボット動作を実現する。
実験結果
提案手法の有効性を検証するため、制御された実験室環境および4果実から6果実までの実地条件で評価を実施した。GAによる順序最適化の解は、全列挙による厳密解と比較され、その妥当性が確認された。動的ウェイポイント戦略と静的ウェイポイント戦略を比較した結果、動的戦略では衝突イベントが40件、目標到達成功率が70.7%であった。一方、静的戦略では衝突イベントが55件、成功率が65.3%にとどまった。動的戦略は、残存果実の分布に応じて中間経路を適応的に変化させることで、不要なホーム復帰動作を削減し、衝突リスクを低減しつつ収穫効率を向上させることが実証された。
意義・応用可能性
本研究は、高密度かつ非構造化環境における農業ロボットの運用課題に対し、視覚情報と経路計画の統合による解決策を提示する。3D位置情報に基づく順序最適化と動的経路生成の組み合わせは、遮蔽の多い作物環境でのロボット動作の信頼性を高める。この手法は、キュウリやトマトだけでなく、果実の分布が不規則な他の作物にも適用可能である。自動化システムへの導入により、収穫作業の時間効率向上と、作物損傷の低減を通じて、農業生産の持続可能性に貢献する可能性がある。
限界と今後の課題
本研究にはいくつかの限界が存在する。実験は比較的小規模な果実数で実施されており、大規模な収穫シーンでのGA計算負荷や実行時間は十分に検証されていない。また、動的ウェイポイントのオフセットパラメータは手動で調整されており、環境ごとの最適値の自動決定には至っていない。さらに、果実の検出精度は照明条件や遮蔽の程度に依存するため、極端な悪条件下でのロバスト性には課題が残る。今後の研究では、より複雑な環境でのスケーラビリティの検証や、パラメータの自動調整機構の開発が求められる。
日本での適用可能性
日本では施設園芸が盛んであり、特にキュウリやトマトの高密度栽培が普及している。これらの作物は労働集約的であり、人手不足の影響を大きく受けている。本研究の手法は、既存のロボットアームシステムにRGB-DカメラとGAアルゴリズムを追加することで導入可能である。日本特有の狭い栽培スペースや複雑な棚栽培環境においても、3D位置に基づく経路計画は有効である。実用化が進めば、収穫作業の自動化によるコスト削減と、高品質な果実の安定供給に寄与する。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: An Ordering Optimization for Fruit-Vegetable in High-Density Environment based on Genetic Algorithm – 著者: Jaehwi Seol, Jeonghyeon Pak, Hyoung Il Son – 発表日: 2026-11-05 – arXiv ID: 2611.07293v1 – カテゴリ: cs.RO