📄 論文サマリー
著者:Rajmeet Singh、Manveen Kaur、Yusuf Adamu、Lochan Kshetrimayum、Irfan Hussain
発表:arXiv(ロボティクス)/2610.18123v1
公開日:2026年10月13日
✨ 本論文の新規性
- 12Vポンプと3Dプリント部品を用いた412ドルのモジュール式噴霧エンドエフェクタを開発し、従来機比6〜10倍のコスト低減を実現した。
- VLMによる病害検出から3D座標変換、噴霧時間制御までの全工程をROSで統合し、実機での閉ループ制御を実証した。
- MuJoCoシミュレーションでの軌道計画検証と、UAE商業温室での312葉への実機試験を両方実施し、Sim2Realのギャップを定量的に確認した。
論文の主張: MARTSは、視覚言語モデルで病害葉を検出し、低コストロボットで局所噴霧を行うシステムだ。実機試験で農薬使用量を71%削減し、噴霧精度の平均誤差を18.7mmに抑えることに成功した。
今回紹介するのは、アブダビの大学が発表したMARTSという農業ロボットの論文です。温室のトマトで、病気の葉だけを特定して散布する仕組みなんですよね。従来の全面散布による農薬大量使用や作業者への健康被害を減らすことを狙っています。
なるほど、ピンポイント散布ですね。農薬の削減と安全確保は経営上の課題でもあります。特に印象に残った技術的なポイントはどこでしたか?
視覚言語モデルとロボティクスの融合が面白いところでして。葉の位置検出や病斑の分割、分類をAIで行い、その結果に基づいてアームを動かし、葉の面積に合わせて噴射時間を調整するんですよ。
AIで病斑の大きさまで読み取って噴射量を制御するんですね。精度はどの程度出ているんですか?
実証実験では標的成功率が92.4%でした。噴射の中心誤差は平均18.7mm程度で、周囲の健康な葉への巻き込み率は6.1%に抑えられています。これにより、農薬使用量を全面散布比で71%削減できたということです。
数字としてはインパクトがありますね。ただし、導入コストが気になります。ハードウェアの構成はどのようなものでしょう?
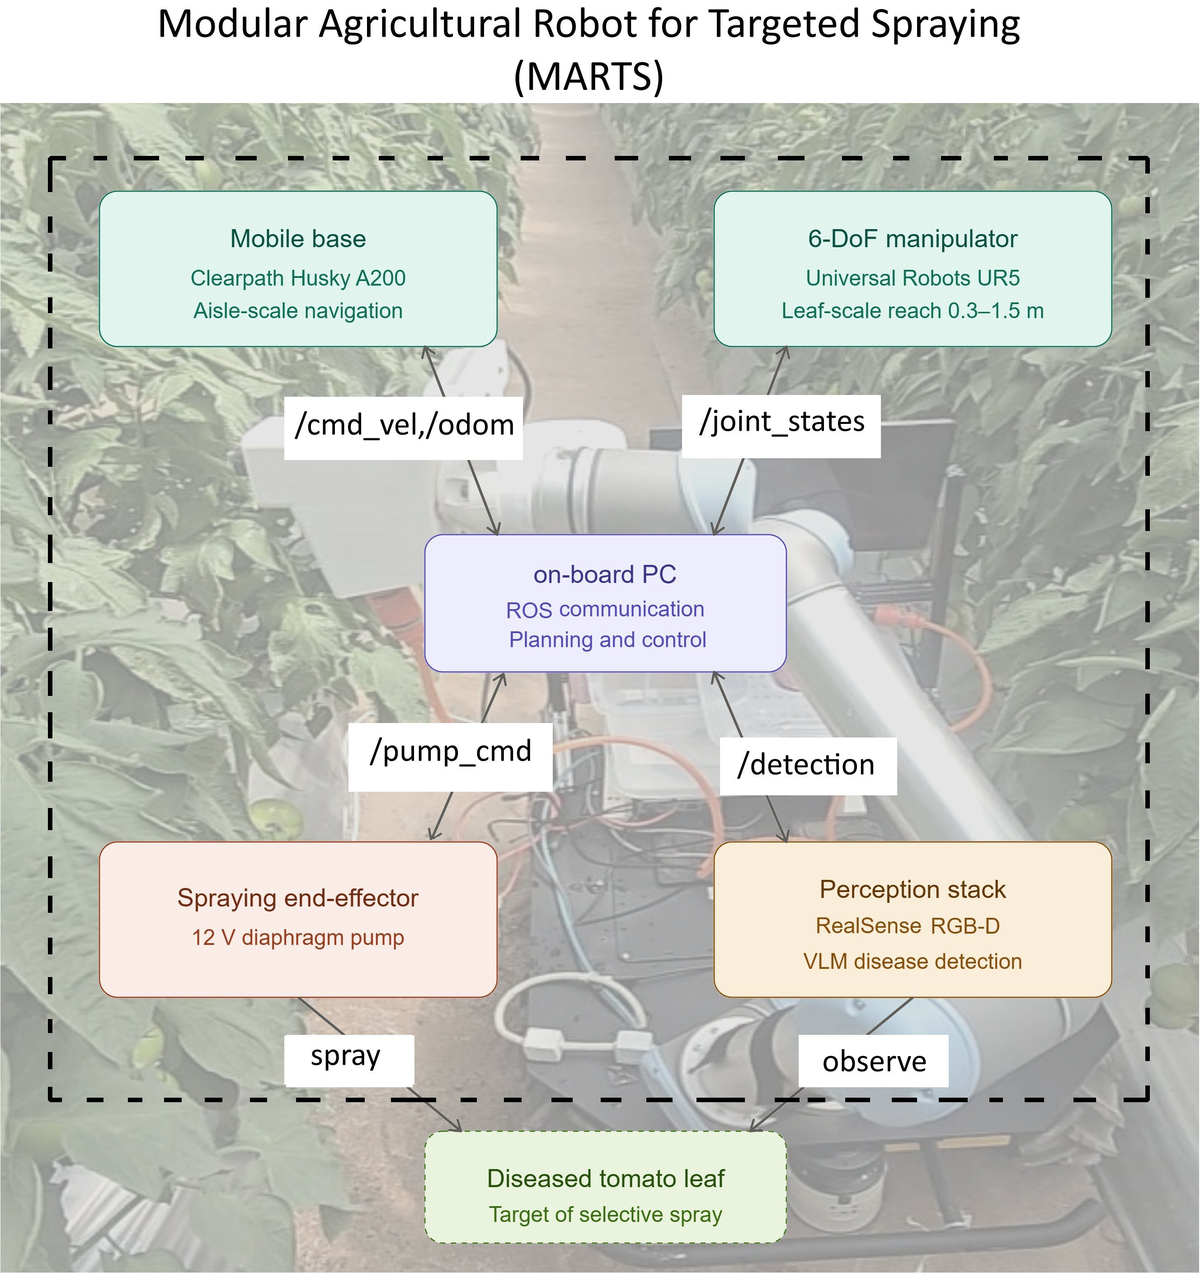
移動台車と協働ロボットアーム、そして自作の噴射装置を組み合わせています。研究費を圧縮した設計で、噴射装置部分の材料費は約412ドルに収まっているんです。
412ドルであれば、既存の設備に追加する形でも検討しやすいですね。一方で、処理速度が作業効率に直結しますが、1枚あたりのサイクルタイムはどのくらいでしょうか。
検出から噴射完了まで平均4.8秒です。アームの移動に時間がかかっているため、大量の株を短時間で処理するのは難しい構造なんですよね。
確かに、速度面では課題がありそうです。広大な温室で全株を回るとなると、稼働時間が増えすぎて採算が合わなくなる可能性もありますね。
その通りで、現状は全株監視というより、特定の病気が疑われる区画への定点観測的な運用に向いているかもしれません。また、環境が整った温室での実施が前提となっています。
なるほど、条件付きの技術ですね。初期投資と人件費のバランス、そして規模感次第で導入判断が分かれそうです。
はい、低コスト化は達成されていますが、実運用での柔軟性や速度には改善の余地が残っています。メリットと課題の両面を持つ、選択肢の一つとして捉えるのが妥当でしょう。
技術の成熟度を注視しながら、導入を検討する必要がありそうです。今日はここまでです。元動画もぜひご覧ください。
背景と課題
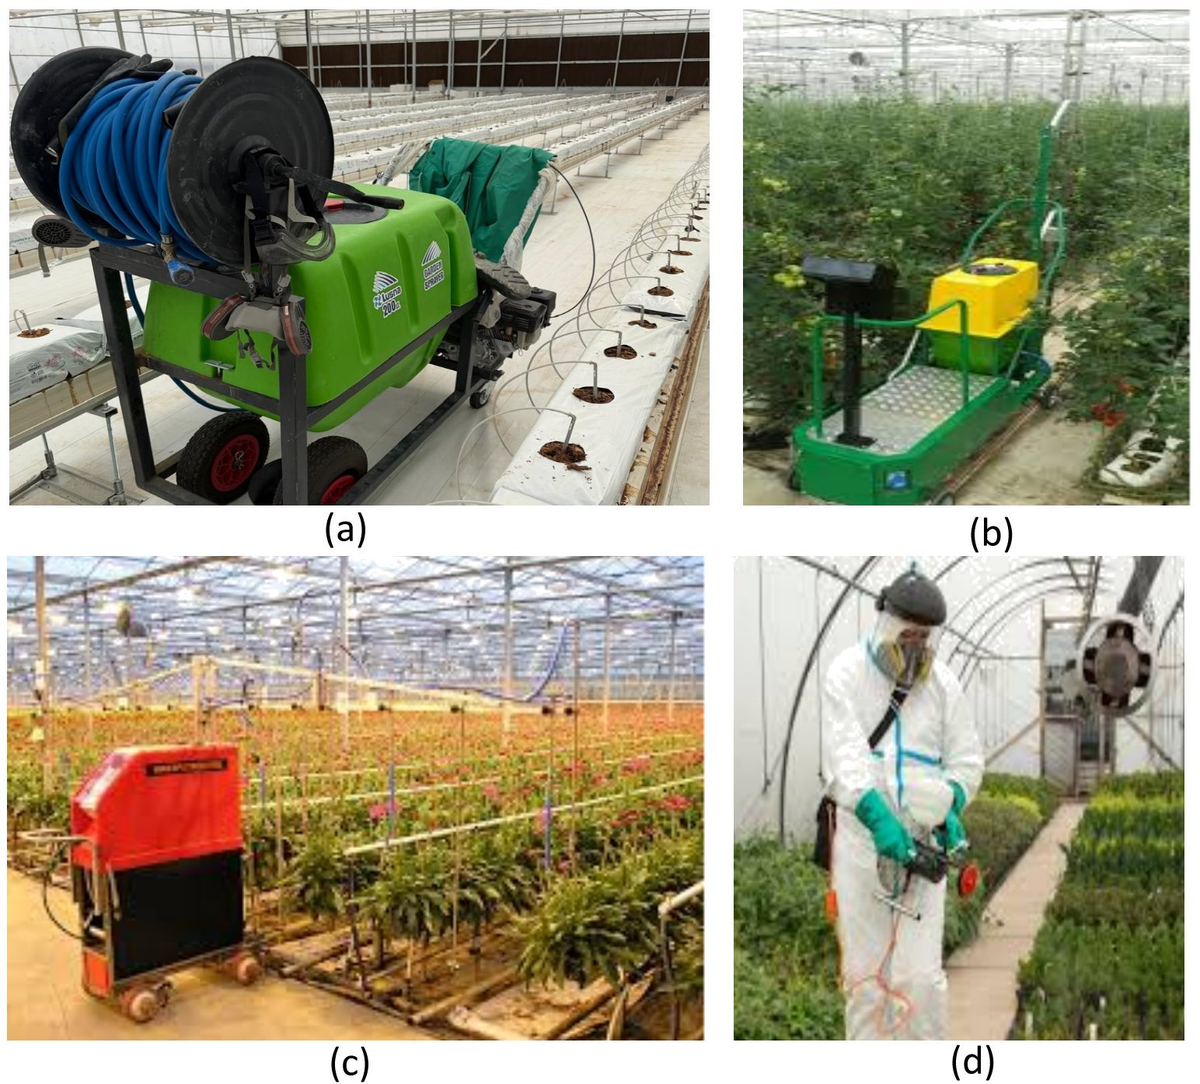
温室トマト栽培では、病害防除のために広範囲へ均一に農薬を散布する「ブロードキャスト散布」が主流だ。この手法は健康な葉にも薬液を付着させ、作業者の農薬曝露リスクを高める。また、散布品質は作業者の疲労や熟練度に依存するため、処理のばらつきが病害の再発や農薬残留の原因となる。労働力不足や高価な防護服の着用負担も深刻化しており、ヒトを化学物質の取り扱いから解放し、病害部位のみへ正確に薬液を届ける「選択的散布」への転換が求められている。
手法・アプローチ
本研究では、MARTSと名付けられた自律噴霧ロボットを開発した。プラットフォームはClearpath Husky A200移動基盤とUR5マニピュレータで構成される。特徴的なのは、12V DCマイクロダイアフラムポンプとIntel RealSense D435カメラを組み合わせた低コストなモジュール式噴霧エンドエフェクタだ。病害検出には、Grounding DINO、SAM-2、BLIP-2 LoRAを統合した視覚言語モデル(TLDVLM)を用いる。検出された病斑の面積に基づき、噴霧時間をτ=τ0+kAの式で動的に算出し、Arduino制御でポンプを駆動する。
実験結果
UAEの商業温室で実機試験を実施した。312枚の病害葉に対し、標的命中率は92.4%を記録した。噴霧中心と病斑重心の平均横方向誤差は18.7mm、隣接葉への過剰噴霧率は6.1%にとどまった。対照区と比較して農薬使用量は71%削減され、1葉あたりの処理時間は平均4.8秒だった。シミュレーションでは、適応型再配置戦略により18のウェイポイントで100%のワークスペースカバー率と最大1.1度の姿勢誤差を確認し、実機での動作安定性を裏付けた。
意義・応用可能性
MARTSは、高価な専用機ではなく市販の汎用ハードウェアと低コストな自作部品で構成されている。これにより、中小規模の農家でも導入可能な価格帯を実現した。視覚言語モデルによる高精度な病害分類と、物理的な噴霧制御の連携は、化学物質の使用量削減だけでなく、作業者の健康保護にも寄与する。モジュール設計により、トマト以外の作物や異なるノズルへの交換も容易であり、多様な農業現場への展開が期待される。
限界と今後の課題
現在のシステムでは、移動基盤の自律航行は試験対象外であり、行間移動は遠隔操作で行われた。また、1葉あたりの処理時間4.8秒のうち、マニピュレータの接近動作が3.1秒を占めており、高速化には軌道計画の最適化が必要だ。さらに、複雑な葉の重なりや強風下でのRGB-Dカメラの深度推定精度、および異なる病害に対する分類精度の汎用性については、さらなる検証が求められる。
日本での適用可能性
日本の温室栽培は高付加価値作物に特化しており、労働力不足と農薬規制の厳格化が進んでいる。MARTSのような低コスト・高精度な選択的散布技術は、国産の温室環境にも適合性が高い。既存のハウス設備への導入コストを抑えつつ、農薬の環境負荷低減と作業者の安全確保を同時に達成できる。国内の農業ロボットベンチャーや大学との連携により、日本の気候や作物品種に最適化した改良版の開発が見込まれる。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: MARTS: A Modular Agricultural Robot for Targeted Spraying of Diseased Tomato Plants in Greenhouses – 著者: Rajmeet Singh, Manveen Kaur, Yusuf Adamu, Lochan Kshetrimayum, Irfan Hussain – 発表日: 2026-10-13 – arXiv ID: 2610.18123v1 – カテゴリ: cs.RO