📄 論文サマリー
著者:Longchao Da、Xiaoou Liu、Xingjian Li、Lirong Xiang、Hua Wei
発表:arXiv(ロボティクス)/2609.21059v1
公開日:2026年09月17日
✨ 本論文の新規性
- 植物の成長に応じたリアルな影の生成手法を初めて提案
- 補助光源の位置を入力に影マップを生成するDiffusionモデルを構築
- 4品種・複数生育段階に対応した大規模データセットを公開
論文の主張: 農業ロボットが植物の影をリアルに予測できるAIモデル『PlantShade』を提案。補助照明の最適配置や剪定計画の支援に貢献。
今日はarXivに投稿された論文『PlantShade: Predicting Plant Shadows for Lighting-Aware Robotic Agricultural Operation』についてお話しします。この研究では、植物の影をリアルに再現するためのデータセットと生成モデルを提案しています。
なるほど、影を再現するって、ロボットのカメラ視覚と照明制御に直結するんでしょうか?
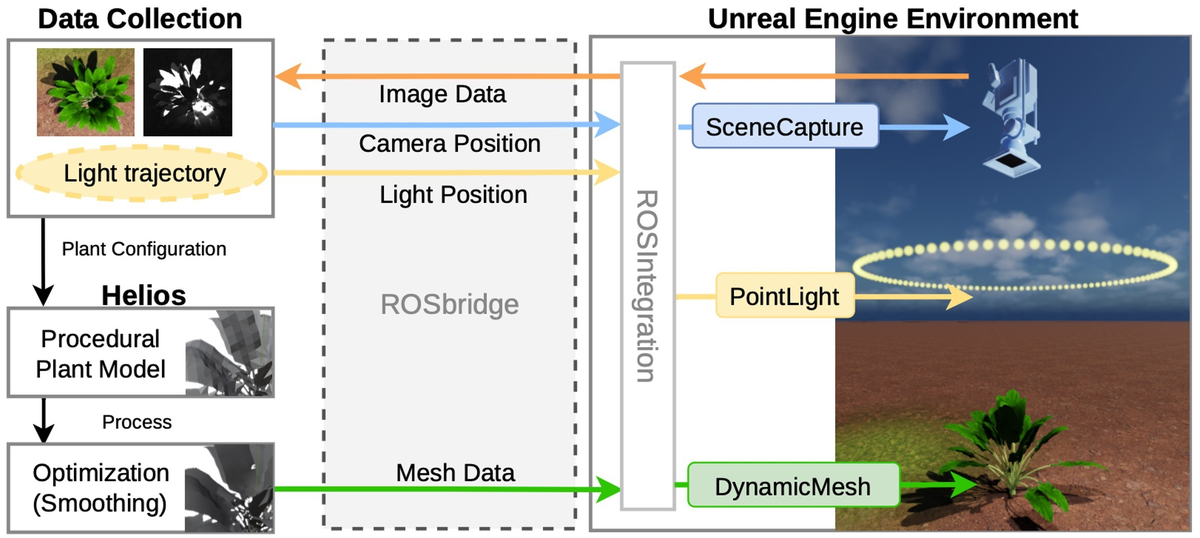
そうです。この論文では、補助照明を円軌道で動かしながら植物の影を観測し、それを使って影の予測モデルを構築しています。データセットは4つの作物、7日から119日まで、多様な生育段階をカバーしています。
38,500枚の画像データって、結構規模が大きいですね。それだけでもリアルな影の生成に繋がるんでしょうか?
その通りです。また、学習モデルはControlNetを用いた拡散モデルで、画像と照明の位置情報を入力に影を生成できるようになっています。これにより、未知の植物や生育段階に対しても影をリアルに再現できます。
そうすると、影の分析が容易になるんでしょうか。それって、補助照明の最適配置に繋がるんですか?
はい、その通りです。例えば、影の分布をheatmapとして可視化することで、どの部分に光が届きにくいかを把握し、照明の配置を最適化できます。また、影の影響をシミュレーションすることで、 pruning などの作業が効率的になる可能性もあります。
コストや導入のハードルはどうなんでしょう?特に補助照明の軌道制御が絡むと、機械の精度と運用コストが関係してくるんでしょうか?
実際の機械設計と合わせて、コストの問題はあります。この手法は、既存のロボットシステムに組み込めば、実験的な導入が可能です。ただ、影をリアルに再現するには、高品質な画像と照明制御が前提です。
補助金の導入が前提になるんでしょうか。それとも、既存のシステムに加える形で導入できるんでしょうか?
補助金を活用するケースは多いでしょう。特に農業の自動化に必要な技術は、政府の補助金で導入が加速することが多いです。ただ、導入にあたってはROIを見積もる必要があり、規模や育成方法によって結果が変わってくるのも事実です。
なるほど、補助金が前提なら、政策変更に左右されやすいんでしょうか。これは、実際の農業現場に応用するには注意が必要ですね。
はい、まさにその通りです。この技術は、ロボット農業のシミュレーションや照明制御を支援するものであり、実際の導入は現場の条件に大きく依存します。特に地域や作物の特性によって、適用範囲は異なる可能性があります。
技術的な側面はとても興味深いですが、実運用の際の課題も大きそうですね。規模感や補助金の見通しが大事そうですね。
この研究は、ロボット農業における照明と影の関係を再定義するものであり、今後の応用可能性が広いです。ただ、実用化には、コストと現場のフィードバックが重要です。
背景と課題
農業ロボットは視覚情報を用いて作物の成長を把握し、照明制御や剪定作業を行う必要があります。しかし、植物の影は成長とともに変化し、光源の位置によっても動的に変化するため、従来手法ではリアルな影の予測が困難でした。特に、複数植物や成長段階に応じた影の変化をリアルに再現する技術は未整備でした。
手法・アプローチ
本研究では、補助光源の位置を入力とし、植物の影をリアルに生成する『PlantShade』モデルを提案しました。ControlNetを用いたDiffusionモデルを活用し、植物の外観画像と光源位置のテキストプロンプトから影マップを出力します。このモデルは、植物の成長段階や複数配置に対応し、ロボットの照明制御や視認性向上に応用できます。
実験結果
PlantShadeは、4品種(トマト、大豆、セロリ、イチゴ)の植物を用いた38,500枚の画像データセットを活用して学習しました。テスト結果では、MSEが72.157、LPIPSが0.0660と、従来の手法と比較して高い精度を示しました。特に、複数植物配置や成長段階の変化に対しても安定した性能を維持しました。
意義・応用可能性
PlantShadeは、農業ロボットの照明制御や、作物の光合成効率向上に直接貢献します。例えば、補助光源の最適配置をシミュレーションし、影の影響を最小限に抑えることで、光合成効率を高めることができます。また、影を用いた剪定作業の計画や、視認性の高い画像生成にも応用可能です。
限界と今後の課題
本モデルは、植物の影をリアルに予測できますが、極めて細かい葉構造や複雑な遮蔽が続く場合、影の境界がぼやける傾向があります。また、実際の農場環境では、光の反射や土壌の影響など、モデルに含まれない要因が存在するため、実機転送にはさらなる調整が必要です。
日本での適用可能性
日本の温室農業では、補助照明の最適配置が重要視されています。PlantShadeは、温室の照明制御システムに統合することで、光合成効率を高め、作物の品質向上に寄与します。特に、トマトやイチゴの栽培現場で、影の影響をリアルに予測し、ロボットによる自動制御が可能になります。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: PlantShade: Predicting Plant Shadows for Lighting-Aware Robotic Agricultural Operation – 著者: Longchao Da, Xiaoou Liu, Xingjian Li, Lirong Xiang, Hua Wei – 発表日: 2026-09-17 – arXiv ID: 2609.21059v1 – カテゴリ: cs.RO