📄 論文サマリー
著者:Dhanushka Balasingham、Shamod Ginigaddarage、Hanojhan Rajahrajasingh、Nuwan Kodagoda、Rajitha de Silva
発表:arXiv(ロボティクス)/2610.11764v1
公開日:2026年10月08日
✨ 本論文の新規性
- U-NetやYOLOv8に対し、パラメータ数を13.1k(約1/240)まで圧縮したUltraLight Lumaを開発
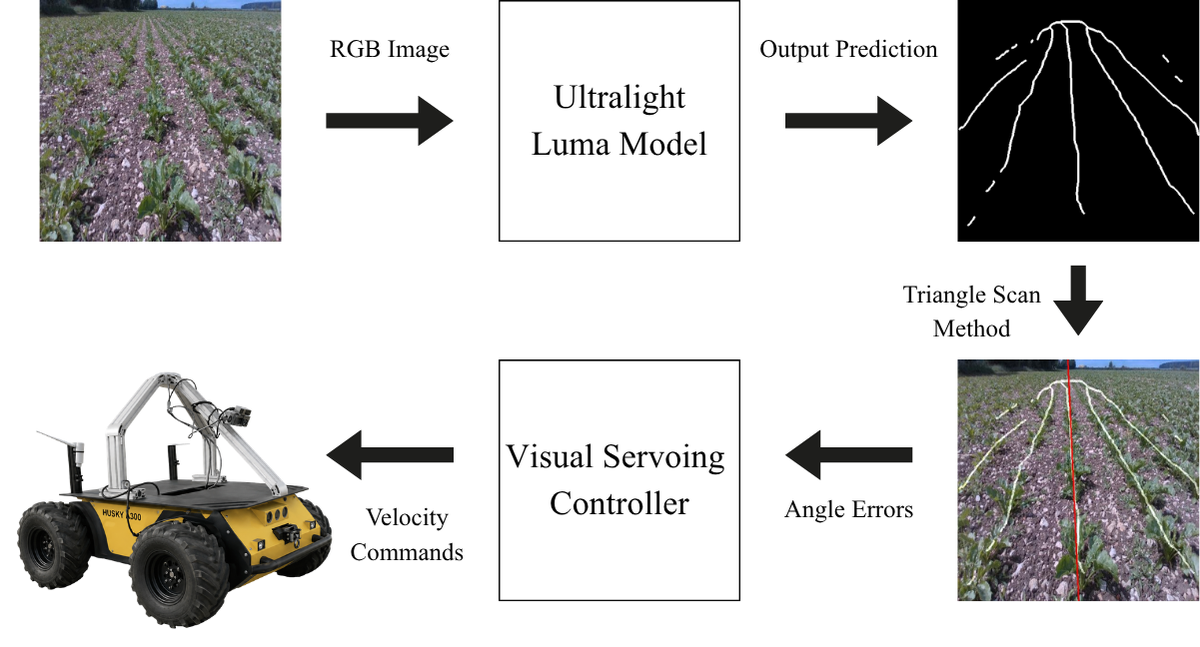
- セグメンテーション結果からTriangle Scan Methodでナビゲーションラインを抽出し、視覚サーボ制御に対応
- 推論エネルギーを25.23mJ/回に抑え、低コスト・バッテリー駆動の農業ロボットへの実装を可能にした
論文の主張: 農業ロボットの自律走行に必要な作物列検出を、わずか13.1kパラメータの超軽量AI「UltraLight Luma」で実現。従来のYOLOv8比で約240分の1のサイズながら、省電力かつリアルタイムでのナビゲーションライン抽出に成功した。
今回紹介するのは、スリランカ情報技術大学などの研究チームによる「UltraLight Luma」という論文の内容です。自律型農業ロボットのナビゲーションで重要な「作物列の検知」を、驚くほど軽いニューラルネットワークで実現しようという試みなんですよね。
なるほど、農業ロボットの目線の話ですね。特に印象に残った技術的なポイントはどこでしょうか。
核心は、モデルの学習可能パラメータ数がわずか13.1k、つまり1万3千個程度しかない点です。これは既存のU-NetやYOLOv8などと比較して、極めて軽量な設計になっています。これにより、高価なプロセッサを使わずとも、低コストな組み込み機器で動作するようになっています。
13.1kというのは、通常の画像認識モデルと比べてどれくらい軽い数字なんですか?
非常に軽いですね。一般的に画像セグメンテーション用のモデルは数百万から数億のパラメータを持つことが多く、それに比べれば桁違いに小さいです。その分、推論あたりのエネルギー消費も25.23ミリジュールと、バッテリ駆動のロボットにとって重要な低電力設計が成り立っています。
消費電力が小さいのは、稼働時間や充電の手間を考えると経営的には大きなメリットですね。ただ、精度の方が気になりますが。
そこが工夫のしどころで、単純化しすぎると精度が出ないため、段階的な学習戦略を用いています。影や雑草、欠株など、現場の複雑な条件でも、作物列をピクセル単位で正確に切り出す「セグメンテーション」を行えるようになっています。
ピクセル単位ですか。 bounding box(境界ボックス)での検知とは違うわけですね。
そうです。 bounding boxだと作物の中心を推定して直線を引きがちですが、セグメンテーションなら作物列そのものの形状を把握できます。これによって、視覚サーボによるより滑らかな追従制御が可能になるという指摘もあります。
制御の滑らかさが増すなら、機械への負担も減りそうです。ただ、導入コストが下がると言っても、既存の大型機器を置き換えるハードルは高くないですか。
この手法は、高価なLiDARや高解像度カメラへの依存を減らすことを狙いとしています。RGBカメラ一枚で済むため、センサー周りのコストを大幅に削減できる可能性があります。既存の大型トラクターへの搭載というよりは、小回りの利く自律型ロボットやドローンの選択肢として考えられていますね。
なるほど、小型ロボットの普及を後押しする技術ですね。ただ、現場での導入となれば、環境変化への頑健性や、メンテナンス性が問われるでしょう。
確かに、学習データは特定の作物や圃場条件に依存します。論文ではスリランカのデータセットを使用していますが、異なる気候や作物体系での転用には、追加のデータ収集と学習が必要になるケースも多いです。技術の汎用性と、現場ごとの最適化のバランスが課題ですね。
データ収集のコストを考えると、どこまで自動化を進めるかの判断が難しそうですね。メリットと課題の両面がある技術と言えますね。
ええ、計算リソースの制約がある分野での有効な選択肢の一つだと思います。一方で、精度とコストのトレードオフをどう考えるかは、導入する規模や目的次第で変わってくるでしょう。
技術の進展は面白いですが、導入判断は慎重になりそうです。今日はここまでです。
背景と課題:低コスト機体での高精度検出の壁
自律農業ロボットは労働力不足の解消や圃場生産性の向上に期待されるが、実用化には低コスト化が不可欠である。従来の深層学習モデルは高精度だが、計算量・メモリ・電力消費が大きく、安価な組み込みデバイスではリアルタイム処理が難しいという課題があった。特に、影、雑草、欠株、土壌の凹凸、遠近歪みなど、圃場の多様な条件下で安定した作物列検出を行うには、頑健性と効率性の両立が求められる。本研究は、限られたハードウェア資源で動作する、正確かつ高速な作物列検出手法の開発を目指した。
手法:UltraLight Lumaとナビゲーションライン抽出
提案手法「UltraLight Luma」は、U-Netをベースにしたエンコーダ・デコーダ構造を持つ超軽量セグメンテーションネットワークである。標準的な畳み込みを、パラメータとメモリ使用量を抑えるDepthwise-Separable(DW-Sep)ブロックに置き換えた。また、プログレッシブ学習戦略を採用し、低解像度から高解像度へと段階的に学習を進めることで、収束を加速し学習時間を28%短縮した。検出されたセグメンテーションマスクからは、Triangle Scan Method(TSM)を用いて作物列の中心線を抽出し、ロボット制御用の角度誤差と横方向オフセットを算出する。
実験結果:パラメータ効率でYOLOv8を大幅上回る
実験では、Huskyロボットで収集した2000枚の画像データセットを使用。UltraLight Lumaのパラメータ数は13.1kであり、YOLOv8n(3.157M)の約243分の1、U-Net(31M)の約2366分の1と圧倒的に小さい。推論エネルギーは25.23mJ/回と、YOLOv8nの1268.50mJ/回と比較して極めて低消費電力を実現した。セグメンテーションのIoUは最大20.68%と数値上は低いが、TSMによるナビゲーションライン抽出の精度指標(ε)では平均74.81%を記録。パラメータ数を対数正規化して比較した効率指標では91.0%となり、U-Net(57.6%)やYOLOv8(57.4%)を上回る高い効率性を示した。
意義と応用:バッテリー駆動機体の実用化加速
本研究の最大の意義は、高性能なGPUや大容量メモリを必要とせず、安価なマイクロコントローラーや低電力SoC上で動作する視覚システムを提供した点にある。これにより、バッテリー駆動の小型農業ロボットやドローンでの自律走行が現実的になる。特に、温室栽培や狭い圃場での除草・噴霧作業において、機体の軽量化と長時間稼働が可能になり、導入コストの低減に寄与する。また、既存の重たいモデルを置き換えることで、システム全体の信頼性向上とメンテナンス性の改善も期待される。
限界と今後の課題:IoUの低さと複雑な環境
UltraLight LumaのセグメンテーションIoUは最大でも20.68%であり、従来の大型モデルと比較するとピクセル単位の精度は低い。これは、ナビゲーションライン抽出というタスク特化型であるため、マスクの細部まで再現する必要性が低い設計思想によるものだが、厳密な作物管理用途には不向きな場合がある。また、非常に密な雑草や複雑な影の下での性能検証は限定的である。今後は、より多様な作物や極端な気象条件でのロバスト性向上、およびセグメンテーション精度と計算効率のさらなるバランス最適化が課題となる。
日本での適用可能性:スマート農業の低コスト普及
日本では、小規模圃場やハウス栽培が多く、大型の高性能ロボットよりも、安価で軽量な自律機体の需要が高い。UltraLight Lumaのような省電力AIは、既存の小型トラクターや除草ロボットへの後付けアップグレードとして有効である。特に、電力供給が限られるバッテリー駆動機体や、通信環境が不安定な山間部での運用に適している。また、日本の多様な作物(水稲、野菜類)への転用可能性が高く、国内の農業ロボットメーカーによる低価格帯製品開発の基盤技術として活用されることが期待される。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: UltraLight Luma: A Novel Edge-Deployable Perception Network for Crop-Row Segmentation in Agricultural Robotics – 著者: Dhanushka Balasingham, Shamod Ginigaddarage, Hanojhan Rajahrajasingh, Nuwan Kodagoda, Rajitha de Silva – 発表日: 2026-10-08 – arXiv ID: 2610.11764v1 – カテゴリ: cs.RO