📄 論文サマリー
著者:Hamid Hafezi、Javad Mohammadpour Velni、Mohammadreza Davoodi
発表:arXiv(ロボティクス)/2610.26717v1
公開日:2026年10月19日
✨ 本論文の新規性
- MuJoCoベースの農業シミュレーション環境を開発し、多様なトマト植株構造でのデモ収集と評価を可能にした
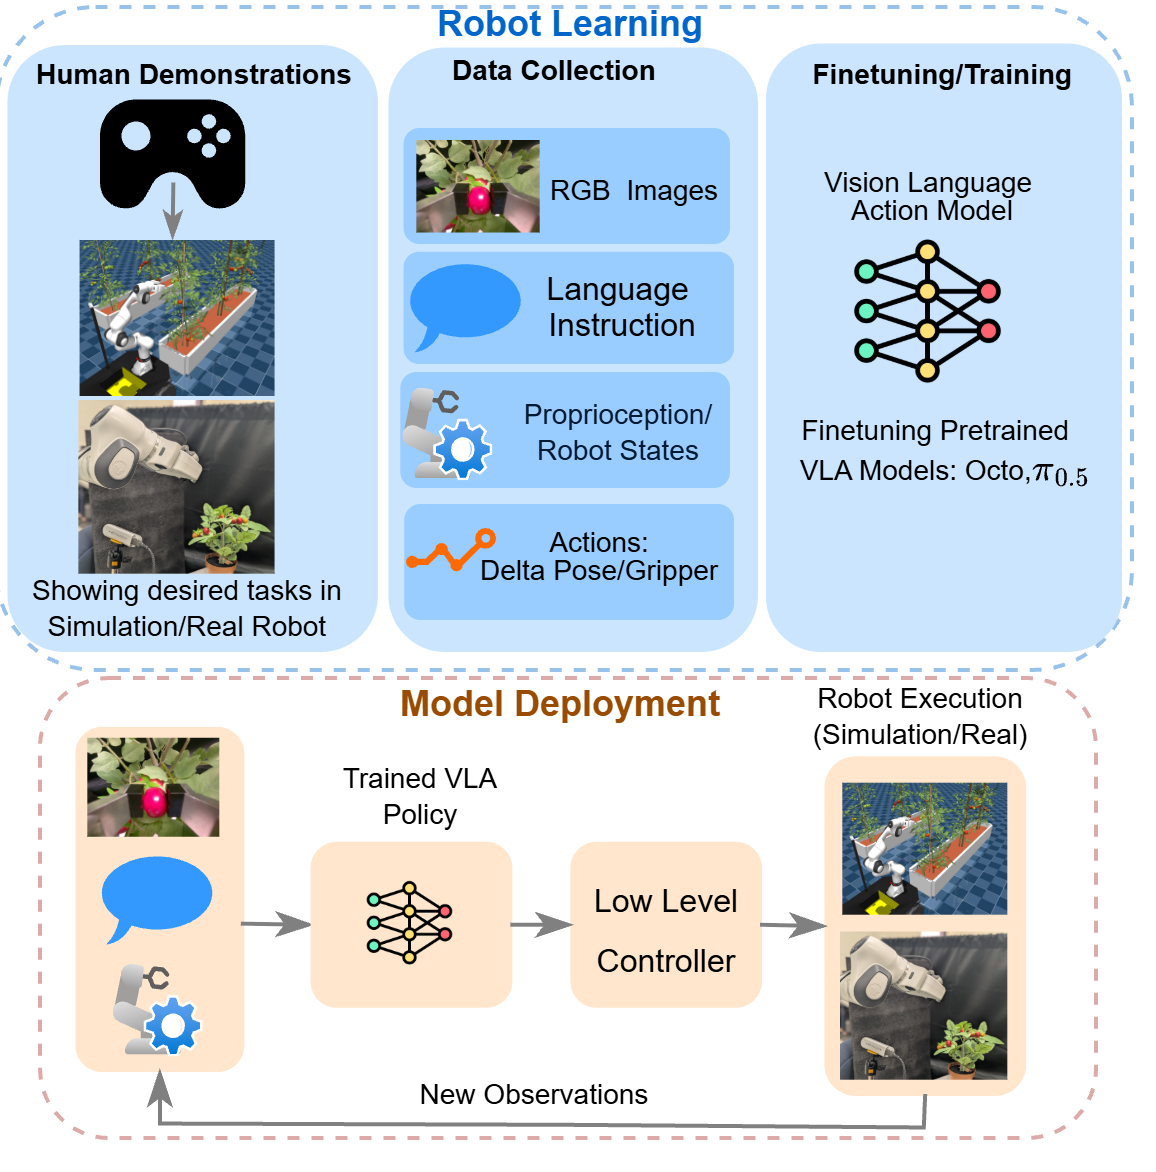
- 事前学習済み汎用ロボットポリシーOctoとπ0.5を、シミュレーションから実機へのSim2Real転送で適応させた
- 視覚・言語・動作を統合するVLAモデルが、オクルージョンや視点変化下で安定した grasping 性能を示した
論文の主張: 農業環境でのロボット操作は植物の形状変化や遮蔽が課題だ。本研究はシミュレーションで収集したデモデータを用いて、事前学習済みVLAモデルを適応させるフレームワークを提案した。実機での評価により、π0.5モデルが従来手法より高いタスク遂行率と頑健性を示した。
今回は、Memphis UniversityとClemson Universityの研究者による論文についてお話しします。農業環境でのロボット操作、特にトマトなどの収穫を想定した研究ですね。視覚言語行動モデル、つまりVLAモデルと呼ばれる汎用的なロボット制御技術を使って、シミュレーションから実機への学習をどう実現するかがテーマです。
なるほど、農業のロボット化ですね。VLAモデルという名前を聞くと、かなり高度なAI技術が使われている印象です。この研究で特に注目すべきポイントは何でしょうか。
核心は、シミュレーションから実機への転移、いわゆるシム・トゥ・リアルの手法です。MuJoCoという物理シミュレーターでトマトの多様な形状を再現し、そこで得たデータで事前学習済みのモデルを微調整します。さらに実機でのデモンストレーションで最終的に最適化する流れですね。
シミュレーションで学習させてから実機に持っていく、というアプローチですね。実機でのデータ収集はコストがかかるので、この手法なら初期学習の負担が減りそうです。ただ、シミュレーションと現実世界のギャップをどう埋めているかが気になります。
そこが重要なんです。研究では、OctoとPi 0.5という2つの事前学習済みモデルを比較しています。Pi 0.5の方が、視点の変化や空間的なずれといった環境条件の変動に対して、性能低下が少ないという結果が出ました。
性能低下が少ないのは大きいですね。農場は照明が変わったり、植物の位置が微妙にずれたりしますから。ビジネス視点で考えると、稼働率と安定性が直結します。この精度で実運用に耐えうるレベルまで持っていけるのでしょうか。
評価項目として、通常条件だけでなく、視点を変えた場合や未知の条件でのテストを行っています。Pi 0.5はこうした分布外の状態でも比較的安定していたようです。ただし、これはあくまで特定の環境での検証であり、あらゆる農場で同じ結果が出るかは別問題です。
なるほど。技術的な検証としては進んでいるようですが、導入コストが気になります。シミュレーション環境の構築や、実機での微調整に必要な専門人材を確保するのは、中小規模の農家にはハードルが高いかもしれません。
確かに、この研究ではFranka Research 3という高性能なマニピュレーターを使用しています。これは産業用ロボットの中でも高価な部類です。研究段階では正確性を優先していますが、商用化を目指すなら、より安価で堅牢なハードウェアとの組み合わせが課題になります。
ハードウェアのコストダウンは必須ですね。それに、ロボットの稼働時間に対するROIをどう計算するか。既存の作業員とロボットを併用する場合、どちらが効率的かは作物の種類や収穫時期で大きく変わるはずです。
そうなんです。農業は季節変動が大きく、ロボットの稼働率が一定を保ちにくい面があります。この研究は、学習効率を高めることで、少ないデータでも高性能を実現しようとしています。これは、新しい作物や環境に対応する際の開発コストを下げる可能性があります。
開発コストの削減は市場参入の障壁を下げるので、ビジネス的には重要です。ただ、補助金に依存しない自走可能なビジネスモデルになるかは、まだ未知数ですね。技術が進歩しても、現場の労務コスト構造が変わらない限り、普及には時間がかかるでしょう。
その通りです。技術の可能性と、現実のビジネスモデルの間にはギャップがあります。この研究は、シミュレーションと実機の連携、そして事前学習モデルの活用という点で、農業ロボットの学習手法に新しい選択肢を提供しています。
技術的な進展は確認できました。導入するか否かは、それぞれの経営規模や作物の特徴を踏まえて判断する必要がありそうです。今日は、農業ロボットの学習手法に関する最新研究についてお話ししました。
背景と課題
農業現場でのロボット操作は、植物の形状や高さのばらつき、葉や枝による遮蔽など、構造化された工場環境とは異なる複雑さを持つ。従来のモジュール型システムでは、認識・計画・制御を個別に設計するため、認識誤差が動作生成に波及しやすく、環境変化への適応に再開発が必要だった。本研究は、視覚と言語情報から直接ロボット動作を生成するVision-Language-Actionモデルの農業への適用可能性を探る。
手法・アプローチ
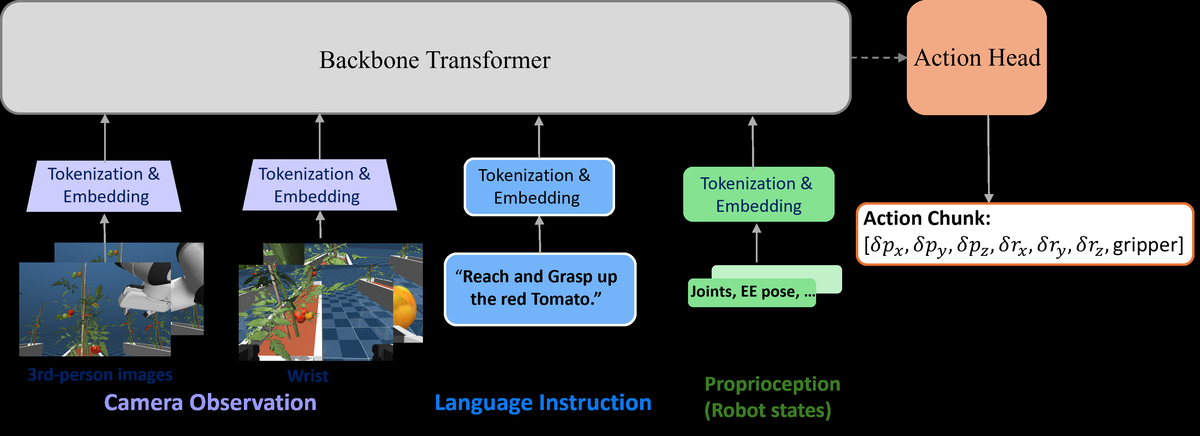
研究チームは、MuJoCoベースのシミュレーション環境を構築し、9種類の異なるトマト植株モデルを用意した。ここで収集した専門家デモデータを用いて、事前学習済みの汎用ロボットポリシーOctoとπ0.5をファインチューニングする。さらに、実機のFranka Research 3マニピュレーターで収集したデモで追加学習を行い、シミュレーションから実機へのSim2Real転送を実現した。低レベル制御には逆運動学コントローラーを用い、デモ収集とポリシー実行の一貫性を確保している。
実験結果
シミュレーションおよび実機での評価において、π0.5モデルはOctoモデルよりも高いタスク遂行スコアを記録した。特に、カメラ視点の変化や空間的なシフト、分布外条件といった過酷な環境下でも、π0.5は性能低下が少なく、頑健性を示した。プロプリオセプティブ情報(関節角度など)の有無がポリシー性能に与える影響も検証され、視覚情報と身体情報の統合が安定した動作生成に寄与することが確認された。
意義・応用可能性
本研究は、大規模な実機デモ収集というコストと時間を大幅に削減するSim2Realワークフローを提示した。事前学習済みVLAモデルの農業への適応性を示すことで、収穫だけでなく、剪定や散布など多様な農業作業への展開可能性を広げる。シミュレーション環境での効率的なデータ生成と、実機での微調整という組み合わせは、農業ロボットの開発サイクルを加速させる有効な手段となる。
限界と今後の課題
現在の研究はトマトの到達と把持に限定されており、収穫後の処理や複雑な切断動作には対応していない。また、シミュレーション環境の植物モデルは実世界の完全な多様性を再現しきれていない可能性がある。実機での評価も特定の条件下に限られており、屋外環境での照明変化や風の影響など、より現実的な条件下での頑健性検証が今後の課題となる。
日本での適用可能性
日本の施設園芸は高付加価値作物の生産に特化しており、人手不足が深刻だ。本研究の手法は、既存の温室環境に合わせてシミュレーション環境を構築し、ロボットを迅速に導入する際に有効だ。特に、トマトやナスなどの果菜類の収穫自動化において、視覚と言語指示を組み合わせたVLAモデルは、作業者の直感的な指示によるロボット教示を可能にし、現場での運用負荷を低減する可能性がある。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: Robot Learning with Vision-Language-Action Models for Agricultural Manipulation – 著者: Hamid Hafezi, Javad Mohammadpour Velni, Mohammadreza Davoodi – 発表日: 2026-10-19 – arXiv ID: 2610.26717v1 – カテゴリ: cs.RO