📄 論文サマリー
著者:Md Khairul Islam、Boyang Deng、Yuzhen Lu、Daniel Brainard、Ajit Srivastava
発表:arXiv(コンピュータビジョン)/2610.24893v1
公開日:2026年10月17日
✨ 本論文の新規性
- 5シーズン分の10,599画像からなる大規模データセットでYOLOv11を訓練し、季節変動への頑健性を検証した
- 検出から噴霧までの全工程を3つの速度で同時に評価し、速度上昇による検出率低下と作物接触増加を定量化した
- 既存トラクタに低コストで搭載可能な半自律システムを開発し、実機での課題を公開データとソースコードで共有した
論文の主張: 半自律型精密噴霧機の実用性を検証した研究です。速度を上げると雑草検出率が78.3%から35.0%へ急減し、作物への誤噴霧も増加しました。実用化には検出精度だけでなく、動きに対応した噴霧タイミング制御の改善が必要です。
今回紹介するのは、ミシガン州立大学による論文で、野菜作物での雑草防除を対象とした半自律型精密散布機の多速度フィールド評価です。ラディッシュ畑で、検知から追跡、噴霧までの全工程を0.13から0.45メートル毎秒の3段階で検証しています。
なるほど。検知から噴霧までの一連の流れですね。特に印象に残った結果はどこですか?
最も低速の0.13メートル毎秒では、雑草と作物の検出精度が高いものの、速度を上げると雑草への命中率が78.3パーセントから35.0パーセントへ急低下し、一方で作物への接触率が増加しています。
速度が上がると精度が落ちるというのは、システム的には想定内でしょうか。
検知モデル自体は高性能ですが、移動中のカメラ映像と噴霧タイミングの同期が課題です。単純な検知だけでなく、動きを考慮した認識と噴霧制御の協調が必要だと指摘されています。
実務的には、現場での作業時間を考えると、低速での高精度運用はコスト面で見合いますか?
研究では、商用化の閾値には達していません。既存の機械除草と同様、作物損傷のリスク管理が難しいため、実運用では慎重な判断が求められます。
データセットが5シーズン分と大規模なのも特徴ですね。この蓄積データは今後の開発にどう活きてきますか?
1万点以上の画像と8万点以上のアノテーションが公開されており、モデル開発の基盤として有用です。ただし、特定の地域や作物に依存している点は留意が必要です。
海外の事例として捉えると、規制や気候の違いが影響しそうです。技術的な成熟度と市場導入のタイミングは、どう見ていますか?
精度向上には、モーション補正や噴霧タイミングの遅延対策が必須です。現状は課題を明確にした段階であり、実用化にはさらなる改良が必要だとされています。
課題が整理されているのは良いことですね。導入判断は、各農家の規模や作物特性に大きく依存しそうです。
はい。メリットとして農薬削減の可能性がありますが、一方で高速時の精度低下という課題があります。向き不向きを冷静に見極める必要があります。
選択肢の一つとしては興味深いですね。今後の技術改善の動向に注目です。ありがとうございました。
背景と課題
野菜栽培では雑草による収量減が深刻で、除草剤抵抗性の拡大も進んでいます。機械視覚を用いた精密噴霧は除草剤使用量を削減する有望な技術ですが、走行速度と検出精度の関係が十分に解明されていません。既存研究は単一速度や静止画像での評価が多く、実際の圃場での連続走行時に生じるブレやタイミング遅延の影響が軽視されてきました。本研究は、速度変化が検出・追跡・噴霧の全工程に与える影響を体系的に評価し、実用化の障壁を特定することを目的としました。
手法・アプローチ
研究チームは、既存の小型トラクタを電動化し、RTK-GPSによる自動操舵システムを構築しました。上部にはLED照明付きの撮影装置と12本の独立制御ノズルを備えた噴霧装置を搭載しています。検出にはYOLOv11-mediumモデルを使用し、ByteTrackによるマルチオブジェクト追跡を組み合わせて、移動中の雑草を安定して識別します。噴霧タイミングは、カメラからノズルまでの距離とプラットフォーム速度、およびバルブ応答遅延を考慮して計算されます。
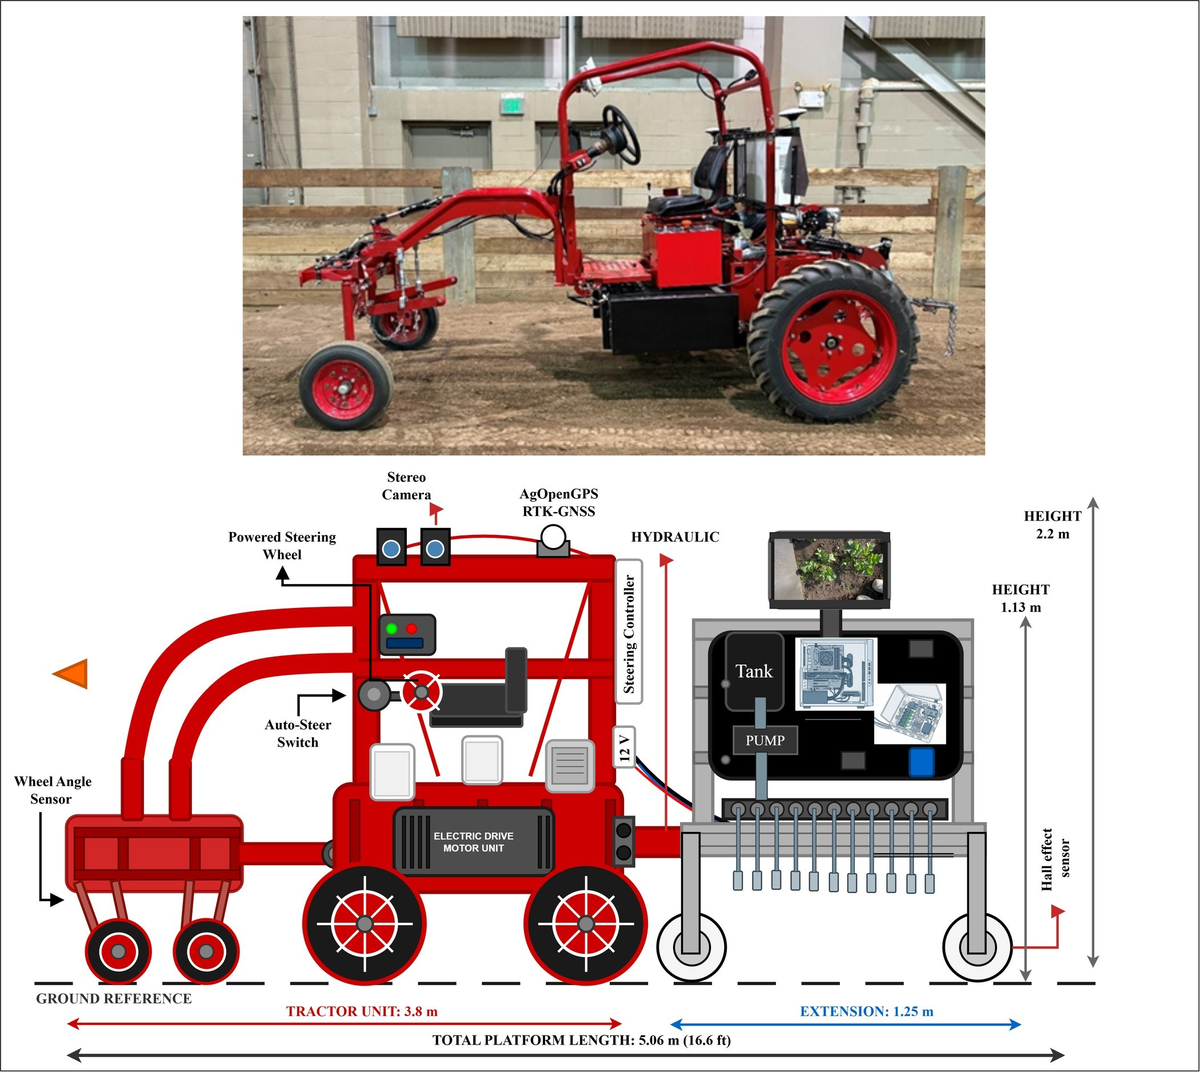
実験結果
ラディッシュ圃場で0.13、0.27、0.45 m/sの3速度で実証試験を行いました。最低速度の0.13 m/sでは雑草検出のmAP@50が94.6%と高水準でしたが、速度を0.45 m/sに上げると雑草への命中率は78.3%から35.0%へ大幅に低下しました。同時に、作物への接触率も20.1%から28.7%へ増加しています。速度上昇に伴う画像ブレと検出機会の減少が、システム全体の性能低下を引き起こす主要因であることが確認されました。
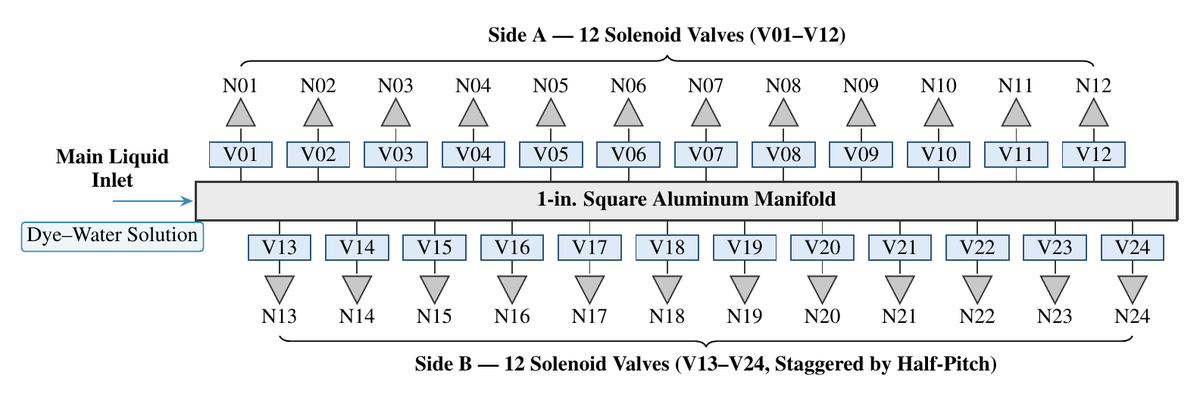
意義・応用可能性
本研究は、精密噴霧技術の実用化において、単なる検出精度の向上だけでは不十分であることを示しました。高速走行を実現するためには、動きに対する頑健な植物認識、噴霧タイミングの補償、そして作物近傍での正確な噴霧制御を統合的に改善する必要があります。開発されたソフトウェアは公開されており、今後の精密除草研究の基盤として活用可能です。低コストな既存トラクタへの改造案は、中小規模の野菜生産者にとって導入のハードルを下げる可能性があります。
限界と今後の課題
現在のシステムは、商業的な実用基準を満たすには至っていません。最大の課題は、速度上昇に伴う検出リコールの低下と、噴霧タイミングの遅延による位置誤差です。特に、バルブ応答時間や液滴飛行時間は仮定値に基づいており、実機でのベンチマーク検証が不足しています。今後は、これらの物理的遅延を正確に測定し、制御アルゴリズムへ組み込むことが求められます。また、作物と雑草が混在する複雑な環境での誤検出抑制も、継続的な課題となります。
日本での適用可能性
日本の野菜生産現場では、労働力不足と除草剤規制の強化が進んでいます。本研究の低コスト改造アプローチは、国内の中小規模農家にとって現実的な選択肢となり得ます。ただし、日本の圃場は区画が狭く、曲がりが多い特徴があるため、トラクタの旋回性能やナビゲーション精度の調整が必要です。また、国内の主要野菜作物向けに、学習済みモデルの再訓練と適応が不可欠です。技術の成熟度とコストバランスを考慮した導入戦略が求められます。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: Multi-Speed Field Evaluation of a Semi-Autonomous Precision Sprayer for Weed Control in Vegetable Crops – 著者: Md Khairul Islam, Boyang Deng, Yuzhen Lu, Daniel Brainard, Ajit Srivastava – 発表日: 2026-10-17 – arXiv ID: 2610.24893v1 – カテゴリ: cs.CV