✨ 本論文の新規性
- プロペラガードを車輪に、推進モーターをドリル駆動に再利用する「アクチュエータ最小化」設計で、専用駆動部を排除し軽量化を実現
- 飛行から着地後、車体形状を変形(モーフ)させて4輪走行モードへ移行し、隣接地点間を飛行せず地上移動で播種を繰り返す「fly-drive-plant」方式
- 最大30mmの深さで種を土中に埋め込む機構を実装。地表撒きより発芽率が高い浅い埋め込みを、自律的に制御可能にした
論文の主張: 森林再生や荒廃地の植生回復において、ドローンによる地表撒きでは発芽率が低い課題に対し、飛行・走行・ドリル播種を1機でこなす変形ロボットを開発。土中に種を正確に埋め込むことで、生存率向上を狙う。
今回紹介するのは、インド工科大学とカリフォルニア大学バークレー校による論文『From Sky to Soil』です。遠隔地の森林復元などでは、ドローンによる種まきが有効ですが、地表に撒くだけでは発芽率が高くありません。そこで、飛行から着陸、そして『走行』と『掘削』までを1台でこなす変形型ロボットを提案しています。
なるほど、ドローンで撒くだけだと乾燥や捕食でダメになりやすい、という課題への回答ですね。その『変形』というアプローチにはどんな特徴があるのですか?
ここが面白いところで、プロペラガードをそのまま車輪として再利用し、さらに推進モーターをドリル駆動に流用する設計なんです。専用の掘削モーターを持たず、構造の簡素化と軽量化を図っています。
モーターの共有ですか。部品点数が減るのはコスト面では有利ですが、可動部分が増えると故障リスクも気になりますね。
確かにそこが課題です。論文では、アームの位置センサーを使わず、機械的なストッパーと歯車機構だけで姿勢を制御する『オープンループ制御』を採用しています。複雑な制御回路を省略し、ハードウェアの実装をシンプルに保つ狙いがあります。
センサーレスというのは意表を突かれました。現場での頑健性は高そうです。ただし、このロボット自体の価格や、導入時の初期投資の回収期間については触れられていますか?
論文は概念実証(プロトタイプ)に焦点を当てているため、具体的な市場価格やROIの数字は提示されていません。電池を除いた機体重量が500グラム以下という点は、軽量化への貢献を示唆していますが、商用化を見据えたコスト構造はまだ見えていません。
そうなんですね。だとすると、現状は研究開発段階であり、現場導入までにはまだ時間がかかるでしょうね。既存の播種機との競合も考えられますし。
はい。オーストラリアの事例では、地表散布に対する浅い埋め込みの発芽率が20〜30%向上したというデータもあり、精度向上の効果は期待できます。しかし、起伏の激しい地形での走行安定性や、掘削深さの正確性は、今後の実証試験で詰めていく必要があります。
地形への適応力ですね。ドローン単体なら地形の影響を受けにくいですが、地上走行となると障害物や傾斜が足を引っ張る可能性もあります。この辺りのバランスが難しいところです。
まさにその通りで、空中機動性と地上機動性のトレードオフをどう解くかが鍵です。この研究は、移動手段と作業手段を統合する『空から土へ』という新しい選択肢を提示していると言えます。
技術的な可能性は感じますが、実運用では地域や規模によって向き不向きが分かれそうです。メリットと課題を両方踏まえて、注視していきたいテーマですね。
背景と課題:地表撒きの限界とアクセス困難地
森林再生や火災後の植生回復では、急斜面や遠隔地へのアクセスがボトルネックとなる。ドローンはこれらの場所に到達できるが、従来の「地表撒き」や「種ボール投下」では、種が乾燥や捕食にさらされ、発芽・定着率が極めて低い(1.4〜3.3%)ことが知られている。一方、浅く土中に埋め込むと定着率が22.6〜33.4%まで大幅に向上する。しかし、従来のドローンは土壌への介入ができず、また地上ロボットは地形の制約で移動が難しい。本研究は、飛行によるアクセス性と、地上での土壌処理能力を統合し、種を適切な深さに埋め込む仕組みを求めている。
手法:プロペラガードを車輪・ドリルに転用する変形機構
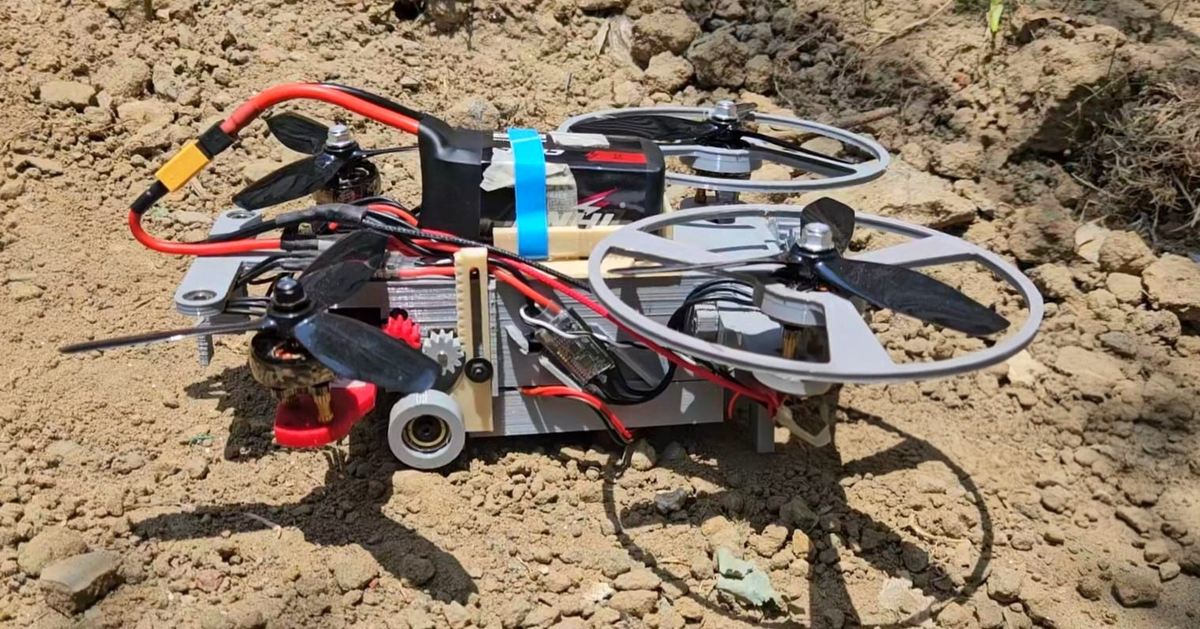
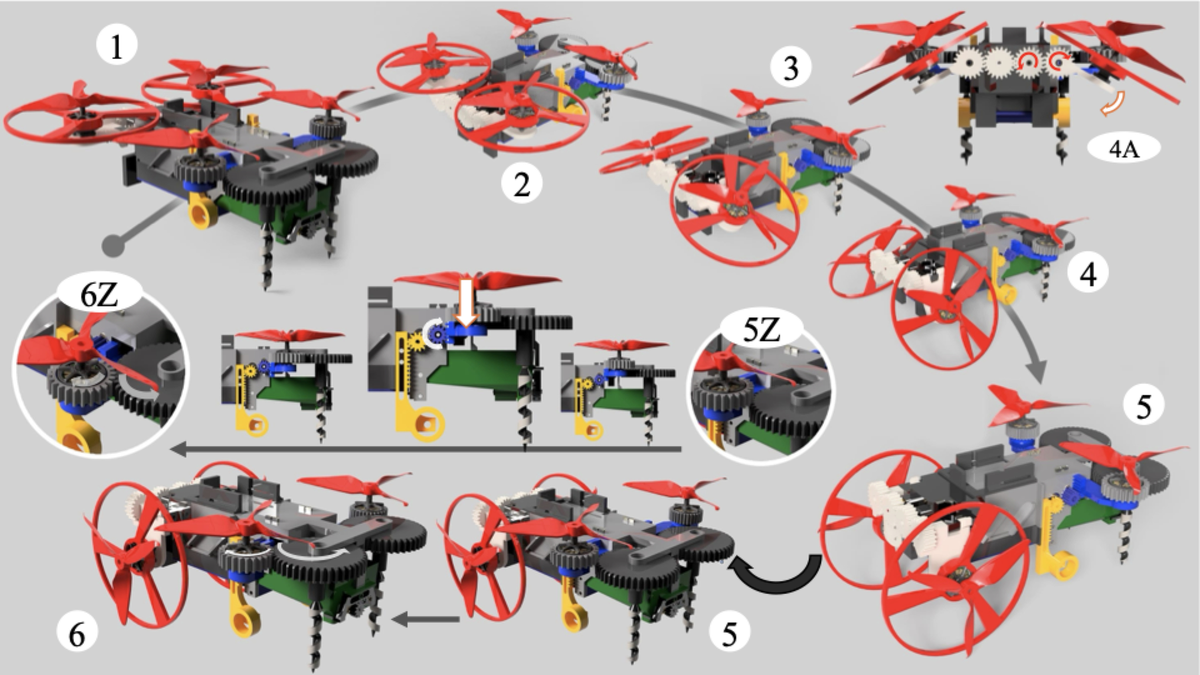
提案された「fly-drive-plant」プラットフォームは、500g未満の軽量機体で、飛行・走行・播種の3機能を統合する。最大の特徴はアクチュエータの再利用だ。飛行用のプロペラガードを、着地後に外側へ折りたたんで「車輪」として機能させる。さらに、前部トレイを降下させることで、飛行用ブラシレスモーターのシャフトをドリル駆動ギアに噛み合わせ、専用モーターなしで土を掘削する。制御は、飛行用にはArduPilot、機構制御にはESP32-S3を用いて分離し、安全性を確保。後腕の展開は機械的なストッパーと逆回転防止ギアにより、通電なしで姿勢を保持する。
実験結果:1サイト約20秒で播種完了、地上移動で省エネ
プロトタイプによる検証では、着地から変形、ドリルによる穴あけ(最大30mm深)、種投入までのサイクルが約20秒で完了した。127mmのプロペラガードを車輪として使用し、隣接する播種地点間を地上走行で移動可能。静止推力5.3kgf(推力重量比6:1以上)を確保しつつ、4Sバッテリーで約10分のホバリングを実現した。地上走行時の消費電力は飛行時の約0.2〜0.4倍と推定され、短距離の移動を飛行ではなく走行で行うことで、ミッション全体の稼働時間を大幅に延長できることが示唆された。
意義と応用:荒廃地再生の自動化とコスト削減
この技術は、人手や大型重機が入らない荒廃地において、種を「撒く」だけでなく「植える」ことを自動化する基盤となる。特に、発芽率の低い地表撒きから、生存率の高い浅い埋め込みへ移行することで、植林プロジェクトの成功率向上に寄与する。また、アクチュエータを共有する設計思想は、ロボットの複雑さとコストを抑え、大規模な森林再生プロジェクトへの展開可能性を広げる。
限界と今後の課題:自律性と土壌適応性の検証
現状のプロトタイプは概念実証(PoC)段階であり、完全な自律航行には至っていない。飛行制御と機構制御の連携は手動コマンドに依存しており、着地検知やミッションイベントからの自動トリガーは今後の課題だ。また、土壌の硬さや湿気によるドリルの負荷変動に対する適応制御や、種が穴に正しく落ちない場合の再試行ロジックの最適化が必要である。さらに、実環境での長期的な耐久性や、異なる種子サイズへの対応も検証が必要だ。
日本での適用可能性:山林再生や里山保全への展開
日本では、スギ・ヒノキの植林や、豪雨災害後の荒廃地再生、里山保全において、人手不足とアクセス困難が深刻な課題となっている。本技術は、急峻な山林での種播き自動化に有効であり、特に発芽率向上が求められる地域での活用が見込まれる。また、小型軽量であるため、既存のドローン物流インフラや、農林業従事者の操作習熟の負担も比較的低い。将来的には、土壌センサーと連携し、場所ごとの最適播種深さを自動設定するシステムへの発展が期待される。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: From Sky to Soil: A Morphing Aerial-Ground Robot for Seed Deployment – 著者: Namai Chandra, Lining Yao – 発表日: 2026-09-29 – arXiv ID: 2609.37072v1 – カテゴリ: cs.RO