📄 論文サマリー
著者:Moeen Ul Islam、Bishal Adhikari、Kori Edwards 他3名
発表:arXiv(ロボティクス)/2611.10235v1
公開日:2026年11月06日
✨ 本論文の新規性
- 4輪独立スワードライブと交換可能な計算機を統合し、総額約1,680ドルで研究・教育用プラットフォームを実現した
- 知覚・計画・実行・検証の閉ループ制御を備え、種子散布や植物倒伏などの作業完了を視覚で自動確認する仕組みを実装した
- 屋内だけでなく、土壌や光条件が変化する実際の農業環境でのナビゲーションとマニピュレーションを検証した
論文の主張: 農業ロボットの研究と人材育成を支援する、低コストでモジュール式のオープンソース基盤「Agibot」を提案する。4輪独立スワードライブと検証機能付きの自律制御により、複雑な圃場環境での作業実行と成功判定を可能にする。
今回紹介するのは、アギボットというオープンソースの農業ロボットプラットフォームに関する論文です。ミシシッピ州立大学の研究チームが開発したもので、自律走行や操作機能を持つ低コストな研究用機体として設計されています。
なるほど、研究向けのロボットですね。商用の大型機械とは違うアプローチのようですが、特に印象に残ったポイントはどこでしょうか。
このプラットフォームは、4輪独立のスタードライブを採用しており、方向転換や横移動が非常に柔軟です。さらに、認識から計画、実行、検証までのサイクルを統合したフレームワークを備えています。
スタードライブは制御が難しいと聞きますが、それを低コストで実現しているのは興味深いですね。検証機能があるのは、農業現場の不確実性を考慮すると合理的ですね。
ええ、実際に圃場での実験では、照明条件や土壌状態が変化する環境下でも、列間の自律走行や種子の散布、植物の操作などが成功しています。
環境条件が変わっても安定して動くのは重要ですね。ただ、研究用とはいえ、導入コストや回収期間の観点ではどうなんでしょうか。
論文では「低コスト」と強調されていますが、具体的な総額や投資回収期間の数値は明記されていません。あくまで研究や教育用途としてのアクセス性を重視した設計です。
数値がないのは少し気になりますね。既存の大型機械のリプレイスではなく、あくまで実験用のツールという位置づけでしょうか。
その通りです。商用機体の代替というよりは、新しい自律アルゴリズムを開発したり、学生が実践的に学んだりするための基盤として想定されています。
つまり、市場での直接収益を狙う製品ではなく、産業人材の育成や技術開発の土台としての価値が高いんですね。
はい、オープンソースであるため、ハードウェアやソフトウェアを自由に修正できます。これにより、特定の農業課題に合わせたカスタマイズが容易になります。
カスタマイズ性は魅力ですが、一方でサポート体制や運用負荷が気になるところです。企業利用には課題がありそうです。
確かに、サポートは期待しにくい側面があります。ただ、研究コミュニティでの共有が進めば、知見の蓄積は早まるかもしれません。
メリットと課題のバランスが難しいですね。技術開発の選択肢としては面白いですが、実運用への展開には慎重さが必要そうです。
ええ、自律農業の普及にはこうした試行錯誤が不可欠です。詳細は論文やプロジェクトのウェブサイトで確認できます。
今回はここまでです。動向を見守りたいと思います。
背景と課題
農業現場では人手不足と人件費の高騰が続き、自動化への需要が高まっている。しかし、既存の商用農業ロボットは高額でプロプライエタリな場合が多く、研究開発や教育用途での柔軟な改変が難しいという課題がある。また、多くのオープンソースロボットは屋内環境での検証に留まっており、光条件や地形が変化する圃場での自律動作に対応できていない。研究者や教育者が安価にアクセスでき、かつ農業特有の環境で自律アルゴリズムを開発・検証できる汎用的な基盤が求められていた。
手法・アプローチ
提案される「Agibot」は、4輪独立スワードライブ機構を採用したモジュール式ロボットである。各輪にステアリングと駆動を備え、横滑りやその場旋回を可能にする。計算機にはNVIDIA Jetson AGX Orinなどの交換可能なハードウェアを用い、2つのESP32マイコンが低レベル制御を担う階層型アーキテクチャを採用した。自律制御は「Sense-Plan-Act-Verify」フレームワークに基づき、環境知覚から計画、実行、そして作業完了の視覚的検証までを一貫して行う。マニピュレータには種子散布機構と接触操作機能を統合し、LED-LDRペアで種子の投入を確認する仕組みを持つ。
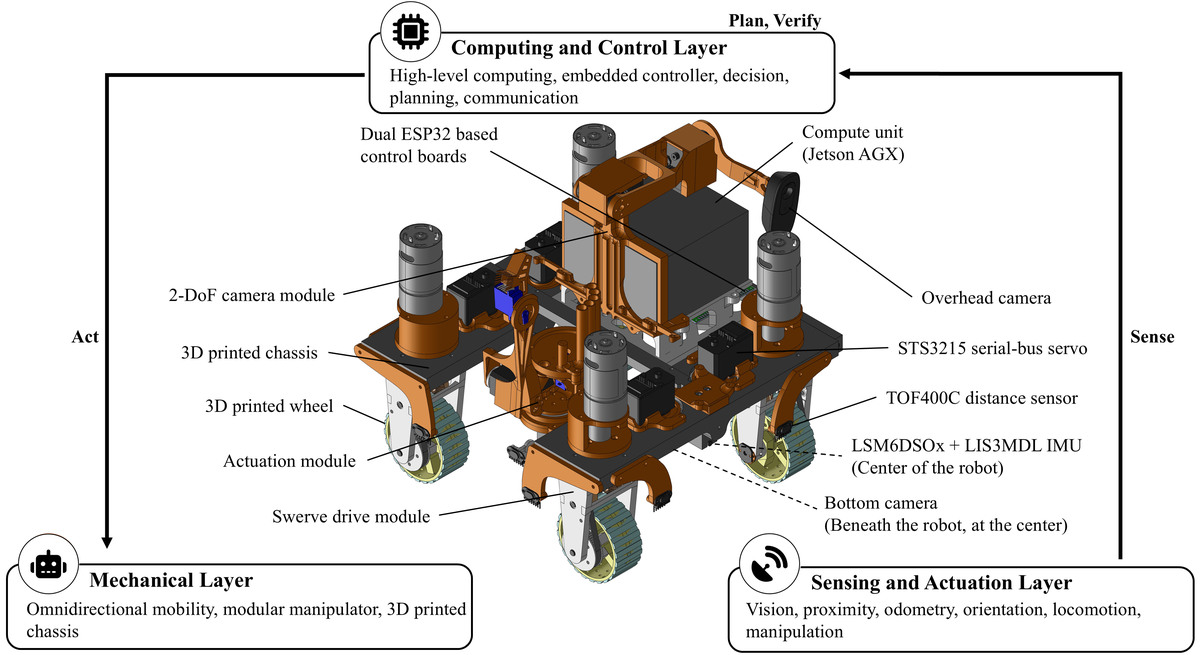
実験結果
研究チームは、光条件や土壌状態が異なる圃場環境で、列間ナビゲーションとマニピュレーションタスクを検証した。Agibotは、列間の自律走行、目標物の識別、種子の正確な散布、および植物の倒伏処理を成功させた。特に、作業後のカメラ映像を用いた検証機能により、意図した物理的変化が起きたかどうかを自動判定し、失敗時にはリカバリ動作を実行する閉ループ制御の有効性が示された。プラットフォームの総コストは、Jetson AGX Orin搭載構成で約1,680ドル、低スペック構成では760ドル程度に抑えられており、再現性と手頃な価格を両立している。
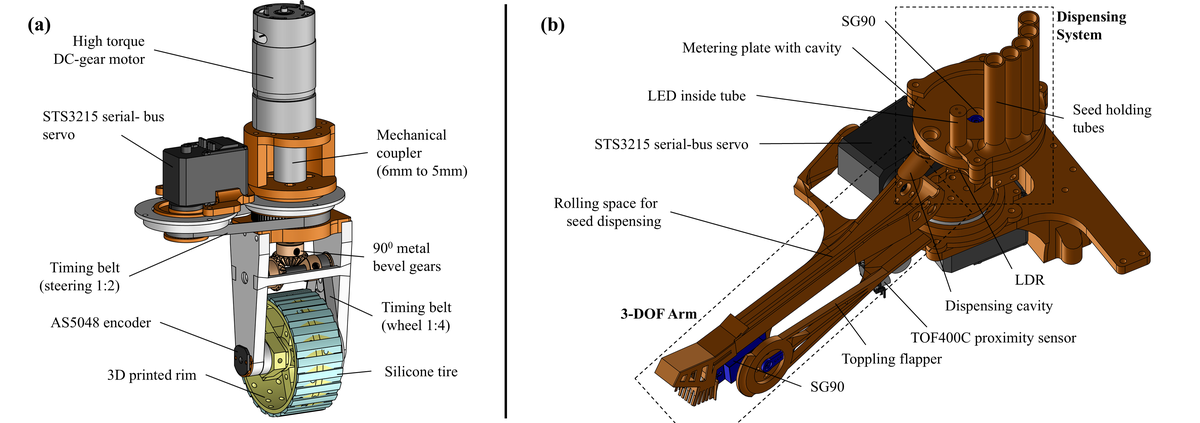
意義・応用可能性
Agibotは、研究開発と人材育成の双方に対応する基盤として機能する。研究者は、プラットフォーム全体を再設計することなく、知覚、制御、ナビゲーションなどのサブシステムを独立して修正・評価できる。教育現場では、学生がハードウェアの組み立てから自律アルゴリズムの実装までを体験的に学習できる。オープンソースとして設計図とソフトウェアが公開されており、コミュニティによる改良や派生開発が期待される。これにより、農業ロボットの開発サイクルの加速と、次世代エンジニアの育成が促進される。
限界と今後の課題
本研究は概念実証(Proof-of-Concept)に留まっており、大規模な圃場での長期的な運用データや、多様な作物への適用性はまだ検証されていない。低コスト構成の計算機では、完全な自律スタックの同時実行が確認されていない点に注意が必要である。また、マニピュレーションの精度や速度は、産業用の専用機と比較すると限定的である。今後の課題は、より複雑な環境での頑健性の向上、計算資源の最適化、および実際の農業生産現場での実用性評価を進めることである。
日本での適用可能性
日本では農業労働力の減少と高齢化が進み、スマート農業への投資が増加している。Agibotのような低コストで改変可能なプラットフォームは、大学や研究機関での人材育成、および中小規模の農業法人による技術検証に有用である。特に、水稲や野菜の列間管理、個別株処理などの作業において、既存の大型機械では対応しきれない細やかな作業を補完する可能性が考えられる。オープンソースであるため、日本の圃場環境や作物特性に合わせたカスタマイズが容易であり、国内の農業ロボット開発エコシステムの活性化に寄与しうる。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: Agibot: An Open-Source Modular Swerve-Drive Robot Platform for Agricultural Robotics Research and Education – 著者: Moeen Ul Islam, Bishal Adhikari, Kori Edwards, Lorien Harvey, J. Alex Thomasson, Dong Chen – 発表日: 2026-11-06 – arXiv ID: 2611.10235v1 – カテゴリ: cs.RO