📄 論文サマリー
著者:Manveen Kaur、Rajmeet Singh、Saeed Mozaffari、Majid Ahmadi、Shahpour Alirezaee
発表:arXiv(ロボティクス)/2611.09490v1
公開日:2026年11月06日
✨ 本論文の新規性
- RGB-D画像を用いた曲がりキュウリの長さ計測パイプラインを、ワークステーションからJetson Orin NanoおよびRaspberry Pi 4へ実装し、サブセンチメートル精度を維持したまま動作する設計空間を定量化した。
- セグメンテーションバックエンドの選択とハードウェアプラットフォームの選択が独立した決定事項であることを実証し、精度はバックエンドで決まり、コストはプラットフォームで決まるという分離可能な設計原則を提示した。
- NMS-free検出ヘッドに対するINT8量子化が構造的に失敗する原因を特定し、検出ヘッドをFP32のまま残すことで機能回復と1.37倍の高速化を実現する具体的な回避策を提案した。
論文の主張: 曲がりキュウリの長さ計測を低電力エッジデバイスで実現した研究。Jetson Orin NanoではTensorRT FP16により検出遅延を2.57倍短縮しつつ、ワークステーションと同等の精度(MAE 0.58cm)を維持。Raspberry Piでは省電力だが処理負荷が高く、プラットフォーム選択がエネルギー効率に直結する課題を明確にした。
今回紹介するのは「CucumberVision」という論文の動画です。温室で栽培されるキュウリの長さを、カメラの映像から非接触で自動計測する仕組みを、高性能なワークステーションではなく、安価な小型コンピュータで動かせるか検証した内容なんですよね。
なるほど、現場で使えるかがポイントですね。特に印象に残ったデータポイントはどこですか。
精度の維持に注目しました。大型のPCと、小型の「Jetson Orin Nano」や「Raspberry Pi 4」で比較していますが、誤差は平均0.58センチメートル。95%信頼区間を見ると、両者に統計的な差はないという結果が出ているんです。
数値としてはインパクトありますね。処理速度や電力コストには影響が出ないのでしょうか。
そこが課題になります。Jetsonでは、処理を最適化する「TensorRT」を使うと速度が2.57倍に上がりますが、精度と速度のトレードオフが発生します。1個あたり72ミリ秒で処理すれば誤差0.84センチ、1秒以上かけても0.64センチに抑えられる、という二つの運用点があります。
リアルタイム性と精度のバランスを取らないといけないんですね。電力消費はどうですか。
エネルギー効率も測っています。Jetsonで1個あたり約42.2ジュール消費しています。面白いのは、Raspberry Piの場合、消費電力自体は少ないのですが、処理が遅いため1個あたりのコストがJetsonの2.5倍になってしまう点です。
消費電力が少なくても、処理に時間がかかると総コストでは不利になるんですね。導入判断が悩ましいです。
さらに、モデルをさらに軽くする「INT8量子化」という技術を試したところ、検出結果がゼロになるという失敗も報告されています。座標と信頼度を一つの出力にまとめる構造が、低精度化と相性が悪かったようです。
技術的な落とし穴もあるんですね。既存の設備への組み込みは簡単ではなさそうです。
はい。この研究は、精度・速度・省エネの3つのバランスが取れた3つの構成パターンを提示しています。どの構成を選ぶかは、現場の目的次第ということになりますね。
選択肢として提示されているのはいいですね。ただし、現場への適用には地域や規模で判断が分かれそうです。
その通りです。メリットとしてコスト削減の可能性がありますが、一方で技術的な難しさや運用の複雑さも残っています。興味のある方は、元論文や動画で詳細を確認してみてください。
了解です。今後の動向を見守りたいですね。ありがとうございました。
背景と課題
商業温室でのキュウリ生産において、長さは主要な等級基準となる。非接触でのRGB-D画像計測はワークステーションでは高精度だが、現場での選別には低電力シングルボードコンピュータが必要だ。従来の研究では検出器単体の性能評価にとどまり、セグメンテーションや幾何学的推定を含む完全な計測パイプラインの精度・スループット・エネルギー消費の相互作用は報告されていなかった。本研究は、この移行コストを定量化し、実用的な設計指針を提供する。
手法と実験環境
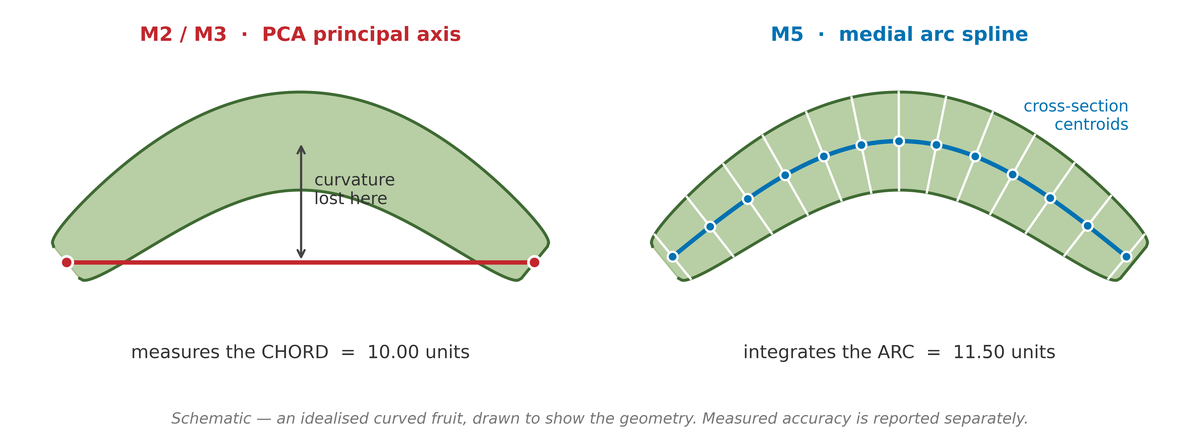
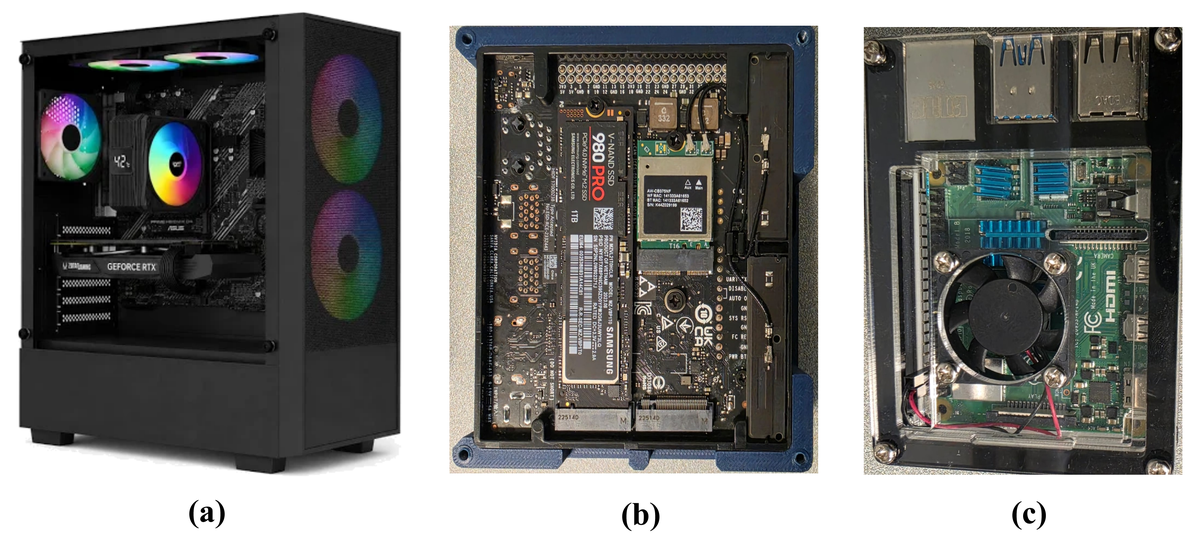
Intel RealSense D435カメラを用い、YOLO26nによる検出とSAM ViT-Bなどのセグメンテーション、さらに曲率を考慮したmedial arc spline推定器を組み合わせたパイプラインを使用。ワークステーション(RTX 3050 Ti)、Jetson Orin Nano、Raspberry Pi 4の3プラットフォームで同一の温室画像50枚を再生し、クラスターブートストラップ統計で評価した。JetsonではTensorRT FP16コンパイル、Raspberry PiではONNX RuntimeおよびINT8量子化を実装し、各構成の遅延と精度を比較した。
精度とスループットのトレードオフ
Jetson Orin Nanoでは、TensorRT FP16により検出遅延が120msから46msへ2.57倍短縮された。SAM ViT-B使用時の平均絶対誤差(MAE)はワークステーションとJetson FP32で0.58cmと一致し、FP16では0.64cmへ微増した。一方、Raspberry PiではMobileSAM使用時に18.34秒/果実と遅く、精度は0.76cmとなった。セグメンテーションバックエンドの選択が精度を決定し、プラットフォームがコストを決定することが確認され、両者は独立して最適化可能である。
エネルギー効率と量子化の課題
Jetsonの15Wモードでのエネルギー消費は42.2J/果実だが、7Wモードでは処理時間が2.44倍延び、エネルギー効率が73%悪化した。Raspberry Piは消費電力が低いが、MobileSAM使用時は105.5J/果実とJetsonの2.5倍のコストがかかる。また、検出ヘッドを含む全体グラフのINT8量子化は、座標と信頼度スコアの動的範囲の衝突により検出結果を返さなくなる構造的失敗を引き起こした。検出ヘッドをFP32のまま残すことで機能回復と1.37倍の高速化が可能となった。
限界と今後の課題
本研究は7つの物理標本に対する50回のキャプチャに基づいており、多様な曲率や欠損形状への汎用性は限定的である。また、Raspberry PiでのMobileSAMの遅延は実用的なリアルタイム処理には遠く、より軽量なセグメンテーションモデルの開発が必要である。さらに、電源モードによるエネルギー効率の非線形性は、バッテリー駆動時間の予測において慎重な設計を要求する。
日本農業への適用可能性
日本の温室栽培では、高品質なキュウリの等級選別が重要である。Jetson Orin Nanoのようなエッジデバイスを用いることで、収穫ロボットや自動選別ラインへの組み込みが可能になる。特に、TensorRTによる高速化と適切な電源モード選択により、バッテリー駆動時間と処理速度のバランスを取ったシステム設計が実現できる。現場での熱対策や、より軽量なAIモデルへの置き換えが進めば、中小規模の温室でも導入が現実的となる。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: CucumberVision at the Edge: Accuracy, Throughput, and Energy of RGB-D Cucumber Sizing on Jetson Orin Nano and Raspberry Pi 4 – 著者: Manveen Kaur, Rajmeet Singh, Saeed Mozaffari, Majid Ahmadi, Shahpour Alirezaee – 発表日: 2026-11-06 – arXiv ID: 2611.09490v1 – カテゴリ: cs.RO