📄 論文サマリー
著者:Rajmeet Singh、Manveen Kaur、Yusuf Adamu、Irfan Hussain
発表:arXiv(ロボティクス)/2610.18160v1
公開日:2026年10月13日
✨ 本論文の新規性
- ATI六軸力覚センサーで摘み取り時の全方向の力とトルクを計測し、従来不明だった損傷閾値を定量化した
- 人間の手指の二重剛性構造を模倣し、接触部のみTPU製FinRay構造を持つハイブリッドグリッパーを開発した
- 計測データに基づく閉ループ制御でDynamixelサーボを駆動し、実機で85.0%の収穫成功率と2.0%の低損傷率を達成した
論文の主張: ミニトマトの収穫における果実損傷と低成功率という課題に対し、人間の手による摘み取り動作の力覚データを詳細に解析した。このデータに基づき、柔軟性と剛性を兼ね備えた新型グリッパーを設計・実装し、実環境での高効率かつ低損傷な自動収穫を可能にした。
今回は、温室環境でのミニトマト収穫ロボットの課題解決に関する研究を紹介します。アブダビのムハマド・ビン・ザイード人工知能大学とカリファ大学のチームによる論文です。従来、ミニトマトは皮が薄く実が柔らかいため、機械による収穫では損傷しやすいという課題がありました。本研究では、人間の手が果実を外す際にかかる力を計測し、それに基づいた新しいグリッパーを開発しています。
なるほど、ミニトマトの収穫は人手に頼ることが多い印象です。自動化には難易度が高い分野ですよね。この研究で特に印象に残ったアプローチは何でしょうか?
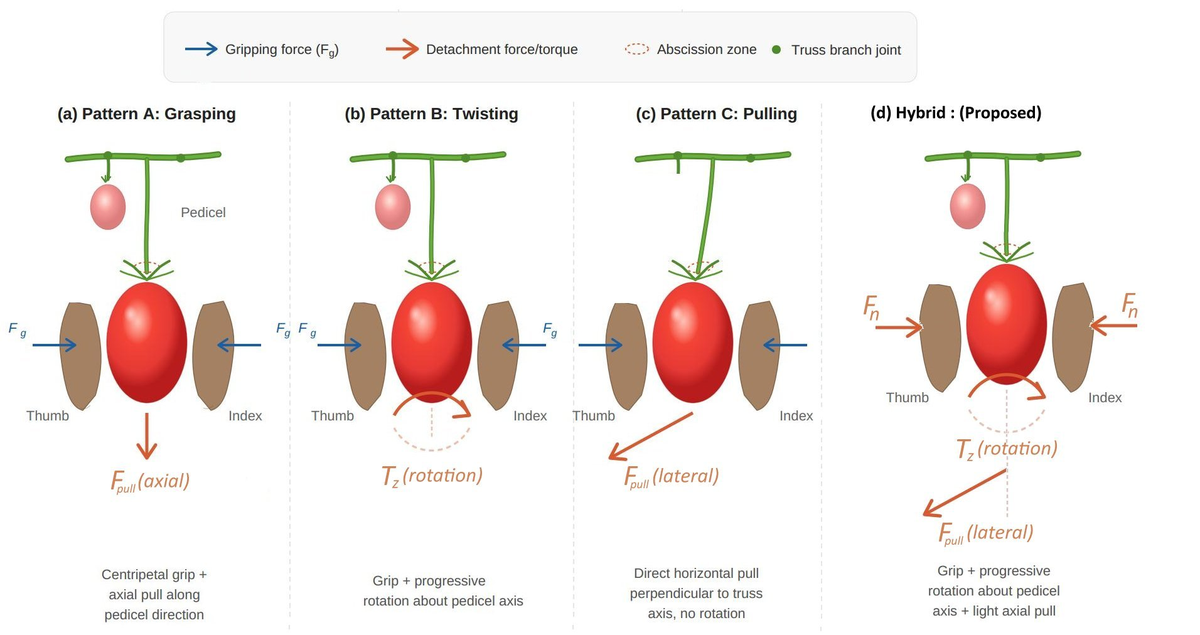
最も興味深いのは、人間の手による収穫動作を詳細に解析した点です。研究者たちは、人差し指に6軸力覚センサーを装着し、50回の収穫実験を行いました。その結果、果実を単に引くだけでは外れず、茎に対して回転方向のトルクが重要であることが判明しました。具体的には、約19.2ニュートンミリの回転力が主な役割を果たしています。
単に掴んで引くのではなく、ひねる動作が鍵だったわけですね。このデータがどう設計に反映されたのですか?
この計測データをもとに、指先部分だけ柔軟な素材で構成した「フィンレイグリッパー」を開発しました。人間の手と同じく、先端は柔らかく、支持部は硬いという二重構造を再現しています。これにより、果実への圧力を低減させつつ、必要なトルクを加えることが可能になりました。シミュレーションでは、果実の皮を傷める閾値を下回る応力で動作することが確認されています。
物理的な接触面積や素材の工夫で損傷を防ぐアプローチですね。実際の稼働データでの成果はどうでしたか?
アブダビの商業温室で実証実験を行い、自主的な収穫試験を実施しました。その結果、収穫成功率は85.0%、果実の損傷率はわずか2.0%を記録しています。1果あたりの平均処理時間は8.4秒でした。これは、従来の真空吸引式や回転式などのグリッパーと比較して、成功率と損傷率の両面で優れていると報告されています。
損傷率2%というのは、商品価値を考えるとかなり重要な数字ですね。一方で、1果8.4秒というサイクルタイムについてはどう評価されていますか?
確かに、1果あたり8秒という時間は、熟練した人間の手作業と比べると遅いかもしれません。しかし、本研究では移動ロボット基盤に汎用アームを搭載しており、柔軟性を持たせています。業界では、完全な高速化よりも、多様な品種や栽培環境への適応力と、低損傷率を重視する傾向があります。このバランスをどう取るかが、実用化への課題と言えるでしょう。
なるほど、スピードと品質のトレードオフがあるわけですね。導入コストや既存の作業体系への影響という視点では、どのような点が懸念されますか?
ロボット本体には産業用アームや移動基盤、精密な力覚センサーなどが含まれており、初期投資は相当額になると考えられます。また、このシステムは特定の収穫パターンに最適化されているため、栽培棚の配置や果房の形状が異なる場合、再調整が必要になる可能性があります。農業現場では、こうした設備の維持管理やオペレーター育成のコストも考慮する必要があります。
初期投資と運用負荷、そして環境への依存度。これらを総合的に判断する必要がありそうです。技術的には進歩していますが、導入判断は個別農家の規模や状況に大きく左右されそうですね。
その通りです。本研究は、力覚データに基づく設計手法を示した点で学術的な意義があります。実運用においては、地域性や作型、経営規模によって適否が分かれるでしょう。メリットと課題の両面を踏まえ、導入を検討することが重要ではないでしょうか。
データに基づいた設計思想は参考になりますね。今後の普及状況や、他の作物への展開の動きが注目されます。本日はありがとうございました。
背景と課題
ミニトマトの収穫は、果実が小さく皮が薄いため、機械的な損傷を受けやすい。従来のロボットグリッパーは、摘み取りに必要な力を正確に把握できておらず、過度な圧力で果実を潰したり、逆に力が不足して収穫に失敗したりしていた。また、既存の研究では接触面の垂直方向の力しか計測できず、茎をねじる際のトルクや横方向の力など、損傷を引き起こす複雑な力学要因を考慮できていなかった。このため、損傷を抑えつつ確実に果実を切り離すための設計基準が欠如していた。
手法・アプローチ
研究チームは、人間の指にATI六軸力覚センサーを装着し、摘み取り動作中の全方向の力とトルクを計測した。計測結果から、摘み取りには約3.92Nの垂直力と、茎をねじるための19.20N·mmのトルクが必要であることを特定した。このデータに基づき、人間の手指のような二重剛性構造を持つグリッパーを開発した。果実に接触する指先部分は柔軟なTPU素材でFinRay構造を採用し、支持体部分は剛性の高いPLA素材で構成した。Dynamixelサーボモーターによる閉ループ制御で、計測された安全な力とトルクの範囲内で動作を制御する。
実験結果
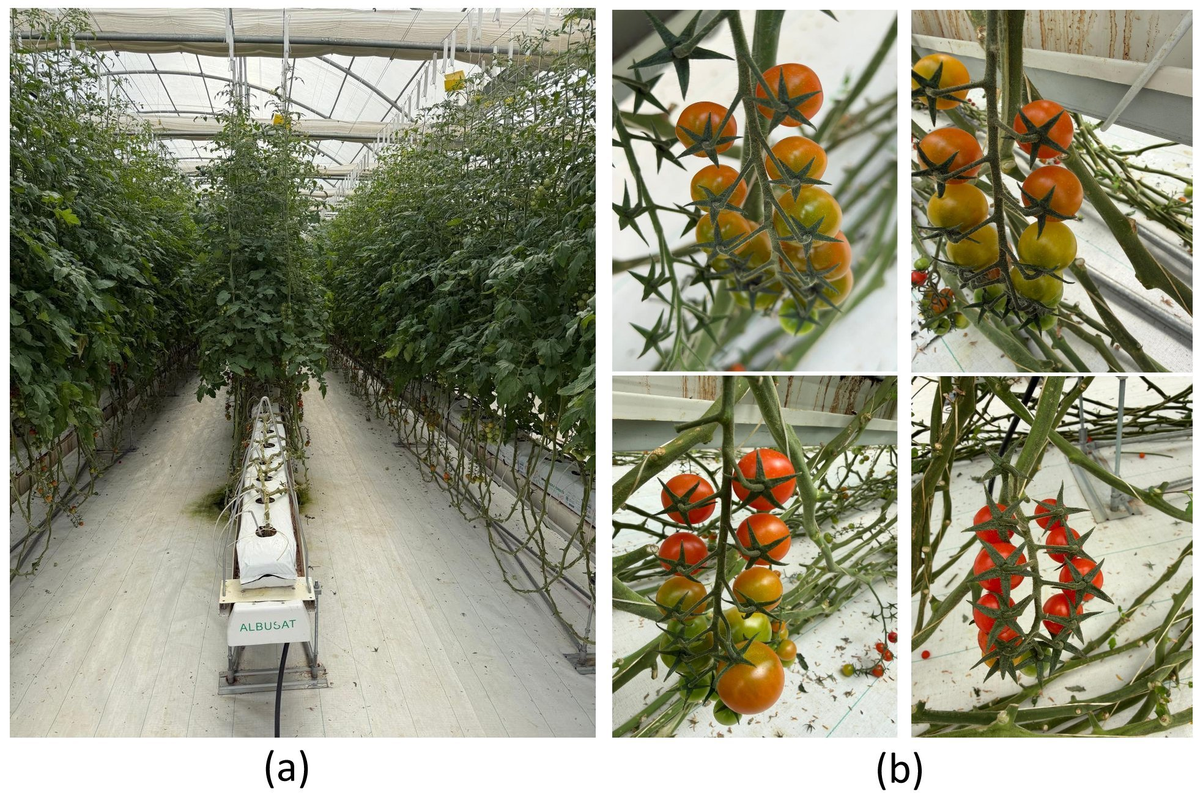
開発したグリッパーをUR5マニピュレーターとHusky A200モバイルベースに統合し、アブダビの商業温室で50回の自動収穫試験を実施した。その結果、収穫成功率は85.0%を記録し、真空式や回転式などの既存手法を上回った。果実の損傷率はわずか2.0%に抑えられ、1果あたりの平均サイクルタイムは8.4秒であった。有限要素解析でも、最大応力が果実の損傷閾値を大きく下回ることが確認され、設計の妥当性が実証された。
意義・応用可能性
本研究は、力覚データに基づく設計プロセスを確立した点で重要である。従来の経験則に基づくグリッパー開発から、定量データに基づく開発への転換を示した。この手法はミニトマトだけでなく、イチゴやベリー類など、損傷しやすい果実の収穫ロボット開発にも応用可能である。温室栽培の自動化において、収穫品質の安定化と労働力不足の解消に貢献する技術基盤となる。
限界と今後の課題
現在のシステムは、果実の位置や茎の状態が比較的均一な環境で検証されている。茎の硬さや果実の熟度、葉による遮蔽が複雑に変化する環境では、認識精度や制御の頑健性に課題が残る可能性がある。また、1果あたりの処理時間は人間の手作業より遅い場合があり、大規模農場での経済性を実現するにはさらなる高速化が必要である。
日本での適用可能性
日本では温室栽培のミニトマト生産が盛んであり、労働力不足が深刻化している。本研究の技術は、既存の温室設備に導入可能なモバイルロボットとして展開できる可能性がある。特に、高付加価値な果実の品質保持を重視する生産現場において、低損傷収穫技術は大きな需要が見込まれる。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: Force Sensor-Based Picking Pattern Analysis and Two-Jaw Gripper Design for Cherry Tomato Robotic Harvesting in Greenhouse – 著者: Rajmeet Singh, Manveen Kaur, Yusuf Adamu, Irfan Hussain – 発表日: 2026-10-13 – arXiv ID: 2610.18160v1 – カテゴリ: cs.RO