オランダの温室農業におけるロボット収穫の実証
要約: オランダの温室栽培企業Westburgが、FANUC製ロボットアームとFour GrowersのAI技術を活用し、スナックトマトの収穫を自動化しました。導入1週間で稼働開始し、昼夜を問わず作業可能に。労働力不足への対策として、最大50%の省人化を見込み、キュウリへの展開も予定しています。
今回ご紹介するのは、ファヌクの動画で、オランダの「ウエストバーグ」という1990年創業の温室トマト農家が、収穫ロボットを導入した事例です。14万平方メートルという大規模施設で、スナックトマトを栽培しています。
なるほど、14万平方メートルquite大規模ですね。導入の背景には、何か切実な課題があったんですか?
はい、最大の課題は「労働力」なんですよね。業界では長年にわたり人件費が急増しており、パートナー企業でも人手不足が深刻化しています。ロボット導入により、昼夜を問わず収穫が可能になり、人員を削減しながら品質管理に注力できる体制を作ろうとしています。
人件費の高騰は確かに日本の農業でも共通の悩みです。ただ、ロボット導入となると初期投資が気になるところです。回収期間は現実的にどれくらいを見込んでいるんでしょうか。
動画では具体的な回収年数は明言されていませんが、現在すでに労働コストの50%削減に到達しているというデータが出ています。しかも、これはまだ導入初期で、技術の進化とともにさらに効率化が進む見込みだとされています。
50%削減は数字としてインパクトがありますね。ただ、補助金頼みになりがちな農業分野では、政策変更のリスクも無視できません。このロボット技術自体の汎用性はどうなんでしょう?
このロボットは「フォー・グロワーズ」社が開発したもので、AIビジョンとモーションプランニングを組み合わせています。ファヌクのロボットアームの高速性と信頼性を活かし、正確な経路でトマトを収穫します。来年度にはキュウリの収穫にも対応予定とのことです。
キュウリまでカバーできるのは市場性的に大きいですね。既存の作業を完全に置き換えるのではなく、人と機械の協業という形ですか?
そうなんです。ロボットが収穫を担い、人間はより高度な作物管理やビジネスオペレーションの向上にリソースを割くという分業体制です。「未来への耐性(future-proof)」を高めることが目的とされています。
なるほど、単なる自動化ではなく、事業の質を上げるためのツールという位置づけですね。ただし、日本の小規模な農家がこのモデルをそのまま導入するのは、ハードルが高そうです。
おっしゃる通り、この事例はあくまで大規模集約型農業の成功例です。施設投資の規模感や、栽培品目の均一性が前提となるため、適用できる地域や作物には限界があるでしょう。
確かに、向き不向きは明確ですね。メリットとして省力化と品質安定はありますが、初期投資と技術依存のリスクは考慮する必要があります。
ええ、技術は着実に進化していますが、それがすべての生産現場にとって最適解であるとは言い切れません。コスト構造や労働市場の状況によって、導入の判断は大きく分かれるところです。
ですね。選択肢の一つとして、こうした自動化の潮流は注視していく必要がありそうです。今日はここまでです。
大規模温室でのトマト収穫自動化の背景
オランダの農業企業Westburgは、1990年に設立され、14万平方メートル(約14ヘクタール、東京ドーム約3個分)の温室でスナックトマトを栽培しています。温室栽培は、限られた農地でも高品質な野菜を効率的に生産できる持続可能な解決策として注目されていますが、近年は労働力不足と人件費の高騰が深刻な課題となっています。
同社では、パートナー企業からも労働力確保が困難になる状況を受け、収穫工程の自動化に踏み切りました。制御された環境下で水や養分、防除剤の使用量を最小限に抑えつつ、生産性を維持するためには、機械化による安定した収穫体制の構築が不可欠だったのです。
FANUCロボットとAI視覚技術の融合
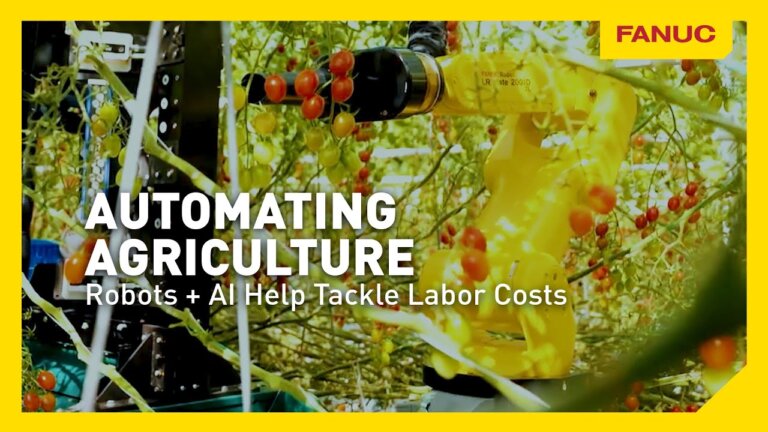
導入されたのは、Four Growers社が開発した「GR-200」収穫ロボットシステムです。このシステムは、FANUC製の高速・高信頼性ロボットアームと、Four Growers社のAI視覚技術およびモーションプランニング(経路計画)を組み合わせています。
AIがトマトの位置や熟度、収穫経路を正確に認識し、ロボットアームに最適な動きを指示します。FANUCのアームが選ばれた理由は、ペイロード(可搬重量)、速度、リーチ(到達範囲)、コンパクトな設置面積、そして使いやすさのバランスが良い点です。これにより、複雑な温室環境の中でも、正確な位置にあるトマトを傷つけずに摘み取ることが可能になりました。
導入効果と昼夜を問わない稼働
Four Growers社による設置作業はわずか1週間で完了し、すぐに収穫ロボットが稼働を開始しました。ロボット艦隊(フリート)の導入により、人間のように休憩や睡眠を必要としないため、昼夜を問わず収穫作業を実施できます。
その結果、収穫プロセスに必要な人員を大幅に削減でき、残った人員は栽培管理などの高付加価値な業務に集中できるようになりました。Four Growers社によれば、現在の速度と精度で、すでに最大50%の労働力削減(省人化)を実現しており、これはあくまで初期段階の成果です。技術開発が進むことで、さらなる効率化が見込まれています。
日本農業への示唆と今後の展開
海外の事例ですが、日本でも農林水産省が推進する「スマート農業」の文脈で、収穫ロボットの導入が進んでいます。日本ではJAや自治体による補助金制度もあり、初期投資のハードルを下げる支援が行われています。
Four Growers社は現在、バラ売り用のスナックトマト、房取りのグレープトマト、ミニトマトに対応していますが、来年にはキュウリの収穫ロボットも実用化される予定です。日本でも、労働力不足が深刻化する中、こうした自動化技術は「将来にわたって持続可能な農業」を実現するための重要な選択肢となります。
よくある質問(FAQ)
Q. Four Growersの収穫ロボットは、どのような作物に対応していますか?
現在、Four GrowersのGR-200ロボットは、バラ売り用のスナックトマト、グレープトマト、ミニトマトの収穫に対応しています。さらに、来年にはキュウリの収穫ロボットも現場投入される予定であり、対応作物の拡大が進んでいます。
Q. 温室でのロボット導入には、どのくらいの期間がかかりますか?
Four Growers社による設置作業は、わずか1週間で完了しました。設置直後からロボットによるトマト収穫が開始されており、導入から稼働までのリードタイムが短い点が特徴です。迅速な立ち上げが可能であるため、生産スケジュールへの影響を最小限に抑えられます。
Q. 収穫ロボットの導入で、どの程度の省人化が見込めますか?
Four Growers社のデータでは、ロボットの速度と精度により、すでに最大50%の労働力削減(省人化)を実現しています。これは導入初期の段階での成果であり、技術のさらなる開発により、今後数年間で省人化率はさらに向上する見込みです。
Q. なぜFANUCのロボットアームが採用されたのですか?
FANUCのアームは、市場で最も高速かつ信頼性の高い製品の1つです。ペイロード、速度、リーチ、コンパクトな設置面積、そして使いやすさのバランスが優れており、温室という限られた空間で正確な収穫動作を実現するために適しています。
Q. ロボット収穫は、トマトの品質にどのような影響を与えますか?
AI視覚技術により、最適な熟度のトマトを正確に識別して収穫するため、品質のばらつきを抑えられます。顧客からは、果実が適切な熟度で収穫され、労働コストを管理できていることに対し、将来にわたって持続可能な生産体制が整ったという高い評価を得ています。