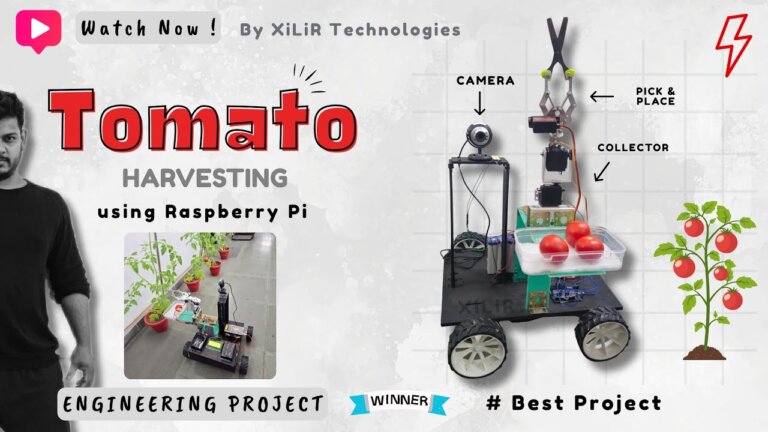
ラズベリーパイと画像処理でトマト収穫を行うロボットのプロトタイプ
要約: インドのXiLiR Technologiesが開発した、ラズベリーパイと画像処理を用いたトマト収穫ロボットのデモ動画です。カメラでトマトを認識し、アームで切断・回収する仕組みを解説。Arduinoやサーボモーターを組み合わせた低コストな自作ロボットとして、スマート農業の自動化技術の基礎を理解できます。
今回紹介するのは、インドの「XiLiR Technologies」が公開している動画です。内容は、ラズベリーパイと画像処理技術を用いた、トマト収穫用ロボットのデモンストレーションなんですよね。アームでトマトを認識し、切り取り、持ち上げるという一連の動作を確認できるものです。
なるほど、小型コンピューターを使った自作系のプロジェクトですね。映像だけを見ると、かなり手際よく動いているように見えますが、このデモの中で特に注目すべきポイントはどこでしょうか。
面白いですね。カメラ映像でトマトを100パーセント検出し、スピーカーから「トマト検知」と音声で通知する仕組みになっています。さらに、アルドゥーノというマイコンボードでサーボモーターを制御し、Bluetooth経由でアームの動作を指示しています。LCD画面で出力状況も表示されており、ハードウェアとソフトウェアの連携が丁寧に設計されていますね。
確かに、教育用キットとしても完成度が高いですね。ただ、実運用を考えると、この「100パーセント検出」がどの程度の精度なのか気になります。背景の葉や他の作物との区別は、このデモでは単純な環境だったように見えるので、現場での誤検知リスクはどうなんでしょうか。
そこが課題ですよね。動画では緑色の背景に対して赤いトマトを明確に検出していますが、複雑な圃場環境では光の加減や遮蔽物の影響を受けやすいです。研究では、単純な色検出よりも、深層学習を用いた物体検出モデルの方が頑健だと言われています。このプロジェクトは基礎的な原理を示すものであり、産業レベルの精度には別途高度なアルゴリズムが必要になるかと思います。
そうなんですね。つまり、このロボット自体がすぐ導入できるというよりは、仕組みの証明に近いわけですね。ところで、この「アームで切り取る」というアプローチ自体には、何か利点がありますか。既存の機械と比べてどうなんでしょう。
利点としては、果実へのダメージを最小限に抑えながら選択的に収穫できる点が挙げられます。大型のコンバイン型ロボットは効率が高い反面、未熟果や傷んだ果実も一緒に収穫してしまうリスクがあります。一方、このように個別に判断して摘む方式は、高品質な果実のみを選別できる可能性を秘めています。ただし、1個あたりの処理速度が遅くなるというトレードオフは常に存在します。
速度と品質のバランスですね。ビジネス目線で言うと、このロボットを農園に導入する場合、初期投資と運用コストの回収期間は現実的に見込めるのでしょうか。ラズベリーパイ自体は安価ですが、アーム機構や安定稼働させるためのセンサー類を含めると、相当なコストになりそうです。
ご指摘の通り、産業用ロボットは高価になりがちです。このプロジェクトのハードウェア構成自体は比較的手頃ですが、24時間365日安定稼働させるための堅牢性や、故障時のメンテナンス体制を含めた総所有コスト(TCO)を考えると、単純な部品代では済まないですよね。自動化のROI(投資対効果)を計算する際は、人件費の削減効果だけでなく、収穫タイミングの最適化による売り上げ向上も考慮する必要があります。
確かに、人件費高騰の対策として期待はされますが、導入ハードルは高そうです。インド発のプロジェクトとのことですが、この種の技術が各国の農業環境に合わせてローカライズされる動きは、業界ではどう見ていますか。
他国の例だと、オランダやイスラエルなど、高付加価値農業を行っている国々では、温室栽培向けの精密な収穫ロボット開発が盛んです。インドのように人件費が比較的安い地域では、コスト効率の良い自動化への需要が異なるかもしれません。技術そのものよりも、その国の労働市場や作物の単価、そして気候条件にどれだけ適合するかが、普及の鍵となるでしょう。
なるほど、地域ごとの文脈が重要なんですね。この動画自体は、あくまで「できることを示すデモ」であり、完成された商用製品ではないわけですね。導入を検討する立場としては、まずはこうしたオープンな情報源で技術の可能性と限界を学ぶことが、最初のステップになりそうです。
そうですね。こうしたオープンソース的なアプローチは、研究者や学生が技術の基礎を理解する上で非常に有効です。一方で、農業現場への実装には、まだ解決すべき多くの課題が残されているというのが現実です。メリットと課題の両面を冷静に見極めることが、今後の技術選択には不可欠ですね。
確かに、技術の可能性は感じますが、即戦力として導入するにはまだ距離があるのかもしれません。今回は、トマト収穫ロボットのデモを通じて、自動化技術の現状と課題を整理できました。メリットも課題もある取り組みですが、選択肢の一つとしては注視していくべき話題ですね。
ええ、今後の動向が気になるところです。興味のある方は、元動画で実際の動作やハードウェア構成をぜひご覧ください。ということで、今日はここまでです。
画像処理によるトマトの自動認識技術
このプロジェクトの核となるのは、ラズベリーパイ(Raspberry Pi)を用いた画像処理技術です。カメラで撮影した映像を解析し、熟したトマトを「検出率100%」で特定します。従来の機械式収穫機が形状や位置に依存していたのに対し、AI(人工知能)を用いた視覚認識により、個体差のある作物でも柔軟に対応できる点が特徴です。動画では、カメラがトマトを捉えると、接続されたスピーカーから「トマトが検出されました」という音声通知が出る仕組みも紹介されています。これにより、作業者は機械の状態を直感的に把握でき、誤動作時の早期発見につながります。
ピッキング・プレース機構の動作原理
認識したトマトを収穫するため、ロボットアームには「ピッキング・プレース(摘み取り・配置)」機構が採用されています。アームは3つの主要な動作を組み合わせ、複雑な動きを実現します。具体的には、トマトへの接近、茎の切断、そして収穫物の持ち上げと回転です。この一連の動作により、傷つきやすいトマトを損傷なく回収します。動画では、切断後、トマトが所定の位置に落下・配置される様子が確認できます。この機構は、果実の硬さや茎の太さに応じて調整可能であり、異なる品種への適用も視野に入れた設計となっています。
ハードウェア構成と制御システム
本システムのハードウェア構成は、制御中枢のラズベリーパイ、モーター制御用のアルピーノ(Arduino)、そして駆動用のサーボモーターで構成されています。ラズベリーパイは画像処理と高度な判断を担当し、Arduinoはサーボモーターの精密な角度制御を担うという役割分担がなされています。また、20文字×4行のLCDディスプレイを備え、動作状況や検出結果をリアルタイムで表示します。Bluetoothアプリを通じてコマンドを送信し、ロボットの動作を開始させるインターフェースも実装されており、遠隔操作や設定変更が容易に行える点が利便性を高めています。
日本での導入に向けた課題と可能性
海外の事例である本プロジェクトは、低コストな部品で構成されており、研究開発や教育用途に適しています。しかし、日本の大規模施設園芸への導入には、環境適応が課題となります。日本では気候変動や病害虫への対策が厳格であり、屋外での安定稼働には防水・防塵性能や、より頑丈なフレーム構造が求められます。また、国内では農林水産省の「スマート農業技術の開発・実証プロジェクト」などによる補助金制度があり、こうした技術の実証実験への支援を受けることが可能です。小規模なテストベッドから始め、日本の栽培環境に合わせたカスタマイズを検討することが現実的です。
よくある質問(FAQ)
Q. このトマト収穫ロボットはどのような部品で構成されていますか?
制御用のラズベリーパイ、モーター制御用のアルピーノ、駆動用のサーボモーター、カメラ、LCDディスプレイ、スピーカーで構成されています。Bluetoothアプリで操作し、画像処理でトマトを認識してアームで収穫します。
Q. ロボットはトマトをどのようにして収穫しますか?
カメラでトマトを検出後、アームが接近し、茎を切断します。その後、持ち上げと回転動作を組み合わせた「ピッキング・プレース」機構により、トマトを傷つけずに所定の位置へ回収します。
Q. 画像処理によるトマト検出の精度はどの程度ですか?
動画のデモでは、カメラがトマトを捉えた際に「検出率100%」と表示され、正確に認識されていることが確認されています。ただし、これは制御された環境での結果であり、屋外の複雑な背景では調整が必要です。
Q. このロボットはどのように操作・起動しますか?
電源スイッチを入れ、Bluetoothアプリから文字「A」などのコマンドを送信することで動作を開始します。カメラにトマトが映ると自動で検出し、収穫動作へと移行します。
Q. このプロジェクトは誰向けの内容ですか?
インドのXiLiR Technologiesが提供する、研究ベースのハードウェアプロジェクトです。学生や研究者向けの自作キットや指導サービスも提供しており、スマート農業の基礎技術学習やプロトタイプ開発に適しています。