📄 論文サマリー
著者:Nidhi Parayil、Benjamin Greenland、Thierry Peynot、Chris Lehnert
発表:arXiv(ロボティクス)/2611.23585v1
公開日:2026年11月17日
✨ 本論文の新規性
- 視覚情報を一切使わず、触覚のみを条件とした拡散ポリシーを植物の密な枝葉環境で初めて実装した
- 接触の有無を明示する信号と空間的な触覚情報を組み合わせ、断続的な接触下での学習を安定化させた
- 180回以上の実機実験で、視覚ベースや既存の反応制御を大幅に上回る枝の操作成功率を達成した
論文の主張: 視覚が遮断される密な植物環境で、触覚のみを用いて枝を回避・操作する拡散ポリシー「SPICE」を提案。視覚ベースの手法が失敗する条件下でも、枝の操作成功率95%を記録し、未知の植物への転用性も示した。
今回紹介するのは、クイーンズランド工科大学などによる「SPICE」という研究です。これは、トマトやレモンなど、葉や枝が密集した環境で、視覚カメラを使わず触覚センサーのみを頼りに目標物へ到達する、拡散モデルベースの制御手法になります。
なるほど、視覚を使わないのですね。茂みの中でカメラが見えない状況は確かに課題ですが、触覚だけだと制御が難しそうな印象があります。この手法の一番の特徴はどこにあるんですか。
面白いところで、この手法は「接触」と「非接触」の両方を一つのモデルで学習している点です。従来の手法は、接触しないように避けるか、あるいは接触して押すかを事前にプログラムで決めがちでした。しかしSPICEは、柔軟な葉を貫通する、枝を回避する、枝を押しのける、という複数の挙動を、触覚情報から確率的に生成します。
つまり、シナリオごとにモード切り替えをしなくていいということですね。それは運用上助かりますね。ただ、枝を押しのける際に作物を傷めるリスクはないのでしょうか。
そこが鍵になりますね。実験では、枝の操作成功率が95パーセントという高い数字が出ています。一方、従来の触覚ベースの制御では45パーセント程度でした。視覚が遮断されている環境でも、画像ベースの手法が失敗する中で、SPICEは安定して動作したと報告されています。
95パーセントは相当な数字ですね。視覚依存のシステムだと、葉陰や逆光で精度が落ちる話をよく聞きますから、触覚メインのメリットは大きいですね。一方で、この触覚センサー自体のコスト感はどうなんでしょうか。
論文では具体的なセンサー単価は明示されていませんが、磁気式タクセルアレイを用いた空間的な触覚情報を処理しています。カメラのように高性能なプロセッサや照明装置が不要になる分、ハードウェア構成はシンプルになる可能性があります。ただし、アーム全体にセンサーを配置する実装コストは考慮が必要です。
なるほど、カメラの代わりにセンサー網を張るイメージですね。初期投資の回収期間が読みにくいですが、視覚トラブルによるダウンタイムが減るなら、稼働率の安定という側面では評価できそうです。
そうなんです。また、学習済みのモデルを初めて見る植物に適用する「ゼロショット転移」の実験も行われています。トマトやレモンの異なる品種に対して、再学習なしで87.5パーセントの成功率を記録しています。
87.5パーセントですか。実運用では、この数値をどう捉えるべきなんでしょう。故障時の対応コストも気になります。
研究段階では、この成功率は視覚遮断環境下での触覚制御としては画期的とされています。実運用では、残りの12.5パーセントの失敗をどう処理するかが課題になりますね。完全無人ではなく、遠隔監視や自動リトライの仕組みと組み合わせる必要があるかと思います。
完全自動化というよりは、有人運用前提での効率化ツールとして捉えるべきかもしれませんね。技術的に洗練されていることは理解できましたが、導入には農場の規模や作物の価値次第で判断が分かれそうです。
その通りです。高付加価値作物の収穫や剪定など、人手不足が深刻な分野で、視覚の限界を補完する一つの選択肢として注目されています。メリットと課題のバランスを見極めながら、今後の実装が進むかが見どころですね。
了解しました。視覚に頼らない制御という視点、今後の農業ロボティクスにとって重要になりそうですね。本日はありがとうございました。
背景と課題
高付加価値作物の収穫や剪定では、密な葉や枝が視覚を遮断し、物理的な障害となる。従来のロボットは視覚情報に依存するため、オクルージョン下では目標に到達できない。また、接触を避ける制御では、枝が完全に経路を塞ぐ場合に対応できない。人間のように、柔らかい葉を通過し、枝を迂回したり、必要に応じて枝を押し退けたりする柔軟な動きが必要だが、既存の学習手法は主にグリッパーの把持に限定され、腕全体の動きを触覚だけで制御する研究は少なかった。
手法・アプローチ
本研究は「SPICE」と呼ばれる触覚条件付き拡散ポリシーを開発した。視覚カメラは使用せず、エンドエフェクタに装着した触覚センサのデータのみを入力とする。触覚情報の空間的な配置をCNNでエンコードし、接触の有無を示す明示的な信号と組み合わせて、関節空間の動作シーケンスを生成する。拡散モデルにより、接触状態の変化に応じてリアルタイムで軌道を再計画し、葉を通過する、枝を迂回する、枝を押し退けるという3つの振る舞いを一つのポリシーで学習する。
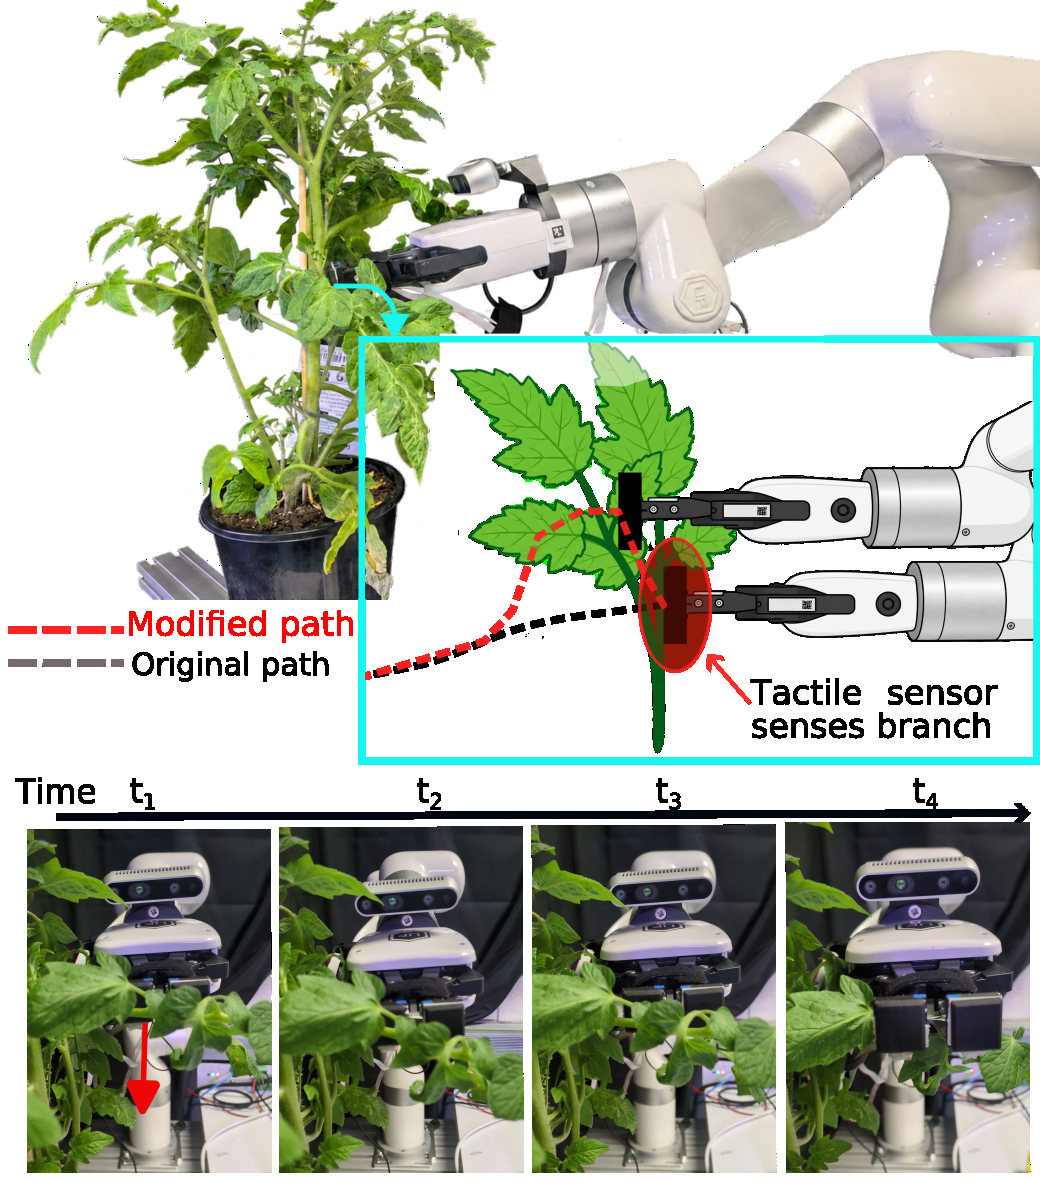
実験結果
実機による180回以上の評価実験を実施した。視覚が遮断された環境で、枝を迂回するタスクでは成功率95%を達成し、最も性能の高い触覚ベースのベースライン(45%)を大きく上回った。枝を押し退ける操作タスクでは、成功率85%を記録し、既存の反応制御手法では成功しなかった操作を可能にした。また、視覚条件付きの拡散ポリシーは視覚遮断下で失敗したが、SPICEは安定して動作した。未知のトマトやライムの植物に対するゼロショット転移実験でも、87.5%の成功率を示した。
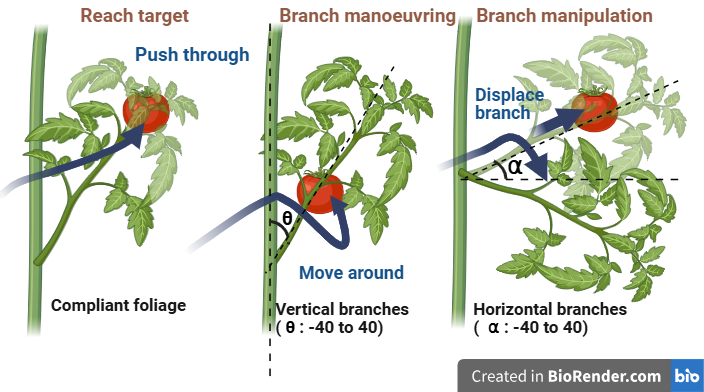
意義・応用可能性
視覚情報の欠落という農業現場特有の課題に対し、触覚のみで対応できることを示した点が重要である。視覚システムの複雑さや照明条件の影響を受けずに、密な植物環境での作業を自動化する道を開く。特に、果実の収穫や剪定において、視覚が難しい場所にある目標へアクセスする能力は、ロボットの適用範囲を広げる。触覚に基づく学習により、事前に詳細な環境モデルや接触モデルを用意する必要がなくなり、多様な作物への適用性が向上する。
限界と今後の課題
実験は人工的な枝と葉を用いた制御された環境で行われており、実際の植物の複雑な形状や動的な変化への対応は限定的である。触覚センサの範囲はエンドエフェクタ周辺に限られるため、センサから離れた部位での接触検知には課題が残る。また、学習には大量のデモデータが必要であり、新しい作物への適応には新たなデータ収集が求められる。実環境での長期運用における耐久性や、異なる剛性を持つ植物への汎用性については、さらなる検証が必要である。
日本での適用可能性
日本では施設園芸が盛んで、トマトやナスなどの高付加価値作物の収穫自動化が求められている。視覚が遮断される密な栽培環境は日本でも一般的であり、SPICEのような触覚ベースの制御は有効である。特に、果実の損傷を抑えながら枝を操作する能力は、品質重視の農業に貢献する可能性がある。既存の視覚システムと組み合わせることで、視覚が機能しない場面でのバックアップとして、あるいは視覚不要の簡易システムとして導入を検討できる。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: SPICE: Stochastic Policy for Interaction in Cluttered Environments – 著者: Nidhi Parayil, Benjamin Greenland, Thierry Peynot, Chris Lehnert – 発表日: 2026-11-17 – arXiv ID: 2611.23585v1 – カテゴリ: cs.RO