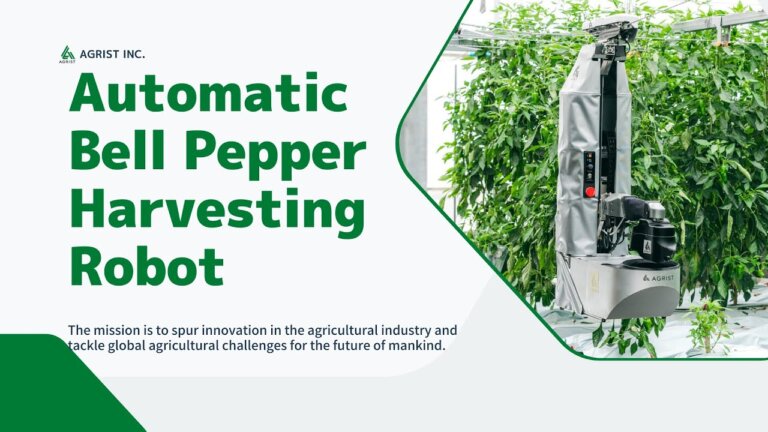
吊り下げ式ベル pepper収穫ロボット
要約: AGRISTが開発したピーマン収穫ロボット「L」は、農家の声から生まれた吊り下げ式構造が特徴です。複雑な機能を排除し、現場での即時収穫という最小限のニーズに応える設計思想と、持続可能な農業への貢献について解説します。
今回紹介するのは、AGRISTチャンネルの「Automatic green bell pepper harvesting robot L」に関する動画です。100年先も持続可能な農業を実現するため、農家からの声を受けて開発された、ベル pepperの自動収穫ロボットについて解説しています。
なるほど、自動収穫ですね。特に印象に残った設計思想のような部分はありますか?
農家との対話から生まれた最大のポイントは、機能の「ミニマム化」です。過剰な自動化ではなく、まずはその場で収穫をすることだけを実現するというアプローチを取っています。
あえて機能を絞ったのですね。それはコストや導入のハードルを下げる意図があるのでしょうか?
その通りです。このロボットの特徴は、温室の天井から吊り下げられる構造にあるんですね。床を走行するタイプとは異なり、栽培スペースを圧迫しない設計です。
天井吊り下げ式ですか。それは既存の設備への影響が少なそうで、導入しやすいですね。
はい。この構造により、拡張性や将来性を持たせています。新富町の農家さんの課題解決を皮切りに、日本中の課題解決や地球環境への貢献を目指しているという経緯があります。
地域限定の課題解決から始まっているんですね。規模拡大のステップが明確に感じられます。
はい。動画では、この取り組みが地域だけでなく、地球規模の負荷軽減にもつながる可能性を示唆しています。技術的な成熟度と、現場への適用性が問われる段階でしょう。
確かに、技術が優れていても現場で稼働しなければ意味がありません。実運用での安定性が鍵になりそうです。
ええ。農家さんが本当に必要としていた「ミニマムな機能」に応えることで、過剰投資を避けつつ、持続可能な運用モデルを作ろうとしている点は注目です。
過剰なスペックアップを避ける姿勢は、収益性を考える上で重要ですね。導入コストと労務削減のバランスが取れているかが気になります。
そうですね。吊り下げ式という選択肢が、既存の温室構造にどう適合するか、また収穫精度がどの程度確保できるかが、今後の評価ポイントになるかと思います。
メリットと課題の両面が見えてきました。導入を検討する際は、自社の温室構造との相性を確認する必要がありそうです。
その通りです。これはあくまで一つの選択肢ですが、現場の声を起点にした開発プロセス自体は、今後の農業技術開発の一つのモデルケースとなるかもしれません。
農家の声から生まれた最小限の機能
AGRISTのピーマン収穫ロボット「L」は、三島市で4年間続いた農家勉強会での声から開発されました。開発者が最も驚いたのは、農家が求める機能が非常にミニマムだった点です。高性能な自動走行や多機能性よりも、「その場で収穫をしてくれること」が最優先の課題でした。この現場の切実なニーズに応えるため、余計な機能を削ぎ落とした設計思想が採用されています。
吊り下げ式構造がもたらす拡張性
「L」の最大の特徴は、レールなどに吊り下げて運用する構造にあります。この吊り下げ式という設計が、他のロボットとの大きな違いを生み出しています。床面に依存しないため、既存のハウス設備への影響を最小限に抑えられます。また、この構造は将来の拡張性や将来性を高める基盤となります。農家の課題解決に直結するシンプルさと、技術的な発展余地を両立させる設計です。
持続可能な農業への貢献
AGRISTは、100年先も持続可能な農業を実現することを目標としています。新富町などの農家が抱える課題を解決することで、日本全国の農家支援に貢献できると考えています。ロボットによる収穫作業の支援は、労働力不足の解消だけでなく、農業の環境負荷低減にも寄与します。地域社会の持続可能性を保険する役割を、このロボットが担うことが期待されています。
現場導入における設計思想の重要性
スマート農業機器の導入を検討する際、高機能な製品が必ずしも最適とは限りません。「L」の開発事例が示すように、現場が本当に求めているのは複雑な自動化ではなく、特定作業の確実な代行です。農家との対話を重ね、最小限の機能で最大の効果を出す設計が重要です。導入企業は、自社の課題とロボットの機能マッチングを慎重に行う必要があります。
よくある質問(FAQ)
Q. ピーマン収穫ロボット「L」はどのような課題を解決するために開発されましたか?
農家勉強会での声に基づき、現場での収穫作業の負担軽減を目的に開発されました。開発過程で判明した農家の最大の要望は、複雑な機能ではなく「その場で収穫をしてくれること」でした。この最小限のニーズに応えるため、余計な機能を排除した設計が採用されています。
Q. 「L」の吊り下げ式構造にはどのような利点がありますか?
吊り下げ式構造は、床面に依存しないため既存のハウス設備への影響を最小限に抑えられます。また、この構造が将来の拡張性や将来性を高める基盤となります。他のロボットとの大きな違いであり、農家の課題解決に直結するシンプルさと技術的な発展余地を両立させる設計です。
Q. AGRISTがロボット開発で重視している設計思想は何ですか?
農家との対話を重視し、現場が本当に求めている最小限の機能を提供することを重視しています。高機能化よりも、特定作業の確実な代行を優先する設計思想です。新富町などの農家課題を解決することで、日本全国の農家支援と持続可能な農業への貢献を目指しています。
Q. 「L」の導入は農業の持続可能性にどう貢献しますか?
労働力不足の解消だけでなく、農業の環境負荷低減にも寄与します。AGRISTは100年先も持続可能な農業を実現することを目指しており、地域社会の持続可能性を保険する役割をロボットが担うことを期待しています。現場の課題解決を通じて、長期的な農業の存続を支えます。
Q. スマート農業機器を導入する際、機能面で注意すべき点は何ですか?
高機能な製品が必ずしも現場の最適解とは限りません。「L」の事例が示すように、現場が求めているのは複雑な自動化ではなく、特定作業の確実な代行です。自社の課題とロボットの機能マッチングを慎重に行い、農家との対話に基づいた最小限の機能で最大の効果を出す設計を選ぶことが重要です。