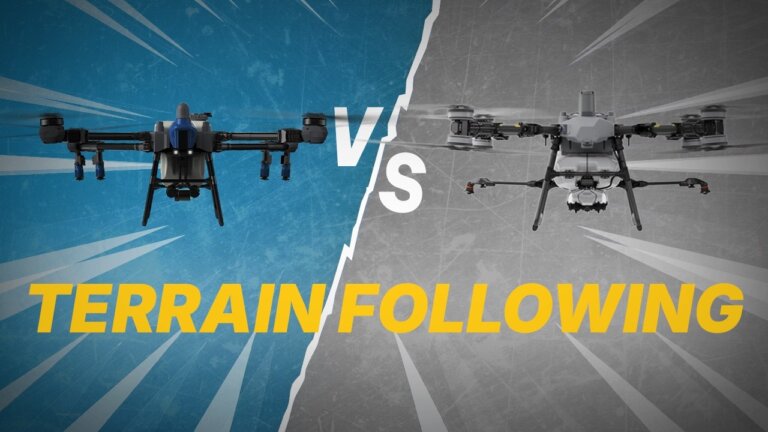
DJI T100とEAVision J150の傾斜地散布性能比較
要約: 急傾斜地での散布ドローン比較テスト。DJI T100は地形追従時の減速が大きく、小規模圃場でのバッテリー効率に課題が出た。一方、EA Vision J150は地形追従性能が高く、同一条件でより多くの面積を処理可能。日本の中山間地域での導入検討における重要な判断材料を提供する。
今回紹介するのは、RTAG Spray Dronesのテイラーさんによる、ドローン散布機の実践比較動画です。DJIのAgras T100とEAVisionのJ150という2機種を、傾斜地の畑で同条件で飛ばし、地形追従性や電池効率を比較しています。
なるほど、競合機種の直接比較ですね。傾斜地での運用は現場の課題になりやすいですが、特に印象に残ったポイントはどこでしたか?
興味深いのは、T100が急な上り坂で大幅に減速し、地形追従がスムーズではなかった点です。一方、J150は同じ速度設定でも安定して追従しており、速度維持の差がそのまま作業効率の差につながっていました。
速度低下は作業時間と電池消耗に直結しますね。T100は6分ほどで6エーカーを散布し、残り13%で帰還しましたが、この速度差が稼働率にどの程度影響するかが気になります。
小規模な区画では往復のターンが多いので、速度が落ちるほどタンクを空にするまでの距離が短くなります。動画では「速度は電池効率にとって重要」と指摘されており、地形追従の精度が経済性を左右する典型例と言えます。
確かに、機械としての性能だけでなく、現場での「使える速度」が重要なんですね。J150側は初期設定の違いもありましたが、結果として安定していたのは大きいですね。
ええ。T100はライダーやレーダーなどセンサー類が豊富で、AIによる障害物検知機能も備えています。ただ、今回の試験ではこれらの高度な機能が、急峻な地形での追従性を十分に補いきれなかった様子がうかがえます。
高機能機材であっても、環境適応という点ではまだ課題があるということでしょうか。導入コストに見合うリターンがあるか、判断が難しいところです。
そこが難しいところです。T100はカメラの画質や全方位視覚など、安全性や情報収集の面では優位性があります。一方、J150は特定の条件での安定性に強みを持つ、といったバランスがありますね。
用途や畑の地形によって最適解が変わりそうです。汎用性が高い高機能機か、特定条件下で効率的な機体か。導入戦略が分かれそうですね。
その通りです。動画では「地形追従が十分にチューニングされていない可能性がある」という推察もありました。メーカー側のアジャストや、ユーザー側の設定習熟が重要なポイントになりそうです。
技術の成熟度を待つか、現場で調整し続けるか。いずれにせよ、導入前の現地デモが必須と言えるでしょう。
そうですね。スペック表だけでは見えない「現場の動き」を、こうした実証動画が可視化しています。メリットと課題の両面を理解した上で、自農場の地形に合った選択が必要ですね。
データと実演のバランスが重要ですね。今日はここまでです。
急傾斜地でのテスト条件と設定
動画では、傾斜角15〜20度の急傾斜地において、DJI Agras T100とEA Vision J150の性能比較が行われた。両機体とも、散布量2ガロン/エーカー(約22.7リットル/10アール)、粒径300ミクロン、高度10フィート(約3メートル)、速度45.3フィート/秒(約13.8メートル/秒)という同一条件で飛行させた。T100は「ヒルモード」を有効にし、障害物回避機能をオフにして、丘を越える動作を優先させている。J150も同様に障害物回避をオフにし、地形追従設定をフィールド単位で保存する仕様を使用。両機体とも約70リットルのタンク容量で離陸し、バッテリー残量20%で自動帰還する設定とした。
DJI T100の地形追従性能と課題
テスト結果、DJI T100は急な上り坂において速度が大幅に低下する傾向が見られた。設定速度13.8メートル/秒に対し、上り坂では12フィート/秒(約3.7メートル/秒)まで減速する場面が発生。これは地形追従アルゴリズムが急勾配に対して保守的に動作しているためと考えられる。また、レーダーが前方の丘を「障害物」として検知し、回避動作を取ろうとする挙動も確認された。障害物回避をオフにしていても、地形との識別が完全には機能していない可能性がある。結果、6エーカー(約2.4ヘクタール)の散布に6分8秒を要し、バッテリー残量13%で帰還した。
EA Vision J150の優位性と安定性
対照的に、EA Vision J150は急傾斜地での地形追従性能が非常に高いことが示された。上り坂でも速度低下が最小限に抑えられ、高度も設定値の10フィート前後を維持。これは同社が東南アジアの山岳地帯向けに開発してきた実績によるもの。LiDAR(ライダー)を主センサーとして使用し、前方の地形を精密に把握している。結果、7.3エーカー(約2.9ヘクタール)を7分で散布し、タンク内に約3.5ガロンを残して帰還。同一条件でT100より多くの面積を処理しており、小規模圃場での回転率が高いことが実証された。
センサー構成とカメラ機能の違い
両機体のセンサー構成には明確な違いがある。T100は全方位の測量級LiDARを搭載し、近距離の物体検知に優れるが、前方視界は限定的で、地形追従の主センサーはレーダーとなっている。一方、J150は自動車級LiDARを搭載し、長距離の前方地形検知を主としており、レーダーは補助的に使用。カメラ機能では、T100がAIによる物体検知やアクティブスタビライゼーション(手ブレ補正)を搭載し、映像品質が高い。J150にはAI画像認識機能はなく、カメラの安定性も劣るが、散布業務の効率性という点ではJ150の設計思想が急傾斜地で有利に働いた。
小規模圃場での運用と日本への示唆
今回のテストは、小規模で複雑な地形の圃場におけるドローン選定の重要性を示唆している。日本では中山間地域が多く、海外の広大な平坦地とは事情が異なる。T100のような大型機体は、地形追従時の減速によりバッテリー消費が激しくなり、小規模圃場では効率が低下する可能性がある。J150のような地形追従に特化した機体は、日本の急傾斜地での活用において、稼働時間と散布面積のバランスで優位性を持つ可能性がある。導入検討時は、自社の圃場形状に合わせた実機テストが不可欠である。
よくある質問(FAQ)
Q. 急傾斜地での散布ドローン選びで、地形追従性能が重要な理由は?
急傾斜地では、地形追従性能が低いと機体が過度に減速し、バッテリー消費が増大するためです。動画では、T100は上り坂で速度が大幅に低下し、6エーカー散布でバッテリー残量13%まで消費しました。対照的に、地形追従性能の高いJ150は速度を維持し、7.3エーカーを散布できました。小規模圃場ではこの差が稼働効率に直結します。
Q. DJI T100とEA Vision J150のLiDARセンサー構成の違いは何ですか?
T100は全方位の測量級LiDARを搭載し、近距離の物体検知に優れますが、地形追従の主センサーはレーダーです。一方、J150は長距離検知可能な自動車級LiDARを主センサーとして使用し、レーダーは補助的に使います。これにより、J150は前方の地形をより正確に予測し、急傾斜地での安定した飛行と速度維持を可能にしています。
Q. 散布ドローンの障害物回避機能をオフにするメリットは?
障害物回避機能をオフにすると、機体は前方の丘などを「障害物」として迂回せず、そのまま上昇して越える動作を行います。これにより、コースから逸脱することを防ぎ、直進性を保つことができます。動画では両機体ともこの設定でテストされ、J150は丘を越える動作をスムーズに行い、T100では識別に課題が見られました。
Q. 小規模圃場で大型散布ドローンを使う際の注意点は?
小規模圃場では旋回回数が増えるため、バッテリー効率が重要になります。地形追従性能が低い機体は、急勾配での減速により消費電力が増大し、1タンクあたりの散布面積が減少します。動画では、同一条件でJ150がT100より約1.3エーカー多く散布できました。日本の中山間地域では、地形追従性能の高い機体を選ぶことで、稼働時間を最大化できます。
Q. EA Vision J150のフローメーター故障時の対応方法は?
EA Vision J150は、フローメーター(流量計)が故障した場合でも、システムが自動的にバイパス(迂回)処理を行い、アラートを出して手動で継続運転が可能になる機能が備わっています。これにより、小さな部品の故障で全体の作業が停止することを防げます。動画では、この機能が実装されていることが紹介され、運用の柔軟性と信頼性の高さが強調されました。