📄 論文サマリー
著者:Ryan Davi Oliveira de Meneses、Glauber da Rocha Balthazar
発表:arXiv(コンピュータビジョン)/2611.23007v1
公開日:2026年11月17日
✨ 本論文の新規性
- Android端末上でYOLOv11をTFLite変換し、ブロイラーの3行動をリアルタイム検出するモバイルアプリを実装した
- 静止姿勢(座り)の検出精度は100%だが、動態行動(摂食)の再現率は20%と低く、行動間の視覚的重なりを定量化した
- 未公開データでの検証により、座り98.04%、立ち83.33%の精度を達成し、現場環境への汎化能力を確認した
論文の主張: ブラジルの研究チームが、ブロイラーの座り・立ち・摂食行動をAndroidスマホで自動分類するシステムを開発した。YOLOv11モデルを用い、静止姿勢は高精度で検出できたが、摂食行動の検出には課題が残った。
今回紹介するのは、ブラジルの研究所が発表した論文に関する内容です。Androidスマートフォンを用いて、ブロイラー鶏の「座る」「立つ」「採食」といった行動を、YOLOv11という画像認識モデルで自動分類する試みについて解説しています。
なるほど、スマホ一台で鶏の行動を追うわけですね。経営の現場では、こうしたモニタリングの自動化は人件費削減に直結しやすいので興味深いです。この研究で特に印象的だったポイントは何でしょうか。
面白いのは、静止している姿勢と動いている姿勢で、検出精度が大きく分かれている点ですね。「座る」行動は精度100パーセントと非常に頑健でしたが、「採食」のような動的な行動では再現率が0.2程度と低かったんです。
あー、動きが速いとカメラが追いつかない、あるいは動きが複雑で区別しにくいということですね。現場では、餌やり時間の計測や異常検知に使いたいケースが多いので、採食時の精度が低いのは課題になりそうです。
そうですね。ただ、見慣れない画像でのテストでは、座る姿勢で98パーセント、立つ姿勢で83パーセントという高い正解率を出しています。これは、環境が整った場所では汎用的に使える可能性を示唆していますね。
数字としてはインパクトがありますね。ただ、実運用を考えると、カメラ設置の労務コストや、複数台導入時の管理負担はどうなんでしょう。スマホだと充電や故障のリスクも気になるところです。
論文では、既存のクラウド管理システムなどとの連携までは深く触れられていませんが、TFLiteという軽量形式に変換してAndroidアプリで動かし、リアルタイム処理を実現しています。専用サーバーを使わないため、初期投資を抑える設計には見えます。
サーバー代がかからないのは助かります。とはいえ、スマホを何十台も管理するのは現実的ではないですよね。規模感としては、小規模な養鶏場で、特定のエリアを重点的に見る用途に向いているのでしょうか。
おそらくそうなるでしょうね。この研究は、気候制御された施設での映像を使っています。日本の開放鶏舎のような、光量や背景が極端に変化する環境では、再学習が必要になるかもしれません。データの前処理が鍵になりそうです。
環境条件で精度が変わるなら、導入時のチューニング工数が読みにくいですね。補助金なしで、既存のITスキルだけで運用できるかが、導入判断の分かれ目になりそうです。
そこが難しいところですね。研究者側は、動物福祉の早期発見や生産管理の支援を目的としています。一方、実務家からは、既存の生産管理システムとのデータ統合のしやすさが問われることになるでしょう。
確かに。単体で動くツールとして導入するのと、経営判断に繋がるシステムの一部にするのとでは、期待値が違いますから。技術的には面白いですが、現場に持ち込むハードルはまだ高そうです。
はい。この研究は、機械学習技術が家禽の行動監視に応用できることを示した一例です。メリットとして低コストでの監視が可能になる反面、環境依存性や運用負荷という課題も残されています。
技術の成熟度と現場の受け入れ体制、どちらが先に整うかが鍵ですね。選択肢の一つとしては注視しておくべき話題だと思います。今日はここまでです。
背景と課題
ブロイラー養鶏場では、鶏の健康状態や福祉を把握するために行動観察が不可欠である。従来の目視確認は労働負荷が高く、24時間監視には限界がある。そこで、コンピュータビジョン技術を用いた自動行動監視が注目されている。しかし、多くの研究は大型サーバーを前提としており、現場の簡易な設備では導入が難しい。本研究は、安価なAndroidスマートフォン上で動作する軽量モデルを開発し、養鶏場での実用的な監視システム構築を目指す。
手法とデータセット
研究チームは、公開されている養鶏場の動画データセットを使用し、3つの行動クラス(座り、立ち、摂食)を手動でアノテーションした。学習にはYOLOv11モデルを採用し、訓練データ70%、検証データ30%の分割で学習を実行した。その後、モデルをTFLite形式に変換し、Androidアプリとして実装した。これにより、GPU等の専用ハードウェアを持たない一般的なスマホでも推論が可能になる。
実験結果と精度
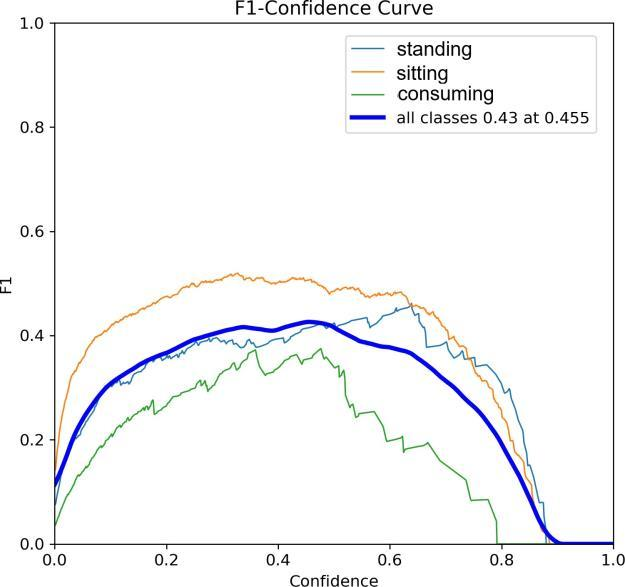
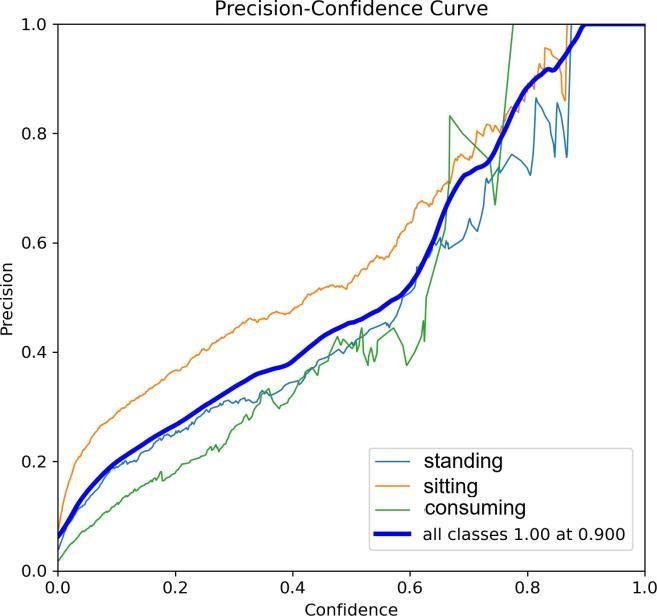
検証結果では、行動クラスによって性能に大きな差が出た。座り行動は平均精度(AP)0.531、精度100%と非常に高い性能を示した。一方、立ち行動はAP 0.428、摂食行動はAP 0.292と低かった。特に摂食行動は再現率0.20と低く、見逃しが多いことが判明した。未公開データを用いた追加検証では、座り98.04%、立ち83.33%、摂食67.65%の精度を記録し、静止姿勢の検出には有効であることが確認された。
誤分類の原因と生物学的背景
摂食行動の検出精度が低い主な原因は、座り行動との視覚的な類似性にある。現代のブロイラーは体重増加に伴い活動量が減少し、座ったまま摂食する姿勢をとることが多い。このため、モデルは座りと摂食を混同しやすい。また、密集飼育環境では個体が重なり合い、オクルージョン(遮蔽)が発生することも誤検出の一因となっている。この誤分類は単なるアルゴリズムの欠陥ではなく、実際の行動パターンに起因する問題である。
限界と今後の課題
本研究のモデルは、静止姿勢の検出には優れているが、動態行動の検出には改善の余地がある。特に摂食行動の再現率の低さは、福祉評価のバイアスを招く可能性がある。今後の課題は、歩行スコアや熱画像などの生理的指標と視覚情報を統合し、行動の曖昧性を解消することである。また、異なる照明条件や鶏舎構造への適応性を高めるため、より多様なデータでの学習が必要となる。
日本農業への適用可能性
日本の養鶏場でも、労働力不足や動物福祉への関心の高まりから、自動監視システムの需要が増加している。本研究のAndroidアプリは、既存のスマホやタブレットで動作するため、初期投資を抑えて導入できる。座り行動の検出精度の高さを活かし、過密状態や活動低下の早期発見に役立てられる。ただし、摂食行動の監視には追加のセンサーやアルゴリズムの改良が前提となる。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: Tracking Ethological Behaviors of Broiler Chickens Through Computer Vision (YoloV11) Using an Android Mobile Device – 著者: Ryan Davi Oliveira de Meneses, Glauber da Rocha Balthazar – 発表日: 2026-11-17 – arXiv ID: 2611.23007v1 – カテゴリ: cs.CV