📄 論文サマリー
著者:Alican Güneş、Robert Selim Hill、Gökhan Hasanoğlu、Murat Kurt
発表:arXiv(コンピュータビジョン)/2611.13920v1
公開日:2026年11月10日
✨ 本論文の新規性
- 固定カメラ環境で撮影した1,506枚のりんご画像を用い、果実本体に加え軸窩と萼部を個別に検出する独自データセットを構築した
- YOLO11sのデフォルト設定を厳密なベースラインとし、解像度や拡張など各要素を単独で検証するアブレーション実験を実施した
- C2PSAブロックを座標注意機構に置換したモデルが、パラメータを10.2%削減しつつ軸窩検出のF1値を0.8217まで向上させた
論文の主張: りんごの自動選別で課題となる軸窩と萼部の検出精度向上を目指し、YOLO11sのアーキテクチャを座標注意機構へ変更した。パラメータを10.2%削減しながら軸窩検出のF1値を向上させ、実機でのリアルタイム処理に貢献する。
今回紹介するのは、トルコのイゲ大学などが発表した論文です。リンゴの選別ラインで、果実本体だけでなく、軸のくぼみと萼の位置をリアルタイムで検出する「CAppleNet」というモデルについて報告しています。
なるほど、選別機の精度向上に関する話ですね。既存のシステムでは果実の輪郭だけを見るケースが多いですが、この研究の一番のポイントはどこでしたか?
ポイントは、単純なモデル改良では性能が上がらなかった点です。YOLO11という標準的な検出器をベースに、解像度や学習データの数、最適化手法を変えた実験を行い、ほとんど改善が見られなかったんです。
あれ、データを増やしたり解像度を上げたりしても、ほぼ横ばいだったんですか。それは意外ですね。
はい。結果として、バックボーンの一部を「座標注意機構」に置き換えたアーキテクチャ変更のみが、パラメータ数を約10%削減しつつ、軸の検出性能を最高値まで引き上げることができました。
軽量化と精度向上を両立させたのは大きな成果ですね。ただ、データセットは1500枚程度と聞きますが、現場での汎用性は確保できるのでしょうか。
そこが注意が必要です。データは固定カメラで撮影されたものですから、自然光や複雑な背景がある圃場での検出とは条件が異なります。あくまで制御された環境での性能です。
つまり、工場内の選別機には向いているが、収穫ロボットのような屋外環境では別の課題がある、という理解で合っていますか。
その通りです。また、複数の改良手法を組み合わせても、効果が単純に足し算にならないことも確認されています。設計時の試行錯誤が重要ですね。
開発コストを抑えつつ精度を出すには、やりすぎないことが大事かもしれませんね。導入判断が悩ましいところです。
はい。信頼度閾値を0.15に設定することで、過検出を抑えつつ実用性を確保できることが示唆されています。細部の調整が運用の鍵になりそうです。
数字のチューニング一つで使い勝手が変わるんですね。技術導入時の検証工程の重要性を再認識しました。
自動化が進む果樹産業において、こうした基礎的な検出精度の向上は、後のロボットハンドリングの信頼性に直結しますね。
メリットと課題、両面がある研究ですね。今後の実装事例が気になるところです。今日はここまでです。
背景と課題
りんごの自動選別や包装ラインでは、果実の位置だけでなく、軸窩や萼部といった形態的特徴の正確な検出が不可欠である。これらの部位を正しく認識できないと、機械による向き合わせや欠陥検査の精度が低下し、生産ラインの効率を損なう。従来の研究では果実全体の検出が主流であり、細部の特徴を捉えるための設計要素が個別に評価されていなかった。本研究は、固定カメラ環境下での撮影という現実的な条件を前提に、軸窩と萼部の検出性能を左右する要因を明確にするために実施された。
手法と実験設計
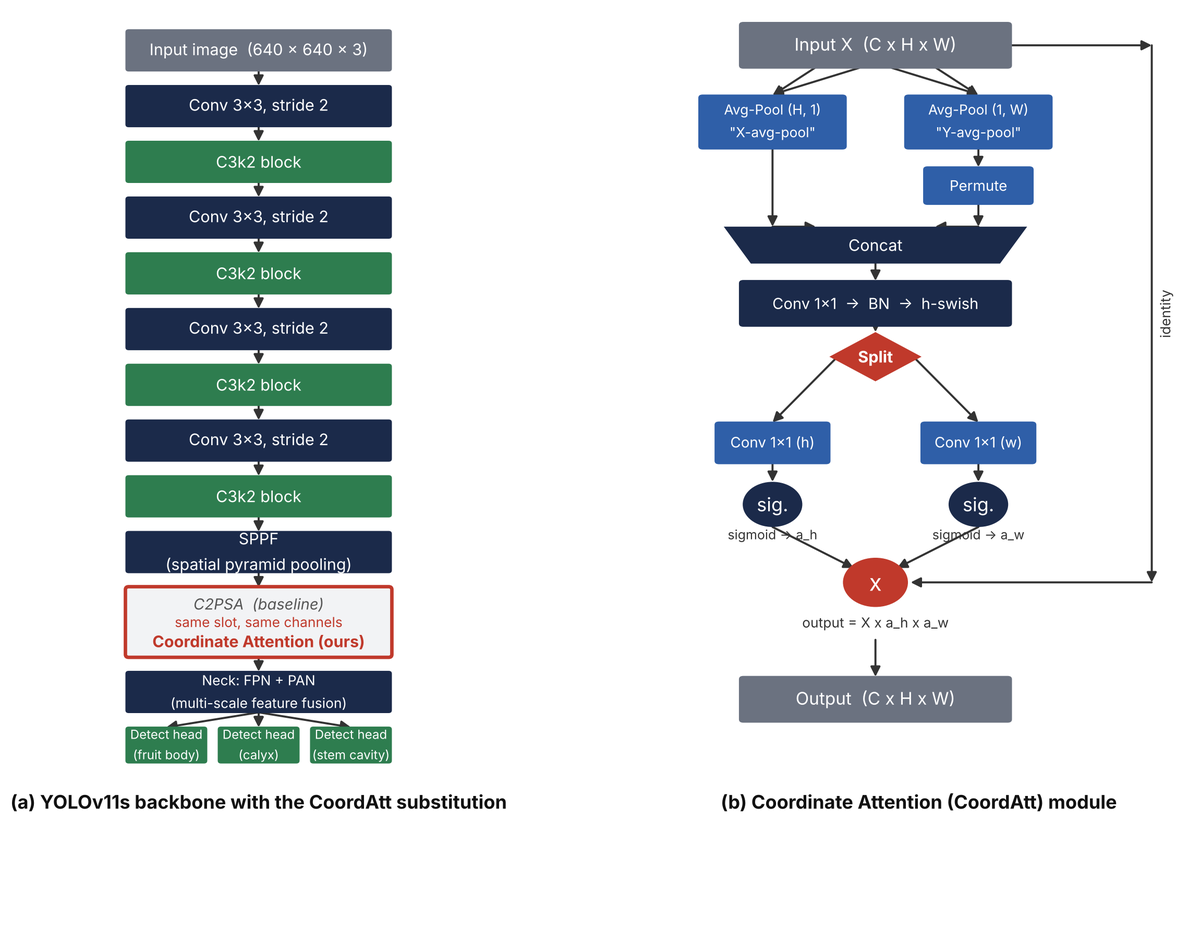
研究チームは、固定カメラで撮影した1,506枚のりんご画像を用い、果実本体、軸窩、萼部の3クラスでアノテーションを行った。ベースラインとしてYOLO11sを採用し、デフォルトのハイパーパラメータで学習させた。その後、入力解像度、データ拡張、オプティマイザ、アーキテクチャ、判定閾値の5つの要素について、一つずつ変更を加えるアブレーション実験を実施した。特にアーキテクチャ面では、バックボーンの一部であるC2PSAブロックを座標注意機構に置換したモデルを検証し、軽量性と精度のバランスを評価した。
主要な実験結果
入力解像度を768×768に上げると、軸窩の再現率が低下し、全体のF1値はベースラインの0.9047から0.8896へ悪化した。データ拡張やオプティマイザの手動調整も、ベースラインを上回る成果は得られなかった。一方、C2PSAブロックを座標注意機構に置換したモデルは、パラメータ数を10.2%削減しながら、軸窩検出のF1値を0.8217まで向上させた。mAP@0.5は0.935を記録し、ベースラインを上回る結果となった。判定閾値を0.15に設定することで、実運用に適したバランスを実現した。
意義と応用可能性
座標注意機構の導入により、計算資源を抑えつつ細部の検出精度を高める道筋を示した。この手法は、固定カメラ環境でのりんご選別ラインに直接適用可能である。軸窩と萼部の正確な位置情報を用いることで、果実の向きを自動調整する機構の信頼性が高まる。これにより、人手による再選別の手間を減らし、生産ラインの稼働率向上に寄与する。軽量なモデル構成は、既存の産業用カメラシステムへの組み込みを容易にする。
限界と今後の課題
本研究は固定カメラ環境での検証に限定されており、屋外や移動中のカメラによる撮影には適用できない。また、データセットは1,506枚と比較的小規模であり、多様な品種や生育段階への汎用性は限定的である。データ拡張とアーキテクチャ変更の組み合わせでは、効果が加算されず、むしろ性能が低下する現象が確認された。今後の研究では、より大規模なデータセットを用いた検証や、クラスごとの重み付け学習など、特定の部位に特化した最適化手法の開発が求められる。
日本農業への適用
日本ではりんごの選別ラインの自動化が進んでおり、高品質な果実の安定供給が求められている。本研究の手法は、既存の選別機に追加のハードウェア投資を抑えて導入できる可能性がある。軸窩と萼部の検出精度向上は、果実の向きを揃えた包装や、傷の有無をより正確に判断することに繋がる。国内の選別機メーカーや農業法人は、この軽量なAIモデルを活用して、設備の更新コストを抑えつつ、選別品質の向上を検討できる。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: CAppleNet: A Coordinate Attention-Based YOLO11 for Real-Time Apple Stem Cavity and Calyx Detection – 著者: Alican Güneş, Robert Selim Hill, Gökhan Hasanoğlu, Murat Kurt – 発表日: 2026-11-10 – arXiv ID: 2611.13920v1 – カテゴリ: cs.CV