📄 論文サマリー
著者:Pedro Oliveira Torrente、Diego Giaretta de Paulo、Lucas Pascotti Valem 他4名
発表:arXiv(コンピュータビジョン)/2611.08928v1
公開日:2026年11月06日
✨ 本論文の新規性
- UAV画像から牛の頭部と背部を個別検出し、飼槽との幾何学的距離を算出するフレームワークを構築した
- Segment Anything Modelで飼槽領域を分割し、頭部位置に基づく整列度や分散度を物理単位で定量化した
- 実農場の110頭規模データで検証し、均一配置と不均衡配置をRMSDやCV値で明確に区別できることを示した
論文の主張: ブラジルの実農場で撮影したUAV画像を用い、YOLOによる牛の頭部検出とSAMによる飼槽分割を組み合わせた。算出した幾何学指標により、飼槽前の牛の整列状態や分散パターンを客観的に評価する手法を提案した。
今回紹介するのはブラジルの研究チームによる論文で、ドローン画像から牛の位置を特定し、餌場の空間パターンを自動解析する手法についてです。
なるほど、畜産の現場でドローンを使う話ですね。特に印象に残った部分はどこですか?
従来は人の目視で判断していた牛の並びや密度を、YOLOという検出モデルと幾何学的な指標で定量化した点が注目されますね。
人の主観が入りやすい作業をデータ化するわけですね。現場でのメリットは具体的には何でしょう?
餌場の混雑状況や牛の整列度合いを客観的な指標で把握でき、給餌管理や動物福祉の判断材料にできるという指摘があります。
労務コストの削減には繋がりますね。ただ、解析結果を現場のオペレーションにどう反映させるかが課題では?
そこが難しいところで、検出精度は高いものの、実運用では天候や牛の動きによる誤検出への対策が必要になります。
ブラジルは大規模牧場が多いですが、この技術の導入コストは中小規模でも見合いますか?
研究ではGPU環境での高速処理が可能とされていますが、ハードウェア導入や運用体制の整備には相応の投資が必要です。
初期投資と回収期間のバランスが悩ましいですね。既存のシステムとの統合性も気になるところです。
画像解析部分は汎用的ですが、現場との接続部分でカスタマイズが必要になるケースが多いようです。
技術自体は進化していますが、導入のハードルは依然として高そうですね。
精度向上の一方で、現場の理解や運用定着には時間がかかるという課題は共通しています。
メリットと課題の両面がある取り組みですね。今後の実証が進むことを期待したいところです。
背景と課題
ブラジルは世界有数の牛肉輸出国であり、畜産の効率化と動物福祉の向上が求められている。従来の飼槽管理は目視に依存しており、主観的な判断や労働集約的な作業が課題となっていた。特に、牛の給餌空間の配置は競争関係や採食量に影響するため、客観的なモニタリングが必要である。本研究では、無人航空機を用いた画像解析により、飼槽前の牛の空間分布を定量化する手法を開発した。
手法・アプローチ
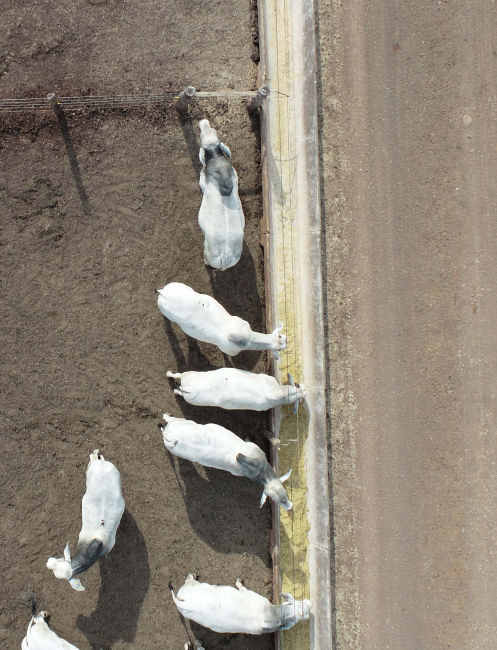
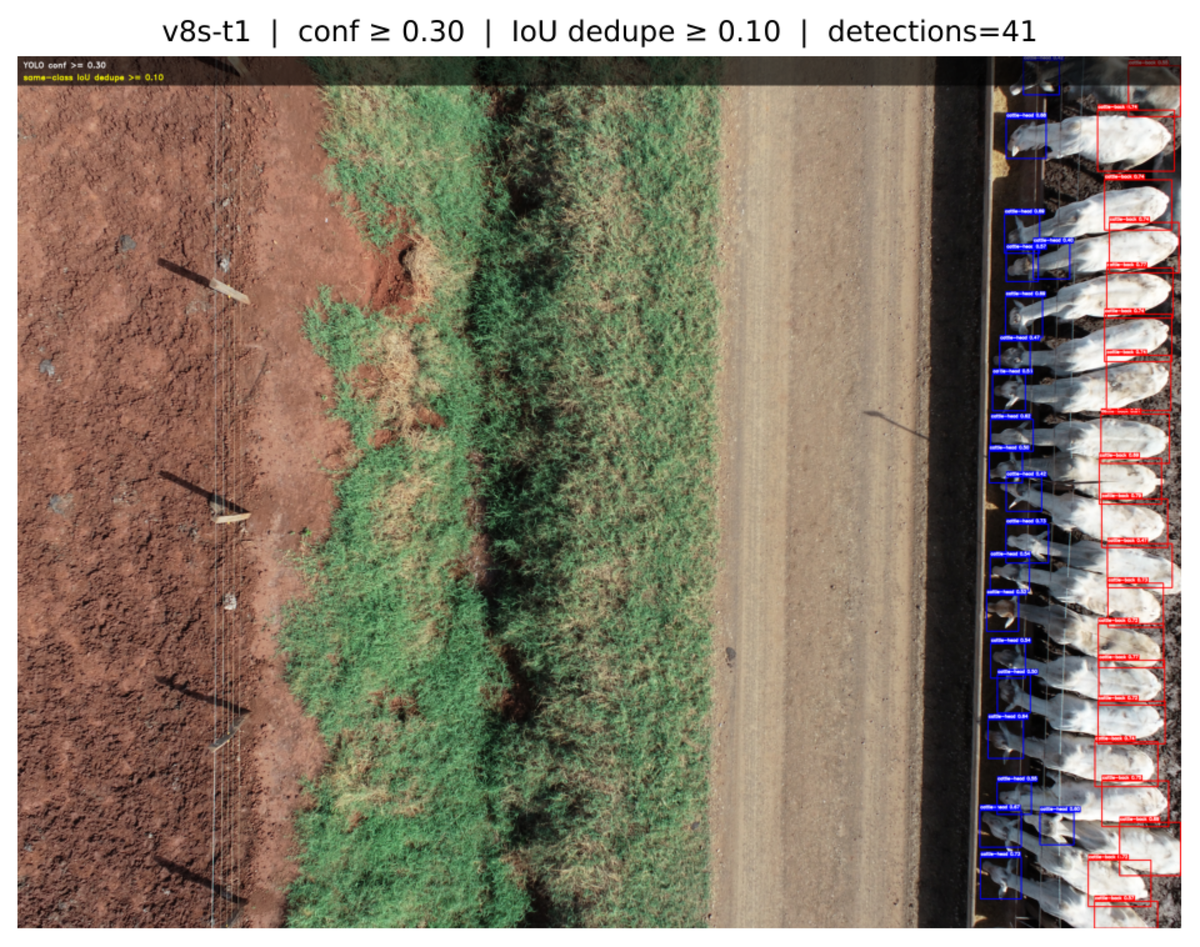
提案手法は、UAV画像からの牛検出と飼槽領域の分割、そして幾何学的指標の算出で構成される。検出にはYOLOv8 smallモデルを使用し、牛の頭部と背部を2クラスとして学習させた。頭部検出は飼槽への向きや近接性を判断するために重要である。飼槽領域の特定にはSegment Anything Modelを用い、直線近似した基準線を抽出した。検出した頭部中心点から基準線への垂直距離や、線に沿った投影点間の間隔を計算し、整列度や分散度を評価した。
実験結果
ブラジル・マトグロッソ・ド・スル州の実農場で撮影した110頭のネローレ牛を含むデータセットで検証を行った。YOLOv8 smallモデルは、mAP50で84.30%、mAP50-95で35.50%の精度を達成した。推論時間はNVIDIA RTX 5060 Ti GPU上で約2.7msであった。均一な配置ではRMSDが1.06m、変動係数が42.70%であったのに対し、不均衡な配置ではRMSDが4.26m、変動係数が96.31%となり、両者の差を明確に区別できた。
意義・応用可能性
本手法により、飼槽前の牛の空間分布を数値化し、給餌管理の意思決定を支援することが可能になる。従来の目視評価では困難であった、牛の密集や隙間の偏りを客観的に把握できる。これにより、過密による競争の防止や、飼槽スペースの最適化に貢献する。また、検出した頭部情報を用いることで、個体識別や行動解析への拡張性も秘めている。
限界と今後の課題
本研究では、飼槽が直線状であることを前提としているため、曲線状やL字型の飼槽には適用できない。また、データセットの画像枚数は232枚と限定的であり、多様な天候や照明条件への汎用性には検証の余地がある。将来的には、異なる形状の飼槽への対応や、動画データを用いた時系列での行動解析、さらには個体識別との統合が課題となる。
日本での適用可能性
日本の肉牛肥育農場でも、飼槽前の牛の配置管理は重要である。本手法を適用することで、広大な放牧場や集約的な肥育場において、ドローンによる効率的なモニタリングが可能になる。特に、労働力不足が深刻化する日本では、自動化された空間解析ツールは、飼料の無駄削減や動物福祉の向上に寄与する可能性がある。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: UAV-Based Computer Vision for Cattle Detection and Feed Bunk Spatial Analysis – 著者: Pedro Oliveira Torrente, Diego Giaretta de Paulo, Lucas Pascotti Valem, Jianglong Yan, Everton Castelão Tetila, Jayme Garcia Arnal Barbedo, Liang Zhao – 発表日: 2026-11-06 – arXiv ID: 2611.08928v1 – カテゴリ: cs.CV