📄 論文サマリー
著者:Utkarsh Bajpai、Cédric Pradalier、Stéphanie Aravecchia
発表:arXiv(ロボティクス)/2611.21035v1
公開日:2026年11月16日
✨ 本論文の新規性
- FlowRowは、地図や畑の幾何学的情報を事前に入力せず、深度カメラと目標位置のみで長距離の自律移動を可能にした。
- Flow Matching技術を用い、列内走行・列間移動・列飛ばしを単一のポリシーで統合し、従来手法では困難な任意の列間移動を実現した。
- Isaac Sim上で構築した900エピソードのベンチマークRowNavBenchで、最強の生成ベースライン比43%増の成功率87%を達成した。
論文の主張: FlowRowは、果樹園やブドウ畑のような半構造化環境で、地図なしで目標地点へ移動するAIナビゲーション手法です。Flow Matchingを用いて、列内走行や列間移動などの複雑な挙動を学習し、シミュレーションで87%の成功率を記録しました。
今回はジョージア工科大学とCNRSの共同研究による「FlowRow」という論文を紹介します。果樹園やブドウ畑のような、列状に作物が並ぶ半構造化環境で、自律移動ロボットが目的地点まで移動するための計画手法です。
列状の畑ですね。確かに直進はともかく、列の端から端への移動や、列間を渡る動きは複雑そうです。この論文の一番のポイントはどこでしょうか。
従来手法は、畑の形状を事前に知っておく必要があり、列の切り替えなどの行動をルールベースで制御していました。対してFlowRowは、地図や畑の幾何学的な知識を持たず、カメラの深度情報と相対的な目標位置だけから、多様な移動軌道を生成します。
事前マップ不要というのは、現場導入のハードルを下げる意味で大きいですね。しかし、その分、認識の誤差や障害物への対応が厳しくなりそうです。
そこが課題ですが、研究チームは「RowNavBench」というベンチマークを開発し、ブドウ、レモン、リンゴの3種類の畑で評価を行いました。結果として、FlowRowは87%の成功を収めています。
87%とは高い数字ですね。比較対象の強化学習ベースの手法が44%とのことですから、倍以上の差がついています。この数字はどんな条件でのものですか。
900エピソードという大規模なシミュレーションでの結果です。列の長さ、間隔、曲がり、雑草の生え具合など、多様な環境変化を考慮しています。実世界でのゼロショット展開も検証されていますが、シミュレーション上の性能として捉えるべきでしょう。
シミュレーションとはいえ、多様な条件網羅は信頼性を高めますね。ただ、実運用では泥や滑り、機体の故障など非モデル的な事象も起きます。ROI(投資対効果)を考えると、この精度で現場投入が可能かどうかが気になるところです。
確かに、研究の目的は「任意の列間移動を可能にすること」であり、完全な無人化そのものではありません。人間が遠隔監視し、異常時に介入する前提であれば、この技術は列管理の省力化に貢献できる可能性があります。
なるほど。完全自動化を目指すのではなく、既存の人力作業を部分的に支援するツールとして捉えるべきですね。そうすれば、初期投資の回収期間も現実的な範囲に収まりそうです。
その通りです。この手法の利点は、畑の改変が少ないことです。事前マップ作成の手間や、特定の作物に特化したパラメータ調整が不要になり、異なる農場への移植性が高まります。
移植性はビジネスモデル上重要ですね。ただし、日本では農地の区画が海外の広大な畑とは異なり、小規模で不規則な場合も多いです。こうした環境でどこまで汎用的に機能するかは、今後の検証が必要でしょう。
そこが今後の適用検討のポイントですね。メリットとして、地図依存の解消と多様な行動の統合がありますが、課題として、実世界でのセンサーノイズへの頑健性や、計算リソースの消費は依然として残ります。
技術的な成熟度と現場の受容度のバランスを見極める段階ですね。興味のある方は、公開予定のデータセットやコードを確認してみるのが良いかもしれません。今日はここまでです。
背景と課題
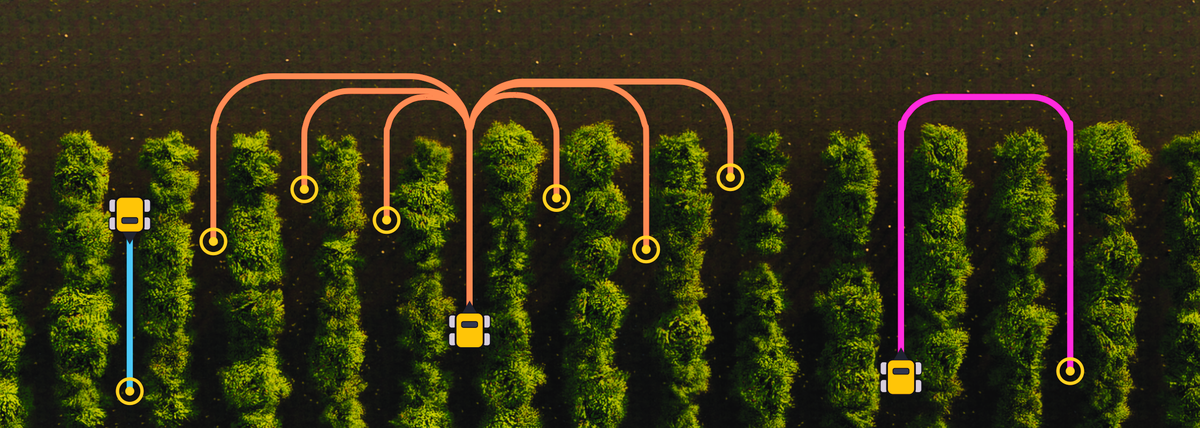
果樹園やブドウ畑では、作物が列状に並び、列間を移動する通路が存在する。自律ロボットが特定の樹木へ向かう場合、単に直進するだけでなく、列内走行、列端での旋回、隣接列への移動、さらには複数の列をまたぐ移動が必要になる。従来のシステムは、畑の幾何学的情報を事前に把握し、GNSSによる正確な位置推定を前提としていた。しかし、樹冠によるGNSS信号の遮蔽や、雑草・石による通路の狭小化により、位置推定が乱れると参照パス追従が破綻する。また、既存の知覚ベース手法は列内走行には強いが、列間移動には事前の幾何学情報に基づくルールが必要であり、柔軟な目標到達が難しかった。
手法・アプローチ
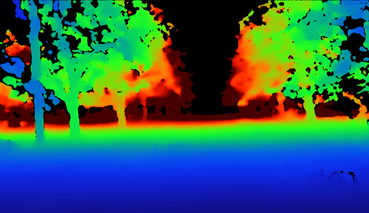
本研究はFlowRowというFlow Matchingベースの局所プランナーを提案する。ロボットは深度カメラからの観測と、ロボット座標系で表現された長距離目標位置を入力とする。FlowRowは、目標位置を極座標でエンコードし、直近4枚の深度画像履歴とTransformerで統合したコンテキストから、SE(2)空間上のBスプライン制御点群を生成する。この制御点群から複数の候補経路を作成し、障害物回避と目標への近接性を考慮したスコアリングで最適経路を選択する。学習には、シミュレーション環境AgriGenで生成した178件のデモデータを使用し、目標がプランニングホライズン内と外にある場合の両方を監督するBi-Horizon Supervisionを採用した。
実験結果
評価には、Isaac Sim上で構築した新ベンチマークRowNavBenchを使用する。このベンチマークは、レモン園、ブドウ畑、りんご園の15シーンで構成され、列長、列間隔、曲率、雑草密度などを変化させた900エピソードを含む。FlowRowは、列内走行、列間移動、横断移動の全タスクで高い性能を示した。特に、複数の列をまたぐ横断移動では、NavDPやSanD-Plannerなどの既存生成ベースラインがほぼ失敗する中、FlowRowは82%の成功率を記録した。全体では87%の成功率を達成し、最強のベースラインであるSanD-Plannerの44%を大きく上回った。また、位置推定誤差が存在する条件下でも、参照パス追従型コントローラーよりも安定した挙動を示した。
意義・応用可能性
FlowRowは、畑の地図や幾何学的情報を事前に入力する必要がないため、異なる形状や作物配置の圃場へ迅速に展開できる。この特性は、収穫ロボットや防除ロボットの実用化において、導入コストと準備時間を大幅に短縮する可能性がある。特に、日本における傾斜地や小規模な果樹園では、GNSSの精度が不安定なケースが多く、視覚情報に基づく自律移動の需要が高い。FlowRowのような手法は、GPS依存度を下げ、環境変化に適応するロボットの開発を加速させる。
限界と今後の課題
FlowRowはシミュレーション環境での学習と評価が中心であり、実機への転送(Sim2Real)は限定的な検証にとどまっている。シミュレーションでは再現が難しい、土壌の滑り、振動、カメラの汚れ、極端な照明条件など、実環境特有のノイズに対する頑健性は未検証である。また、学習データは特定の作物モデルに依存しており、異なる品種や生育段階への汎化性能にはさらなる検証が必要である。実用化には、実機データを用いた追加学習や、計算リソースの最適化が課題となる。
日本での適用可能性
日本の果樹栽培は、棚栽培や傾斜地など、海外の平野部とは異なる環境特性を持つ。FlowRowの地図不要なナビゲーション機能は、こうした複雑な圃場でのロボット導入を容易にする。例えば、温州みかんやブドウの列間移動において、GPSの精度低下を補完し、視覚情報だけで安全な経路を生成できる。今後は、日本の農機具規格に合わせたハードウェア統合や、国内の圃場データを用いたモデルの微調整が期待される。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: FlowRow: Learning Navigation Behaviors in Agricultural Environments with Long-Horizon Goal-Conditioned Flow Matching Policies – 著者: Utkarsh Bajpai, Cédric Pradalier, Stéphanie Aravecchia – 発表日: 2026-11-16 – arXiv ID: 2611.21035v1 – カテゴリ: cs.RO