- 11月 17, 2026
果樹園・ブドウ畑の自律移動をAIで実現|FlowRowが実現する長距離ナビゲーション
FlowRowは、果樹園やブドウ畑のような半構造化環境で、地図なしで目標地点へ移動するAIナビゲーション手法です。Flow Matchingを用いて、列内走行や列間移動などの複雑な挙動を学習し、シミュレーションで87%の成功率を記録しました。
FlowRowは、果樹園やブドウ畑のような半構造化環境で、地図なしで目標地点へ移動するAIナビゲーション手法です。Flow Matchingを用いて、列内走行や列間移動などの複雑な挙動を学習し、シミュレーションで87%の成功率を記録しました。
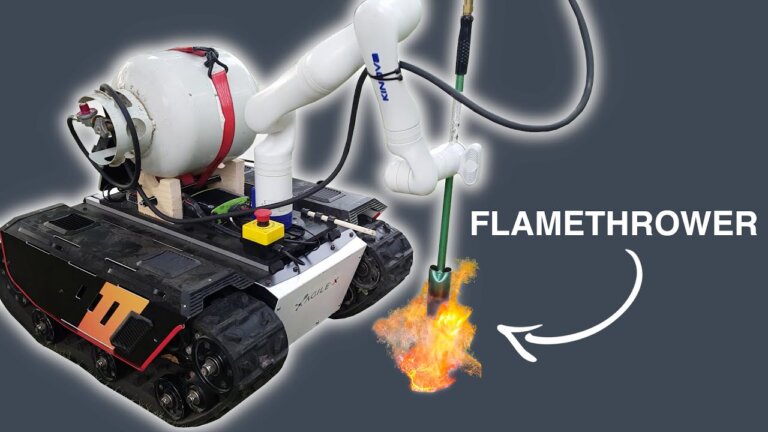
家庭菜園や小規模圃場での雑草対策として、AI画像認識とバーナーを組み合わせた自律除草ロボットの開発事例を紹介します。Roboflowでの学習データ作成から、Jetson NXによる推論、CAN通信を用いたアーム制御まで、具体的なハードウェア構成とソフトウェアフローを解説します。