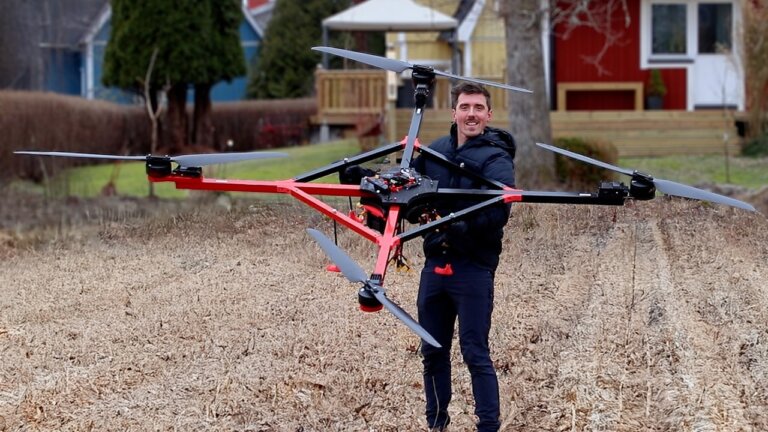
個人制作の100キログラム級大型ドローンの開発過程
要約: 米国の個人開発者が、4基の大型電動モーターを用いて最大100kg以上の揚力を持つドローンを自作しました。総重量約20kgの機体設計や、Pixhawkによる飛行制御、そして試作段階で直面した振動やソフトウェア設定の難しさを記録しています。産業用ドローン開発における構造強度と制御安定性の課題が浮き彫りになっています。
今回は、個人クリエイターが100キログラム以上の重量を挙げられる大型ドローンを自作した動画です。農業現場では、果物の運搬など物流の省力化に期待されていますが、実用化には課題も多いです。
なるほど。個人でそこまで作れるのは驚きですね。特に印象に残った技術的なポイントは何でしょうか。
動力源として4基の高出力モーターを使用し、最大推力は160キログラムに達しています。フレームはアルミ角材と合板で作られており、総重量は約20キログラムです。
推力160キログラムに対して機体自重が20キログラムとは、余裕のある設計ですね。ただ、リチウムポリマーバッテリーだと連続飛行時間は数分程度とありました。
その通りです。動画内でも、バッテリー容量が制限要因であると指摘されています。軽量化のために、合板の一部を切り抜くなどの工夫もされていました。
軽量化と積載量のバランスは難しいところです。現場で使うなら、数分では往復もままならないケースが多いので、バッテリーの大型化か中継基地の設置が必要になりそうです。
一方で、このドローンは翼幅が3メートルを超え、非常に巨大です。搬送性を高めるために、腕部分を折りたたむ構造を採用しています。
折りたたみ機能は重要ですね。大型機だと倉庫への収納や輸送がボトルネックになりがちですから。ただ、複雑な構造は故障率を上げませんかね。
動画では、配線の取り回しや制御システムの連携に苦労する場面もありました。市販の完成品と異なり、自作では細部の調整に時間がかかるようです。
やはり個人制作と産業用では、信頼性の確保コストが異なりますね。農業機械として運用するなら、規制遵守や保険加入も考慮する必要があります。
ええ。日本ではドローンの飛行規制や、農業用途での実証実験も進んでいますが、このクラスの機体となるとハードルは高いと言えます。
技術の進化は面白いですが、採算面では既存の人力や軽トラとの比較が厳しくなりそうです。用途を絞った導入判断が求められますね。
確かに、汎用性よりも特定の課題解決に特化しているかどうかが見どころです。動画では、あくまで個人の挑戦としての側面が強調されていました。
了解しました。技術の限界と可能性を知る良い例ですね。今日はここまでとします。元動画も興味深い内容ですので、ご覧になってみてください。
大型電動モーターと軽量フレームの設計
開発者は4基の大型電動モーターを使用し、合計100kg以上の揚力を確保する機体を構想しました。動力源にはリチウムポリマー電池を採用し、高電流供給と軽量化を両立させました。フレームはアルミ角材と合板で構成し、総重量を約5kgに抑える設計です。輸送時の利便性のため、アームを折り畳める構造を採用しました。ただし、合板の剛性と重量バランスには課題が残りました。最終的な翼幅はプロペラを含め330cm(3.3m)に達し、大型機特有の慣性力が設計に大きく影響しました。
飛行制御システムと通信接続の課題
飛行制御にはGPS付きのPixhawkフライトコントローラーを使用しました。通信プロトコルの互換性問題により、受信機とコントローラー間の接続に4日間を要しました。最終的にDSMプロトコル対応の受信機で動作を確認しました。振動対策として、コントローラーをOリングでマウントし、加速度計やジャイロへの影響を軽減しました。日本国内での産業用ドローン開発でも、通信規格の統一や振動対策は重要な検討事項です。
試作飛行での安定性調整と失敗
初飛行では、PID制御パラメータの調整が不十分で機体が揺れる現象が発生しました。着陸脚の破損やプロペラの破損も複数回発生しました。開発者はMission Plannerなどのソフトウェアを用いて、比例ゲインと積分ゲインを微調整しました。20kgの機体重量は、制御不安定時に大きな衝撃を生みます。産業用途では、こうした試作段階での失敗をいかに迅速に検知し、構造強度を向上させるかが実用化への鍵となります。
農業現場での大型ドローン活用の可能性
動画では具体的な農作業は描かれていませんが、100kg級の揚力は農産物の運搬や大型資材の移動に応用可能です。日本では農林水産省の補助金制度を活用し、運搬用ドローンの実証実験が進んでいます。海外の個人開発事例は、コスト削減とカスタマイズの可能性を示唆します。ただし、安全基準や法規制遵守が前提となります。産業用ドローンの導入検討時は、既存製品との比較に加え、自社環境に合わせたカスタマイズの必要性を評価すべきです。
よくある質問(FAQ)
Q. 大型ドローンのフレーム重量を軽量化するにはどうすればよいですか?
動画ではアルミ角材と合板を使用し、総重量を約5kgに抑えました。合板の不要部分を切除し、剛性と重量のバランスを調整しました。3Dプリント部品でテンプレートを作り、精度を確保しました。軽量化は揚力効率に直結するため、材料選定と構造最適化が重要です。
Q. Pixhawkコントローラーの振動対策には何を使いましたか?
開発者はOリングを用いたマウントでコントローラーをフレームから隔離しました。振動が加速度計やジャイロに伝わるのを防ぎ、飛行安定性を確保しました。産業用機体では、エンジンやモーターの振動が制御精度を低下させるため、適切な防振マウントの採用が必須です。
Q. ドローン飛行制御のPID調整でよくある失敗は何ですか?
動画では、初期設定で機体が激しく揺れる「デス・ウォブル」が発生しました。比例ゲインと積分ゲインの微調整が必要でした。Mission Plannerなどの専用ソフトでパラメータを細かく変更し、安定飛行を達成しました。経験則だけでなく、データに基づく調整が重要です。
Q. 大型ドローンの着陸脚設計で注意すべき点は何ですか?
動画では、着陸脚が3回破損しました。衝撃吸収用のバネと、プロペラ接触を防ぐ高さ確保が課題でした。最終的にネジ棒で補強し、強度を向上させました。重量級の機体は着陸時の衝撃が大きいため、脚部の構造強度と耐衝撃性を十分に設計する必要があります。
Q. 自作ドローンで通信接続がうまくいかない原因は何ですか?
動画では、受信機とPixhawk間の通信プロトコル不一致が原因でした。DSMプロトコル対応の受信機に変更することで解決しました。市販の産業用ドローンでは通信規格が統一されていますが、自作やカスタマイズ時は、各コンポーネントの互換性を事前に確認することが不可欠です。