✨ 本論文の新規性
- ESP32ベースの2台の自律ロボットによるスワーム協調制御を実現し、単機では困難な複数列の同時連続監視を可能にした
- TCS34725カラーセンサーとDHT11環境センサーを融合したマルチモーダルセンシングで、照明条件に依存しない正規化RGBによる健康判定を実装
- ESP-NOW通信を用いた低遅延・低消費電力の無線データ統合により、停止せず走行しながらリアルタイムで健康マップを生成する仕組みを構築
論文の主張: 高価なドローンやマルチスペクトルカメラに代わり、ESP32搭載の低コスト自律ロボット2台が作物列を連続走行。葉の色と環境データを統合し、栄養不足や病気の兆候を84.12%の精度で早期検知、Webダッシュボードで可視化する。
今回は、2026年10月6日にarXivに投稿された「CropSentry」という論文についてお話しします。これは、複数の自律型地面ロボットが協調して動作し、マルチモーダルな葉のセンサーデータを用いて、農作物の行ごとの早期ストレスを検知するシステムに関する研究です。
スワーム型、つまり群れで動くロボットですね。空撮ではなく地面を移動する点に注目が集まっているようですが、特にこのシステムの何が特徴的だとお考えですか?
最大のポイントはそのコスト構造と精度のバランスです。従来のハイパースペクトル画像解析やAI監視システムは高価で複雑なため、中小規模の農家には導入が難しかったんです。しかし、この研究ではTCS34725という安価なカラーセンサーと環境センサーを搭載した2台のロボットを使用し、63回の観察で健康な植物を82.6%、栄養不足を88%、病気を80%の精度で分類することに成功しています。
なるほど、既存の高精度な航空機ベースのシステムと比較して、あえて簡易的なセンサーで挑んでいるんですね。ただ、精度が8割前後というのは、経営判断としては少し微妙なラインにも聞こえます。誤検知のコストはどの程度になるのでしょう?
ご指摘の通り、完全に自動化しきれるレベルではないかもしれません。しかし、研究では「近距離での葉検査」を重視しており、航空機では捉えきれない微妙な色の変化を検知できることが利点とされています。つまり、早期の兆候を捉えて農家に「ここに異常がありますよ」というアラートを出す役割を担うことで、資源の無駄遣いを減らす設計なんです。
なるほど、完全な診断ではなく「一次スクリーニング」のような位置付けですね。それなら、労務コストの削減には直結しそうです。ロボットが2台で稼働するとのことですが、通信の安定性はどうでしたか?農場は電波環境が悪いことも多いので、そこが気になります。
ここが非常に興味深いところで、10回のスレーブ観察において、無線通信の成功率は100%を記録しています。マスターロボットが各スレーブからのデータを収集し、カラーコード化された行セグメントとしてウェブ上のダッシュボードにリアルタイム表示する仕組みです。技術的な堅牢性は、この小規模なプロトタイプ段階では確保されているようです。
通信が安定しているのは大きなメリットですね。ただ、導入コストや回収期間について、論文内で具体的な数字は出ていますか?中小農家向けとはいえ、初期投資がどのくらいかかるのか、ビジネスモデルとしてはそこが分かれ目になりそうです。
論文では「低コスト」という点が繰り返し強調されていますが、具体的な金額や回収期間は明記されていません。ただ、使用されているハードウェアは市販の汎用品に近いもので構成されているため、従来の専門機器に比べれば大幅に安価であることは推測できます。FAOのデータでは、病害虫による年間損失は約2900億ドルとされており、この市場に手頃な価格帯で参入する意義は大きいと言えます。
市場のポテンシャルは確かに大きいですね。一方で、こうした新しい技術は補助金頼みになりがちで、政策変更で揺らぐリスクもあります。あと、地形の影響はどうでしょう?日本の圃場は区画が細かく、傾斜も多いので、2台のロボットが効率的に巡回できるかは地域次第かもしれません。
それは重要な視点ですね。論文では「行間を自律走行する」という前提ですが、実際の日本の農業環境では、狭い区画や障害物への対応が課題となるでしょう。技術的にはナビゲーションアルゴリズムの改善が鍵になります。この研究は、あくまで「アクセス可能性とスケーラビリティ」の実証を目的としており、すべての農業形態に即座に適合する万能解というよりは、一つの選択肢として提示されていると捉えるのが妥当です。
「選択肢の一つ」という捉え方が健全ですね。メリットとして、人手不足への対策や早期発見による損失回避が挙げられますが、導入には圃場の整備や運用体制の構築という課題も残ります。技術の成熟度と現場の受け入れ態勢、どちらが先に整うかが、普及の鍵になりそうです。
そうですね。研究チームは、中小規模の農家にとって実現可能なソリューションであることを示唆していますが、実運用においては、この84.12%という分類精度をどう現場で活用するかが問われることになります。技術そのものだけでなく、運用フローとの整合性が重要ですね。
データと現場のギャップをどう埋めるか、ですね。興味深い事例でした。導入には地域や規模で判断が分かれそうですが、選択肢が増えること自体は歓迎すべきことです。今日はここまでです。
背景と課題:中小規模農家向けの低コスト監視技術
FAOによると、病害虫による世界的な作物損失は年間約2900億ドルに達し、早期検知が食料安全保障の鍵となる。しかし、従来のUAV(ドローン)やマルチスペクトル画像解析は高精度だが初期投資が高く、中小規模農家には導入ハードルが高い。また、既存のロボット技術は「停止してスキャン」を繰り返すため、広範囲の連続監視には不向きだった。本研究は、低コストで連続走行可能な自律ロボット群により、現場で即座に使える作物健康監視システムの実現を目指した。
手法:CropSentryの構成と連続走行アルゴリズム
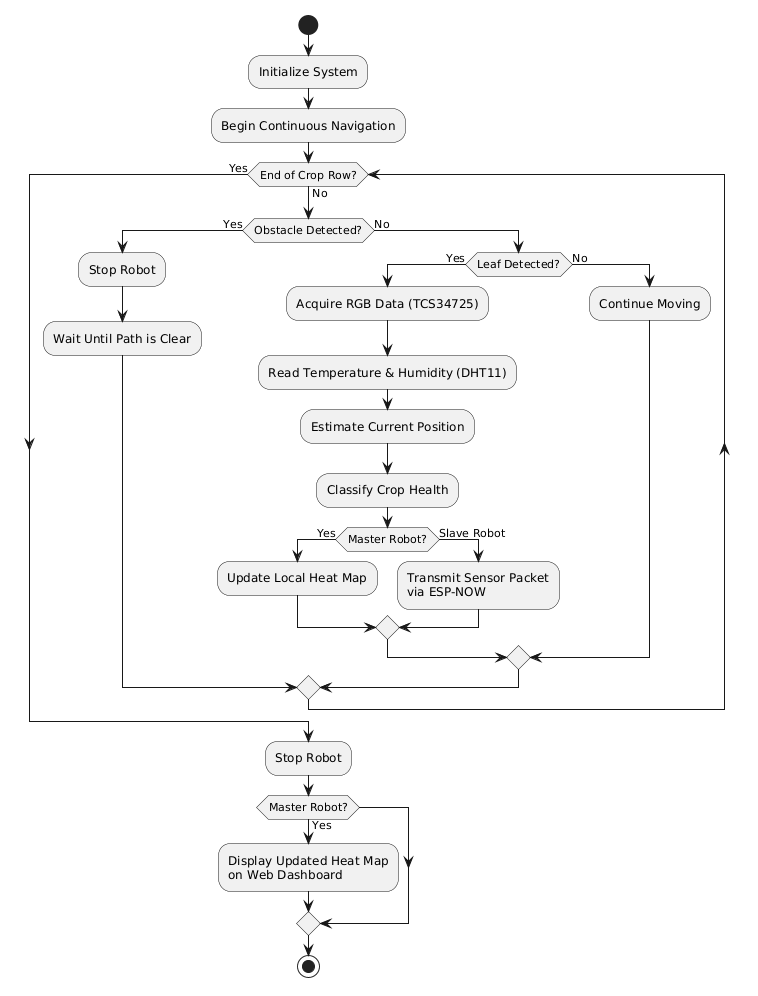
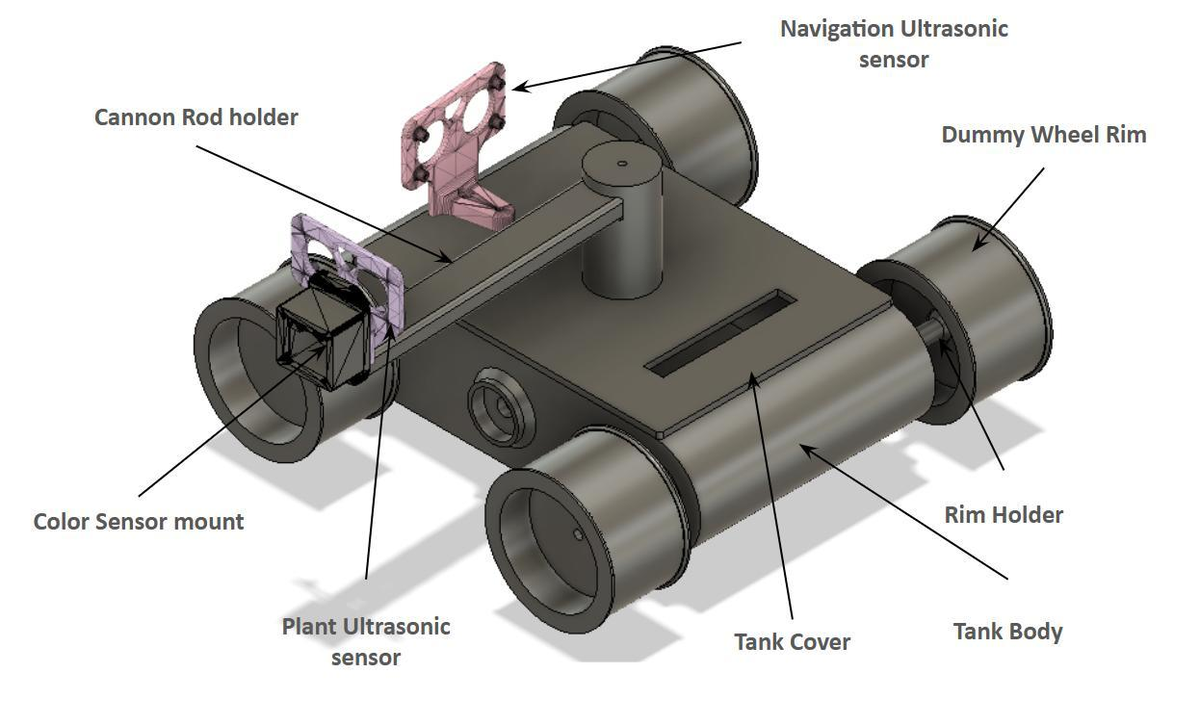
提案システム「CropSentry」は、ESP32マイコンを搭載した2台の自律ロボット(マスタとスレーブ)で構成される。各機にはTCS34725 RGBカラーセンサー、DHT11温湿度センサー、障害物検知用および葉検知用の超音波センサー(HC-SR04)が搭載されている。ロボットは作物列を連続走行し、超音波センサーで葉の接近を検知した瞬間に色データを取得。取得データはESP-NOWプロトコルでマスタへ送信され、マスタ側で統合・分類される。位置推定は速度と時間に基づくデッドレコニング(D=v×t)で行い、列をセグメント化して空間マップを作成する。
実験結果:健康・栄養不足・病気の3分類精度
豆類を用いた実証実験では、健康、栄養不足、病気疑いの3カテゴリーで計63回の観測を実施。全体的な分類精度は84.12%を達成した。内訳は、健康植物が82.60%、栄養不足植物が88.0%、病気疑い植物が80.0%であった。特に栄養不足の検出精度が高いのは、葉緑素分解に伴う黄色化がRGB値の正規化処理で明確に捉えられたためと分析される。また、ESP-NOW通信によるスレーブからのデータ転送は10回すべて成功し、通信成功率100%、パケットロス・重複ゼロを記録した。
意義と応用:リアルタイム可視化と資源最適化
本システムは、マスタロボットが構築するWebダッシュボードにより、作物列の健康状態を緑(健康)、黄(栄養不足)、赤(病気疑い)の色分けでリアルタイム表示する。これにより農家は圃場全体を歩行せずとも、局所的なストレスゾーンを特定し、肥料や農薬のスポット散布などの適切な対応が可能になる。複数機による並列監視により、単機運用比で監視エリアを拡大でき、中小規模の圃場における労力削減と資源利用効率の向上に寄与する。
限界と今後の課題:照明依存と誤分類の改善
RGBベースの分類は、日照条件や葉の向き、表面の光沢など外部要因の影響を受けやすく、初期症状が弱い段階では栄養不足と病気の症状が類似し、隣接クラスへの誤分類が発生した。また、位置推定にホイール式オドメトリを用いていないため、長距離走行での累積誤差が課題として残る。今後の研究では、照明補正アルゴリズムの導入、より高精度な位置推定技術の統合、および土壌水分センサーなど追加センサによるマルチモーダル化が進められる予定である。
日本での適用可能性:施設園芸と省力化への展開
日本では高齢化と人手不足が深刻化しており、低コストで導入可能な自律監視ロボットの需要が高い。本システムのESP32ベースの構成はハードウェアコストを抑えており、イチゴやトマトなどの施設園芸における列間監視への応用が期待される。特に、ドローン飛行が困難なハウス内や、微細な葉色変化が重要となる高付加価値作物の栽培現場において、農家の負担軽減と収量安定化に貢献する可能性がある。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: A Swarm-Coordinated Multi-Robot System for Early Stress Detection in Agricultural Rows Using Multimodal Leaf Sensing – 著者: Rishi Gupta, Astha Goyal, Vinay Vishwakarma – 発表日: 2026-10-06 – arXiv ID: 2610.08603v1 – カテゴリ: cs.RO