AIで雑草を特定し、炎で処理する自律型除草ロボットの開発事例
要約: 家庭菜園や小規模圃場での雑草対策として、AI画像認識とバーナーを組み合わせた自律除草ロボットの開発事例を紹介します。Roboflowでの学習データ作成から、Jetson NXによる推論、CAN通信を用いたアーム制御まで、具体的なハードウェア構成とソフトウェアフローを解説します。
今回紹介するのは、Dave’s Armouryというチャンネルの動画です。趣味や子育てで庭仕事に時間を割けない家庭向けに、AIで雑草を検知し、炎で焼却する自律型除草ロボットを開発する過程を追った内容なんですよね。
なるほど、除草剤を使わずに物理的に処理するというアプローチですね。除草剤規制が厳しくなる中、興味深いです。特に印象に残った技術的なポイントはどこでしたか?
やはり、画像認識モデルの構築プロセスでしょう。スマホで庭を撮影し、雑草を手動でアノテーションして学習させるわけですが、Roboflowというツールを使ってデータ拡張を行い、Google ColabのGPU環境で訓練しています。これにより、低コストで高精度な検知モデルを実現している点が特徴です。
確かに、AI開発の敷居は下がっていますね。ただ、家庭用のロボットとして考えると、この開発コストと維持費のバランスが気になるところです。
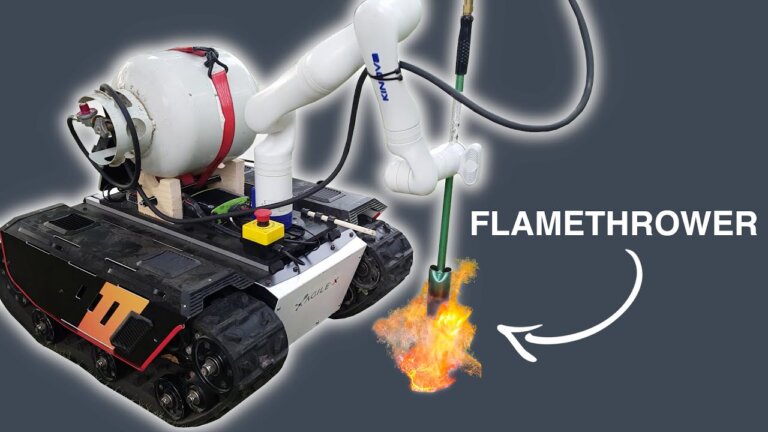
ハードウェア構成を見ると、AgileX Robotics製のバギー型プラットフォームに、Konova社の小型アーム、そしてCompute ModuleとしてJetson Nano相当のボードを搭載しています。CAN通信で連携させ、IMUで位置推定を行うという、産業用ロボット向けの堅実な設計です。
産業用パーツを流用しているんですね。家庭向けとしては高コストになりそうですが、プロ向けならあり得る構成でしょうか。
実は、動画制作者はカナダ在住で、除草剤の使用規制が厳しい地域なんです。そこで「ローズバッド」と呼ばれるプロパンガストーチをアームで操作し、雑草のみを焼き払うという手法を採用しています。燃料節約のため、バルブを物理的に開閉させる工夫までしています。
物理的な操作でガスを制御するのは面白いですが、安全性の担保が難しいですね。火災リスクや、風による熱の拡散など、環境条件による誤作動は避けられないのでは?
その通りで、動画内でも「単眼カメラなので精度は完璧ではない」と明言されています。雑草の周囲ごと焼き払うことで、多少の位置誤差を許容しているわけです。完全な自律性というよりは、人間の監視下での半自律的運用に近い印象ですね。
つまり、完全無人運用ではなく、人間が管理する前提のツールということですね。労務コスト削減を期待する商業農業では、この「監視」のコストが無視できないはずです。
ええ。大規模圃場での導入を考えると、1台あたりの処理速度や、複数台のスケジューリング、そして故障時のメンテナンス体制が課題になります。現状では、DIY的な試作段階であり、製品化にはまだハードルが高いと言えるでしょう。
初期投資の回収期間を考えると、個人宅の庭ならともかく、営利目的での導入は慎重に判断する必要がありますね。技術自体は魅力的ですが、市場性という点では議論が分かれそうです。
そうですね。除草剤不使用というトレンドには合致していますが、実用性とのバランスをどう見るかが問われる事例だと思います。
メリットと課題の両面が見える良い事例でした。これからの動向、引き続き注目ですね。
AIによる雑草検知の仕組みと学習データ作成
雑草を正確に除去するためには、まずAIモデルに「雑草」と「作物・芝生」の違いを認識させる必要があります。動画では、スマートフォンで撮影した画像から雑草部分をアノテーション(ラベル付け)し、学習データを作成しています。この工程には「Roboflow」というツールを使用しており、既存の画像から変換処理を加えて学習データを増やす機能を活用しています。ニューラルネットワークの学習は、人間が繰り返し教えるのと同様に、画像と正解の位置を何度も入力して誤差を減らしていくプロセスです。GPUを用いることで並列処理が可能になり、学習時間を大幅に短縮できます。個人レベルでは、Googleの「Collaboratory」のようなクラウド環境でGPUを利用し、高価なハードウェアを持たずにモデル開発を行うことが現実的です。
制御システムのハードウェア構成と通信プロトコル
ロボットの頭脳として採用されているのは「NVIDIA Jetson NX」です。これはエッジAIコンピューティングに特化したモジュールで、CUDAコアを搭載しており、画像認識などのAI推論を高速に行えます。電源管理には電圧コンバーターを用い、バッテリーの電圧変動を安定した24ボルトに変換しています。ロボット本体との通信には「CAN(Controller Area Network)」プロトコルを使用しています。CANは自動車業界で広く使われている規格であり、信頼性の高いコマンド送信とフィードバック取得が可能です。また、位置推定精度を高めるために、ジャイロスコープ、加速度計、磁気計を組み合わせたIMU(慣性計測装置)「GX5」を導入しています。これにより、ロボットの移動軌跡を正確に補正し、安定した動作を実現しています。
除草アームとバーナーの機械的実装
除草作業の実行部分には、7軸の協働ロボットアーム「Konova Gen 3」が搭載されています。このアームは小型ながら高出力であり、モバイルロボットへの搭載に適しています。アーム先端には、プロパンガスを燃料とするバーナー(動画では「Rosebud」と呼ばれる装置)が取り付けられています。除草方法としては、化学除草剤ではなく「火炎除草」を採用しています。これは、カナダの一部地域で除草剤使用に規制があるため、環境負荷や規制回避の観点から選択された手法です。アームの動きによってバーナーのバルブを開閉する仕組みを構築し、プロパンガスの消費を抑えつつ、雑草の成長点に熱を加えて枯死させています。アーム内蔵のステレオカメラも活用されていますが、静止物体の検知には通常の映像フィードが主に使用されています。
日本での導入に向けた課題と可能性
動画の事例は家庭菜園や小規模な芝生を対象としていますが、この技術構成は日本の小規模農家や果樹園の除草ニーズにも応用可能です。日本では、農林水産省の「スマート農業技術の開発・実証プロジェクト」などを通じて、除草ロボットの導入に対する補助金制度が存在します。ただし、海外のような広大な芝生とは異なり、日本の圃場は区画が細かく、障害物が多い傾向があります。そのため、単眼カメラによる深度推定ではなく、LiDARやステレオカメラを組み合わせた高精度な3Dマッピングが必要になるケースが多いです。また、火炎除草は火災予防の観点から、消防法や自治体の条例を確認する必要があります。自作ではなく、既存の商用ロボットへのAI機能追加や、アーム制御技術の応用を検討することが現実的な導入パスとなります。
よくある質問(FAQ)
Q. AI除草ロボットの学習データ作成には、どの程度の画像が必要ですか?
動画では具体的な枚数は明記されていませんが、Roboflowなどのツールを使い、撮影した画像から雑草部分をアノテーションし、データ拡張(変換処理)を行うことで、限られた元画像から学習に必要な大量のデータセットを作成しています。重要なのは、雑草の種類や生育段階、背景のバリエーションを含めた多様なデータを準備することです。
Q. 自作ロボットで使用するGPU環境は、個人でも無料で利用できますか?
はい、動画では「Google Collaboratory」を使用しています。これはブラウザ上でPythonコードを実行できるクラウド環境で、GPUへのアクセス権が無料で提供されています。高価なGPU搭載PCを用意しなくても、インターネット接続環境があれば、ニューラルネットワークの学習や推論を行うことが可能です。
Q. 火炎除草は、化学除草剤と比べてどのようなメリットがありますか?
最大のメリットは、化学物質を土壌や作物に残留させないことです。動画の事例では、カナダの一部地域で除草剤使用に規制があるため、火炎除草が選択されました。また、雑草の成長点に熱を加えることで即効性があり、環境負荷を低減できる点が挙げられます。ただし、火災リスク管理が必須です。
Q. ロボットアームの制御に「CAN」通信を使う理由は何ですか?
CAN(Controller Area Network)は、自動車産業などで広く使われている信頼性の高い通信プロトコルです。ノイズ耐性が高く、複数のデバイス間でのコマンド送信と状態フィードバックをリアルタイムで行えます。動画では、Jetson NXとロボット本体、アームコントローラー間の通信にCANを使用し、安定した動作制御を実現しています。
Q. IMU(慣性計測装置)は、ロボットの位置精度にどう貢献しますか?
IMUはジャイロスコープ、加速度計、磁気計のデータを融合し、ロボットの姿勢や移動距離を推定します。動画では「GX5」という高性能IMUを使用し、車輪の空転や滑りによる誤差を補正しています。これにより、カメラ画像だけでなく物理的な移動データを加えることで、雑草の位置をより正確に特定し、アームの動作精度を高めています。