📄 論文サマリー
著者:Yimeng Liu、Mi Zhang、Younsuk Dong、Zhichao Cao
発表:arXiv(人工知能)/2610.02038v1
公開日:2026年10月01日
✨ 本論文の新規性
- LLMの提案を物理シミュレーターで検証・修正する「提案-検証-修正」ループを実装し、言語モデルの誤りが物理的な被害につながるのを防いだ
- 高速な日次制御と低速な季節横断的な学習を分離し、物理法則や実行権限を変更せずに、失敗パターンから文脈知識のみを更新する仕組みを構築した
- Michigan、Texas、Coloradoの複数作物・年次データで評価し、従来手法比で灌漑水量を約51%削減しつつ、総合制御コストを最小化した
論文の主張: LLMを灌漑制御に導入する際、物理的な実行権限は数値モデルに保持させ、LLMには文脈的な提案と修正のみを担わせる「Mimir」を開発。複数環境での検証で、灌漑水量を大幅に削減しながら、作物ストレスや排水損失を含む総合コストを最小化した。
今回紹介するのは、ミシガン州立大学などが発表した「Mímir」という灌漑制御用LLMエージェントに関する研究です。従来のAIエージェントと異なり、物理的な制約を破らないように設計されており、長期間にわたる灌漑の意思決定を安定して行う点が特徴なんですよね。
なるほど、LLMが農業の現場判断に関わるというのは話題になっていますが、この「物理的な制約」というのが重要そうですね。特に印象に残ったポイントはどこですか?
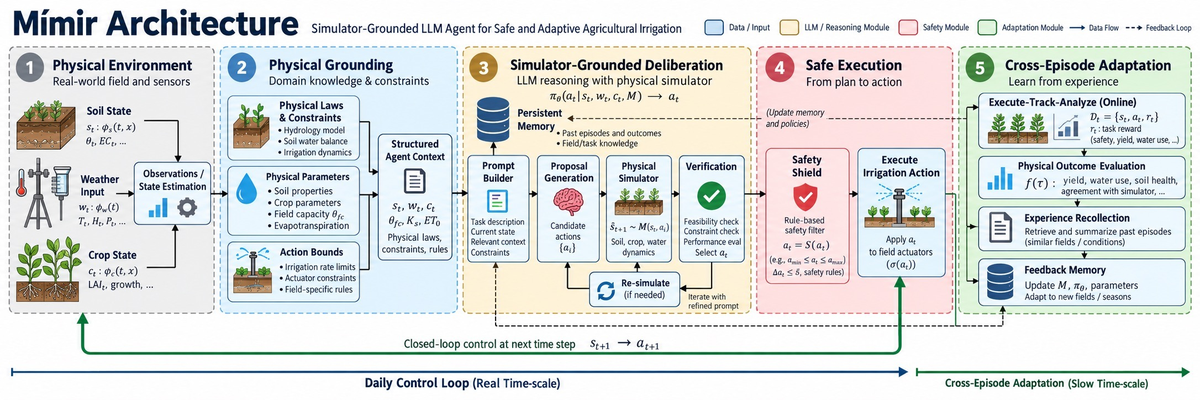
最も興味深いのは、「二つの修復時間軸」という仕組みです。実行直前にシミュレーターで数値的に検証して誤りを修正する「速いループ」と、長期的な失敗パターンを記憶し、将来の判断に活かす「遅いループ」を分けています。これにより、AIが暴走したり、物理的に不可能な指令を出したりすることを防いでいるんです。
AIが「経験」を積むのはいいですが、それが暴走しないようガードレールを厳しくしているわけですね。数字としてのインパクトはどうでしたか?既存のやり方と比べて。
複数の地域や作物での評価で、このシステムは評価された参考手法の中で最も低い制御コストを記録しました。また、過去のスケジュールを単純に再生したケースと比べて、灌漑水量が約51%削減されています。水資源の節約という点では、非常に有意義な結果と言えますね。
水量が半減するというのは、経営的には大きなコスト削減になりそうです。ただ、導入の難易度はいかがでしょうか。LLMを使っているなら、大規模なモデルが必要になるのか気になるところです。
ここが面白いところで、研究ではLLMのモデルサイズを大きくしても、性能は単調に向上しなかったと報告されています。つまり、巨大なモデル自体よりも、物理モデルや検証ツールを組み合わせた「制御アーキテクチャ」の設計が重要だったわけですね。
それは朗報ですね。巨大な演算リソースに依存しないなら、導入ハードルは低くなる可能性があります。しかし、既存の農業システムとの統合や、現場のオペレーターが信頼して運用できるかという点は課題になりませんか?
確かに、現場での信頼性は重要ですよね。この研究では、LLMはあくまで提案役であり、実際の灌漑実行という「権限」は、確定的な数値機構に限定されています。人間の監督下で、AIが提案し、機械が検証してから実行するというフローが徹底されているため、安全面での懸念は抑えられていると言えます。
なるほど、AIに全権委任するのではなく、あくまで「賢い補佐役」という位置づけですね。ただ、この技術が特定の作物や気候に依存していないか、汎用性には議論がありそうです。
評価はミシガン、テキサス、コロラドの複数サイトで行われており、異なる作物や年次での安定性が確認されています。ただし、すべての地域で同じ最適解が出るわけではなく、地域ごとの物理モデルへの適応は必要です。あくまで「物理モデルを正しく構築できる環境」での話である点は留意が必要です。
物理モデルの構築が前提なら、導入初期のデータ整備コストはかかりそうですよね。長期的なROIをどう見込むかが、導入判断のポイントになりそうです。
その通りです。長期的な安定運用と水資源の効率化を重視するなら魅力的な選択肢ですが、初期投資とデータ整備のハードルは存在します。メリットと課題のバランスを、それぞれの農場規模で検討する必要がありますね。
技術的な進歩としては興味深いですね。AIが現場の知見をどう蓄積していくか、今後の展開が気になるところです。今日はここまでとさせてください。
背景と課題:LLMを農業制御に使う際の「物理的な壁」
大規模言語モデル(LLM)は推論やツール利用に優れるが、農業現場のような長期的な物理制御では、誤りが蓄積しやすく、実行後のフィードバックが遅れるという課題がある。従来のLLMエージェントは、言語的な整合性を重視するあまり、物理的な制約(水量、土壌水分の保存則など)を無視した提案を行うリスクがあった。本研究は、LLMを「物理的な真実」から分離し、安全な実行権限を数値モデルに保持させたまま、LLMの適応能力を活用するシステムを構築することを目的とした。
手法:物理モデルとLLMの権限分離「Mimir」
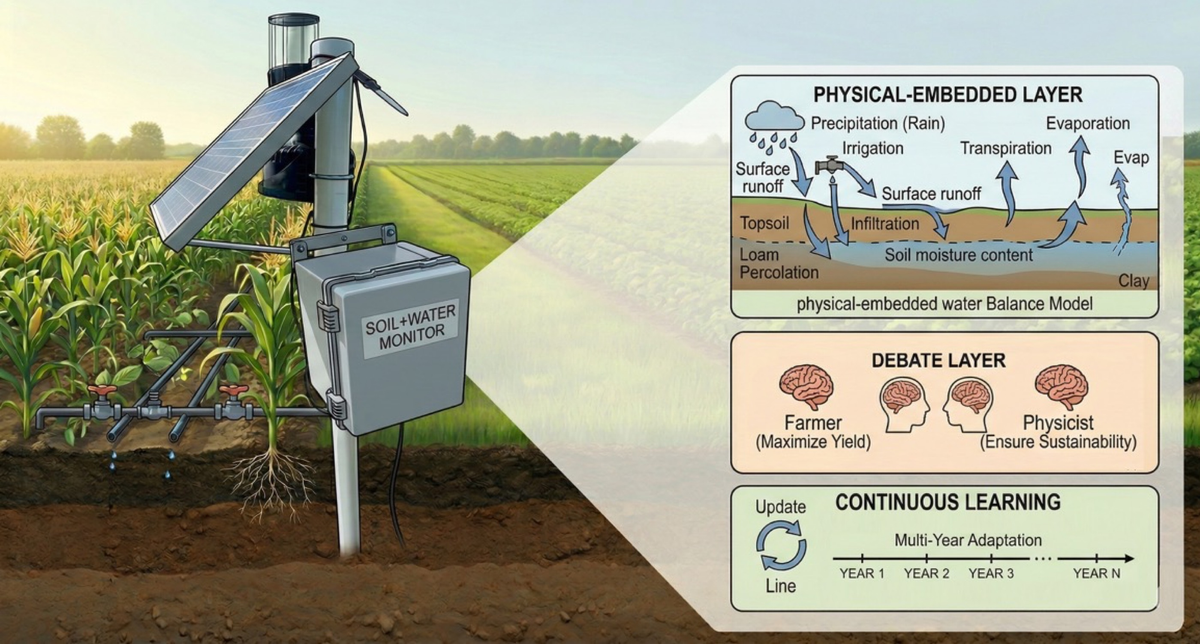
提案された「Mimir」は、2つの時間軸を持つアーキテクチャで構成される。高速ループでは、LLMが灌漑量を提案するが、即座に物理シミュレーターで検証され、実行可能な範囲内で修正される。LLMはあくまで「提案者」であり、最終的な実行権限は決定論的なセレクターとランタイム保証が握る。低速ループでは、季節を超えた失敗パターンを抽出し、将来の提案を導く「永続的な文脈原則」として更新する。重要なのは、この学習過程で物理モデルや安全基準そのものは一切変更されない点だ。
実験結果:灌漑水量を51%削減し総合コストを最小化
Michiganのジャガイモ、Texasのトウモロコシ、Coloradoのトウモロコシおよびヒマワリを含む約6,938日分のデータで評価を行った。Mimirは総合制御コスト100.94±1.80を記録し、評価対象の中で最小となった。灌漑水量は2.58±0.12mmで、過去の履歴に基づく灌漑(5.32±0.57mm)と比較して約51%の削減に成功した。一方、単純なルールベースのMAD-50はコスト134.33、強化学習ベースのDRLICはコスト924.47と高かった。アブレーション実験では、物理シミュレーションによる検証や永続的な文脈記憶を削除すると、制御コストが大幅に悪化することが確認された。
意義と応用:AIの「創造性」を安全な枠組みで活用
本研究の意義は、AIエージェントの「自己改善」を物理的な安全基準と切り離した点にある。LLMが学習して賢くなるほど、物理的な制約を無視して暴走するリスクを排除し、あくまで「文脈的な判断力」のみを向上させる設計だ。これにより、気候変動による降雨パターンの変化や、作物ごとの微妙な水分要求の違いに対し、柔軟に対応しながらも、土壌の過湿や乾燥による被害を防ぐことが可能になる。農業以外の分野でも、物理的な安全が求められるロボティクスやエネルギー管理への応用が期待される。
限界と今後の課題:LLMサイズによる性能向上は限定的
実験では、LLMのモデルサイズを大きくしても、制御性能に単調な向上は見られなかった。これは、制御の質がLLMの推論能力そのものよりも、物理モデルとの連携アーキテクチャに依存していることを示唆する。また、評価は retrospective(事後評価)であり、実際の収穫量(Yield)そのものではなく、灌漑量、ストレス、排水などを組み合わせた「制御コスト」を指標としている点に注意が必要だ。今後は、実際の収量データとの相関検証や、より複雑な土壌・気候条件での汎用性向上が課題となる。
日本での適用可能性:水田以外の畑作や施設園芸への展開
日本では水稲灌漑が主流だが、野菜や果樹の畑作、特に節水が課題となる地域や、施設園芸での精密灌漑において本手法は有効だ。日本の農業現場では、経験に基づく「勘」による灌漑が行われがちだが、Mimirのような物理モデルとAIを組み合わせることで、経験則をデータで補正し、水資源の最適化と作物の品質安定を同時に達成できる可能性がある。既存の気象データや土壌センサーと連携させることで、小規模農家でも導入可能なスマート灌漑システムへの発展が期待される。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: Mimir: Physics-Grounded LLM Agents for Long-Horizon Irrigation Control – 著者: Yimeng Liu, Mi Zhang, Younsuk Dong, Zhichao Cao – 発表日: 2026-10-01 – arXiv ID: 2610.02038v1 – カテゴリ: cs.AI