📄 論文サマリー
著者:Alessandro Masini、Matteo Frosi、Mirko Usuelli、Matteo Matteucci
発表:arXiv(ロボティクス)/2609.26315v1
公開日:2026年09月22日
✨ 本論文の新規性
- 果樹園環境に特化したオンラインセマンティックガウススプラッティングSLAMシステムを初めて実現
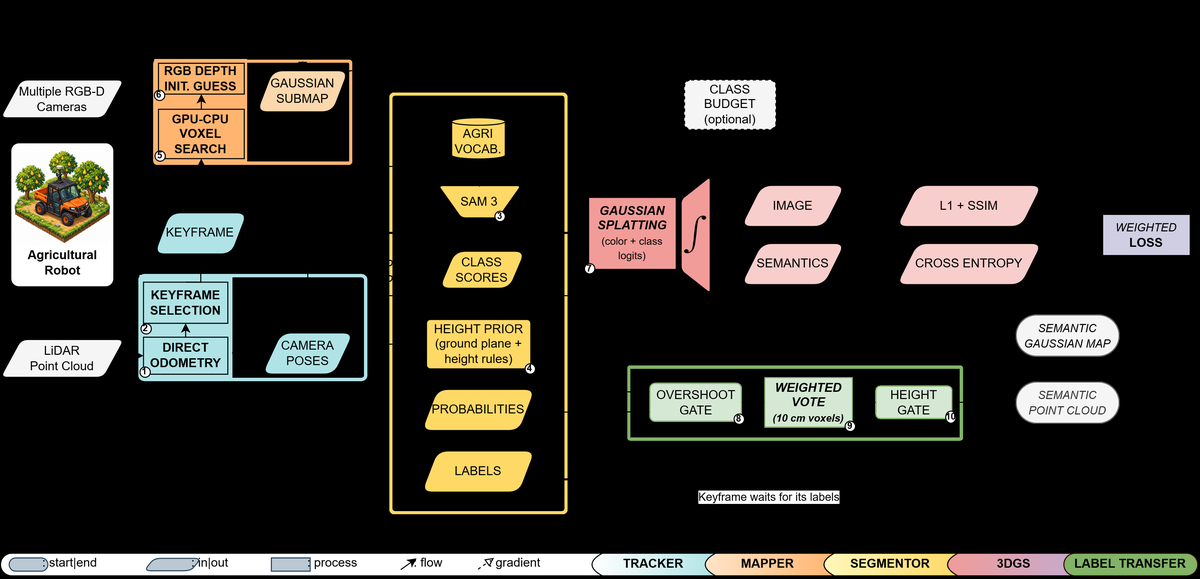
- 薄い構造(幹、支柱)のセマンティックラベルを高精度に保持するための高度な高度制約とマルチビュー融合手法を導入
- クラスごとのガウスプリミティブの確保量を制御し、重要だが空間的に限られた構造にリソースを割り当てる新方式を提案
論文の主張: 果樹園の複雑な構造を高精度にマッピングするための新しいセマンティックガウススプラッティングSLAM手法ArborSplatを提案。薄い構造のセマンティックラベル精度が従来手法を大きく上回り、実時間での処理が可能。
ArborSplatという新しいSLAM手法が紹介されています。果园のロボットが使用する3Dマップを、リアルタイムかつセマンティックに構築する仕組みです。
なるほど、果园の細かな構造物を正確に認識できるってことですね。特に木の幹や支柱、果実を区別できるって、実用性が高いですね。
この手法の最大の特徴は、3D Gaussian Splattingをベースにしながら、セマンティックな情報もリアルタイムで最適化できることです。従来の手法では、薄い構造体のラベルが背景から誤って取り込まれる問題がありましたが、それを解消しています。
それは重要な改善ですね。果実や支柱を誤認識しないようにするって、 pruningや収穫の精度に直結しますよね。
また、クラスごとにガウシアンの再分割の予算を調整する仕組みがあります。たとえば、木の幹が少ないデータセットでは、その部分に集中して精度を上げるよう設計されています。
これは、データが偏っている果园に強いですね。でも、コスト的にもGPUメモリの制限があるってことですよね?SemGauss-SLAMと比べてメモリ使用量が大きくないか気になります。
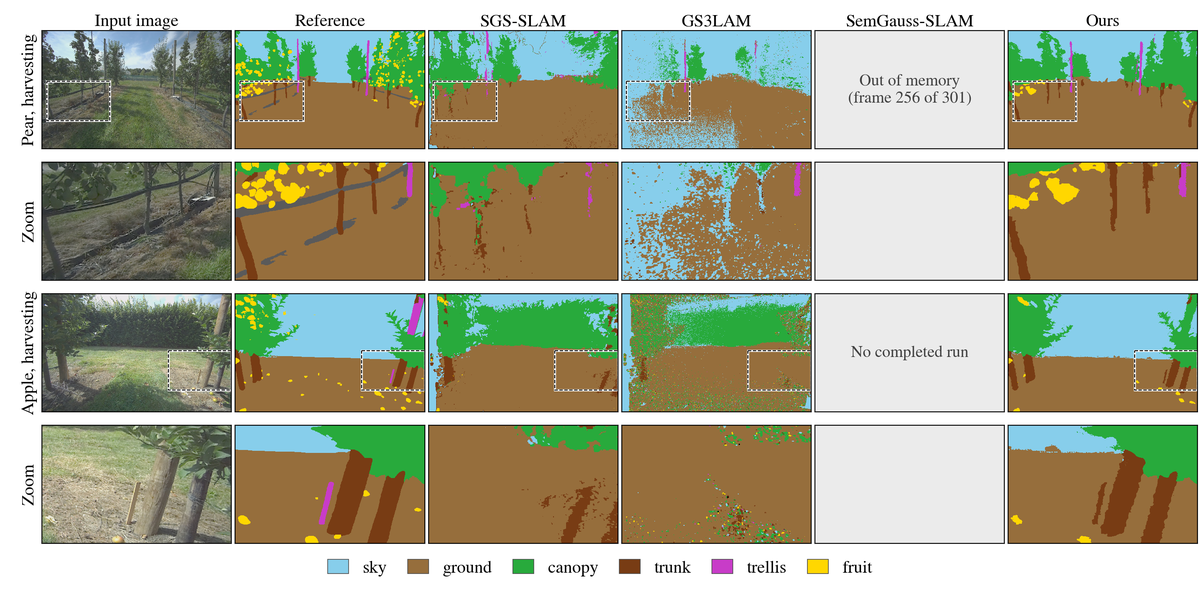
その点は、実験結果ではSemGauss-SLAMが全6試験でGPUメモリ不足で実行できなかったのに対し、ArborSplatは問題なく動作したと報告されています。
それって、導入コストも抑えられそうですね。でも、 orchardの規模によっては、このシステムの収益性やROIが変わるかもしれませんね。
評価では、appleとpearの果园を対象に、休眠期から花期、収穫期までを含めた環境で性能を比較しています。全12回の走行でATEが0.5m以内に抑えられており、実用レベルの精度を示しています。
精度が良いのは嬉しいですが、コスト面では、機械の導入やメンテナンスのコストが気になるところですよね。
この研究では、LiDARのオドメトリと立体視を組み合わせた手法を使っています。これは、既存の果园ロボットのハードウェアを活かす形で実装できる可能性も示唆されています。
なるほど、既存の機械に適用しやすいってのは良いですね。ただ、導入するには補助金の有無も関係してきますしね。
この研究では、精度と速度面での改善が確認されています。ただし、実際の果园での導入には、気候や地形、作物の種類など、個別の条件が大きく影響するでしょう。
そうですね。果园の運用には、季節ごとの変化や、地域ごとの農業慣行の違いも考慮する必要があります。
この技術は、果园の自律走行ロボットのマッピング精度を大幅に向上させる可能性を秘めています。今後は、実際の農場での導入や、より効率的なアルゴリズムの開発が期待されます。
まさにその通りです。今後の展開、楽しみですね。
背景と課題
果樹園の自動化が進む中、ロボットが樹木の幹や支柱、果実を正確に認識する3Dマップの必要性が高まっています。従来の3Dガウススプラッティング(3DGS)SLAMは高品質な再構成が可能ですが、薄い構造のセマンティック情報の保持に課題がありました。特に、画像の薄い構造が背景から深度を取得するため、セマンティックラベルが不正確になる問題が指摘されていました。
ArborSplatによる手法とアプローチ
ArborSplatは、LiDARオドメトリでトラッキングし、3DGSマップ上でセマンティック情報を直接最適化するオンラインセマンティックSLAMシステムです。高度制約(地面からの高さ)とマルチビューの情報を用いて、薄い構造のラベルを正確に保持します。また、クラスごとのガウスプリミティブの確保量を制御し、重要構造にリソースを集中させることで、精度向上を実現しています。
実験結果と精度評価
アポル・ペアの果樹園で、花期・収穫期のデータを用いた評価で、ArborSplatは従来手法(SGS-SLAM、GS3LAM)を0.23〜0.50のmIoUで上回り、実行速度も1.7〜7.5倍高速でした。また、トレーニングビューでの木構造のIoUは0.665〜0.775と、従来手法の0.314〜0.438を大きく上回りました。
意義と応用可能性
ArborSplatは、果樹園でのロボットの自律走行や、 pruning、spraying、harvestingなどの作業に直接応用可能です。特に、薄い構造のセマンティック情報を正確に保持できるため、ロボットがより安全かつ効率的に作業を遂行できるようになります。日本では、果樹園の自動化が進む中で、この技術の導入が期待されます。
限界と今後の課題
ArborSplatは、果樹園の特定の状況(例:花期や収穫期)での評価にとどまっており、より広範な環境や季節変化への適応性は今後の課題です。また、GPUメモリの制限により、一部の手法では実行が困難な場合があります。さらに、より多様な作物への適用や、リアルタイム処理のさらなる高速化が求められます。
日本での適用可能性
日本では、果樹園の自動化が進んでおり、ArborSplatは特に、果実の位置を正確に把握し、収穫ロボットの精度向上に貢献できると考えられます。また、日本では季節ごとの作業が異なるため、この手法の柔軟な適用性が重要視されます。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: ArborSplat: Online Semantic Gaussian Splatting SLAM for Orchards – 著者: Alessandro Masini, Matteo Frosi, Mirko Usuelli, Matteo Matteucci – 発表日: 2026-09-22 – arXiv ID: 2609.26315v1 – カテゴリ: cs.RO