✨ 本論文の新規性
- V-TrellisとUFO構造の果樹に適用可能な視覚運動制御手法を提案
- シミュレーションのみで学習し、実機転送を実現するHybrid PPOアルゴリズムを導入
- 光学フローを用いた視覚入力で、3D再構成を回避し、実際の果樹環境に適応可能
論文の主張: 本研究では、V-TrellisとUFO構造の果樹におけるロボット剪定を実現するため、Hybrid PPOアルゴリズムを用いた視覚運動制御手法を提案。シミュレーション環境での学習をもとに、実際の果樹環境に転送し、成功率49.9%(V-Trellis)と46.0%(UFO)を達成。
今回の論文は、平面型の果樹園におけるロボット剪定の手法についてです。特に、V-TrellisやUFOという樹形構造に対応した、ハイブリッド強化学習を用いた制御方式の提案が中心です。
なるほど。剪定って手作業が大変そうですね。この技術、具体的にどんな風に実装されているんですか?
この研究では、シミュレーション上で生成された仮想果樹のデータを用いて、制御アルゴリズムを訓練しています。視覚情報として光学フローを使用し、3D再構成を避けた視覚ベースの制御を実現しています。
光学フローって、カメラの動きを解析するってことですね。これは、ちょっと技術的で奥が深いです。
はい。また、学習の効率を上げるために、事前に生成された成功事例を用いたオフライン学習を組み入れています。このハイブリッド方式により、シミュレーション上では49.9%の成功率を達成しています。
物理的な試験では、実際の果樹園で成功した回数はどれくらいだったんですか?
物理試験では38回の実験が行われ、そのうち28回は実際の果樹園で、10回は実験室で実施されました。この結果、シミュレーションから実機への移行が可能であることを示しています。
これは、技術の実用化が進んでいるってことですね。それだけではありますが、コストや導入のハードルは高いんでしょうか?
研究では、初期投資や運用コストの詳細は示されていませんが、実際の導入には、補助金や規模の問題が伴う可能性があります。また、果樹の種類や空間構造により、適合性が異なる可能性もあります。
補助金前提の導入は、政策変更でリスクがあるってことですね。日本の農業では、補助金が大きく影響する部分が多いです。
それは正しいです。この技術は、主に高密度の果樹園で効果が期待できるため、大規模農家への導入が望まれます。ただ、実際の導入には、労務コストや技術的な維持管理も考慮する必要があります。
そうですね。これは、技術の可能性は高いものの、実際の現場では、さまざまな課題が伴うと思います。
確かに、この研究は、視覚と制御の融合による新しいロボット制御の可能性を示している点で注目されます。今後の実装と実用化の方向性が注目されます。
つまり、これは一歩前進と言えるんでしょうか。技術的進歩はあるけど、現実的な導入にはまだ課題がある、ってことですね。
まさにその通りです。この研究は、技術の可能性を示すにとどまり、今後の実装や導入の工夫が求められる部分もあります。
背景と課題
果樹の剪定は労働集約的であり、特に高密度果樹園では年間労働コストの25%を占める。手作業による剪定は不均一性が高く、品質に影響を与える。本研究では、V-Trellis(りんご)とUFO(チェリー)構造の果樹に対応するロボット剪定を実現するため、視覚運動制御手法を提案。従来手法では3D再構成が必要だったが、本研究では光学フローを用いることで回避。
手法・アプローチ
本研究では、Hybrid PPOアルゴリズムを用いた視覚運動制御を導入。この手法は、シミュレーション環境での学習と、実際の果樹環境への転送を可能にする。学習には、合成生成された果樹メッシュと物理ベースのシミュレータを用い、成功した剪定軌道を自動的に収集し、そのデータを用いてポリシーを学習。光学フローを入力として使用し、3D再構成を回避。
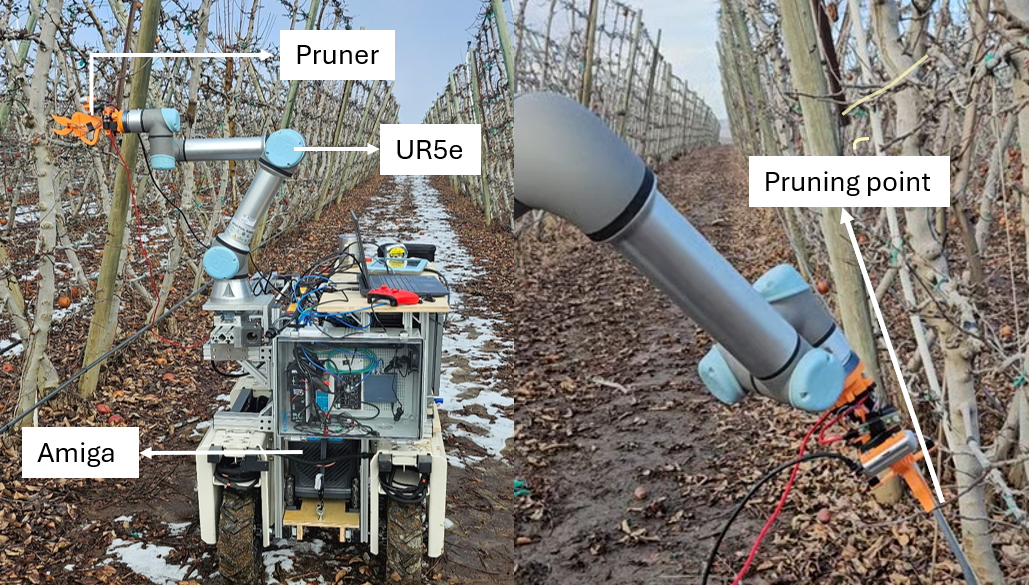
実験結果
シミュレーション環境では、3,000の剪定ポイントを対象に、V-Trellisでは49.9%、UFOでは46.0%の成功率を達成。実際の果樹環境では、38回の実験で、V-Trellisでは71%、UFOでは35%の成功率を示した。また、RRT-Connectベースの手法と比較して、本手法はより高い成功率を示した。
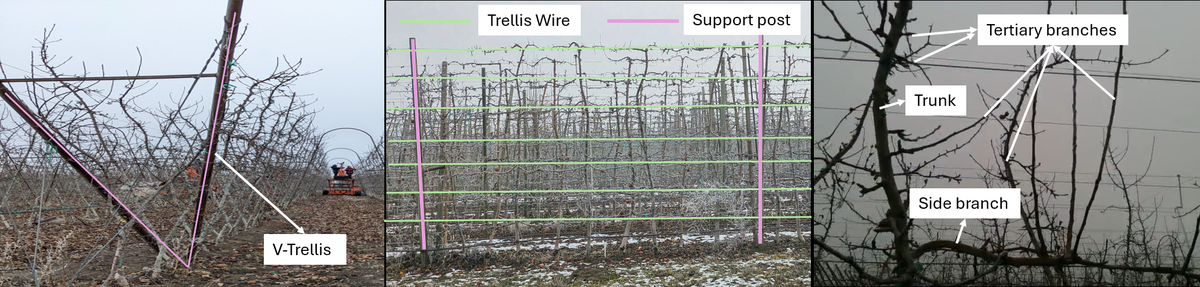
意義・応用可能性
本手法は、果樹の剪定作業を自動化し、労働不足への対応を可能にする。特に、V-TrellisやUFO構造の果樹に適用可能であり、実際の果樹園での実験を通じて、シミュレーションから実機への転送が可能であることを示した。今後の応用では、より多くの果樹構造への拡張が期待される。
限界と今後の課題
本手法は、実際の果樹環境での転送において、一部の構造(UFOの傾斜が大きい場合)では成功率が低下した。また、実際の果樹の形状や環境に依存するため、より汎用的なモデルの構築が求められる。さらに、実機での応用には、より高精度なセンサーと制御アルゴリズムの改善が必要である。
日本での適用可能性
日本では、果樹の剪定作業が労働不足の問題を抱えている。本手法は、V-Trellis構造のりんご園やUFO構造のチェリーパイプの剪定に適用可能であり、労働集約的な作業を軽減できる。特に、日本で広く使われている果樹構造に対応しており、実際の果樹園での導入が期待できる。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: Visuomotor Robotic Pruning in Planar Orchards Using Hybrid Reinforcement Learning – 著者: Abhinav Jain, Cindy Grimm, Stefan Lee – 発表日: 2026-09-21 – arXiv ID: 2609.24906v1 – カテゴリ: cs.RO