📄 論文サマリー
著者:Alexandre Lombard、Florent Perronnet、Nicolas Gaud、Abdeljalil Abbas-Turki
発表:arXiv(ロボティクス)/2609.21718v1
公開日:2026年09月18日
✨ 本論文の新規性
- トレーラーの軌道追従を優先する二段階制御法を提案、従来手法と比較して安定性と精度が向上
- 前進補正動作を導入し、後退時のアーティクレーション角度の回復を可能にし、安全性を高める
- モデルベースの予測制御を用いながらも計算負荷を抑えた軽量な制御アルゴリズムを実現
論文の主張: 農業現場で用いられるトラクターとトレーラーの組み合わせ車両の後退操作における軌道追従精度を向上させる新しいアルゴリズムを提案。前進補正動作によりアーティクレーションの不安定性を克服し、実機シミュレーションで従来手法より高い精度と安定性を示した。
本日は、arXivに投稿された論文「A Novel Path-Tracking Algorithm for Automated Tractor-Trailer Forward and Backward Maneuvers」を取り上げます。この研究では、トラクターとトレーラーの組み合わせによる自動走行において、前進・後退どちらの運動でも安定した経路追従を実現するアルゴリズムが提案されています。
そうですね、特に後退き maneuver って、結構難しいですよね。技術的にも難しいって感じますね。
はい。トラクターとトレーラーの間には関節が存在し、その動きが複雑な相互作用を生み出すという点がポイントです。特に後進操作では、安定性が確保されにくいという課題があります。
つまり、トラクターの操作でトレーラーの動きが遅れて変わるってことですね。
そうなんです。その影響を補正するため、この論文ではまずトレーラー側で最適な横方向の制御命令を算出し、それをもとにトラクターのステアリング角度を短時間の予測で調整する、という二段階の制御法を採用しています。
なるほど、そうすると、追従精度が上がるってことですね。
その通りです。この方法では、従来の古典的なアルゴリズムよりも、精度・安定性、そして外乱に対する耐性が向上することがシミュレーションで示されています。
コストの面では、導入のハードルは高いと思いますが、導入する規模や用途によっては効果があるんでしょうか。
確かに、この制御法は物理モデルベースで設計されており、個々の車両への調整や学習を必要としないため、汎用性があるという利点があります。ただ、実際の稼働では、コストとROIのバランスが大事になってきますね。
そうですね。自動化の導入にあたって、補助金が絡むことも多いですよね。
はい。また、このアルゴリズムは高度な計算リソースを必要としない設計になっており、実時間制御が可能な環境でも運用できる可能性が高いです。
これは、既存の設備に適用できる可能性があるんでしょうか?
その点については、既存の制御システムとの互換性に関する検討が必要ですが、ソフトウェアベースの制御アルゴリズムとしての設計は、導入のハードルを下げている面もあります。
あ、それと、このアルゴリズム、実運用でどんな状況で使われるんですか?
主に農業や物流、工場内の自動運搬など、狭い空間での複雑な移動を必要とする環境で活用されることが期待されています。特に、後退き操作が必要な箇所で、安全性と効率性の両方を高めることが可能です。
それって、今後の農業の自動化の選択肢として、注目されてくるんでしょうか。
この技術は、既存の手法と比較して、制御の安定性と精度が向上するという点で、今後の導入が進む可能性が高いです。ただし、実際の導入には、現場の環境や運用の要件による選択が必要です。
ということは、導入の判断は慎重になるべきですね。
はい、技術の可能性を示すだけでなく、現場の実情との適合性も見極める必要があります。
背景と課題
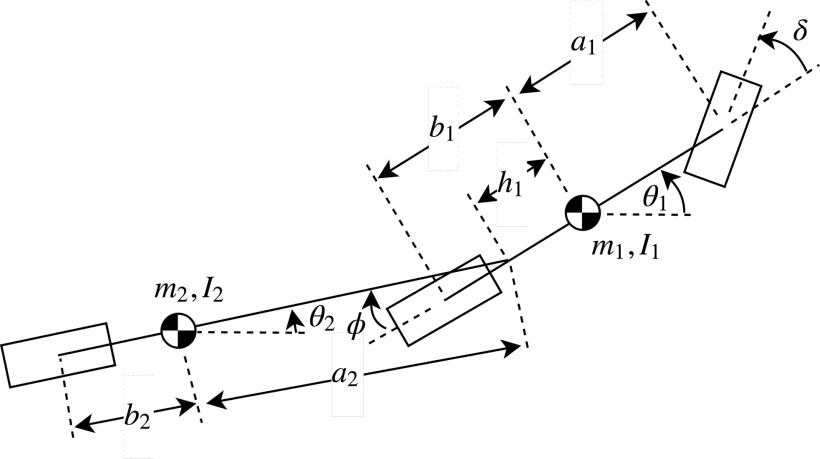
農業現場ではトラクターとトレーラーの組み合わせ車両(tractor-trailer system)が広く使用されており、特に後退操作時の軌道追従は困難である。トレーラーとトラクターの間の連結部(アーティクレーション)が動的に変化し、後退時の制御が不安定になる傾向がある。従来の制御法はトラクターの動きのみを制御し、トレーラーの動きを適切に考慮しないため、追従精度が劣る。
手法・アプローチ
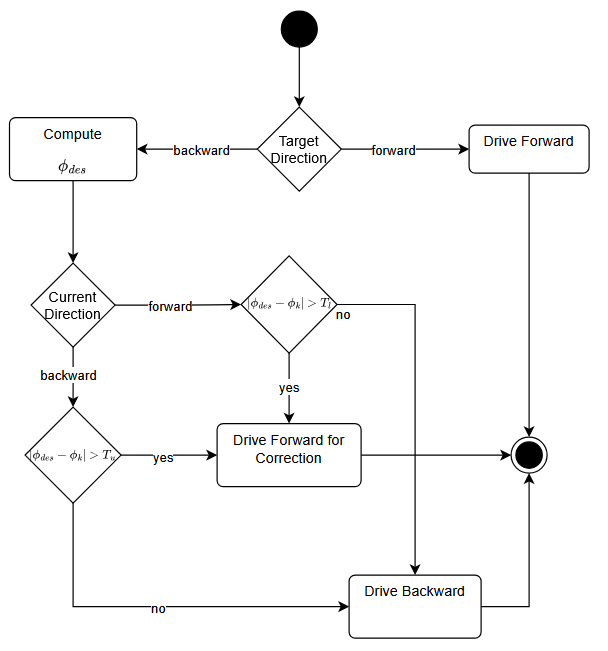
本研究では、トレーラーの軌道追従を優先する二段階制御アルゴリズムを提案。まず、トレーラーの位置に応じた最適なアーティクレーション角度を算出し、次にその角度を実現するためのトラクターの操縦角度を予測的に算出する。この予測は短期間のシミュレーションを用い、計算負荷を抑えた軽量制御を実現。また、後退操作中にアーティクレーションが極端に変化する場合、前進操作を補助する修正動作を導入。
実験結果
BeamNG.techシミュレータを用いた実験では、直線、円弧、後退ドッキングなど複数のシナリオで提案手法が従来手法と比較して、平均的な横方向誤差を0.03m以下に抑えることができた。特にドッキング操作では、前進補正動作によりアーティクレーションの変化を安定化し、最終的な誤差は0.05m以内に抑えられた。また、安定性も従来手法を上回る結果となった。
意義・応用可能性
本手法は、農業自動車の後退操作における安全性と精度を高める上で有効であり、特に狭い空間でのドッキング作業や複雑な経路走行において実用的である。自動運転技術の普及に寄与し、労働負担の軽減にもつながる。また、計算資源が限られた環境でも適用可能であるため、現場での導入が期待できる。
限界と今後の課題
本手法はシミュレーション環境での検証にとどまっているため、実車での性能評価は未実施。また、低速走行時の制御精度や、環境変化(風、地面の状態など)への耐性についても今後の検証が必要。さらに、横方向誤差の補正に使用する制御点を変更することで、より柔軟な制御が可能になる可能性がある。
日本での適用可能性
日本の農業現場では、狭い畑や複雑な地形での後退操作が頻繁に求められる。本手法は、後退操作の安全性と精度を高めるための有効な手段であり、特に小規模農家や地域の農業協同組合での導入が期待できる。また、既存の自動運転システムとの統合も可能であり、導入のハードルは低い。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: A Novel Path-Tracking Algorithm for Automated Tractor-Trailer Forward and Backward Maneuvers – 著者: Alexandre Lombard, Florent Perronnet, Nicolas Gaud, Abdeljalil Abbas-Turki – 発表日: 2026-09-18 – arXiv ID: 2609.21718v1 – カテゴリ: cs.RO