📄 論文サマリー
著者:Ruben Beumer、Sander Doodeman、René van de Molengraft、Duarte Antunes
発表:arXiv(ロボティクス)/2609.20604v1
公開日:2026年09月17日
✨ 本論文の新規性
- 精度農業向けに特化したSemantic SLAMフレームワークを提案し、リアルタイムでの位置推定と物体認識を実現
- Bayesian推論とg2oを用いたグラフベースSLAMを組み合わせ、複数のセンサから得た情報を統合して高精度なマッピングを可能に
- YOLOv8nを用いた物体検出とsemantic属性の推定をリアルタイムで行い、自律ロボットによる作物管理の実現を可能に
論文の主張: 本研究では、精度農業における自律ロボットのためのSemantic SLAMフレームワークを提案。リアルタイムで作物の位置と属性(種類、病害、サイズなど)を推定し、農業作業の効率化を実現する。
今回の論文では、精度農業におけるSemantic SLAM(意味的同時位置推定と地図作成)について述べられています。これは、ロボットが作物の種類や健康状態といった情報を含んだ地図を作成しながら、自らの位置を推定する技術です。
なるほど、つまり作物の情報をもとに位置を推定するってことですね。
はい、その通りです。この研究では、YOLOv8という物体検出モデルを使って、深度カメラから得られたデータから植物の情報を抽出し、それをベイズ推定で地図に反映させています。
それって、作物の状態をリアルタイムで把握できるってことですか?
そうですね。さらに、g2oというグラフ最適化フレームワークを使い、地図とロボットの位置をリアルタイムで更新しています。これにより、GPSに頼らない精度の高いマッピングが実現されています。
コスト的にも見ると、導入するには初期投資が結構かかりそうですね。
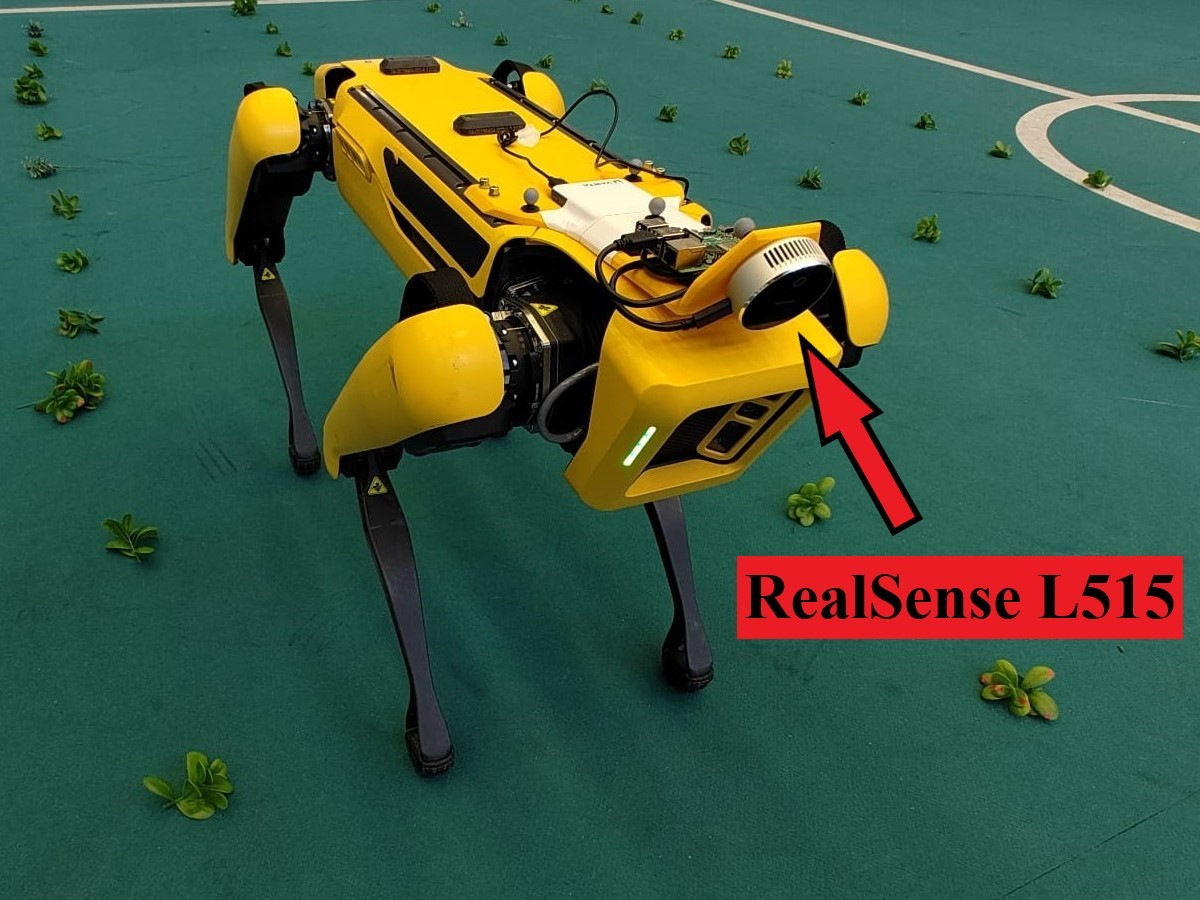
その通りです。研究では、Gazeboシミュレーションと実際の室内環境での試験が行われています。実機はBoston DynamicsのSpotというロボットで、人工的な作物を使って検証されています。
なるほど。実機での検証は結構重要ですよね。でも、実際の畑では複雑な環境じゃないですか。
それはまさに大きな課題です。畑では、季節や天候などによって光の条件が変わり、作物も成長し続けます。そのため、地図が時間とともに変化する必要があります。
それって、データの更新頻度とか、運用の手間が結構大変そうですね。
そうですね。特に複数のロボットが働くときには、センサーの融合や通信の問題も発生します。ただ、研究ではこれらを考慮したモデル構築が行われており、今後の実装に向けての基礎が築かれています。
それって、補助金の対象になるんでしょうか。コスト回収が難しいと、実用化が難しそうですね。
まさにその通りです。この技術は、労働力不足や環境負荷軽減という問題を解決する可能性がありますが、実際の導入には、農業の規模や地域、政策など多くの要素が関わってきます。
あ、そういえば、これは大規模農場にしか向かない気がしますね。
その通りです。この技術は、作物の個別管理が求められる小規模農家には向かない可能性もあります。また、導入には高度な技術力と設備が必要です。
結局、これからの発展は、コストと効率のバランスの問題ですね。
はい、まさにその通りです。技術の進歩はありますが、実運用における課題はまだ多く、市場のニーズに応えるためには、今後の改良と選択肢の幅が必要です。
背景と課題
農業の労働力不足と食料需要の増加に伴い、精度農業技術の需要が高まっています。特に、作物の種類や健康状態をリアルタイムで把握し、個別に対応するためには、自律ロボットによる高精度な位置推定と物体認識が求められます。従来のGPS依存型の手法では、農場の複雑な環境では精度が劣化します。本研究では、自律ロボットが作物を認識しながらリアルタイムでマッピングを行うSemantic SLAM手法を提案します。
手法・アプローチ
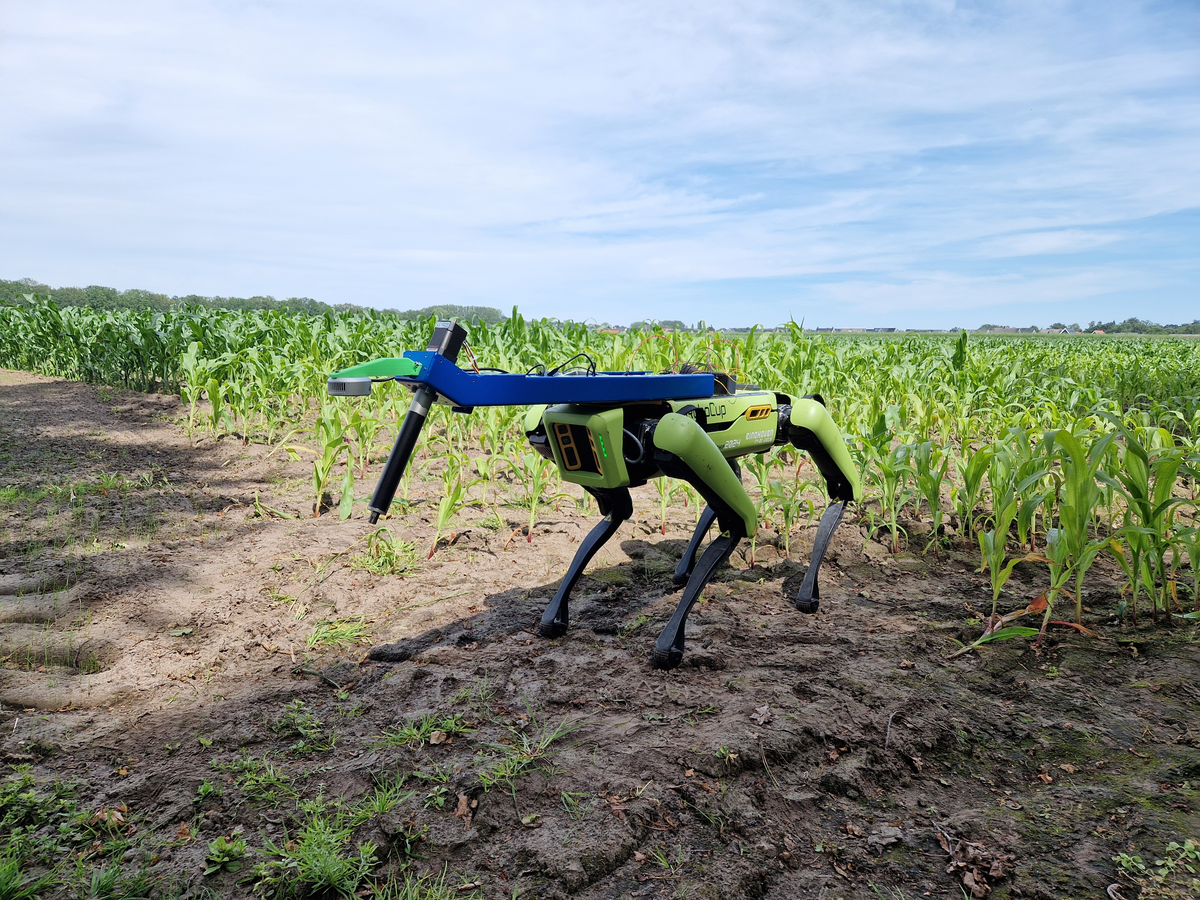
提案手法では、g2oを用いたグラフベースのSLAMとBayesian推論を組み合わせ、自律ロボットが観測した作物の位置とsemantic属性(種類、病害、サイズなど)をリアルタイムで推定します。物体検出にはYOLOv8nモデルを活用し、Depthカメラからの入力から物体の位置と属性を抽出します。また、複数のセンサからの情報を統合するためのデータ連携手法としてGlobal Nearest Neighbor(GNN)法を採用しています。
実験結果
Gazeboシミュレーションと実機実験(Boston Dynamics Spotロボット)により、最大400本の作物をリアルタイムでマッピングできることを確認しました。YOLOv8nによる物体検出精度は、複数の作物種類を含む環境下でも高い性能を示し、実験ではリアルタイム処理が可能であることを実証しました。
意義・応用可能性
本手法は、作物の個別管理、病害の早期発見、農薬散布の精度向上など、精度農業のさまざまな分野での応用が期待できます。特に、複数作物が混在するインターコロップ(間作)において、個別作物の状態を把握し、最適な農業作業を実施することが可能になります。
限界と今後の課題
本手法は、実験では室内環境でのみ検証されており、屋外の複雑な環境や変化する光条件への適応性はまだ課題です。また、複数ロボット間の通信や協調動作の実装も今後の課題です。さらに、リアルタイム処理のためのハードウェアの性能向上も必要とされます。
日本での適用可能性
日本では、労働力不足と高齢化が進む中、精度農業技術の導入が求められています。本手法は、特に小規模農場や温室での作物管理に適しており、ロボットによる個別作物の監視と管理が可能になります。農業現場での実装は、労働の軽減と生産性の向上に寄与する可能性があります。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: Semantic SLAM in Precision Agriculture using Bayesian Inference – 著者: Ruben Beumer, Sander Doodeman, René van de Molengraft, Duarte Antunes – 発表日: 2026-09-17 – arXiv ID: 2609.20604v1 – カテゴリ: cs.RO