✨ 本論文の新規性
- GPUや深層学習フレームワークを使わず、各クラス5枚の画像だけで植物の健康状態を分類するアルゴリズムを開発した
- Earth Mover’s DistanceとQuadratic Form Distanceを用いたヒストグラム比較により、解釈可能かつ高速な推論を実現した
- ESP32マイクロコントローラー上で82.8%の精度と1ms未満の推論時間を達成し、通信環境のない現場での実用性を検証した
論文の主張: 通信環境や高性能PCがない場所でも、ドローンカメラ画像から植物の健康状態をリアルタイムで判定できる軽量アルゴリズムを提案する。各クラス5枚の参考画像で学習し、ESP32等の低コストハードウェアで動作する。
今回は、低データ量とエッジハードウェアでの植生健康分類に関する論文を紹介します。無人航空機で撮影した画像を、GPUなどの高性能計算環境を使わずに分類する手法です。参考画像がクラスあたり5枚程度あれば動作し、ESP32マイクロコントローラーでの実装も検証されています。
なるほど、高性能サーバーを前提としない点に興味がありますね。特にどの部分に焦点を当てて解説されますか?
核心は、色相と彩度のヒストグラムを用いた軽量な特徴表現です。Earth Mover’s Distanceなどの距離計算で類似性を評価し、推論時間を1ミリ秒未満に抑えています。これにより、ドローン側でのリアルタイム判断が可能になります。
1ミリ秒未満は驚異的です。既存の深層学習モデルと比べて、精度面でどれほどの差があるのでしょうか。
データが少ない状況では、競合する既存モデルと同等の81パーセントから85パーセントの精度を出しています。ただし、大量データを用いた学習では深層学習の方が有利になる可能性はあります。この手法は、あえて複雑さを排除して、限られた資源下での実用性を優先しています。
コストと労力のバランスを重視する姿勢ですね。現場での導入を考えると、学習データの収集負担が軽減されるのは大きな利点です。
ええ、専門家による大量のアノテーション作業が不要になるのは事実です。また、ニューラルネットワークと異なり、内部構造が解釈しやすい点も特徴です。なぜその分類に至ったかを追跡しやすいため、現場での信頼性向上に寄与します。
ブラックボックス化しないのは運用面で安心ですね。ただ、精度が8割程度とのことですが、現場の許容範囲には収まるものなのでしょうか。
それは用途によります。正確な診断を要する場面では不足ですが、大まかな健康状態のスクリーニングや、異常箇所の絞り込みには十分でしょう。論文では、播種や水やりの判断支援として有効だと述べられています。
完全自動化ではなく、人間が判断するための補助ツールとして捉えるべきでしょうか。
その通りです。通信環境のない場所でもオンボードで処理できるため、データ転送のコストや遅延を気にする必要がありません。これは、遠隔地の小規模な農業現場や、通信インフラが整わない環境での利用に適しています。
通信環境を気にしないのは、導入ハードルを下げる要因ですね。初期投資を抑えたい小規模事業者には魅力的に映るかもしれません。
一方で、高精度な管理を要求される大規模集約農業では、既存のシステムの方が効率的かもしれません。この技術は、既存技術を置き換えるものというより、従来手法が適用困難だった領域をカバーする選択肢として位置づけられています。
用途と規模次第で使い分けるのが賢明ですね。メリットと制約を冷静に見極めたいと思います。
ええ、技術そのものよりも、現場の課題とリソースにどれだけ合致するかが重要ですね。今日はここまでとします。
背景と課題
ドローンを活用した環境モニタリングは普及しているが、既存の画像分類手法には現場導入の障壁がある。多くの深層学習モデルは大量の注釈付きデータとGPUを必要とし、再学習も煩雑だ。さらに、ニューラルネットワークは内部構造が不透明な「ブラックボックス」であり、現場の作業員が結果を信頼しにくい。南米の遠隔地など通信環境が乏しい場所では、画像をクラウドへ送信して処理することが物理的に不可能な場合もある。こうした制約下で、独立した実務者が手軽に運用できるシステムが求められていた。
手法・アプローチ
本研究は、2D色相・彩度ヒストグラムを特徴量とする軽量アルゴリズムを提案する。RGBではなくHSV色空間を用いることで、明るさによる誤差の影響を排除した。分類にはEarth Mover’s DistanceとQuadratic Form Distanceを採用し、ヒストグラム間の分布形状の類似度を計算する。さらに、対数尤度スコアを組み合わせて、幾何学的距離だけでは区別しにくい中間的な状態の画像を判別する。この手法は、参考画像の平均ヒストグラムや中央値ヒストグラムとの距離を基準とするため、モデルの再構築なしに新しいデータを追加できる柔軟性を持つ。
実験結果
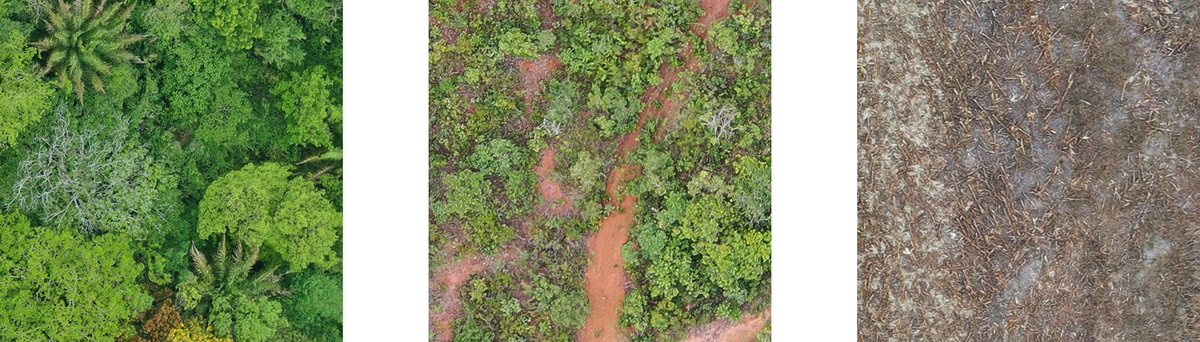
南米28地点から収集した2,172枚のドローン画像を用いて検証を行った。各クラス5枚という極端に少ないデータ量でも、提案手法は81〜85%のTop-1精度を達成した。これはSiamese Networkなどの深層学習ベースラインを上回る結果である。推論時間は1画像あたり1ms未満と高速だ。特筆すべきは、ESP32マイクロコントローラー上での検証結果である。Quadratic Form Distanceを用いた変種は、メモリ使用量約45KBという省電力環境で82.8%の精度を維持した。通信不要でリアルタイム判定が可能となり、播種や灌漑などの現場作業への即時反映が期待される。
意義・応用可能性
本手法は、高性能な計算資源を持たない小規模農家や環境保護団体に有効なツールとなる。GPU不要で動作するため、既存のドローン機体や安価なマイクロコントローラーに組み込みやすい。解釈可能なヒストグラムベースのアプローチにより、判定根拠を視覚的に確認できる点も現場での信頼性向上に寄与する。通信環境のない山間部や離島での森林モニタリング、あるいは精密農業における局所的な作物状態の把握など、多様な場面での活用が見込まれる。
限界と今後の課題
純粋な色情報に基づく分類であるため、NDVIなどの近赤外画像を用いた手法と比較すると、初期段階の植物ストレス検出には限界がある。重度の枯死や明確な緑被度の変化には有効だが、微妙な生理的変化の判別は難しい。また、極端な日陰やカメラのレンズフレアなど、画像品質が低い環境では精度が低下する可能性がある。今後は、マルチスペクトルセンサーとの組み合わせや、より複雑な背景を持つ環境でのロバスト性向上が課題となる。
日本での適用可能性
日本では中山間地域での農業や森林管理において、通信環境の整備が課題となっている。本手法はオフライン動作が可能であり、こうした地域でのドローン活用を促進する。ESP32などの安価なハードウェアで動作するため、中小規模の農業法人や自治体でも導入コストを抑えられる。例えば、茶園や果樹園での生育状況の簡易モニタリングや、災害後の森林被害の迅速な把握に活用できる。既存のドローンプラットフォームへの組み込みが容易である点も、日本の現場事情に適合する。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: Vegetation Health Classification for Low-Data and Edge Hardware Deployment – 著者: Yifei Cheng, Haoyu Li – 発表日: 2026-11-14 – arXiv ID: 2611.19495v1 – カテゴリ: cs.CV