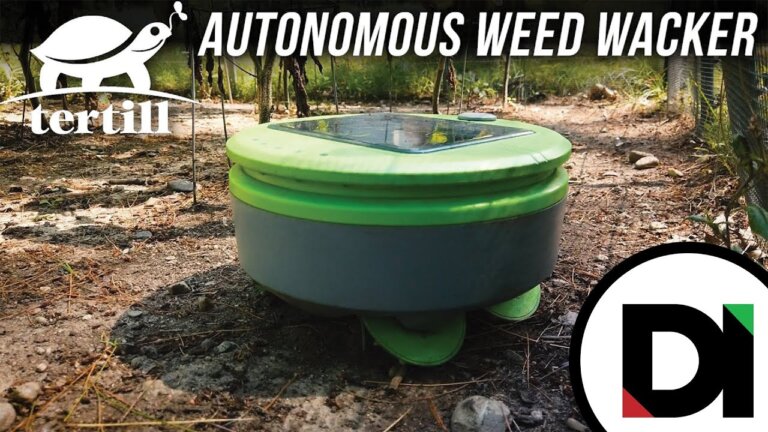
ソーラー充電式で雑草を除去する小型ロボット「タートル」の技術と実用性
要約: 米Franklin Robotics社が開発した太陽光駆動の除草ロボット「Turtle」を紹介。静電容量センサーで雑草を検知し、物理的に切断または土壌攪拌で除去する。高精度な位置情報は不要な設計で低コストを実現。コーネル大の検証では手作業と同等の除草効果を確認した。
今回は、フランクリン・ロボティクスの最高技術責任者ジョー・ジョーンズ氏が登場する動画です。彼の開発した「タートル」という小型ロボットが、庭の雑草をどのように除去するのか、その仕組みと実際の効果について解説しています。
なるほど、雑草対策の自動化ですね。特に印象に残った技術的なポイントはどこでしたか?
面白いのは、カメラや高度な人工知能を使わず、容量センサーという非常にシンプルな技術で植物を判別している点です。電気を通す物体、つまり植物や柵を検知して回避し、それ以外の低い障害物に対しては下にあるカッターで物理的に除去するという設計なんですよね。
AI頼みではなく単純なセンサーで済ませるあたり、コスト管理の観点では合理的ですね。ただ、その判別能力で幼苗を見誤るリスクはないのでしょうか。
そこが重要なところで、幼苗を守るために「プラントガード」と呼ばれる物理的な保護バーを使う仕組みになっています。ロボットはこのガードを検知して方向転換するため、播種直後の作物も安全に守れるわけです。
なるほど。では、ロボット自体の知能や位置情報の精度はどうなのでしょうか。複雑なアルゴリズムが必要になる印象もありますが。
実は、このロボットは「賢いけど頭が良くない」と開発者自身が表現しています。自身の現在地を正確に把握しているわけではなく、障害物にぶつかったり、壁に沿って移動したりするランダムな挙動を組み合わせて、結果として庭全体をカバーするように設計されているんです。
ランダム性で網羅性を担保するとは、意外なアプローチですね。ルンバの開発経験から得られた知見だと聞きますが、この方式だとカバー漏れや重複のバランスが難しいのでは?
確かにその懸念はありますが、週に数回以上の頻度で巡回することで、最終的には雑草の芽をほぼすべて除去できることが実証されています。壁や列に沿って追従するモードと、障害物から跳ね返るモードを組み合わせることで、カバレッジを最適化しているんですよね。
維持費や導入のハードルはどうでしょう。稼働させるために特別な準備は必要ですか?
電気を通す高さ約7.5センチのフェンスで囲む必要があります。木やレンガでも構いませんが、このバリアがないとロボットが庭から出て行ってしまうんです。また、地面に直接生えるイチゴなど、低すぎる作物には適用が難しいという制約もあります。
フェンスの設置コストや、作物の形状による適用範囲の制限は、導入判断において無視できない要素ですね。
はい、ソーラーパネルで稼働するため燃料費はかからず、雑草取りの労働力削減には寄与しますが、すべての作物に対応できるわけではないという点には注意が必要です。
メリットと課題が明確ですね。特定条件下では有効な選択肢になり得そうですが、万能ではないようです。
その通りです。技術のシンプルさを追求した結果、特定の用途に特化した製品になっています。導入を検討する際は、自分の栽培スタイルとの適合性をよく見極める必要があるでしょう。
興味深い事例でした。今日の対話を通じて、自動雑草取りロボットの現実的な姿が見えた気がします。ありがとうございました。
Turtleの仕組みと除草原理
Franklin Robotics社の最高技術責任者ジョー・ジョーンズ氏が紹介する「Turtle」は、庭や畑に設置して季節を通じて雑草を抑制する太陽光駆動のロボットだ。本体下部には雑草を切断するカッターと、雑草を検知するセンサーを備えている。駆動中にセンサーが雑草を捉えるとカッターが作動し、即座に雑草を切断する。
さらに、センサーで検知できない低い雑草や発芽直後の雑草に対しては、走行時に車輪が土壌を擦る動作を利用する。この物理的な攪拌作用により、雑草の種子が地表から芽を出す前に枯死させる効果が確認されている。この「土壌攪拌による除草」は開発中の発見であり、従来の機械除草とは異なるアプローチとして注目される。
静電容量センサーによる識別技術
Turtleが雑草と作物を区別するために採用しているのは、静電容量センサー技術だ。本体前面や下部に配置されたセンサーが、周囲の物体の電気的性質を測定する。植物やフェンスなど、わずかに導電性を持つ物体に対してセンサーが反応し、ロボットは接触前に回避行動をとる。
このシステムは高度な画像認識やAIによる分類を行わない。ロボットにとっての判断基準は単純で、本体のバンパー(衝突防止部)の高さを超える物体は「守るべき植物」、それより低い物体は「除去すべき雑草」として処理する。このシンプルさにより、複雑な計算処理を省き、低コストでの実用化を可能にしている。
苗の保護と境界線の設定
播種直後の幼苗や、背丈の低い作物を保護するために、「プラントガード(植物保護具)」と呼ばれる物理的なバリアが用意されている。このガードを列の周囲に設置すると、Turtleはガードを検知して回避する。特にイチゴのように地面に近い位置で生育する作物は、バンパーの高さ以下だと雑草と誤認される可能性があるため、ガードの使用が推奨される。
また、ロボットが敷地外へ逸走しないよう、周囲に高さ約7.5センチ(3インチ)程度の境界線が必要だ。この境界線は導電性のある素材であることが望ましいが、木材やレンガでも機能する。海外では地面からの侵入を防ぐフェンスが兼用されているが、日本では既存の畝間や簡易的な柵で対応可能か検討が必要だ。
電源管理と太陽光充電の効率
Turtleの動力源は本体上部の太陽光パネルのみで、外部電源は不要だ。晴天時には1日あたり1〜2時間程度稼働し、曇天時にはその約6分の1の稼働時間となる。バッテリー残量が一定レベルを下回ると、ロボットは即座に停止するのではなく、より多くの太陽光を受けられる場所を探して移動し、充電を継続する行動をとる。
緊急時には本体下部のUSBポートから補助充電が可能だ。これにより、日照不足が続く時期でも稼働時間を確保できる。日本の梅雨時期や冬季の日照不足を考慮すると、補助充電の利便性は重要だが、基本的な運用は太陽光のみで完結する設計となっている。
市場での評価と今後の展開
コーネル大学農業学部やメイン大学の研究者による検証では、Turtleの除草効果は手作業による除草と同等であると結論付けられた。ユーザーからは「32年ぶりに休暇から戻った際に、庭が雑草で覆われていなかった」という声も寄せられている。
現在、Turtleは米国とカナダでのみ販売・出荷されている。欧州連合(EU)での展開にはCEマーキングの取得が必要であり、次のシーズンでの対応を目指している。日本への導入時期や価格帯については動画内で明確な言及はないが、小規模な野菜栽培や家庭菜園向けのソリューションとして、将来的な市場参入が注目される。
よくある質問(FAQ)
Q. Turtleは背丈の低いイチゴなどの作物を誤って除草してしまいますか?
はい、誤って除草する可能性があります。Turtleはバンパーの高さより低い物体を雑草と判断するため、地面に近いイチゴなどは対象になり得ます。対策として、作物の列の周囲に「プラントガード」と呼ばれる物理的な保護具を設置し、ロボットが近づかないようにする必要があります。
Q. Turtleを庭や畑から逃げ出さないようにするには、どのような境界線が必要ですか?
高さ約7.5センチ(3インチ)程度の境界線が必要です。素材は導電性のあるものが理想ですが、木材やレンガでも機能します。この境界線は、ロボットが敷地外へ移動しないための物理的な壁として機能し、同時に静電容量センサーによる検知の基準ともなります。
Q. 曇天が続く場合、Turtleの稼働時間はどの程度低下しますか?
曇天や過天候時には、晴天時の約6分の1の稼働時間になります。晴天時は1日1〜2時間稼働するため、曇天時は10〜20分程度となります。日照不足が続く場合は、本体下部のUSBポートから補助充電を行うことで、稼働時間を確保することが可能です。
Q. Turtleが雑草を除去する具体的な2つの方法は何ですか?
1つ目は、静電容量センサーで雑草を検知し、本体下部のカッターで物理的に切断する方法です。2つ目は、走行時に車輪が土壌を擦る動作により、発芽直後の雑草の種子を枯死させる方法です。後者はセンサーで検知できない低い雑草や萌芽直後の雑草に対して有効です。
Q. Turtleの除草効果は手作業と比較してどの程度ありますか?
コーネル大学農業学部の検証により、Turtleの除草効果は手作業による除草と同等であると結論付けられています。また、メイン大学の研究者による検証でもその有効性が確認されています。ユーザーからは、長期不在後も庭が雑草で覆われないという実用的な利点が報告されています。