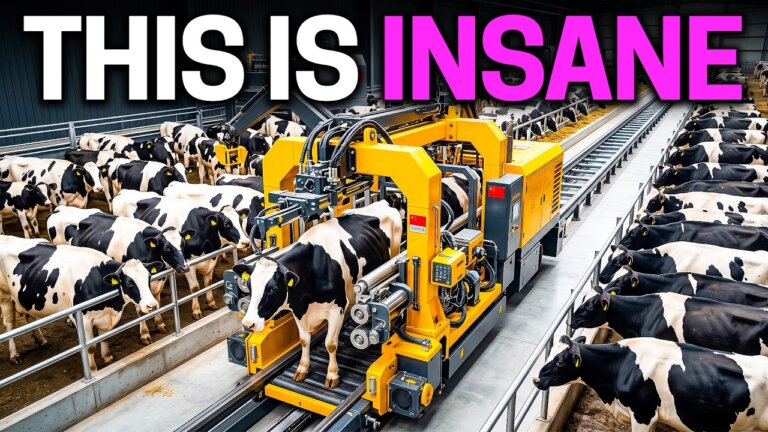
中国の砂漠地帯や水田における農業機械化と自動化の劇的な変貌
要約: 中国では砂漠地帯での綿花栽培や水田でのロボット作業など、農業の自動化が急速に進んでいます。衛星誘導ドローンや専用収穫機により、人手不足を解消し生産性を大幅に向上させました。動画では7つの具体的な技術革新を紹介し、農業を技術課題として捉えるアプローチの成果を解説しています。
今回ご紹介するのは、中国の農業技術が劇的に変化したことを示す動画です。砂漠地帯での綿花栽培から水田での稲作、さらには果物や野菜の収穫ロボットまで、広範な自動化技術が取り上げられています。
砂漠での農業とは、かなり大規模な話ですね。特に印象に残ったポイントは何でしょうか。
タクラマカン砂漠周辺での綿花栽培です。かつては人力に頼っていましたが、現在は北斗衛星導航システムを利用した自律走行機械が導入され、収穫の90%以上を機械化しています。
90%以上ですか。初期投資の回収期間など、コスト面での現実性はどうなんでしょうか。
動画では具体的な財務データはありませんが、労働力不足と賃金上昇が背景にあります。2人の作業員が衛星誘導の機械で約500エーカーを管理できるという事例が挙げられており、人件費削減が投資判断の主要因と考えられます。
なるほど。労務コストの圧縮ですね。では水田での稲作についてはどうですか。日本の水稲機械とも比較される場面が多いですが。
水田は泥濘むため、通常の乾燥地向け機械では沈んでしまいます。中国メーカーはこれを克服するため、水田対応の特殊な設計を開発しました。これにより、手作業では数日かかる作業を大幅に短縮しています。
既存の機械では対応できない環境ですね。技術的な難易度は高そうですが、市場性という意味ではどう見られていますか。
動画では市場規模の数値は明示されていませんが、国内需要が巨大であることは事実です。一方で、果樹や野菜の収穫ロボットでは、リンゴや茶葉、キャベツなど、人手による繊細な作業が必要な作物への適用が進んでいます。
繊細な作業の自動化は難しいはずですが、動画では茶葉の摘採ロボットなど、特定作物に特化した事例が出ていますね。
はい。例えば茶葉では、カメラと吸引システムを用いて、正しい芽を識別し摘み取ります。認識率は約86%とされていますが、労働力の高齢化を考えると、実用性は高いといえます。
認識率が完璧でないとしても、人手不足を補う意義は大きいですね。ただ、こうした技術が海外に展開する際の課題はなんでしょうか。
地域ごとの気候条件や農地形状への適応が挙げられます。また、データ管理やセキュリティに対する懸念も指摘されています。
導入には地域や規模で判断が分かれそうです。メリットも課題もある取り組みですが、選択肢の一つとしては面白いですね。
砂漠地帯における綿花栽培の完全自動化
中国のタクラマカン砂漠周辺では、かつて人手による綿花収穫が主流でした。1990年代には機械化率は5%未満でしたが、労働力不足を背景に自動化が進み、現在では収穫の90%以上、総合的な機械化率は97%を超えています。衛星ナビゲーションシステム「北斗」を利用した自律走行トラクターやドローンが導入され、2人の作業員で約200ヘクタール(東京ドーム約43個分)を管理する事例も報告されています。ドローンは圃場を区画ごとにマップ化し、必要な箇所にのみ農薬を散布するため、従来の全面散布と比べてコスト削減と環境負荷低減を実現しています。新疆ウイグル自治区では年間600万トンを超える綿花を生産しており、砂漠という不利な条件を技術で克服した好例と言えます。
水田対応型ロボットによる稲作の省力化
稲作は水と泥という特殊な環境のため、通常の農業機械では走行が困難でした。中国メーカーは、雪上靴の原理を応用した幅広のゴムクローラーを採用し、軟弱地盤での沈没を防ぐ専用機を開発しました。衛星測位精度は1インチ(約2.5cm)未満で、移植ロボットは直線かつ等間隔に苗を定植します。1台の機械で従来1ヶ月かかる作業を4時間未満で完了させ、労働力を90%以上削減しました。収穫機も土壌硬度をセンサーで検知し、速度を自動調整するため、泥濘地でのスタックリスクを低減しています。1時間あたり1〜2ヘクタールを処理可能で、高品質な米の安定生産に貢献しています。
太陽光不要の植物工場とAI制御
土壌、太陽光、降雨に依存しない完全閉鎖型の植物工場も普及しています。センサーが温湿度や養分濃度をリアルタイム監視し、中央システムが環境を自動調整します。散布ロボットは労働力を20%削減しつつ農薬使用量を25%低減し、受粉ロボットは風と霧で蜜蜂の動きを模倣し、結実率を10%向上させました。収穫ロボットは熟度判定を行い、損傷なく果実を摘み取ります。接木ロボットは人間の手作業の6〜8倍の速度で作業可能です。ある施設では1日あたり約7トン(アフリカゾウ1頭分相当)の野菜を生産し、従来の温室と比べて4〜5倍の収量を実現しています。
果樹・茶・野菜向け収穫ロボットの進化
摘み取り作業は機械化が難しい分野ですが、専用ロボットの開発が進んでいます。リンゴ収穫機はカメラと柔軟なアームで7.5秒に1個のペースで収穫し、損傷を防ぎます。茶葉収穫ロボットは1.5秒に1芽を摘み、正解率は86%です。キャベツ収穫機は遠隔操作で1時間あたり5〜8トンを処理し、手作業の10倍以上の効率を達成しました。ブルーベリーは振動で熟果のみ落下させる技術で、収穫時間を5〜10倍短縮しています。これらの機械は、高齢化による人手不足が深刻な地域で、産業の維持に不可欠な存在となっています。
養蚕と蛇産業の高度な自動化
養蚕業では、繭から糸を引き出す工程が自動化されました。回転ブラシで糸口を探し、複数本を結合して巻取るシステムにより、熟練工の目と手の作業を機械が代替します。中国は世界の蚕繭の約75%を生産しています。また、毒蛇の飼育も農業の一環として行われています。ヘビの肉、皮、毒が商品化され、毒は抗毒血清の原料として医療分野で活用されます。ある村では年間300万匹を飼育し、1000万ドル以上の収益を上げています。蛇毒の採取は馬の免疫系を利用し、抗毒血清を生産する重要なプロセスです。
よくある質問(FAQ)
Q. 砂漠での綿花栽培で、ドローンはどのように農薬散布を最適化していますか?
ドローンは圃場を平方ヤード単位でマップ化し、作物の状態に応じて必要な箇所にのみ農薬を散布します。従来の全面散布と異なり、過剰散布を防ぐことでコスト削減と環境負荷低減を実現しています。この精密散布により、広大な砂漠地帯でも効率的な防除が可能になりました。
Q. 水田用の稲作ロボットは、泥濘地での沈没をどのように防止していますか?
幅広のゴムクローラーを採用し、機械全体の重量を泥の上に分散させています。雪上靴と同じ原理で接地圧を下げることで、軟弱地盤でも沈まずに走行可能です。さらに土壌硬度をセンサーで検知し、走行速度を自動調整するため、スタックリスクを最小限に抑えています。
Q. 植物工場の受粉ロボットは、蜜蜂を使った場合と比べてどの程度効果がありますか?
受粉ロボットは風と微細な霧を用いて蜜蜂の動きを模倣します。この方法により、実際の蜜蜂を使用した場合と比べて結実率が10%向上しました。ロボットは天候の影響を受けず、24時間稼働可能であるため、安定した受粉作業を実現しています。
Q. 茶葉収穫ロボットは、人間の手作業と比べてどの程度の精度と速度を持っていますか?
茶葉収穫ロボットは1.5秒に1芽のペースで摘み取りを行います。カメラによる識別精度は86%であり、熟した芽のみを正確に選別できます。高齢化により人手不足が深刻な茶園において、このロボットは産業維持に不可欠なツールとして導入が進んでいます。
Q. 養蚕業における繭からの糸引き出し工程は、どのように自動化されていますか?
自動繰糸システムは、回転ブラシを用いて繭の糸口を探索します。熱湯の中で糸口を見つけた後、複数本の糸を結合してボビンに巻き取ります。このプロセスにより、熟練工の目視と手作業に依存していた工程が機械化され、生産効率と品質の安定性が向上しました。