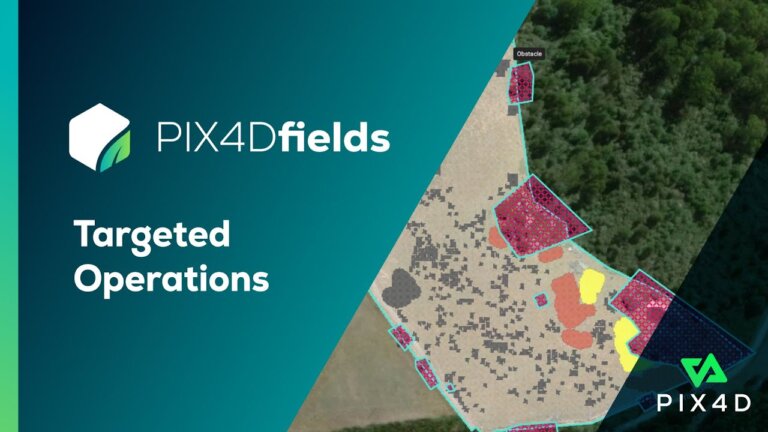
ドローン画像から対象箇所だけを特定し、散布機へ指示を出すワークフロー
要約: ドローン画像からAIで雑草を検出し、DJI AgrasやXAGスプレー機向けの処方マップを作成する手順を解説。RTK境界設定やマジックツールによる対象領域の特定、エクスポート方法まで、4ステップで実践的に紹介する。
今回紹介するのは、ピクセイド・アグリチャーチャルの動画です。高解像度のドローン画像を基に、雑草や病害の発生箇所だけを特定し、対象を絞った散布ミッションを作成するプロセスを実演しています。特に、AIによる検出機能と、複数の散布機に対応する出力形式の柔軟さに焦点が当てられていましたね。
なるほど、全量散布ではなくピンポイントでの処理ですね。コスト削減には直結しそうですが、特に印象に残った技術的なポイントはどこでしたか?
「マジックツール」と呼ばれるAIアシスタントを使った分類作業でしょうか。グリッド状の画像上で、除草すべき場所とそうでない場所をマウスクリックだけで判別していくのですが、これが非常にスムーズでした。人間が完全に手動で境界を描くのではなく、AIが提案する候補を承認する形で、作業負荷を下げています。
AIの精度次第では、見逃しや誤検知の可能性も気になるところです。そのあたりはどうなんでしょう?
動画では、AIが生成した初期案を、ブラシツールや消しゴムツールで人間が微調整する流れが示されていました。完全自動ではなく「人間による検証」を組み込むことで、精度を担保しているわけです。データで言うと、初期分類の品質を確保しつつ、最終的な決定権は現場にあるという設計ですね。
なるほど、完全に無人化されるわけではなさそうです。では、このデータが実際にどの機械へ流れるのか、具体的な互換性について教えてください。
対応機種がかなり広いのが特徴です。DJI アグラシリーズやXAGなどのスプレードローンに加え、ジョン・ディアのグリーン・スター・ディスプレイなどのトラクター端末にも出力可能です。さらに、ハード・ジオのような特定のフォーマットにも対応しており、既存の保有機械資産を活かしやすい設計と言えます。
既存の機械資産を活かせるのは経営的に助かりますね。導入時の初期投資を抑えたい中小規模の農家にとって、この互換性は重要な判断基準になりそうです。
ええ。動画では、牧草地に生えたブラックベリーを除草する事例が紹介されていましたが、境界線と障害物をデジタルマップ上に正確に設定することで、安全な飛行経路も確保しています。これにより、ドローンが木や柵に衝突するリスクを低減し、結果として投資収益率の改善に寄与する、という解説がありました。
安全性と効率性の両立ですね。ただ、画像解析の準備やミッション設定に、どの程度の時間コストがかかるのかも気になります。現場の労務コストとどうバランスを取るかが課題になりそうです。
動画では「4つの簡単な手順」として紹介されていましたが、実際にはRTK境界の作成や、AIアノテーションの調整など、慣れるまでは習熟期間が必要かもしれません。一方で、一度テンプレート化すれば、次回の作業は大幅に短縮できる可能性は高いです。
初期の学習コストと、運用後の効率化のバランスを取れるかどうか、ですね。補助金などを用いた導入支援があれば、ハードルは下がりそうですが、政策頼みだと長期的な持続性が揺らぐ懸念もあります。
確かに、技術自体の有用性は高いですが、運用体制や経営方針によって最適解は変わってくるでしょう。全量散布から部分散布への移行は、単なる機械の導入だけでなく、圃場管理の思想転換とも捉えられますから。
そうなんです。技術はあくまで手段であって、導入の成否は経営側の判断次第という側面が強いですね。メリットも課題もある取り組みですが、選択肢の一つとしては検討の余地がありそうです。今日はここまでです。
高解像度画像から処方マップを作成するオフラインワークフロー
本記事では、ドローンで撮影した高解像度画像を用いて、スプレードローンやトラクター向けの「処方マップ」を作成するシームレスなオフラインワークフローを紹介します。このプロセスは、雑草のスポット散布や可変量施肥などの精密な農作業を実現するために設計されています。
使用されるソフトウェアは「Pix4D Fields」であり、RTK(リアルタイムキネマティック)技術を活用した高精度なフィールド境界設定や、AIベースの「マジックツール」による自動検出機能が統合されています。これにより、従来の一律散布ではなく、必要な場所にのみ農薬や肥料を投下する「ターゲットを絞った操作」が可能になります。海外の事例ですが、日本でも導入が進むスマート農業において、コスト削減と環境負荷低減に貢献する技術として注目されています。
RTK境界と障害物マーカーによる正確な飛行経路の設定
処方マップ作成の第一歩は、作業対象となる「フィールド境界」と「障害物」のデジタル化です。動画では、牛の牧草地に生い茂ったトゲのあるブラックベリー(黒苺)を駆除する事例が紹介されています。
まず、Pix4D Fields上で牧草地の輪郭をトレースし、RTK対応のデータセットを用いて高精度な境界を作成します。この境界はドローンのジオフェンス(仮想境界)としても機能し、安全な飛行を確保します。また、張り出した木や自立した木などの障害物も「障害物クラス」として登録します。プラスアイコンをクリックすることで、同じクラスの障害物を複数追加・管理でき、ドローンが衝突しないよう正確な飛行経路を計画するための基礎データとなります。
AIマジックツールで雑草領域を自動検出・分類する
境界設定が完了したら、次は散布対象となる雑草の特定です。「マジックツール」を使用し、トリミングされたモザイク画像上でグリッドサイズを設定します。その後、ブラックベリーの茂みに「ポジティブ(対象)」、その他の領域に「ネガティブ(非対象)」のラベルを付け、AIに学習させます。
スペースバーでグリッドを非表示にして分類品質を確認し、手動で調整を加えることも可能です。ブラシツールや消しゴムツール、フロート塗りつぶしツールを使うことで、AIが誤検出した領域を修正したり、見逃した領域を追加したりできます。この段階で、最終的に散布すべき「治療領域」を示す注釈付きマップが作成されます。
操作レイヤーの設定と散布量の最適化
検出された領域をもとに、「操作レイヤー」を作成します。サイドバーから操作ツールを選択し、事前に作成した境界と障害物、そしてマジックツールで作成した注釈セットを読み込みます。処方単位として「ヘクタールあたりのリットル」を選択し、実装セクションの幅に基づいてアプリケーショングリッドサイズを決定します。
プレビュー機能を用いて、レイヤーがどのように表示されるかを確認できます。右側のサイドバーでは、各ゾーンに割り当てる散布量を詳細に設定可能です。新しいウェイトゾーンを作成したり、スライダーでブラシサイズを調整したりして、細かな散布計画を立案します。これにより、過剰散布を防ぎ、投入量を最適化することが可能になります。
DJI AgrasやXAGへのエクスポートと機体へのインポート
作成した操作レイヤーは、対応する機器向けにエクスポートします。サポートされているターゲット機器には、DJI AgrasシリーズやXAGスプレードローン、さらにはJohn Deere Green Starディスプレイなどのトラクターターミナルが含まれます。
DJI Agrasへのエクスポートでは、飛行高度やスプレー幅を定義し、RX処方ファイルと境界シェープファイルを含むフォルダ構造を作成します。これをドローンのSDカードにコピーし、機体側でインポートします。インポート時には、ノズルカバーされたグリッドセットの最大値を取得するか、スポット散布の平均値を計算するかを選択できます。このワークフローにより、現場での迅速なミッションロードと、安全かつ効率的な精密散布が実現します。
よくある質問(FAQ)
Q. スポット散布の処方マップ作成に必要な手順は何ですか?
大きく分けて4つのステップです。1. RTK境界と障害物を作成し、ドローンの飛行範囲を定義します。2. AIマジックツールを使用して、散布対象となる雑草などの治療領域を特定・分類します。3. 特定した情報をもとに、散布量などを設定した操作レイヤーを作成します。4. 対応するドローンやトラクターのフォーマットでエクスポートし、機体にインポートします。
Q. DJI Agrasスプレードローンへの処方マップのインポート方法は何ですか?
Pix4D FieldsからエクスポートしたRX処方ファイルと境界シェープファイルを含むフォルダ構造を、ドローンのSDカードにコピーします。機体の送信機側で、まず境界シェープファイルをインポートし、次にRX処方ファイルをロードします。この際、単位をヘクタールに設定し、グリッドセットの値を「最大値」または「平均値」から選択してミッションを準備します。
Q. AIマジックツールでの雑草検出精度を高めるコツは何ですか?
初期分類後、スペースバーでグリッドを非表示にして視覚的に品質を確認することが重要です。AIが誤って検出した領域は消しゴムツールで削除し、見逃した領域はブラシツールやフロート塗りつぶしツールで手動追加します。また、適切なグリッドサイズを選択することで、細かな雑草の分布も捉えやすくなります。手動調整を組み合わせることで、精度が向上します。
Q. スポット散布を導入することでどのようなメリットがありますか?
主なメリットは投入量の節約と投資収益率(ROI)の向上です。全体的に散布するリードエリアアプリケーションではなく、検出された対象領域のみへピンポイントで散布するため、農薬や肥料の使用量を大幅に削減できます。また、RTK境界と障害物データにより、ドローンの安全な飛行経路が確保され、作業効率も向上します。
Q. このワークフローはトラクターにも適用できますか?
はい、適用可能です。動画ではJohn Deere Green Starディスプレイなどのトラクターターミナル向けの配列もサポートされています。トラクタースプレー経由でオペレーションをエクスポートする場合、ゼロウェイトゾーン(散布しない領域)の作成や、エクスポート前のレイヤー解像度の変更などが可能です。これにより、大型機械でも精密な可変量散布が実現します。