自動走行芝刈りロボットの自作改造と実用性
要約: 海外のYouTuberが、市販のラジコン草刈り機にドローン用飛行コントローラーやGPSを組み込み、自律走行を実現した事例を紹介。通信機器の活用や初期設定の難しさ、実運用での課題を解説し、農業現場での自動化導入のヒントを提供する。
今回紹介するのは、個人がオークションで入手した遠隔操作式芝刈り機を、自律走行ロボットとして再構築する過程を扱った動画です。制作者は広大な敷地の草刈りに苦戦しており、その労力を機械化することで解消しようとしています。
なるほど、趣味の域を超えた規模感ですね。自分で整備やプログラムを組むあたり、相当な手間がかかりそうですが、特に印象的だった点はどこですか?
制作者は当初、小型の20インチ幅のモデルを検討していましたが、計算上、5エーカーの土地を処理するには15時間以上かかると判明しました。そこで、より大型の48インチ幅のフレイムモウアーへ変更し、作業効率を大幅に改善しています。
なるほど、単純なサイズアップではなく、稼働時間というコスト観点からの判断ですね。大型機への切り替えで、初期投資と維持費のバランスはどう見ているのでしょうか?
動画では具体的な資金計画は語られていませんが、既存の機械を流用し、GPSや制御回路を後付けする方式です。市販のフルオプション製品と異なり、自分で部品選定から配線まで行うため、材料費は抑えられますが、開発工数は膨大になります。
それは確かに、人件費を計算すると割に合わない可能性が高いですね。個人事業主であれば、自分の時間をどう評価するかで結論が変わりそうです。
その通りです。技術的には、ドローン用のフライトコントローラーや5G対応のルーターを組み込み、遠隔地からの制御を可能にしています。通信環境が整えば、隣接する農地の刈払い受注なども理論上は可能になるわけですね。
受注ビジネスとして考えると、保険や責任範囲の設定が課題になりそうです。機械が暴走して隣家の柵を壊した場合など、リスク管理が複雑そうです。
動画内でも、竹を切断したり、溝にはまって立ち往生したりするトラブルが発生しています。自動走行とはいえ、完全無人運用には至っておらず、監視は必要です。安全機能としての非常停止は備わっていますが、事故防止の完全性は未検証と言えるでしょう。
監視が必要なら、結局は人が現場に行く必要がありますね。それなら、人が乗る大型機の方が効率的ではないか、という疑問が残ります。
そこが興味深いところで、制作者は「草刈りという単純作業からの解放」を重視しています。人間は監視やプログラミングといった、より高度な認知活動に時間を割けるという考え方です。ただし、日本の狭小地や起伏の激しい地形では、この大型ロボットの機動性は限定的かもしれません。
地形の制約は大きいですね。平地の牧草地向きで、日本の水田周辺や果樹園などでは導入ハードルが高そうです。用途を絞った専門ツールという位置づけでしょうか。
そうですね。動画の最終段階では、通信が途切れた際の動作や、バッテリー管理といった細かい調整が続けられています。完成度の高いシステムですが、あくまで個人の実験的試みであり、商業的な製品とは異なる自由度とリスクがあると言えます。
技術的な挑戦としては面白いですが、ビジネスとしてはニッチな領域ですね。導入には地域や規模で判断が分かれそうです。
メリットとして労働負荷の軽減、一方で課題として初期開発コストと運用リスク。両面を考慮した上で、選択肢の一つとして捉えるのが妥当かもしれません。
市販機を自律型草刈り機へ改造する試み
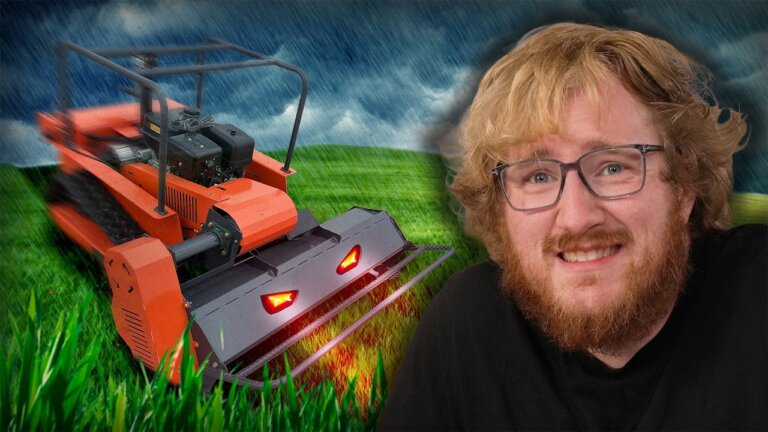
海外のクリエイターが、オークションで入手したラジコン草刈り機を自律走行可能なロボットへ改造した事例が注目を集めている。このプロジェクトでは、既存の機械にドローン用の飛行コントローラー「Pixhawk 6C Mini」や高精度GPSモジュール「Wit Motion RTK 982DT」を組み込み、位置情報に基づく自動運転を実現した。対象となるのは、家庭菜園ではなく広大な敷地での草刈り作業であり、人手による監視下での運用を前提としている。この試みは、専用の大型農業機械が高価である場合、既存の小型機材をAI技術でアップグレードする可能性を示唆している。
通信環境を支える5G対応ルーターの役割
自律走行の安定化には、確実な通信環境が不可欠である。動画では、5GとWi-Fi 7に対応したモバイルルーター「GL.iNet Muddy 7」が通信ハブとして活用された。この機器は、家屋のWi-Fi圏外でも5G通信を維持し、遠隔地からの指令送信や映像監視を可能にする。さらに、VPN機能により位置情報のセキュリティを確保し、盗難リスクへの対策も講じている。農業現場では、電波が届きにくい圃場での通信確保が課題となるが、こうした統合型通信機器の活用は、IoT機器のネットワーク構築における有効な選択肢となり得る。
初期設定の複雑さとパラメータ調整の重要性
自律化の実装過程では、予想外の課題が浮き彫りになった。GPSアンテナの位置と機体中心のオフセット計算ミスや、スティック操作のデッドゾーン設定漏れにより、機体が意図しない挙動を示した事例が報告されている。また、コンパスの較正誤差や、制御ソフトウェア「QGroundControl」の操作習熟も必要であった。最終的には、独自の制御スクリプト作成や、振動対策としてのマウント固定、電源供給の安定化など、細かな調整を経て安定走行に至った。これは、ハードウェアの導入だけでなく、ソフトウェアのチューニングが成功の鍵となることを示している。
農業現場での自動化導入への示唆
このプロジェクトは、約15エーカー(東京ドーム約13個分)の敷地を、従来の手動作業よりも効率的に草刈りできる可能性を示した。燃料効率も良好で、数回の給油で広範囲をカバーできることが確認された。しかし、動物との衝突防止機能や、完全な無人運用のための安全策は未整備である。日本の農業法人が類似の技術を検討する場合、単なる機械の導入ではなく、通信インフラの整備、制御パラメータの最適化、そして安全基準の確立が不可欠である。海外の事例は、技術の応用可能性を示す一方で、現場適応には専門的な知識と時間が必要であることを伝えている。
よくある質問(FAQ)
Q. 自律草刈り機の改造に必要な主要な電子部品は何ですか?
ドローン用の飛行コントローラー「Pixhawk 6C Mini」、高精度GPSモジュール「Wit Motion RTK 982DT」、Wi-Fi/5G対応ルーター「GL.iNet Muddy 7」、およびESP32通信モジュールが必要です。これらは機体の位置特定、通信、制御を担います。
Q. 自律走行中に機体が暴走する主な原因は何ですか?
GPSアンテナの位置オフセット設定ミスや、操縦スティックのデッドゾーン未設定が主な原因です。また、コンパスの較正誤差や、通信断による制御信号の遅延も、機体が意図しない方向へ移動する要因となります。
Q. 通信環境が不安定な圃場で自律機を運用するにはどうすればよいですか?
5G対応のモバイルルーターを使用し、Wi-Fi圏外でも通信を維持します。さらに、VPN機能を用いて位置情報のセキュリティを確保し、通信断時には安全停止機能を作動させる設定を行うことが推奨されます。
Q. 自律草刈り機の燃料消費量はどの程度ですか?
動画内の事例では、約15エーカーの敷地を草刈りする際に、数回の給油で済む程度の燃料効率を示しました。ただし、草の長さや地形、走行速度によって消費量は変動するため、事前のテストランによる実測が重要です。
Q. 既存のラジコン草刈り機を自律化する際の最大の課題は何ですか?
制御ソフトウェアのパラメータ調整と、機体振動への対策です。GPS信号の補間や、マウントの固定方法が不十分だと、位置情報のズレや通信断を引き起こし、安定した自律走行が困難になります。