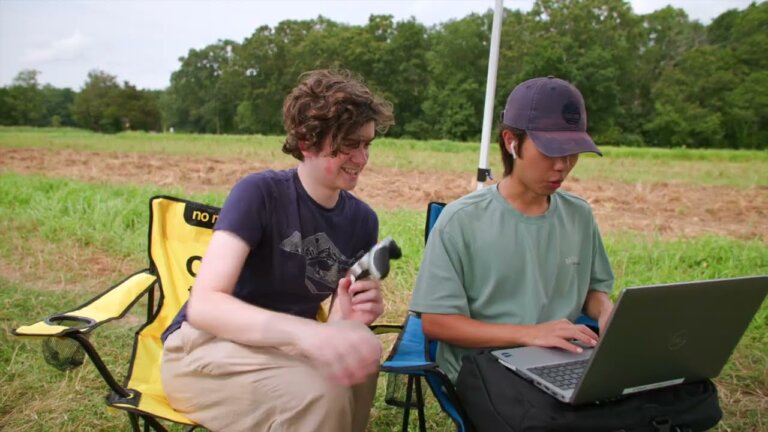
オリン大学の学生が開発した、除草と自動走行を両立させる農業ロボット「フェニックスボット」のデモです。
要約: 米Olin大学の学生が開発した除草ロボット「Phoenix Bot」のデモ動画です。化学農薬や大規模な耕起を避け、雑草をピンポイントで除去する技術を実証しました。レタスと雑草の識別精度は88%、位置誤差は11mm未満。小規模農場での自律走行と安全機能について解説します。
今回はオリン・カレッジ・オブ・エンジニアリングの動画から、学生チームが開発した農業ロボット「フェニックスボット」のデモをご紹介します。再生型農業を志向しており、除草作業の効率化と土壌保護を同時に目指すシステムです。
なるほど、除草の自動化ですね。有機農業では人手が割かれる部分ですから、そこへのアプローチがポイントになりそうです。特に印象に残った点はどこでしょうか。
化学除草剤や大規模な耕起を使わず、カメラで雑草を三次元空間で特定し、機械的に除去する点です。動画では、レタスと雑草の識別精度において、適合率0.91、再現率0.85という結果が示されています。
数字としてはインパクトありますね。ただ、識別精度が高いだけでは現場投入には至らないものです。実際の走行性能や、作業速度といった運用面でのデータはどうでしたか。
自律走行については、動画データで97.8%のフレームにおいて作物列を認識できています。また、位置決め誤差はX、Y、Z方向で平均11ミリメートル未満と報告されています。ただし、アルゴリズムが失敗した際には人間の介入が必要でした。
人間の介入が必要という点は、現場導入のハードルになりますね。完全自律を目指す場合、この精度でどれくらいの稼働率を想定しているのでしょうか。
動画では具体的な稼働率の数字は提示されていません。しかし、小規模な農場を調査した際、農家からは除草が年間労働の50%から75%を占めるという声があったそうです。これをロボットで代替できるかが鍵になります。
労務コスト削減のポテンシャルは高そうです。一方で、既存のトラクターや除草機との比較で、初期投資や維持費の優位性は見えているのでしょうか。
動画内ではコスト分析は含まれていません。ただし、既存のロボット除草システムが、有害な化学物質や土壌を傷める大規模耕起に依存している現状を課題として挙げています。フェニックスボットは、その代替手段として設計されています。
環境負荷低減という付加価値は、消費者向けマーケティングには有効かもしれませんね。ただ、ビジネスとして成立させるには、単なる環境配慮だけでは難しいはずです。
その通りです。動画では、この技術が小規模農場の多様性に対応できる柔軟性を持つことが強調されています。GPS等で精密に整地されていない区画でも、自律走行が可能だった点が評価されています。
小規模農家向けのニッチ市場を狙う戦略ですね。大規模集約農業とは異なるアプローチです。導入ハードルの低さが、普及の決め手になり得るかもしれません。
安全性の観点では、障害物検知システムや警告灯・ブザーが搭載されており、人との衝突を避ける設計になっています。これは現場での受け入れやすさに直結する要素と言えます。
安全機能があるのは安心材料です。ただし、実際の導入には、技術の成熟度と現場の信頼性構築に時間がかかりそうです。メリットも課題もある取り組みですが、選択肢の一つとして注視したいですね。今日はここまでです。
既存の除草課題とPhoenix Botの設計思想
有機農業では除草作業が年間労働時間の50〜75%を占めると言われています。既存のロボット除草システムは、化学農薬の散布か、土壌を傷める大規模な耕起に依存する傾向がありました。Olin大学の学生チームが開発した「Phoenix Bot」は、これらの課題を解決するために設計されました。リジェネラティブ農業(再生型農業)を支援し、作物の収量を維持・向上させながら、持続可能な除草を実現することを目指しています。このロボットは、土壌への影響を最小限に抑えつつ、雑草を物理的に除去することに特化しています。
自律走行と雑草識別の技術的詳細
Phoenix Botは、オンボードの深度カメラを用いて雑草を三次元空間で特定します。識別された雑草の位置情報は、機械式除草装置へ送信されます。この装置は、雑草を土壌から引き抜く動作を行います。現場テストでは、レタスと雑草の識別パイプラインにおいて、精度0.91、再現率0.85、正解率0.88という結果が出ました。また、自律走行時の位置決め誤差は、X・Y・Z方向で平均11mm未満でした。画像処理による作物列の検出率は97.8%に達し、GPS等の外部入力なしでも、完璧でない畝でも機能する汎用性が確認されています。
機械式除草装置の精度と安全性
機械式除草装置は、特定した雑草に対して平均17mm未満の位置誤差で移動します。これは、作物を傷つけずに雑草のみを除去するための重要な指標です。ロボットには安全機能も備わっています。障害物を検知すると、前面のフラッシュライトとブザーで周囲に警告を発し、衝突を回避します。学生チームは、ナビゲーション、植物識別、機械除草、システム統合の各サブチームに分かれて開発を進めました。複雑な自律除草問題を、ゼロから構築したシステムで解決しようとしています。
小規模農場への適用可能性と今後の展望
このロボットは、小規模な農場での使用を想定しています。現場の農業者は、過去50〜100年間ほぼ同じツールを使い続けており、現代化の余地が残されています。Phoenix Botは、GPSで厳密に管理されていない畑でも機能する柔軟性を持ちます。ただし、アルゴリズムが失敗した際には人間の介入が必要です。日本の農業法人や関連企業にとって、この事例は、化学農薬を使わない除草技術の実用化に向けた重要なヒントとなります。日本国内でも、省力化と環境負荷低減を両立させるロボットの開発が進んでいます。
よくある質問(FAQ)
Q. Phoenix Botの雑草識別精度はどの程度ですか?
レタスと雑草の識別パイプラインにおいて、精度は0.91、再現率は0.85、正解率は0.88です。これは0から1のスケールでの値です。現場テストでラベル付けされたデータに基づいて算出されました。この精度により、作物と雑草を区別し、機械式除草装置が正確に動作するための基盤を提供しています。
Q. 自律走行時の位置決め誤差はどれくらいですか?
ラボ内テストにおいて、Phoenix Botのローカリゼーションアルゴリズムは、X・Y・Z方向で平均11mm未満の位置決め誤差を達成しました。現場テストでは、924フレーム中904フレーム(97.8%)で3つの作物列をすべて検出し、ナビゲーションに使用しました。外れ値を除くと、ほぼ99%の向きが作物列の中心と視覚的に一致しました。
Q. 機械式除草装置の位置精度はどの程度ですか?
ラボ内テストでコマンドを送信した際、Phoenix Botの機械式除草装置は、X・Y・Z方向で平均17mm未満の位置誤差で雑草に移動しました。この精度により、雑草を土壌から引き抜く動作を、周囲の作物や土壌への影響を最小限に抑えて実行できます。深度カメラで取得した三次元位置情報に基づいて動作します。
Q. Phoenix BotはGPSなしで機能しますか?
はい、GPS等の外部入力を必要としない設計です。完璧に整えられていない畝や、GPSで追跡されていない畑でも機能することが確認されています。オンボードのカメラとアルゴリズムだけで作物列を追従し、雑草を特定します。この汎用性により、小規模農場や不規則な畑でも活用できる可能性を示しています。
Q. ロボットの安全機能にはどのようなものがありますか?
障害物検知システムを搭載しています。人または物体がロボットに近づきすぎると、衝突を回避します。その際、前面に取り付けられたフラッシュライトと大きなブザーで周囲に警告を発します。自律走行と作業中に、周囲の安全を確保するための重要な機能です。人間が介入する必要がある場合も、この安全機能によって事故を防ぎます。