太陽光を活用した多機能農業ロボットの開発事例
要約: インドのXiLiR Technologiesが開発したArduinoベースの農業ロボット「Agribot」を紹介します。播種、灌水、農薬散布、耕起を1台でこなす多機能設計と、Bluetoothによる遠隔制御の仕組みを解説します。
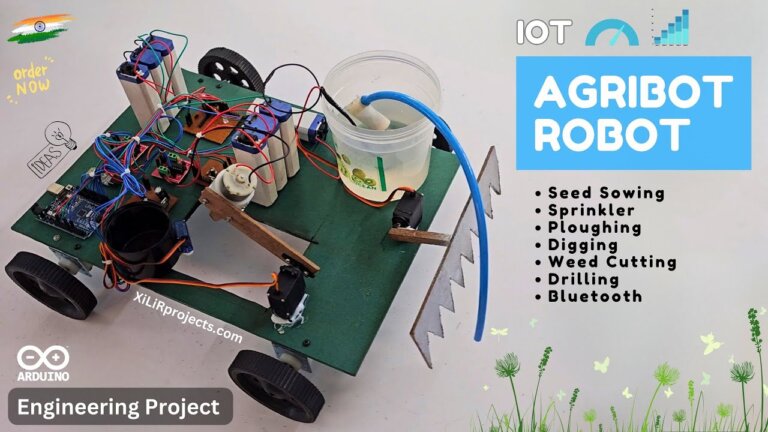
今回紹介するのは、インドの企業が開発した「アグロボット」というプロジェクトの動画です。アルデュイーノというマイコンボードを制御中枢に、播種、灌水、農薬散布、そして耕起といった複数の作業を1台のロボットで実現する仕組みを解説しています。
なるほど、マルチタスク対応型ですね。動画の再生回数が5万回を超えている点を見ると、関心の高さが伺えます。特に技術的な構成で印象的だった箇所はどこですか。
このプロジェクトでは、12ボルトのバッテリーから5ボルトへ電圧を安定させる電源回路がしっかり設計されている点です。モーター駆動とセンサー類の電力供給を分離し、ノイズ対策としてコンデンサーも組み込まれています。安定稼働には欠かせない要素ですよね。
電源周りの堅牢性は重要ですね。ただ、このロボット自体の市場性やコスト構造について気になります。開発元の「ジリテックテクノロジー」は、研究用ハードウェアや論文支援を主業としているようですから、商用製品としての展開はまだ先の話でしょうか。
そうなんです。動画内では、除草のためのカッターユニットや、送風機能などの追加オプションについても触れられていますが、これらはあくまで開発キットとしての拡張性の提示です。実際の現場導入に至るまでの課題、例えばバッテリー駆動時間の制約や、泥地での走行安定性などは示されていません。
確かに、デモ機と現場機では求められる耐久性が全く違いますね。労務コスト削減を狙うなら、この程度の機能でどの程度の作業効率が出るのか、数字での検証が欲しいところです。
面白いところで、このプロジェクトはBluetooth経由でスマホから操作できる点が強調されています。専門的なリモコンではなく、既存の端末で制御可能なのは、初期投資を抑えたい小規模農家や研究者にとって、導入ハードルを下げる要因になりますね。
スマホ操作は便利ですが、通信の遅延や接続切れへの耐性が気になります。農業現場は電波環境が不安定なことも多いので、緊急停止ボタンなどの物理的な安全機構があるかどうかが、実用性の分かれ目になりそうです。
動画ではそのあたりは明確にされていませんね。ただ、この開発元の事業内容を見ると、教育機関向けの研究用キットや論文執筆支援を広く展開しています。つまり、このロボットは即戦力の商用機というよりも、新しい農業機械のコンセプトを検証するための「教材」としての位置づけが強いと言えます。
そういう文脈であれば、期待値の見直しが必要ですね。既存の大型トラクターを置き換えるものではなく、細かな区画での実験や、自動化の基礎を学ぶためのツールとして捉えるべきでしょう。
その通りです。大規模経営向けの完全自律型ロボットとは異なるアプローチです。小規模な圃場での試作や、学生による開発学習の場としては、非常に価値のある取り組みだと考えられます。
技術の裾野を広げるという意味では、意義がありますね。一方で、事業として成立させるには、まだ越えるべきハードルが多そうです。今後のアップデートに注目したいところです。
はい。メリットとして低コストで多機能性の検証ができる反面、現場での信頼性向上にはさらなる開発が必要という、典型的なプロトタイプ段階の事例ですね。
導入には地域や規模で判断が分かれそうです。今日はこの辺りで。元動画も興味深いので、ぜひご覧になってみてください。
Arduinoマイコンで制御する多機能農業ロボット
インドのXiLiR Technologiesが開発した「Agribot」は、Arduino Unoマイコンを制御中枢とする自作型の農業ロボットです。この機体は単一のプラットフォームで、播種、灌水、農薬散布、耕起といった複数の農作業をこなすことを目的としています。ハードウェア構成は、電源供給回路、モータードライバー、そして各種アクチュエーターで構成されています。12ボルトのバッテリーから5ボルトへの電圧変換を行い、マイコンやセンサー類を安定稼働させる設計です。既存の産業用ロボットとは異なり、オープンソースのハードウェアと汎用部品を組み合わせて構築されている点が特徴です。開発者は研究ベースのハードウェアプロジェクトとして公開しており、教育やプロトタイピングの用途を想定しています。
播種・灌水・農薬散布を担う機構の仕組み
Agribotの主要な機能は、モーターとポンプ、そしてサーボモーターの連携によって実現されます。播種機能では、種子を投入するユニットと、土壌に穴を開けるためのドリルユニットが備わっています。ドリルは上下に動く支持機構を持ち、回転モーターによって土壌を攪拌します。灌水と農薬散布には、それぞれ専用のポンプが搭載されており、リレーモジュールによってON/OFFが制御されます。また、風を送るブロワーユニットも備え、散布した薬剤や種子の位置調整や、不要な雑草の除去補助に活用される可能性があります。これらの動作は、強力なサーボモーターで車輪の駆動やアームの角度を精密に制御することで、機体の移動と作業の同期を図っています。
Bluetoothによる遠隔操作と電源管理
このロボットの操作は、Bluetoothモジュールを介してスマートフォンから行います。ユーザーは専用アプリやインターフェースを通じて、機体の移動方向や各機能の起動を指示します。電源システムには、保護ダイオードやコンデンサーが組み込まれており、電圧の安定化とノイズ対策が施されています。LEDインジケーターを設けることで、電源供給の状態を視覚的に確認できるように工夫されています。モータードライバーにはL298Dなどの汎用チップが採用されており、マイコンからの信号を増幅してモーターを駆動します。この構成により、複雑な配線や高価な産業用コントローラーを使わずに、基本的な自動化作業を可能にしています。
日本での導入に向けた課題と可能性
Agribotのようなオープンソース型ロボットは、低コストで多機能を実現する可能性を秘めていますが、日本の大規模農業現場への直接導入には課題があります。日本の農地は区画が細かく、傾斜地や障害物が多い環境では、この程度の制御精度では安定した作業が難しい場合があります。また、防水性や耐候性、長時間稼働の信頼性については、動画内では詳細が示されていません。しかし、研究開発や教育現場、あるいは小規模な試験圃場でのデータ収集用途としては有効です。日本では農林水産省のスマート農業実証プロジェクトなどがあり、こうしたプロトタイプをベースに、日本の気候や作物に合わせた改良を加えるアプローチが考えられます。
よくある質問(FAQ)
Q. Agribotの制御に使用されているマイコンの種類は何ですか?
Agribotの制御中枢には、Arduino Unoマイコンが使用されています。このマイコンが、Bluetoothからの受信信号を処理し、モータードライバーやリレー、サーボモーターへの出力信号を生成します。Arduino Unoは汎用性が高く、多くの拡張シールドやセンサーと接続できるため、播種や灌水などの異なる機能ブロックを統合制御するのに適しています。
Q. Agribotで播種や灌水を行うために必要な電源構成はどうなっていますか?
Agribotは12ボルトのバッテリーを電源とし、内部の電圧レギュレーター(7805など)を用いて5ボルトに変換しています。マイコンやセンサー類は5ボルトで動作するため、この変換回路が必須です。また、電源ラインには保護ダイオードとコンデンサーが接続されており、モーター駆動時の電圧変動を平滑化し、マイコンの誤動作を防ぐ設計となっています。
Q. Agribotの操作はどのように行いますか?
Agribotの操作は、Bluetoothモジュールを介してスマートフォンから行います。ユーザーはスマートフォンをロボットに接続し、専用インターフェースから移動指令や、播種・灌水・農薬散布などの機能起動を指示します。この無線制御により、ユーザーは圃場の端から機体を監視・操作でき、手動での作業負担を軽減することが可能です。
Q. Agribotに搭載されているモーター制御用の部品は何ですか?
Agribotには、モーターを駆動するためのモータードライバーとしてL298Dなどが使用されています。マイコンからの微弱な制御信号を、モーターを回すための電流に増幅する役割を担います。また、車輪やアームの角度制御には、強力なサーボモーターと小型のサーボモーターが組み合わされており、それぞれ異なるトルクと精度で動作を分担しています。
Q. Agribotの播種ユニットにはどのような機構が含まれていますか?
播種ユニットには、種子を投入する機構と、土壌に穴を開けるためのドリルユニットが含まれています。ドリルは上下に動く支持機構と回転モーターで構成され、土壌を攪拌して播種場所を作ります。さらに、風を送るブロワーユニットも備わっており、散布した種子や薬剤の位置調整、あるいは雑草の除去補助に活用される設計となっています。