UCマーセッド大学が開発した、低コストで自律走行可能なブルーベリー収穫ロボットの紹介
要約: カリフォルニア大学マーセド校が開発した、自律型ブルーベリー収穫ロボットを紹介します。市販部品を活用し、約26,500ドル(約400万円)という低コストで実現しました。熟した実のみを選別収穫し、人手4人分を代替可能。労働力不足と高コストに悩む農業法人向けの現実的な自動化ソリューションです。
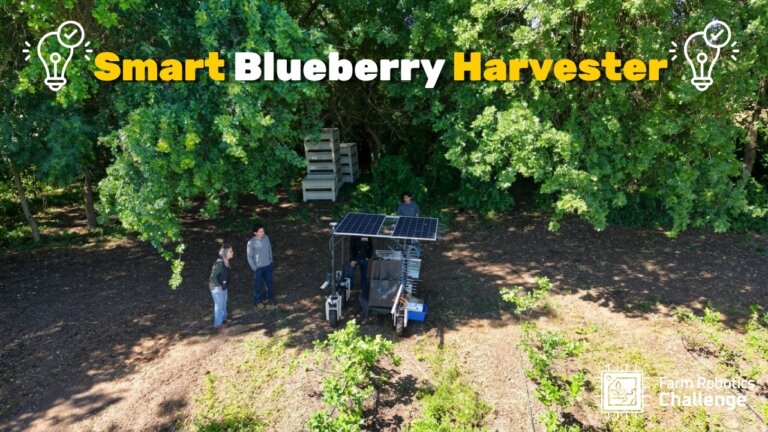
今回紹介するのは、Farm Robotics Challenge動画で、カリフォルニア大学マーセッド校のチームが開発した自律型ブルーベリー収穫プラットフォームについての内容です。熟した果実のみを選別して収穫し、フィールド内を自律的に移動する仕組みを構築しています。
なるほど、ブルーベリー収穫の自動化ですね。特に印象に残った技術的なポイントはどこでしたか?
注目すべきは、収穫前のフロントカメラと収穫後のリアカメラで果実数を比較し、GPSデータと連携させて位置別の収穫量を推定する点です。これにより、振動の強さを適宜調整して、未熟な果実を残しながら熟したものだけを落とす制御を実現しています。
カメラでの選別と振動調整の連動は興味深いですね。ただ、機械的な損傷や収穫漏れがないか、精度面で気になるところです。
植物への負担を減らすため、振動の強さは調整可能に設計されています。また、収穫メカニズムにはクッション材を敷いたステンレス製トレイを用い、果実が傷まないよう配慮されています。植物の形状に合わせる柔軟なバンパーも備えているんですよ。
クッション材や柔軟なバンパーなど、丁寧な設計ですね。一方で、導入コストがどの程度なのかも気になるところです。
プロトタイプの推定コストは約2万6500ドルです。市販の部品とモジュール化されたコンポーネントを使用することで、自動化へのアクセス性を高めています。時速1500フィートの収穫速度を維持しつつ、最大で4人の作業員を代替できると見積もられています。
2万6500ドルなら、中小規模の農家でも検討しやすい金額ですね。カリフォルニアの労務コストを考えると、投資回収期間はどのくらいになりますか?
研究チームの試算では、現在の労働コストを基にすると、約48時間分の作業日数で投資を回収できる可能性が示唆されています。ただし、これはあくまで計算上の目安であり、実際の稼働率や維持費が加わると変動します。
48時間での回収は魅力的ですが、現実的な稼働率や故障時のダウンタイムを考えると、もう少し慎重な判断が必要そうですね。
その通りです。このシステムは、既存の移動プラットフォームにセンサーや制御ハードウェアを追加して構築されています。Jetson BrainやPoEスイッチ、GPSアンテナなどを用いて、ナビゲーションや振動制御を統合しています。
既存プラットフォームの拡張という点は、既存設備を活かせる意味で有利ですね。一方で、この仕組みが日本のような小規模で不規則な畑でも適用できるのか、懸念は残ります。
はい、日本での適用には課題があります。この動画ではカリフォルニアの状況を前提としており、日本の気候や畑の形状、規制への適合性は別途検証が必要です。メリットと課題のバランスを見極めつつ、選択肢の一つとして捉えるのが妥当でしょう。
地域や規模によって導入判断が分かれそうですね。メリットも課題もある取り組みですが、選択肢の一つとしては面白い内容でした。今日はここまでです。
人手不足と収穫時期の制約が課題
ブルーベリー栽培において、収穫は最も労働集約的な作業の一つです。熟した果実を短い収穫期間中に摘み取らなければならず、遅れが生じると品質と収益性が低下します。熟練した労働者の確保が難しくなり、人件費も上昇し続ける中、農業者は実用的で効率的、かつ手頃な価格の解決策を必要としています。カリフォルニア大学マーセド校のチームは、この課題に対応するため、自律型精密ブルーベリー収穫プラットフォームを開発しました。本システムは、熟した実のみを選択的に収穫し、効率的に果物を回収し、圃場を自律的に移動するように設計されています。小規模農場から大規模経営までスケール可能なソリューションとして、労働力の削減と収穫効率の向上を目指しています。
カメラとAIによる精密な選別収穫
本プラットフォームは、センシング、制御、ナビゲーションのハードウェアを組み込んでいます。ナビゲーションと通信には、エヌビディア社の「Jetson Brain」、PoEスイッチ、GPSアンテナを使用しています。果実の計測には2台のカメラを導入しました。前面カメラは収穫前の果実数を計測し、後面カメラは収穫後の残存数をチェックします。これらの計測値とGPSデータを比較・統合することで、圃場の各地点で収穫された果実量を推定し、振動強度を調整することが可能です。ナビゲーションには「Amiga Navigation Stack」上のラッパーを利用し、ROS(ロボットオペレーティングシステム)を通じて、ナビゲーション、果実計測、振動制御のすべてを接続しています。これにより、安全な圃場作業と将来のスケーラビリティを実現します。
植物を傷めない収穫ツールと回収機構
収穫ツールは、植物の樹冠に侵入しても絡まったり、植物を損傷したりしないように設計されています。このツールの動作率は調整可能で、熟した果実を取り除くのに十分な振動を与えつつ、未熟な果実は植物に残すことができます。収穫された果物を捕獲するため、既存のプラットフォームの周りにキャッチングシステムを設計しました。このシステムは、果実を交換可能なコンテナへ導き、作業員を機械の走行経路から遠ざけます。収穫システムと回収システムは、将来のバージョンで通路の両側を同時に収穫できるように、ミラー展開を想定して設計されています。収穫機構には、クッション材と防水シートを層状に配置したステンレス鋼トレイを使用し、柔軟なバンパーが植物の形状に合わせて追従します。
約400万円で4人分の労働力を代替
本システムは、市販部品とモジュール式コンポーネントを使用し、手頃な価格で設計されました。現在のプロトタイプは、移動機能、センサー、収穫ハードウェア、制御システムを含め、推定コスト約26,500ドル(日本円換算で約400万円)で構築されました。これは、農業者にとって自動化へのアクセスを大幅に改善する道筋となります。収穫速度は時速約1,500フィート(約450メートル)です。このプラットフォームは、最大で4人の手作業労働者を代替できると推定されています。カリフォルニア州の現在の労働コストを考慮すると、投資回収期間は約48時間分の労働日に相当します。エンジニアリングが農業の未来を支える方法を示す事例です。
よくある質問(FAQ)
Q. このブルーベリー収穫ロボットのプロトタイプ導入コストはどれくらいですか?
現在のプロトタイプは、移動機能、センサー、収穫ハードウェア、制御システムを含め、推定コスト約26,500ドル(日本円換算で約400万円)で構築されました。市販部品とモジュール式コンポーネントを使用することで、自動化へのアクセスを容易にしています。
Q. この収穫ロボットはどの程度の労働力を代替できますか?
このプラットフォームは、最大で4人の手作業労働者を代替できると推定されています。カリフォルニア州の現在の労働コストを考慮すると、投資回収期間は約48時間分の労働日に相当します。人手不足と高コスト化への対策として有効です。
Q. 収穫時の振動強度はどのように調整されていますか?
前面カメラで収穫前の果実数を計測し、後面カメラで収穫後の残存数をチェックします。これらの計測値とGPSデータを比較・統合することで、圃場の各地点で収穫された果実量を推定し、振動強度を自動的に調整することが可能です。
Q. 収穫ツールは植物を傷つけずに実だけを摘み取れますか?
収穫ツールは、植物の樹冠に侵入しても絡まったり、植物を損傷したりしないように設計されています。動作率を調整可能で、熟した果実を取り除くのに十分な振動を与えつつ、未熟な果実は植物に残すことができます。
Q. 収穫されたブルーベリーはどのように回収されますか?
既存のプラットフォームの周りにキャッチングシステムを設計し、果実を交換可能なコンテナへ導きます。作業員を機械の走行経路から遠ざける安全設計です。収穫機構には、クッション材と防水シートを層状に配置したステンレス鋼トレイを使用しています。