アルゴリズムが植物の生死を決める、現代農業の自動化と選択的処理技術
要約: 2026年に向けた農業機械の進化を解説。AIによる部分散布で除草剤使用を約77%削減、レーザー除草や果実収穫ロボットの精度向上、自動搾乳やスマート灌漑など、データ駆動型の精密農業が現場をどう変えるか、海外事例を交えながら日本の導入可能性を探る。
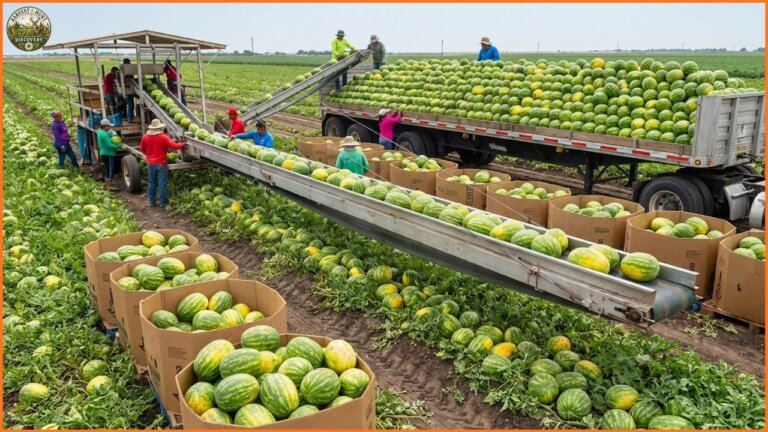
今回は「Harvest & Hunt Discovery」チャンネルの動画で、2026年の巨大な収穫機械とAIによる精密農業について扱っています。単に機械が大型化するだけでなく、センサーやカメラで作物を個別に認識し、必要な箇所だけ処理する「学習する機械」への転換がテーマなんですよね。
なるほど、単なる機械化ではなくて、判断を伴う自動化という視点ですね。動画の中で特に印象的だったポイントはどこですか?
注目すべきは、散布機などの作業効率ではなく、その「処理の精度」です。従来の全面積散布に対し、AIが雑草と作物を区別し、標的となった雑草に対してのみノズルを開く技術が実用化しつつあります。データでは、この選択的散布により除草剤の使用量を平均77%削減できるという報告もあるんですよ。
77%削減は、資材コストの観点では非常にインパクトがありますね。ただ、カメラやAIの初期導入コストを考えると、回収期間はどの程度を見込んでいるんでしょうか?
そこが議論の分かれるところです。動画内では明確な回収年数は示されていませんが、重要なのは「機械が全面積を等しく扱わない」という運用原則の変化です。数ミリの誤差で品質が変わるような精密な調整と、瞬時の判断が組み合わさって初めて成り立つシステムですので、単純なハードウェアの比較にはなりませんね。
なるほど、ハードウェア自体のコストよりも、システム全体の最適化でどう回収するか、という話ですね。ところで、地下作物や果樹の収穫も自動化されているようですが、これも同じロジックなんですか?
はい、しかし作物ごとにアプローチが全く異なります。例えばジャガイモやニンジンなどの地下作物は、掘り起こす刃の深さや土をふるい分けるコンベアの速度が極めて重要で、損傷を防ぐための物理的な微調整が求められます。一方、ナッツ類は幹を揺らして落とす機械が主流ですが、揺れの力を制御しないと木そのものを傷めるリスクがあるんですよ。
作物ごとの「得手不得手」が明確ですね。柔らかい桃やさくらんぼには激しい機械作業は向かない、という話もありましたが、これは汎用性が低いということでしょうか?
その通りで、農業機械はますます「特化型」になっています。振動式のカッターや、吸着機構、ソフトコンベアなど、作物の特性に合わせて設計された専用機が増えています。つまり、一つの機械で何でもこなすのではなく、用途別に最適化された機材を揃える傾向が強まっているんです。
特化型だと、中小規模の経営では機材投資の負担が大きくなりそうです。市場では、こうした特化型機械の導入は補助金前提になりがち、といった話も聞きますよね。政策変更で揺らぐリスクはどう見ていますか?
確かに、初期投資のハードルは高くなります。ただ、動画では「工場での選別」の話も出ていまして、ここは自動化の恩恵が大きい分野です。高速カメラや近赤外線センサーを使い、人間には見えない欠陥や異物を検出します。あるポテトの選別システムでは、異物検出率が98%を超えたという事例も紹介されています。
98%は、人力検査では到底維持できないレベルですね。これは労務コスト削減だけでなく、ブランド価値を守る上でも重要そうですね。一方で、遺伝子編集技術とこれらのデジタル農業の組み合わせについても触れられていました。
ええ、遺伝子編集は「品種改良の速度」を上げるツールとして捉えられています。センサーで環境ストレスに強い品種を選別し、そのデータを次の育種プログラムにフィードバックするループが構築されています。ただし、動画でも強調されている通り、どんな品種でも干ばつや進化し続ける病害虫を完全に防ぐことはできません。あくまで「選択肢の一つ」を増やすための技術です。
「万能ではない」という前提が明確ですね。技術の進歩は止まりませんが、現場での導入判断は、地域や規模、作物の特性によって大きく異なりそうです。
まさにその通りです。アルゴリズムが植物の扱いを決める時代が来ていますが、それが「正解」かどうかは、まだ議論の途中です。メリットも課題もある取り組みですが、選択肢の一つとして、今後の動向を注視していくべきでしょう。今日はここまでです。
AIとカメラで「必要な箇所だけ」処理する散布技術
従来の農機具は圃場全体を均一に処理していましたが、最新技術は「見る・計算する・行動する」を瞬時に行います。大型スプレーブームに搭載されたカメラが地面をスキャンし、AIが作物と雑草を識別します。雑草を検知した瞬間に、対応するノズルのみが作動するため、対象外の作物には薬剤がかかりません。ある商業データでは、この選択的散布システムにより、条件次第で除草剤の使用量を平均約77%削減できることが報告されています。重要なのは、機械が圃場全体を同じように扱わず、データで特定された特定の植物やエリアのみに対処する運用原則への転換です。日本でも農林水産省が推進するスマート農業技術として、こうした部分散布機の実証実験が進んでいます。
レーザー除草と収穫ロボットの精度向上
化学農薬を使わない除草技術として、高解像度カメラで雑草を特定し、高出力レーザーで植物組織を直接処理するシステムが登場しています。あるシステムは適切な条件下で毎分5,000本以上の雑草を処理可能です。一方、果実収穫ロボットも進化しています。米国でのテストでは、リンゴの検出率が90%を超えるロボットも確認されました。2025年時点の実験では、二腕システムが単腕システムと比較して収穫効率を約34%向上させたと報告されています。ただし、果実が葉に隠れている場合や、光の加減で色が変わる環境では誤作動のリスクがあり、 orchard(果樹園)の樹形をロボット向けに整える「設計段階からの最適化」が重要になっています。
水と肥料を「場所ごと」に最適化する灌漑・施肥
精密灌漑システムは、圃場を細かなゾーンに分け、各エリアの土壌水分センサーや気象データ、ドローンによる上空観測情報を統合して給水量を調整します。温室キュウリを用いた複数シーズンにわたる研究では、地溝灌漑(地面に溝を切って水を流す方法)と比較して、収量を落とさずに水使用量を約半分まで削減できることが示されました。肥料管理でも、可変率技術(VRA)を用いて、土壌マップや収量データに基づき、ゾーンごとに施肥量を自動的に増減させます。人間には連続した圃場に見えても、コンピュータにとっては各ゾーンが異なるニーズを持つ別個の管理単位となります。これにより、無駄な投入を減らし、資源効率を高めます。
家畜の「デジタルプロファイル」による健康管理
自動搾乳システムでは、牛が自ら搾乳ステーションへ移動し、ロボットアームが搾乳カップを装着します。重要なのは、搾乳だけでなく、活動量、横臥時間、採餌エリアへの訪問回数などのデータを継続的に記録し、個体ごとの「デジタルプロファイル」を作成することです。行動や生産量に異常が生じると、システムがアラートを発し、管理者が早期に対応できます。また、飼料の自動混合機は、干草、穀物、サイレージなどをプログラムされた配合で均一に混ぜ、重量を監視します。家畜は工場製品と異なり予測不能な行動をとるため、ロボットは硬直的な手順ではなく、動物の自然な動きに適応する必要があります。これは労働力の省力化だけでなく、動物福祉と生産性のバランスを実現する技術です。
収穫後の「コールドチェーン」と食品ロスの削減
農業技術は圃場だけで完結しません。収穫直後の予冷、輸送中の温度管理、そしてAIによる選別が食品ロスを防ぐ鍵となります。2023年の国際データでは、世界全体の食料の約13.3%が収穫後から小売店に届く前に失われており、果物・野菜では約25.4%に達します。2026年の分析では、冷却設備へのアクセス不足が約5億2,600万トン(メトリックトン)の食品ロス・廃棄に関与していると推定されています。最新の選別ラインでは、マルチスペクトルカメラや近赤外センサーを用い、人間の目では見えない欠陥や異物を検知します。あるジャガイモの選別システムは、特定の条件下で異物の検出率が98%を超えると報告されています。AIは「規格外」を廃棄するのではなく、ジュース原料など別の用途へ振り分けることで、廃棄を減らします。
よくある質問(FAQ)
Q. AI選択的散布システムで除草剤の使用量は具体的にどの程度削減できますか?
ある商業データでは、条件次第で除草剤の使用量を平均約77%削減できることが報告されています。これは、カメラとAIが雑草のみを特定し、対応するノズルのみを作動させるため、作物全体への散布を避けられるからです。ただし、雑草の密度や作物の生育状況、気象条件によって削減率は変動します。
Q. レーザー除草システムは1分間に何本の雑草を処理できますか?
あるシステムでは、適切な条件下で毎分5,000本以上の雑草を処理できることが公表されています。これは高解像度カメラで雑草を識別し、高出力レーザーで植物組織を直接破壊する技術によるものです。ただし、雑草が作物と密接に混在している場合や、泥や影の影響でカメラの視認性が低下する状況では、処理精度や速度が低下する可能性があります。
Q. 温室キュウリの栽培で、精密灌漑を使うと水使用量はどのくらい減りますか?
温室キュウリを用いた複数シーズンにわたる研究では、従来の地溝灌漑と比較して、収量を落とさずに水使用量を約半分まで削減できることが示されました。これは、土壌水分センサーや気象データに基づき、植物が実際に吸収できる場所に適切な量の水を供給する「可変率灌漑」技術によるものです。節水だけでなく、肥料の流亡防止にも寄与します。
Q. 果実収穫ロボットがリンゴを収穫する際の検出率はどれくらいですか?
米国でのテストでは、一部のリンゴ収穫ロボットで果実検出率が90%を超えることが確認されています。ただし、検出率が高いことと、実際の収穫成功率は異なります。果実が葉に隠れている場合や、風で枝が揺れる環境では、ロボットアームの動作が複雑になり、収穫失敗のリスクが残ります。樹形の整った果樹園の方が、ロボットのパフォーマンスを発揮しやすい傾向があります。
Q. ジャガイモの選別ラインで異物の検出率はどの程度実現されていますか?
ある商業的なジャガイモ選別システムでは、特定の条件下で異物の検出率が98%を超えると報告されています。これは、高速カメラ、制御された照明、マルチスペクトルセンサー、および認識アルゴリズムを組み合わせた結果です。人間の目では見逃しやすい土や石、植物片なども、光の反射特性の違いを用いて検知します。これにより、品質管理の精度が大幅に向上します。