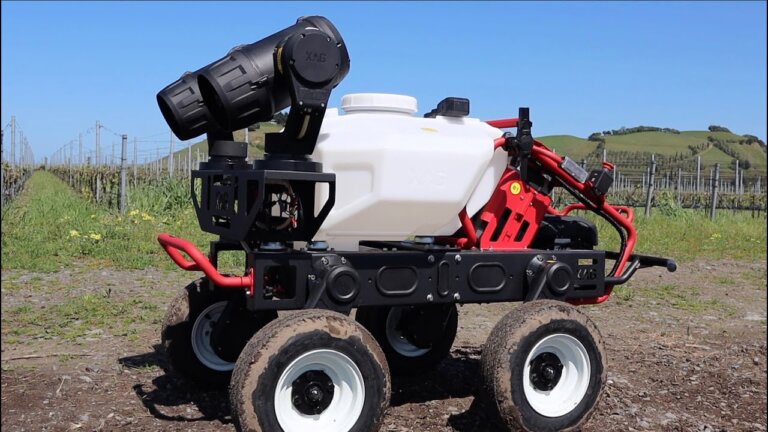
ニュージーランドのワイナリーで導入された自律型地面車両「XAG R150」の実証実験
要約: ニュージーランドのワイナリーで導入されたXAG R150自律型ロボットの実証実験を解説。1.2mの狭い列間でもRTK-GPSによりセンチメートル精度で走行し、岩場でも軌道修正が可能。150kgの積載と噴霧機能により、人手不足解消と作業効率化を実現する次世代スマート農業技術です。
今回紹介するのは、ニュージーランドの「Aerolab New Zealand」による動画で、XAG社製の自律型地面車両「R150」が、ホークスベイ地域のワイナリー「Aonz Wines」で実施された試験走行についての内容です。狭い列間での自動運転と散布性能を検証しています。
ニュージーランドのワイナリーでの試験ですね。狭い列間での作業ということは、従来の大型機械では難しかった場面でしょうか。
その通りです。このワイナリーは列間の幅が1200ミリしかなく、多くの機械が物理的に進入できないか、走行しても損傷リスクがありました。動画では、この制約下でいかに安定して作業できるかを重点的に検証しています。
列間1.2メートルは相当にタイトですね。機械の幅だけでなく、旋回スペースや土壌への圧迫も気になりますが、この車両自体のサイズ感はどうでしたか?
車両は4輪駆動で、高性能なブラシレスモーターが最大1000ニュートンメートルのトルクを発生させます。最大積載量150キログラム、牽引力は800キログラムとされ、狭い空間でも十分な駆動力を確保しています。
トルク重視の設計ですね。牽引力まで考慮されているのは、散布機を引く場合だけでなく、将来的な運搬用途も視野に入れているように見えます。
ナビゲーションにはRTK-GPSを用いてセンチメートル級の精度を実現しています。通常はドローンでマップを作成し、ウェイポイントを設定しますが、今回のテストでは、作業者が実際に列を歩き、コントローラーでクリックしながらルートを登録しました。
ドローンではなく人力でルート作成ですか。初期コストは抑えられますが、大規模農場だと時間がかかりますね。この方式は小規模向きのメリットという理解でよいですか?
はい、小回りが利く反面、大規模化には向かない可能性があります。動画では、岩にぶつかった際の自己修正機能や、直進性の維持がテストされましたが、結果としてコースアウトは一度もなかったと報告されています。
安定性は高そうですね。ただ、バッテリー駆動だと稼働時間が限られますよね。散布機を積んだ状態での持続時間はどの程度でしたか?
自律走行と散布を同時に行う場合、バッテリー駆動時間は約4時間、充電時間は20分程度とされています。100リットルのタンクを備え、毎分4.8リットルの流量で散布します。
4時間なら午前中の作業には十分ですね。充電が20分だと、休憩時間中に充電を挟む運用も現実的です。ただし、タンク容量が100リットルだと、大規模圃場では給水の手間がネックになりそうです。
まさにそこが課題ですね。動画では、スプレーペーパーを用いた散布テストを行い、植物体への到達率を確認しました。スマートフォンのアプリでノズルの角度や流量を微調整できる点は、細かな作物管理に有用でしょう。
アプリでの遠隔調整は便利ですが、現場でのトラブル対応が全てリモートで済むわけではありません。労務コストの削減効果は、こうした小規模なテストだけでは見えにくい部分もありますね。
おっしゃる通りです。このXAG R150は、狭い列間を持つ果樹園やワイナリーにおいて、従来の大型機械の代替として、あるいは人手不足を補う選択肢として機能する可能性を示しています。ただし、大規模化や長距離移動には別の課題も残されています。
特定条件下では有効なツールですが、万能ではないということですね。導入には圃場の形状や作物の種類を慎重に見極める必要がありそうです。
はい、地域や規模によって最適解は変わるでしょう。詳細は動画元やAerolabのウェブサイトをご参照ください。今日はここで終了です。
狭い列間でも走行可能な自律型ロボットの概要
ニュージーランドのホークスベイにあるワイナリー「Aonz Wines」では、列間隔が1.2メートルしかない狭い畑での作業が課題でした。通常の大型機械では進入できず、かといって人手による管理には限界があります。そこで導入されたのが、中国発の農業テック企業XAGが開発した自律型地上車両「XAG R150」です。このロボットは4輪駆動であり、高性能なブラシレスモーターにより最大1000ニュートンメートルのトルクを発生させます。これにより、最大150キログラムの積載、そして800キログラムの牽引能力を備えています。海外の事例ですが、日本でも果樹園や野菜畑の列間が狭いケースは多く、こうした小型・高機動な自律ロボットの需要が高まっています。
RTK-GPSによるセンチメートル単位の高精度ナビゲーション
XAG R150の最大の特徴は、RTK-GPS(リアルタイムキネマティック・グローバル・ポジショニング・システム)を搭載している点です。RTK-GPSは、通常のGPSよりもはるかに高精度な位置情報を取得でき、走行精度はセンチメートル単位に達します。動画では、ドローンによるマップ作成ではなく、担当者がロボットコントローラーを持って列を歩き、各地点にウェイポイント(経路点)を設定する手法が紹介されました。この方法により、複雑な地形や狭い列間でも正確なルートを描画できます。さらに、車載の高速4G通信によりリアルタイムでデータを送受信するため、遠隔地からの監視や制御も可能です。日本では農林水産省のスマート農業技術開発事業でもRTK-GPSの活用が進んでおり、技術的な親和性が高いと言えます。
障害物への対応と安定した直進走行の実証
狭い列間での自律走行において、最も懸念されるのは地面の凹凸や障害物による軌道逸脱です。動画では、ロボットが岩の上を跳ねた際に自動的に軌道を修正し、直進走行を維持できるかがテストされました。結果として、何度も列を往復するテストにおいて、一度もコースから外れることはありませんでした。これは、RTK-GPSの高精度データと、車体の安定性を確保する制御アルゴリズムが組み合わさった結果です。日本の畑は海外の広大な平原とは異なり、区画が細かく、障害物も多い傾向があります。XAG R150のような、狭所での安定走行能力を持つロボットは、日本の小規模から中規模の農業法人にとって、導入のハードルを下げる有力な選択肢となり得ます。
スマートフォン連携による精密な噴霧作業
XAG R150には、100リットルのスマート液体タンクと噴霧システムを取り付けることができます。ポンプは毎分4.8リットルの流量を供給し、ジェットノズルから薬剤を散布します。ノズルの流量、方向、角度はスマートフォンアプリから直感的に調整可能で、植物の生育状況に合わせて散布量を最適化できます。動画では、散布紙を用いて実際の付着量を確認し、目標とする散布率に到達しているかを検証しました。バッテリー駆動時間は噴霧モードで約4時間、充電時間は20分と短く、稼働効率が高い点も魅力です。日本では農薬の適正使用や環境負荷低減が求められており、こうした精密な散布制御ができるロボットは、コスト削減だけでなく、持続可能な農業の実現にも貢献します。
よくある質問(FAQ)
Q. XAG R150のバッテリー駆動時間と充電時間はどれくらいですか?
噴霧機能付きの自律走行モードにおいて、バッテリー駆動時間は約4時間です。充電時間は約20分と非常に短く、休憩時間や隙間時間で急速充電が可能です。これにより、1日あたりの稼働時間を最大化し、作業効率を大幅に向上させることができます。
Q. XAG R150はどの程度の積載量と牽引能力を持っていますか?
XAG R150は最大150キログラムの積載能力を備えています。また、4輪駆動の高性能モーターにより、最大800キログラムの牽引も可能です。これにより、散布タンクだけでなく、収穫コンテナや資材運搬など、多様な農業作業に対応できる汎用性があります。
Q. 狭い列間での走行精度はどの程度ですか?
RTK-GPS技術を採用しており、センチメートル単位の高精度なナビゲーションを実現します。動画の実証では、1.2メートル幅の狭い列間でも、岩場などの障害物がある状態で一度も軌道から外れることなく、安定した直進走行を維持しました。
Q. 散布ノズルの設定はどのように行いますか?
スマートフォンアプリを通じて、ノズルの流量、噴射方向、角度を直感的に調整できます。植物の生育段階や列幅に合わせて設定を変更し、必要最小限の薬剤で効率的な散布が可能です。散布紙を用いた検証により、目標とする散布率を正確に達成できることが確認されています。
Q. XAG R150のルート設定にはドローンが必要ですか?
必須ではありません。動画では、担当者がロボットコントローラーを持って畑を歩き、各地点にウェイポイントを手動で設定する方法が紹介されました。ドローンによるマップ作成も可能ですが、小規模な区画や複雑な地形では、歩行による手動設定の方が迅速かつ柔軟に対応できます。