✨ 本論文の新規性
- 魚の運動量から「活動係数(AC)」を定義し、専門家評価との相関ρ=0.925を達成
- Trajectoryを明示的トークンと暗黙的ソフトトークンへ変換し、LLMへの物理的根拠付与を実現
- 反事実的mDPOによるLLM微調整で、テンプレ化を防ぎつつ因果推論の精度を96.67%へ向上
論文の主張: 循環式養殖システム(RAS)におけるニジマスの給餌管理を、魚群の軌跡解析と大規模言語モデル(LLM)で自動化。視覚情報から生成した行動トークンと環境データを統合し、過剰給餌を防ぐ高精度な意思決定を実現した。
今回は、循環式養殖システム、いわゆるRASにおいて、ニジマスの給餌管理を支援するAIフレームワーク「THPL」に関する論文です。単に動画で魚の動きを見るだけでなく、行動データと言語モデルを融合させ、給餌の「正解」を推論する仕組みを提案しています。
なるほど、動画解析からLLMへ繋げるわけですね。給餌はコストに直結するので、精度向上は魅力ですが、具体的な成果の数字が気になります。
そこが面白いところで、従来のテキストのみの判断では約33%だった給餌決定の正答率が、魚の群れの動きを数値化した「行動トークン」を組み込むことで93%まで向上しています。さらに、因果推論を強化する追加学習を行うと、96.67%にまで高めることに成功しました。
33%から96%ですか。数字としては非常にインパクトがありますね。ただし、93%と96%の差は誤差の範囲のようにも見えますが、この最後の0.3%向上が現場では重要なのでしょうか。
単なる正解率だけでなく、出力の「自然さ」や「多様性」が改善されている点が重要視されています。論文では、定型文への偏りを抑え、環境条件に応じた柔軟な判断が可能になったと指摘しています。過剰給餌による水質悪化や、不足による成長遅延を防ぐためには、この「解釈可能な理由付け」が不可欠なんですよね。
確かに、現場オペレーターが「なぜその判断をしたのか」を理解できなければ、自動化システムを信頼して任せるのは難しいですからね。解釈可能性は運用上の必須要件と言えます。
技術的な要となるのが「魚群の軌跡」から「活動係数」を算出する部分です。高密度な水槽では個体の識別や追跡が難しいのですが、群れの集合的な動きを時系列でモデル化することで、給餌意欲を定量的に捉えています。
高密度環境でのカメラ設置や計算リソースのコストはどれくらいかかるのでしょうか。中小規模の養殖場では、カメラ1台増やすのにも投資判断が必要ですから、ROIが見えにくいと導入は進まないですよね。
論文自体には導入コストの詳細はありませんが、従来手法である「水面の残餌」や「飛び跳ね」の検出では、環境光の影響で誤検出しやすいという課題がありました。THPLはカメラ映像からの軌跡解析を基盤としているため、既存の監視カメラ資産を活用できる可能性はあります。ただし、高性能なコンピュータビジョン処理とLLM推論のサーバーコストは、規模次第で負担になり得ます。
サーバーコストか、それとも既存設備の活用か。導入の判断は、水槽の規模と労働力の不足具合で分かれそうですね。自動化が進むことで、夜間の見張りといった労務コスト削減が見込めれば、回収期間は短縮されるのでしょうか。
給餌精度が向上すれば、飼料効率(FCR)が改善し、結果として餌代と水処理コストの削減につながります。研究では、適切な給餌が魚の福祉と環境負荷低減の両方に寄与するとされていますから、長期的な運用コスト低減への期待は高いですね。
餌代削減は直接的な売上向上に繋がりますから、経営側としては前向きに検討する余地があります。一方で、AIの判断ミスで大量の死滅事故が起きた場合の責任範囲や、システム停止時のバックアップ体制も気になるところです。
仰る通り、AIによる判断は「意思決定支援」であり、最終的な安全確認は人間が行う設計が前提となるでしょう。このフレームワークは、人間の経験則をデジタル化し、AIがそれを補助する形を取っています。完全無人化を目指すよりも、ベテランの判断を標準化・共有するツールとしての側面が強いですね。
つまり、人材不足を補う「経験のデジタル化」と捉えるのが妥当ですね。技術的な可能性だけでなく、現場のオペレーションやリスク管理まで考慮した導入検討が必要そうです。今日はここまでです。
背景と課題:経験則からの脱却
循環式養殖システム(RAS)において、給餌の最適化はコスト削減と魚のウェルフェア向上に不可欠だが、現状は多くの現場で人間の目視観察や経験則に依存している。これにより、給餌不足や過剰給餌のリスクが残り、飼料係数(FCR)の悪化や水質汚濁を招いている。既存のAI手法は、魚の行動を数値化する段階で止まり、実際の「給餌量や間隔」という実行可能な指示への変換、およびその根拠の説明(解釈可能性)において課題を抱えていた。
手法:THPLフレームワークの構成
本研究では、視覚情報から言語モデルへの意思決定を支援する「THPL」フレームワークを提案する。まず、Fishsortを用いた多対象追跡により、ニジマスの軌跡から変位・速度・加速度を抽出し、給餌強度を定量化する「活動係数(AC)」を算出する。次に、階層的行動エンコーダ(HBE)で個体の時間的変化と群れの動的相互作用を捉え、物理的に解釈可能な「明示的トークン」と、微細な動態を捉える「暗黙的ソフトトークン」の二重証拠表現を生成する。これらを環境データや専門家ルールと統合し、Llama-3.1-8BをLoRAで微調整。さらに、反事実的マルチモーダルDPO(mDPO)を用いて、因果関係に基づいた安全な出力を強化する。
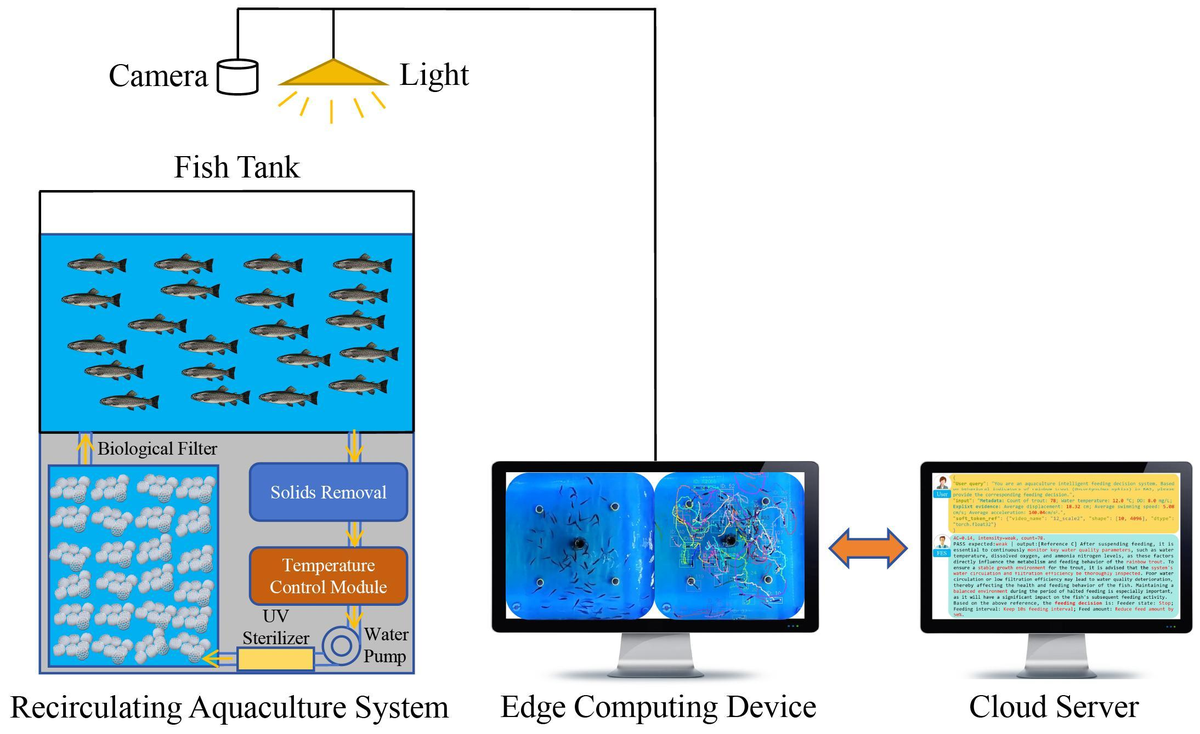
実験結果:精度96.67%を達成
実験では、活動係数(AC)が専門家の給餌強度評価と強い単調正相関(Spearman ρ = 0.925)を示し、行動指標の有効性を確認した。意思決定精度については、テキストのみのベースラインでは33.33%にとどまったが、二重証拠行動トークンを組み込むことで93.33%まで向上した。さらに、標準的なLoRA微調整と比較して、反事実的mDPOによるアライメントを適用すると、全体の意思決定精度は96.67%へ上昇。同時に、言語生成の多様性を示すDistinct-3指標も向上し、定型文的な回答の抑制と、因果整合性の強化に成功した。
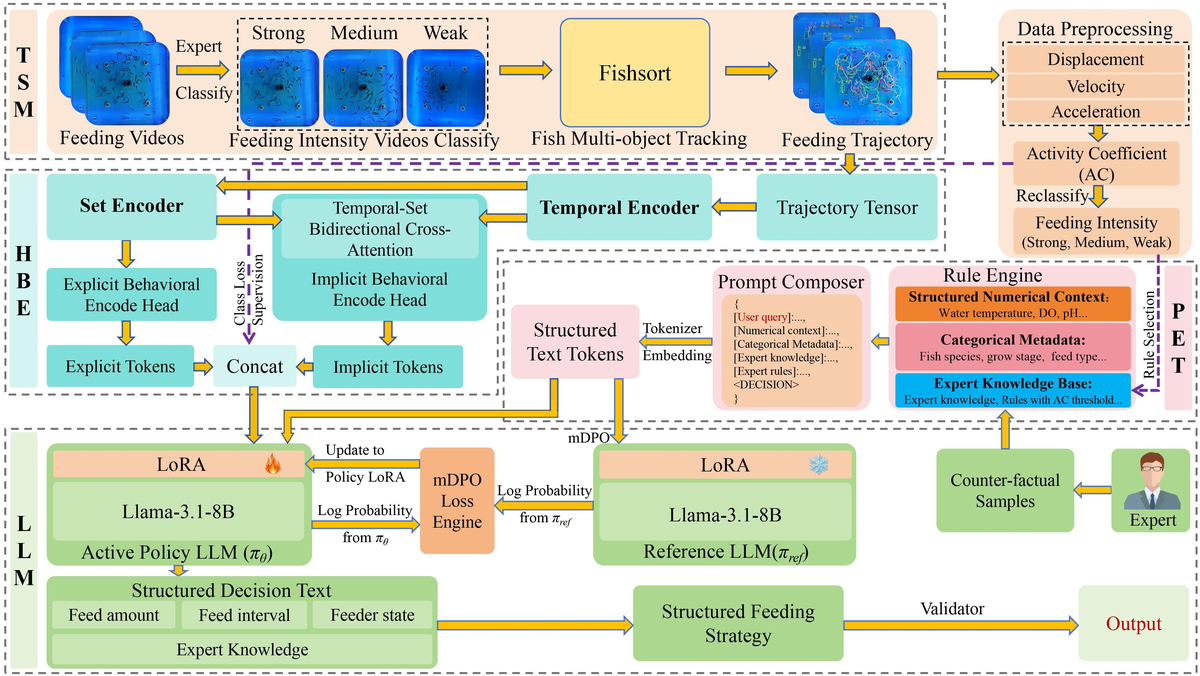
意義・応用可能性:ブラックボックスからの解放
本手法の最大の意義は、AIの判断根拠を「魚の動き」と「環境条件」から言語で説明可能にした点にある。従来のブラックボックス的な分類モデルとは異なり、LLMが「なぜその給餌量なのか」を専門家ルールに基づいて出力するため、現場の信頼性向上に寄与する。また、視覚的な物理的根拠(Physical Grounding)をLLMに与えることで、幻覚(ハルシネーション)を防ぎ、実際の養殖現場での安全な自動制御への道を開いた。
限界と今後の課題
本研究は、特定の水槽環境とニジマスという単一種、かつ限られた期間のデータに基づく検証である。高密度環境での視覚的遮蔽やIDスイッチングによる軌跡ノイズへの頑健性、および異なる魚種や大型水槽への汎用性は、今後の検証課題となる。また、LLMの推論には計算リソースが必要であり、リアルタイム性やエッジデバイスでの運用コスト、さらには実際の給餌機への指令伝達における遅延やエラーハンドリングの実装が実用化への鍵となる。
日本での適用可能性
日本では、ニジマスやウナギ、マダイなどの循環式養殖が普及しており、労働力不足と飼料高騰への対応が急務である。本技術は、既存の監視カメラシステムと連携可能で、経験の浅い従業員でも専門家レベルの給餌判断を支援できる。特に、水質センサーと連動した自動給餌システムへの組み込みにより、飼料コストの削減と環境負荷低減を実現し、日本のスマート養殖産業の競争力強化に貢献する可能性がある。
📊 本論文の主な指標
参考論文
本記事は以下のarXiv論文を参考に、日本語に解説したものです。詳細は元論文をご覧ください。
– タイトル: THPL: A Vision-to-Language Decision Support Framework for Rainbow Trout Feeding Management in RAS – 著者: Meng Liang, Guanbo Feng, Haozhuang Chi, Shilong Zhao, Zhixin Xiong, Yuhang He, Wenfeng Han, Tianhao Zhao, Zhihong Ma, Ying Liu – 発表日: 2026-10-01 – arXiv ID: 2610.02378v1 – カテゴリ: cs.AI