米国での受託綿花収穫と機械の仕組み
要約: 米国で人気を集める綿花収穫動画から、ストリッパー方式の特性と課題を解説。株ごと剥ぎ取るため茎が太いと詰まりやすいが、自動で丸ベールを作る仕組みは省人化に貢献。受託収穫の現場実態と、列検知センサーの活用術を日本のスマート農業視点で読み解く。
今回紹介するのは、米国のチャンネル「Conley Banman」による動画で、再生数は310万回を超えています。内容は、農家が近隣からの受託業務として、コットンストリッパーを使って綿花を収穫する様子を追ったものです。単なる作業風景ではなく、機械の構造や現場の課題が詳細に描写されています。
なるほど、受託業務ですか。受注生産のような形ですね。特に印象に残った技術的なポイントや、現場のリアルな課題はどこでしたか?
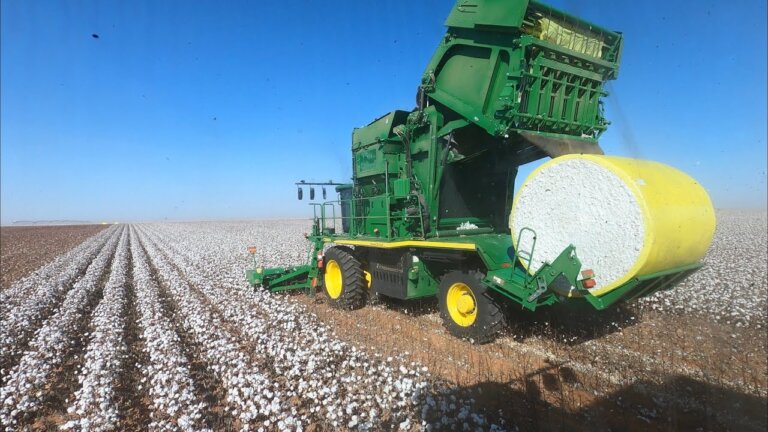
興味深かったのは、使用している機械が「ストリッパー」である点です。ピッカーが綿のみを摘むのに対し、ストリッパーは株ごと剥ぎ取ります。さらに、この機種は収穫した綿を自動でラップし、畑の端に約4500ポンド(約2トン)の丸いベールとして投下する仕組みです。モジュールビルダーやボギー車といった追加の搬送機械が不要という点が特徴です。
搬送車両を省けるのは、燃料コストや人員削減の観点で大きいですね。ただ、1ロールで24個分巻けるとのことですが、ラップ切れが発生した際の対応や、予備ロールのストック管理が煩雑になりませんか?
動画では、ラップ切れが発生し、トレーラーから予備ロールを積み直す様子が映っています。現場では夜勤のスタッフと交代し、一晩中稼働させるスケジュールを組んでいました。また、自動操舵機能や列検知(ロウセンス)のセンサーが備わっていますが、植物の生育状況によって精度に差が出るようです。
夜間稼働は人件費と機械の稼働率のバランスですね。列検知の精度が下がる要因として、動画では「作付け密度がまばら」なことが挙げられていました。これは気候変動や播種時期のずれなど、外的要因による影響でしょうか?
動画では、畝間が36インチ(約91cm)であることが明記されています。作付け密度が低かった区画では、個々の植物が巨大な「木」のように成長し、茎が太すぎてヘッダーに詰まる現象が頻発していました。逆に、状態の良い区画ではセンサーが列を正確に感知し、作業がスムーズに進んでいます。
機械の性能限界が、栽培側の管理状況に依存しているわけですね。ヘッダー詰まりによるダウンタイムは、受託業務の利益率を大きく圧迫する要因になりそうです。
はい、動画内で「ピーナッツの収穫よりは速い」と比較されていますが、詰まり除去には手間取っていました。受託業務の場合、稼働している以上は文句は言えないという実情も語られています。機械の導入コストだけでなく、現場の栽培条件への適合性が収益性を左右する好例と言えます。
受託側としては、畑のコンディションを事前に把握し、リスクに応じた料金設定が求められそうですね。日本での導入は、畑の区画形状や作物の品種特性が大きく異なるため、単純な適用は難しそうです。
まさにそこが議論の分かれるところです。大規模単一作物向けの技術であるため、小規模多品目栽培への展開には課題が残ります。一方で、自動化による省力化の追求は、どの地域でも共通するテーマです。
技術そのものよりも、それを運用する経営モデルや栽培体系との整合性が重要ですね。メリットと課題が明確な事例として、参考になる動画だと思います。
今回の動画は、受託業務の現場における機械の実用性と限界をリアルに伝えています。技術の進歩と現場の現実、その狭間にある課題を考えるきっかけになるはずです。
導入には地域や規模で判断が分かれそうですね。興味のある方は元動画もぜひご覧ください。今日はここまでです。
ストリッパー方式の収穫メカニズム
動画では、綿花の収穫に「ストリッパー(剥ぎ取り機)」が使用されている。一般的なピッカーが綿花のみを摘み取るのに対し、ストリッパーは株全体を可能な限りきれいに剥ぎ取る方式だ。残るのは主茎とわずかな枝のみとなる。この方式の利点は、収穫時の層を意識する必要がなく、8列ずつ分担して走れば済むため、オペレーターの負担が軽減される点にある。また、機械後部で自動包装され、丸いベール(モジュール)として排出されるため、別途モジュールビルダーやボギー車を用意する必要がない。1台で収穫から打包まで完結する統合型システムとして、大規模経営における効率化のモデルを示している。
列検知センサーと自動操舵の活用
動画内で注目すべき技術は「ロウセンス(列検知)」機能だ。ヘッダーに装着された小さなセンサーが列の位置を感知し、自動操舵を支援する。通常、自動操舵にはGPSが必要だが、このシステムでは列検知のみで対応可能であり、GPS環境が整わない場所や、GPS信号が不安定な場面でも安定した作業が可能になる。ただし、作付け密度がまばらで列が不明瞭な場所ではセンサーが機能せず、手動操舵が必要になるケースも紹介されている。日本のスマート農業導入においても、GPSだけでなく、作物自体を認識するセンサー技術の併用が、不整地や小規模区画での自動化実現への鍵となり得ることを示唆している。
受託収穫における現場の課題と対策
動画は近隣農家の受託収穫風景を捉えており、現場のリアルな課題が浮き彫りになっている。最大の課題は、作付け密度が低い区画で個々の植物が「木」のように大きく育ち、茎が太くなることでヘッダーに詰まる現象だ。動画では直径約5センチ(2インチ)の太い茎が詰まり、頻繁に停止して除去作業を行う様子が映されている。これは生産者側の管理課題であり、受託業者にとっては稼働率低下の原因となる。日本での受託作業においても、作付け密度や品種選定が収穫効率に直結するため、事前の圃場確認や、詰まりやすい条件でのオペレーション手順の共有が重要であることがわかる。
日本市場への適用可能性と課題
米国のような大規模な綿花生産は日本では限定的だが、この動画から得られる教訓は他の作物の収穫機械化にも応用できる。特に、自動打包機能や列検知センサーの統合は、労働力不足に直面する日本の農業法人にとって魅力的だ。ただし、日本は圃場が狭小・不整形であることが多く、大型ストリッパーの導入にはハードルがある。代わりに、小型の自動操舵トラクターや、作物認識AIを組み合わせた小型収穫機への技術転用が考えられる。また、海外では受託収穫が一般的だが、日本ではJAや農機メーカーによるサポート体制が異なるため、導入時のメンテナンス体制やオペレーター育成の仕組みをどう構築するかが成功の分かれ目となる。
よくある質問(FAQ)
Q. 綿花のストリッパー収穫でよくある機械の詰まりは、どのような原因で発生しますか?
作付け密度がまばらな区画で、個々の綿花植株が過剰に成長し、茎が直径約5センチ(2インチ)程度まで太くなった場合に発生しやすいです。動画では、この太い茎や根がヘッダーに巻き込んで詰まり、頻繁に停止して除去作業が必要になる様子が確認されています。
Q. 動画で紹介されている自動打包機能では、1ロールのラップで何個の丸ベールを作れますか?
動画内の説明によると、ラップの予備ロール1本で、約24個の丸いベール(モジュール)を作成できます。機械後部で自動包装され、排出される仕組みのため、別途打包用の機械や人員を用意する必要がなく、作業効率の向上に寄与しています。
Q. 列検知センサーは、GPSを使わずに自動操舵を実現できますか?
はい、可能です。動画で紹介されているストリッパーには、ヘッダーに装着された列検知センサーがあり、これが列の位置を感知して自動操舵を支援します。そのため、GPS信号が不要であり、GPS環境が整わない場所でも安定した直進作業が行えます。ただし、列が不明瞭な場所では機能しません。
Q. 受託収穫を行う際、収穫前の圃場確認で何をチェックすべきですか?
動画では、朝の湿度が高い時期に露が多く付着しているため、水分テストを行い、殻(バー)を割った際に「パリッ」と音がするかを確認しています。また、作付け密度が低く茎が太くなりすぎていないか、列が明確に存在するかを確認することで、機械の詰まりやセンサー誤作動を未然に防ぐことができます。
Q. ストリッパー方式とピッカー方式の主な違いは何ですか?
ピッカーは植物から綿花のみを直接摘み取り、殻や枝はそのまま残します。一方、ストリッパーは文字通り株をきれいに剥ぎ取る方式で、残るのは主茎とわずかな枝のみです。ストリッパー方式は、収穫時の層を意識する必要がなく、作業がシンプルになるという利点があります。