DJIアグラスT100による果樹園の高精度マッピングと自動散布計画
要約: DJIアグラスT100を用いた果樹園の高精度マッピング手法を解説。離陸前の障害物確認から、AIによる樹木識別、3Dルート計画、散布パラメータ設定までを詳述。不規則な果樹配置にも対応するカスタムモードの活用で、作業効率と安全性を両立させる実務的なガイドです。
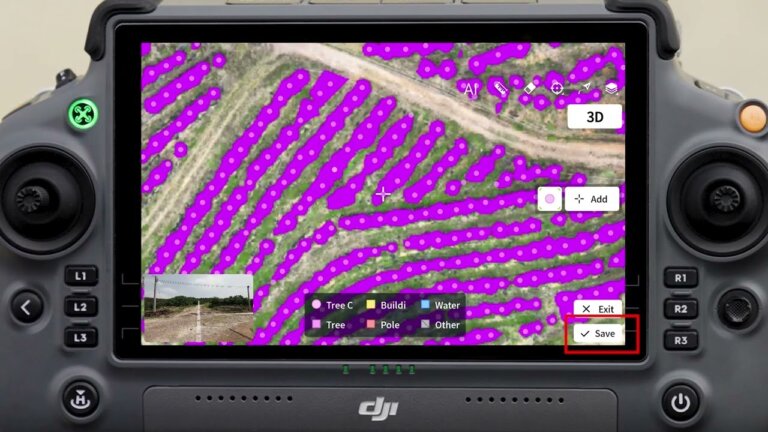
今回はカナダのランドローン社が紹介している、DJIアグラスT100を用いた果樹園マッピングと散布計画の動画です。ドローンで30メートル上昇し、障害物がないことを確認した上で、果樹園の境界を地図上に設定していく手順を解説しています。
なるほど、果樹園の自動運用ですね。特に印象に残った技術的なポイントはどこでしたか?
AIマップ修正機能ですね。撮影した画像から木を自動認識しますが、識別が不正確な場合は手動でAI要素を構成し直せます。さらに、標準、円形、パーソナライズという3つのルートモードがあり、植栽の不規則さに対応できるのが特徴です。
植栽の形状に合わせてルートを変えるんですね。これって既存の散布機のリプレイスというより、新規導入時の設計段階から組み込むべきものですか?
新規導入が前提かと思います。動画では作業範囲を5メートル超えて飛行し、長い辺に沿って自動的に整列させることで効率を上げると説明されています。離陸地点や着陸地点も計画内で指定されますから、現場の物理的な制約を事前に把握しておく必要があります。
事前の準備がかなり重要そうですね。散布パラメータの設定はどのように行われるんですか?
標準モードでは225リットル毎ヘクタール、カスタムモードでは毎分15リットルといった基準値が提示されています。液滴サイズは100マイクロメートル、飛行速度は毎秒1.5メートル、作物からの高さは4メートルが推奨設定として挙げられていました。
数字としては具体的ですね。ただ、この設定値を現場でどう最適化するのか、経験則が求められそうです。
ええ、そこが課題ですね。動画では障害物回避機能や、地形追従の滑らかさを調整する機能も紹介されていますが、実際の果樹園は風や地形の影響を受けやすいです。AIによる識別結果と実際の散布精度には、運用面でのギャグが生じる可能性は否定できません。
確かに。自動化が進むほど、トラブル時の手動介入コストも気になりますね。
その通りです。緊急時にはスティックで一時停止し、RTHボタンで自動帰還させる操作が示されていますが、これはあくまで安全装置です。完全な無人運用というよりは、オペレーターが状況を監視する前提のシステムと言えます。
労務コストの削減というよりは、作業精度と効率のバランスを取るツールという見方が適切かもしれませんね。
そう捉えるのが妥当でしょう。研究レベルでは精度向上が言われていますが、実運用では地域や果樹の種類によって向き不向きが分かれるところです。
導入判断が悩ましい部分ですね。メリットと課題を天秤にかける必要があります。
ええ、一概に推奨できるものではないです。ただ、選択肢としてどのような精度と制御が可能かは、この動画から学ぶべき点が多いですね。
興味のある方は、元動画で具体的な操作画面を確認してみてください。今日はここまでです。
マッピング開始前の準備と安全基準
DJIアグラスT100で果樹園の地図を作成する際は、事前の環境整備が不可欠です。作業エリアの30メートル以内に障害物がないことを確認してください。離陸地点から垂直に30メートル上昇し、ルート出発点へ移動するため、この空間確保が安全の前提となります。また、タンクは空の状態にすることで、重量を減らし飛行時間を延長できます。リモコンの電源を入れ、動作モードを「マッピング」に設定し、果樹園の境界線上にポイントを打ってエリアを特定します。離陸・着陸地点も計画に含め、右側のウィンドウで推定写真数や飛行時間を確認してからタスクを保存します。
AIマップの生成と手動修正の手順
ドローンが自動飛行して撮影した画像は、リモコンにリアルタイムで送信され、プレビュー表示されます。緊急時はスティックで一時停止可能です。着陸後、AIマップ修正機能を使用します。「AI」スイッチをオンにすると、システムが樹木を自動識別します。識別結果が不正確な場合はスイッチをオフにし、画面で木をドラッグして追加・削除し、エリア全体のAI設定を確認して保存します。この工程により、後の散布精度を高める正確なデジタルツインを作成します。日本での導入時も、このAI補正ステップを丁寧に行うことが、誤散布を防ぐ鍵となります。
3つの飛行ルート計画モードの使い分け
ルート計画には「標準」「処理済み」「パーソナライズ」の3モードがあります。「標準」は等距離連続フライトで、均一に植栽された大規模果樹園向けです。「処理済み」は樹木中心を通過するルートを自動生成し、定期的な配置に向きます。「パーソナライズ」は不規則な果樹配置に対応し、手動で参照点を追加して自動接続します。さらに「固定点」モードを有効化すると、木の上で停止して散布でき、隣接ルート間隔や樹冠との距離も調整可能です。地形追跡と滑らかさの設定により、精度と飛行の安定性をバランスさせます。
散布パラメータの推奨設定と調整
ルート計画完了後、散布設定を行います。標準モードでは、施用量225リットル/ヘクタール、液滴サイズ100マイクロメートル、飛行速度1.5メートル/秒、作物からの高さ4メートルが推奨されます。カスタムモードでは、流量毎分15リットル、同様の液滴サイズと速度、高さ4メートルが目安です。これらの数値は実際の状況に応じて調整が必要です。離陸前には、接続経路の確立、帰還速度、接続高度、RTH(自動帰還)設定をスライダーで確認し、ドローンが自動離陸して任務を開始します。日本での運用時も、風速や樹高に合わせた微調整が重要です。
よくある質問(FAQ)
Q. DJIアグラスT100でマッピングを行う際、離陸地点の周囲にどの程度のスペースが必要ですか?
作業エリアの30メートル以内に障害物がないことを確認してください。離陸時に垂直に30メートル上昇し、ルート出発点へ移動するため、この空間確保が安全飛行の必須条件です。タンクを空にして重量を減らすことで、飛行時間と安定性を確保できます。
Q. 果樹園のAIマップで樹木の識別結果が不正確な場合、どのように修正しますか?
着陸後、AIマップ修正機能で「AI」スイッチをオフにします。その後、画面で木をドラッグして追加・削除し、エリア全体のAI設定を確認して保存します。この手動補正により、識別精度を高め、後の散布作業での誤操作を防ぐことが可能です。
Q. 不規則に植栽された果樹園には、どのルート計画モードが適していますか?
「パーソナライズ」モードが適しています。手動で参照点を追加し、自動接続して飛行経路を形成します。さらに「固定点」モードを有効化すれば、各果樹の中心上で停止して散布でき、不規則な配置でも効率的かつ正確な作業を実現できます。
Q. DJIアグラスT100の標準モードでの散布パラメータの推奨値は何ですか?
施用量は225リットル/ヘクタール、液滴サイズは100マイクロメートル、飛行速度は1.5メートル/秒、作物からの高さは4メートルが推奨されます。ただし、実際の果樹の樹高や風速、病害虫の状況に応じて、これらの数値は適宜調整する必要があります。
Q. 飛行ルート計画時に、地形の凹凸に対応する設定はありますか?
「地形追跡」と「滑らかさ」の設定があります。滑らかさの値を1に近づけると飛行が柔らかくなり、0に近づけると精度が高まりますが、滑らかさは低下します。3Dビューで地上との距離や障害物との干渉を確認し、基準点の高度を±30メートルの範囲で調整してください。